ATK-MB021 模块使用说明
1,硬件连接
这里以正点原子M48Z-M3最小系统板STM32F103版为例,给大家介绍一下模块和板卡的连接方法。其它板卡与模块的硬件连接方法,请大家在“ATK-MB021 激光测距模块\3,程序源码\相应板卡例程文件夹\readme.txt”路径下查看。
ATK-MB021激光测距模块可通过杜邦线与正点原子M48Z-M3最小系统板STM32F103版进行连接,具体的连接关系,如下表所示:
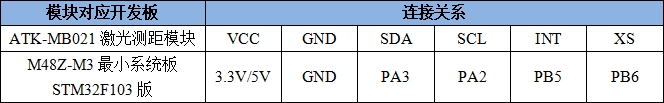
表1.1激光测距模块与M48Z-M3最小系统板STM32F103版连接关系
2,实验功能
2.1 ATK-MB021激光测距模块测试实验
2.1.1 功能说明
在本实验中,串口会打印激光测距模块所测量的距离值。需要查看这部分实验信息的用户,可用杜邦线将最小系统板STM32F103的PA9引脚和GND连接至外部的USB转串口设备,这样就可以通过XCOM上位机查看串口打印的信息了。
2.1.2 源码解读
打开本实验的工程文件夹,能够在./Drivers/BSP目录下看到ATK_TOF文件夹和IIC文件夹,其中ATK_TOF文件夹中包含了ATK-MB021激光测距模块的驱动文件,IIC文件夹中包含了IIC的驱动文件,如下图所示:
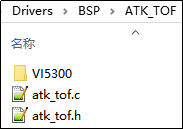
图2.1.2.1 ATK-MB021激光测距模块驱动代码
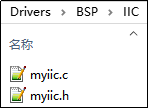
图2.1.2.2 IIC驱动代码
在图2.1.2.1中,VI5300文件夹内存放的是芯片官方提供的驱动文件,用户不需要自行编写寄存器相关的底层驱动,只需要关注API函数即可,这大大提升了开发的效率。
2.1.2.1 ATK-MB021激光测距模块驱动
首先看atk_tof.c中几个重要的函数。
1. 函数atk_tof_hw_init()
该函数用于初始化ATK-MB021激光测距模块,具体的代码如下所示:
/**
 * @brief       ATK-TOF模块硬件初始化
 * @param       无
 * @retval      无
 */
void atk_tof_hw_init(void)
{
    VI530x_Status ret = VI530x_OK;

    /* 初始化IIC接口 */
    iic_init();

    /* 软件中断,GPIO引脚直接上拉 */
    VI530x_Cali_Data.VI530x_Interrupt_Mode_Status = 0x00;

    /* 初始化VI5300 */
    ret |= VI530x_Chip_Init();

    /* 写入VI5300固件 */
ret |= VI530x_Download_Firmware((uint8_t *)VI5300_M31_firmware_buff,
 FirmwareSize());

    /* 配置标定值 */
ret |= VI530x_Set_Californiation_Data(
VI530x_Cali_Data.VI530x_Calibration_Offset);

    /* 开启温度校准, 0x00:关,0x01:开 */
    ret |= VI530x_Set_Sys_Temperature_Enable(0x01);

    /* 配置帧率,积分次数 */
    ret |= VI530x_Set_Integralcounts_Frame(30, 131072);

    /* 配置数据读取模式 */
#if CONTINUOUS_READ == 1
    ret |= VI530x_Start_Continue_Ranging_Cmd();  /* 连续模式 */
#else
    ret = VI530x_Start_Single_Ranging_Cmd();     /* 单次模式 */
#endif

    if(ret)
    {
        printf("VI5300初始化失败!\r\n");
    }
    else
    {
        printf("VI5300初始化成功!\r\n");
    }
}
atk_tof_hw_init()函数的配置流程较多,首先调用IIC初始化函数,使IIC接口能正常工作,接着配置中断方式为软件中断,即INT引脚不启用,然后初始化VI5300、写入固件、设置标定值、开启温度校准、配置帧率、积分次数和数据读取模式(默认为连续模式),最后判断是否初始化成功,并在串口打印初始化的结果。值得注意的是,写入的固件、标定值、帧率和积分次数都不建议修改,芯片厂家已经测试好这些参数了,直接使用即可。
2. 测距相关的数据收发函数
该系列函数用于收发激光测距模块的数据,具体代码如下所示:
/**
 * @brief   写N个字节到ATK-TOF模块的寄存器
 * @param   reg_addr:   寄存器地址
 * @param   data:       写入数据
 * @param   len:        数据长度
 * @retval  写入结果
 * @arg     0   : 成功
 * @arg     其他: 失败
 */
VI530x_Status atk_tof_write_nbytes(uint8_t reg_addr, uint8_t *data, uint16_t len)
{
    iic_start();                         /* 起始信号 */

    iic_send_byte(ATK_TOF_IIC_ADDR);    /* 发送IIC通讯地址 */
    if (iic_wait_ack() == 1)             /* 等待应答 */
    {
        iic_stop();
        return VI530x_IIC_ERROR;
    }

    iic_send_byte(reg_addr);             /* 发送寄存器地址 */
    if (iic_wait_ack() == 1)             /* 等待应答 */
    {
        iic_stop();
        return VI530x_IIC_ERROR;
    }

    for (uint16_t i = 0; i < len; i++)  /* 循环发送数据 */
    {
        iic_send_byte(data[i]);
        if (iic_wait_ack() == 1)         /* 等待应答 */
        {
            iic_stop();
            return VI530x_IIC_ERROR;
        }
    }

    iic_stop();                          /* 停止信号 */

    return VI530x_OK;
}

/**
 * @brief   写一个字节到ATK-TOF模块的寄存器
 * @param   reg_addr:   寄存器地址
 * @param   data:       数据
 * @retval  写入结果
 * @arg     0   : 成功
 * @arg     其他: 失败
 */
VI530x_Status atk_tof_write_byte(uint8_t reg_addr, uint8_t data)
{
    uint8_t ret = 0;

    ret = atk_tof_write_nbytes(reg_addr, &data, 1);     /* 写入一个字节数据 */

    if(ret != 0)
    {
        return VI530x_IIC_ERROR;
    }
    else
    {
        return VI530x_OK;
    }
}

/**
 * @brief   从ATK-TOF模块读取N个字节数据
 * @param   reg_addr:   寄存器地址
 * @param   data:       数据存储buff
 * @param   len:        数据长度
 * @retval  读出结果
 * @arg     0   : 成功
 * @arg     其他: 失败
 */
VI530x_Status atk_tof_read_nbytes(uint8_t reg_addr, uint8_t *data, uint16_t len)
{
    iic_start();                         /* 起始信号 */

    iic_send_byte(ATK_TOF_IIC_ADDR);    /* 发送IIC通讯地址 */
    if (iic_wait_ack() == 1)             /* 等待应答 */
    {
        iic_stop();
        return VI530x_IIC_ERROR;
    }

    iic_send_byte(reg_addr);             /* 发送寄存器地址 */
    if (iic_wait_ack() == 1)             /* 等待应答 */
    {
        iic_stop();
        return VI530x_IIC_ERROR;
    }

    iic_start();                         /* 起始信号 */

    iic_send_byte(ATK_TOF_IIC_ADDR | 0x01);
    if (iic_wait_ack() == 1)             /* 等待应答 */
    {
        iic_stop();
        return VI530x_IIC_ERROR;
    }

    while (len)                          /* 循环接收数据 */
    {
        *data = iic_read_byte((len > 1) ? 1 : 0);
        len--;
        data++;
    }

    iic_stop();                          /* 停止信号 */

    return VI530x_OK;
}

/**
 * @brief   从ATK-TOF模块读取1个字节数据
 * @param   reg_addr: 寄存器地址
 * @param   data:     数据存储buff
 * @arg     0   : 成功
 * @arg     其他: 失败
 */
VI530x_Status atk_tof_read_byte(uint8_t reg_addr, uint8_t *data)
{
    uint8_t ret = 0;

    ret = atk_tof_read_nbytes(reg_addr, data, 1);       /* 读取一个字节数据 */

    if(ret != 0)
    {
        return VI530x_IIC_ERROR;
    }
    else
    {
        return VI530x_OK;
    }
}
以上4个函数通过IIC的协议与激光测距模块进行通信,实现数据的收发。
除了上述的初始化配置和数据收发函数之外,我们还需要关注距离值的获取,接下来简单介绍一下VI530x_API.c(路径为BSP/ATK_TOF/VI5300)中的VI530x_Get_Measure_Data()函数,其函数原型如下所示:
VI530x_Status VI530x_Get_Measure_Data(VI530x_MEASURE_TypeDef *measure_data)
;
该函数的形参,如下表所示:

表2.1.2.1 VI530x_Get_Measure_Data函数形参描述
获取距离值成功后,将会返回VI530x_OK的状态。
注意:VI5300激光测距传感器的通信协议时序与命令格式详见“ATK-MB021 激光测距模块\4,参考资料\芯视界_VI5300_数据手册_V1.5”第5.1章节。
2.1.2.2 IIC驱动
在图2.1.2.2中,myiic.c和myiic.h为IIC驱动文件,里面实现了IIC引脚的初始化、IIC协议相关的系列函数。关于IIC的驱动介绍,请查看正点原子各个开发板对应的开发指南中IIC章节。
2.1.2.3 实验测试代码
实验的测试代码在demo.c文件中,该文件在工程根目录下的 User文件夹。测试代码的入口函数为demo_run(),具体的代码,如下所示:
/**
 * @brief       例程演示入口函数
 * @param       无
 * @retval      无
 */
void demo_run(void)
{
    VI530x_Status ret = VI530x_OK;
    VI530x_MEASURE_TypeDef result;

    atk_tof_hw_init();      /* 初始化ATK_TOF模块 */

    while (1)
    {
        ret = VI530x_Get_Measure_Data(&result);      /* 读取距离数据 */

        if(ret == VI530x_OK)                         /* 读取成功 */
        {
            printf("距离 = %4d mm \r\n", result.correction_tof);
        }
    }
}
从上面代码可以看出,整个测试代码的逻辑相对简单。初始化激光测距模块后,在while循环中调用相关函数开始测距值,如果读取正常,则打印测出的距离值。
2.1.3 实验现象
将ATK-MB021激光测距模块按照第一节“硬件连接”中介绍的连接方式与开发板连接,并将实验代码编译烧录至开发板中。本实验使用串口输出调试信息,因此需将开发板的PA9连接至DAP虚拟串口(或USB转TTL模块)的RX引脚。完成连接后,可通过串口调试助手XCOM查看实验信息输出,如下图所示:
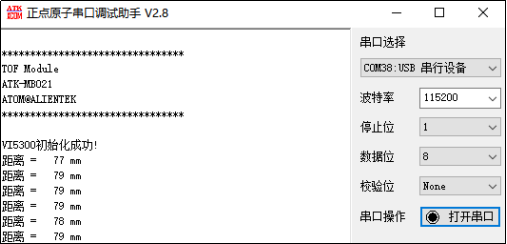
图2.1.3.1串口调试助手显示内容
注:其它现象请看2.1.1功能说明。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70040860/viewspace-3081410/ ,如需转载,请注明出处,否则将追究法律责任。

最新文章
- 【直播预告】直击嵌入式开发瓶颈!
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第六章
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第五章(5.4-5.5)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第五章(5.1-5.3)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第四章(4.4-4.5)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第四章(4.1-4.3)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第1-3章
- 《PDxxS1_CANopen协议控制教程_V1.0》第11章
- 《PDxxS1_CANopen协议控制教程_V1.0》第9-10章
- 《PDxxS1_CANopen协议控制教程_V1.0》第7-8章
