1,特性参数
PDxxS1(xx 代表 35/57)步进电机 FOC 闭环驱动器,是广州市星翼电子科技有限公司(正点原子)全新推出的高性能步进电机 FOC 闭环驱动产品。产品采用先进的磁场定向控制(FOC)技术,相较于传统开环驱动,大幅提升了电机运行精度、响应速度与运行平稳性,有效解决传统步进电机丢步、振动大、噪音高等问题,广泛适配3D 打印机、写字机、雕刻机、小型机械臂、PLC 控制场景及电子竞赛等多种高精度运动控制领域。
本系列根据适配电机规格分为两款型号,核心区别为适配的步进电机机座规格及输出力矩等级,具体划分如下:
PD35S1:闭环驱动器,专属适配 35 系列步进电机。该型号面向微型轻量化运动场景,适配 35 机座尺寸的步进电机,电机输出力矩较小,适用于负载较轻、安装空间紧凑、对定位精度有较高要求的小型设备。
PD57S1:闭环驱动器,专属适配 57 系列步进电机。该型号面向中负载运动场景,适配 57 机座尺寸的步进电机,电机可输出更大力矩,承载能力更强,适用于负载相对更高、对动力输出有一定要求的中小型自动化设备。
该产品主要有以下特点
l 采用先进的 FOC 矢量控制算法,实现力矩、速度、位置三环闭环控制
l 最大工作电流:PD35S1为3000mA,PD57S1为6000mA;,最高转速6000RPM(承载能力强),最低转速0.1RPM
l 电机高速性能稳定,运行平稳,超低震动,运行超静音
l 支持曲线加减速,电机启动和停止更平稳
l 板载工业级高精度线磁编码器,板载精密电流传感器
l 板载两个按键,板载0.42寸54*96高分辨率LCD屏幕,可实时显示系统信息
l 支持串口TTL/RS485/CAN通讯控制、支持脉冲控制、脉宽控制、回零控制等
l 支持正点原子自定义协议、支持Modbus-RTU协议、CANopen协议(仅CAN版本)
l 支持最多255个从机地址,可实现多机通讯
l 支持分组地址,电机设置为相同的分组地址即可实现多机同步通讯和控制
l 支持广播地址,所有总线上的从机可实现同步通讯和控制
l 支持内置串口TTL/RS485/CAN总线模块和接口,根据需求选不同版本
l 支持USB通信控制(所有版本均支持)
l 支持绝对位置模式、相对位置模式、速度模式、力矩模式、脉冲模式、脉宽模式、IO启停模式、开环控制(速度0~400RPM)等
l 支持脉冲模式下,最高输入脉冲频率 200KHz+,最大转速6000RPM
l 支持单圈回零、就近回零和多圈回零,支持左右无限位或有限位回零
l 支持上电自动回零设置、支持设置零点,支持强制中断并退出回零操作等
l 支持堵转保护功能,支持电机立即停止功能、支持当前位置清零
l 支持1 ~ 256任意细分,支持细分插补功能,电机运行更加平滑和静音
l 支持读取电机实时速度、角度位置、总线电压、相电流、相电阻、相电感、磁链等
l 支持读取电流环/速度环/位置环PID参数、输入累计脉冲数、到位标志、运行状态
l 支持编码器自校准、自动熄屏、按键锁定、一键恢复出厂、一键复位重启等功能
l 可支持共阳/共阴信号输入,可支持PLC的0-24V信号输入,可选光耦隔离输入
l 支持设置速度/位置环PID参数、支持设置速度/位置环最大力矩限制
l 支持参数保存指令,就算掉电,配置参数依然保存
l 提供支持正点原子自定义协议和Modbus-RTU协议的上位机等
l 提供STM32等使用例程,例程注释非常清晰
PDxxS1步进电机FOC闭环驱动器详细规格参数如表1.1所示:
|
产品参数 | |
|
产品型号 |
ATK- PDxxS1 ( xx 代表 35/57 ) |
|
主控芯片 |
国产高性能 32 位 ARM 微处理器( 144MHz ) |
|
驱动电路 |
8 个高品质 MOS 管组成双 H 桥 |
|
传感器 |
工业级高精度线磁编码器、精密电流传感器 |
|
工作电压 |
7 ~ 32V |
|
工作电流 |
0 ~ 3000mA ( 35 ) 0~6000mA(57) |
|
脉冲信号输入 |
0V ~ 24V (PLC 版支持共阳 / 共阴输入 ) , 0V ~ 5V (光耦版本仅支持共阳) |
|
脉冲信号频率 |
最高 200KHz+ |
|
闭环反馈频率 |
力矩环 20KHz |
|
速度环 20KHz | |
|
位置环 20KHz | |
|
最高转速 |
6000RPM ,承载能力强 |
|
细分支持 |
1 ~ 256 任意细分,支持细分插补功能 |
|
控制精度 |
小于 0.08 ° |
|
通信方式 |
支持串口 TTL/RS485/CAN/USB 接口,可根据需求选择版本 |
|
通信协议 |
正点原子自定义协议、 Modbus-RTU(TTL/485) 、 CANopen 协议 ( CAN 版本专属 ) |
|
控制运动方式 |
脉冲控制、 PWM 控制、串口 TTL/RS485/CAN 总线控制 |
|
运动模式 |
绝对位置模式、相对位置模式、速度模式、力矩模式、脉冲模式、脉宽位置模式、脉宽力矩模式、脉宽速度模式、回零模式、 IO 启停模式、开环模式控制 |
|
静音 / 震动 |
低速超静音、超低震动,高速运行平稳,不抖动,可急停 |
|
保护措施 |
支持堵转保护、欠压、过压警告、过载保护、电源防反接等功能 |
表1.1 PDxxS1步进电机闭环驱动器详细规格参数
2,快速入门
PDxxS1步进电机FOC闭环驱动器根据通讯接口(TTL、RS485、CAN)和应用场景(PLC、光耦),分为6个版本,即:
① TTL-PLC版本
② TTL-光耦版本
③ RS485-PLC版本
④ RS485-光耦版本(不零售,批量可定制)
⑤ CAN-PLC版本(不零售,批量可定制)
⑥ CAN-光耦版本
其中PLC版本适合个人DIY使用,光耦版本的EN、STP、DIR引脚都有光耦进行隔离保护适合工业使用。6个版本的硬件实物图如下:
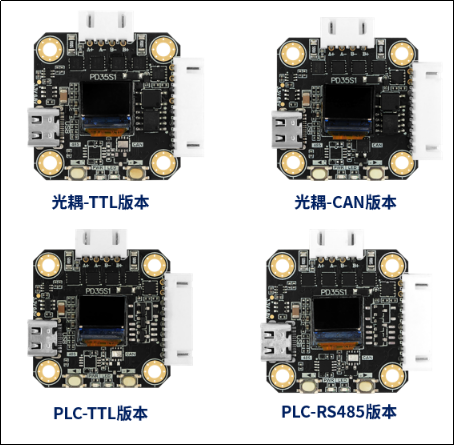
图2.1 PD35S1版本

图2.2 PD57S1版本
这么多版本分不清?我们发货时会在座子上贴上贴纸标明,比如:TTL-PLC版本的贴纸(在对应格子打勾),如图2.3 所示:
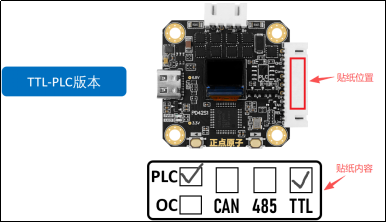
图2.3 版本贴纸
贴纸掉了怎么区分?其实我们还可以通过观察驱动板正反面的芯片焊接情况,来判断是什么版本的,方法如图2.4所示:
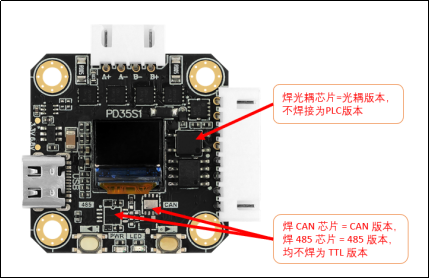
图2.4 版本判断方法
本例中,两个光耦芯片焊接了,CAN和485芯片都没有焊接,所以就是TTL-光耦版本。
2.1 硬件说明
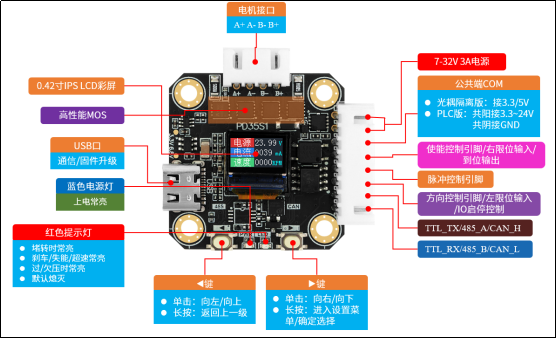
图2.1.1 PD35S1硬件整体了解

图2.1.2 PD57S1硬件整体了解
通过上图,我们可以比较清楚的了解PDxxS1硬件功能情况。下面我们再补充一下驱动器通讯和控制接口的说明。接口从上到下分别是:
l USB:用于固件升级、和虚拟串口通信(和上位机交互)
l V+:电源正极,输入电压7 ~ 32V,输入电流建议3A以上
l GND:电源负极
l COM:公共端输入引脚,不同版本有较大区别(请注意!):
1) PLC 版本:支持共阳 / 共阴输入,输入电压范围 0V ~ 24V。
2) 光耦版本:仅支持共阳输入,输入电压范围 3.3V ~ 5V。
l EN(使能/右限位输入/到位输出):
1) 使能功能:输入 0V ~ COM 电压,控制电机启停(脉冲模式下用于使能电机运行)。
2) 右限位输入:可连接右限位开关,用于回零与防止电机越界,保证运动安全,注意低电平触发。
3) 到位输出(仅PLC版本支持):到位输出功能引脚,当电机位置到达目标位置时,该引脚输出低电平;未到达目标位置时,输出高电平(COM V)。
l STP:脉冲信号输入引脚,0V ~ COM所接的电压(脉冲模式,脉冲输入)
l DIR(方向/左限位/IO启停):
1) 方向控制:输入 0V ~ COM 电压,控制电机正反转方向(脉冲模式)。
2) 左限位输入:可与 EN 接入的右限位开关配合使用,实现左右双限位保护,注意低电平触发。适用于回零定位与安全边界限制,防止电机超行程。
3) IO 启停模式:可由外部 MCU 的一个 GPIO 引脚实现“启停控制”。优势:只需一个 IO,通过高/低电平即可启动或停止电机,接线更简单,控制更快速。
l TX/485_A/CAN_H:不同版本对应不同的通信引脚
l RX/485_B/CAN_L:不同版本对应不同的通信引脚
注意:
1、使用限位功能时,COM必须接高电平(3.3~24V);
2、到位输出仅PLC版本支持,且COM必须接高电平(3.3~24V);
3,如果(EN/STP/DIR)信号的高电平为3.3V,COM必须接3.3V。
如果(EN/STP/DIR)信号的高电平为5.0V,COM必须接5.0V。
以此类推……
2.2 接线方法
在接线之前,请先确认自己的闭环步进电机驱动器是哪个版本的,然后找到对应的接线方法进行连接。
2.2.1 电机接线

图2.2.1.1 电机接线
注意:电机接口的线序,从左到右分别是:A+ A- B- B+。A+ A- 接电机的一相线, B+ B- 接电机的另一相线。
2.2.2 USB通讯控制接线

图2.2.2.1 USB通讯控制接线示意图
如上图所示,将设备通过 USB Type-C 数据线 连接至电脑 USB 接口,即可建立 USB 通讯连接,实现与上位机软件的数据交互与控制。
具体连接方式如下:
· 使用 USB Type-C 数据线,一端连接电脑 USB 接口;
· 另一端连接控制板上的 USB 接口;
· 外部电源通过 V+ 和 GND 端子接入(7V~32V,建议电流≥3A),为系统正常运行提供电力支持。完成以上连接后,设备即可通过 USB 与电脑进行通信。
注意:本产品所有版本(TTL/RS485/CAN)均支持 USB 通讯控制功能,均可通过 USB 接口连接上位机软件进行控制和调试,无需额外转换设备,使用方便快捷。需要注意的是,USB 通信方式仅支持一对一连接模式,即一台设备对应一台电脑进行通信,不支持多设备并联通信。
2.2.3 串口TTL通讯控制接线
串口TTL单机通讯控制接线示意图:
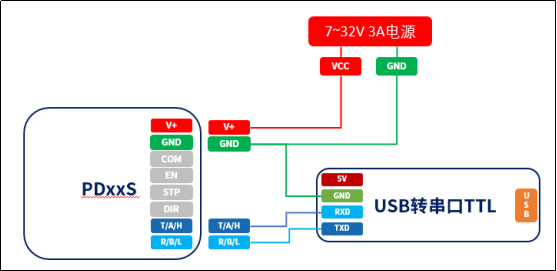
图2.2.3.1 串口TTL通讯控制接线示意图
注意:PDxxS1驱动器要和USB转串口TTL设备共地,以及RXD和TXD是交叉连接的。
下面展示PDxxS1驱动器与USB转串口TTL设备实物连接示意图,以正点原子ATK-MO340P模块为例。

图2.2.3.2 PDxxS1驱动器与ATK-MO340P模块接线示意图
串口TTL多机通讯控制接线示意图:
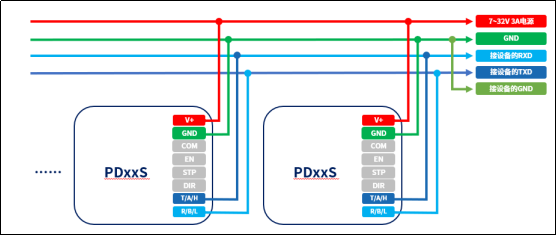
图2.2.3.3 串口TTL多机通讯控制接线示意图
需要注意的是:在使用串口 TTL 进行多机通信时,当多个设备同时连接到同一串口总线上,通常只能保证发送功能正常,而接收数据可能出现异常或不稳定现象。这是由于 TTL 串口为点对点通信方式,不具备总线仲裁和冲突避免机制,多个设备并联时容易产生信号干扰和数据冲突。
因此,在需要实现多设备通信,且要求通信过程稳定、支持双向正常收发的应用场景中,建议选用具备总线结构和抗干扰能力的通信方式,例如 RS485 或 CAN 总线,以确保系统的可靠性和通信稳定性。
2.2.4 串口RS485通讯控制接线
串口RS485单机通讯控制接线示意图:

图2.2.4.1 串口RS485通讯控制接线示意图
注意:PDxxS1驱动器要和USB转RS485设备共地,两设备的485_A相互连接,485_B也相互连接。
下面展示PDxxS1驱动器与USB转串口RS485设备实物连接示意图,以正点原子ATK-MO340P模块为例。

图2.2.4.2 PDxxS1驱动器与ATK-MO340P模块接线示意图
串口RS485多机通讯控制接线示意图:
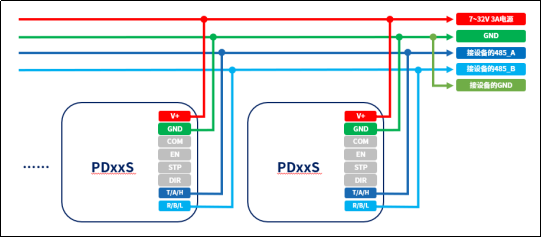
图2.2.4.3 串口RS485多机通讯控制接线示意图
注意:PDxxS1驱动板上已经集成RS485终端电阻120Ω。多机通信时只需保留两个120Ω的终端电阻!
2.2.5 CAN通讯控制接线
CAN单机通讯控制接线示意图:
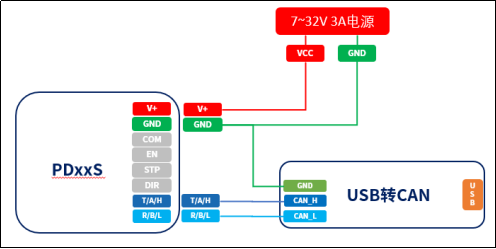
图2.2.5.1 CAN通讯控制接线示意图
注意:PDxxS1驱动器要和USB转CAN设备共地,两设备的CAN_H相互连接,CAN_L也相互连接。
CAN多机通讯控制接线示意图:
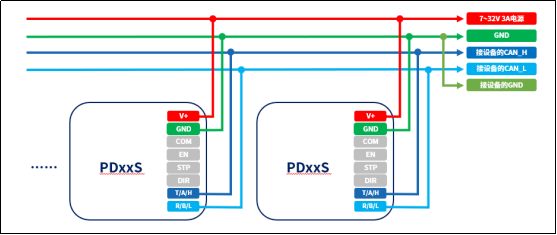
图2.2.5.2 CAN多机通讯控制接线示意图
注意:PDxxS1驱动板上已经集成CAN终端电阻120Ω。多机通信时只需保留两个120Ω的终端电阻!
2.2.6 脉冲模式控制接线
脉冲模式控制接线示意图:

图2.2.6.1 脉冲模式控制接线示意图
COM:公共端输入引脚,不同版本有较大区别(请注意!):
1)PLC 版本:支持共阳 / 共阴输入
共阳:COM接电压范围:3.3V ~ 24V。
共阴:COM接GND
2)光耦版本:仅支持共阳输入,输入电压范围 3.3V ~ 5V。
注意:如果(EN/STP/DIR)信号的高电平为3.3V,COM必须接3.3V。
如果(EN/STP/DIR)信号的高电平为5.0V,COM必须接5.0V。
以此类推……
2.2.7 左右限位开关接线
左限位回零模式的限位开关接线示意图(注意:低电平触发,且Dir输入输出电压范围:0~COM V):
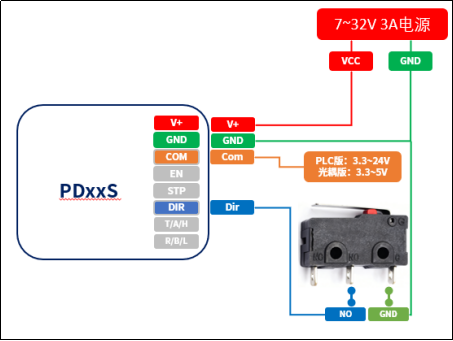
图2.2.7.1 左限位开关接线示意图
右限位回零模式的限位开关接线示意图(注意:低电平触发,且EN输入输出电压范围:0~COM V):
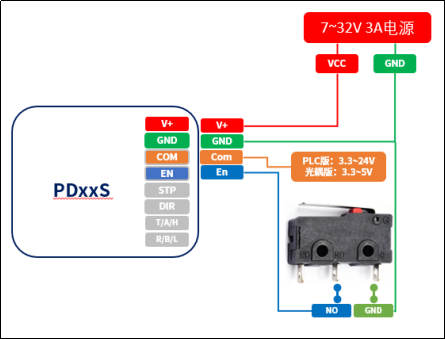
图2.2.7.2 右限位开关接线示意图
2.2.8 IO启停接线
IO启停模式接线示意图(注意:Dir输入电压范围:0~COM V):
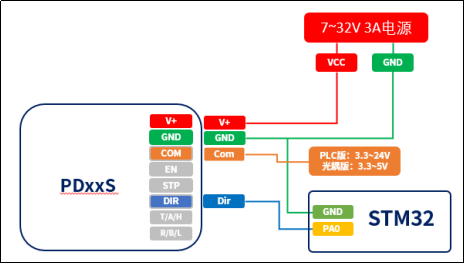
图2.2.8.1 IO启停接线示意图
说明:IO启停模式是通过高低电平控制电机是否旋转的,可通过发送指令设置高电平或者低电平旋转。这里用STM32举例。
2.3 运动模式简介
本小节先给大家简单介绍一下PDxxS1的运动模式,让大家先有个大概的了解,方便找到适合自己项目使用的模式。
① 力矩模式
通过 FOC(磁场定向控制)算法实现电机力矩输出控制。 在此模式下,控制量为电流(Iq 分量),最大可达 3000 mA(57最大可达6000mA)。 需要注意的是: 由于采用 FOC 闭环控制,系统并非简单恒流输出,而是在有负载作用时,才会自动提升电流以满足目标力矩要求。此模式适用于力控实验、压力装配、张力控制等应用场景。
②速度模式
通过设定目标转速,系统实时调节电流与电压矢量,实现平滑的速度闭环控制。速度范围:0.1 RPM ~ 6000 RPM。支持梯形加减速,可有效避免启动抖动和突变。适用于恒速驱动、输送、旋转平台等应用。
③绝对位置模式
以编码器的绝对角度为控制目标进行位置控制。单圈分辨率为51200,例如:51200 表示 1 圈,102400 表示 2 圈,以此类推。注意:由于使用单圈编码器,掉电后多圈累计位置会丢失,仅保留单圈位置。支持梯形加减速,实现平稳定位与精确控制。
④相对位置模式
以当前电机位置为基准,通过设定偏移量实现相对运动。每圈对应51200。同样支持梯形加减速,可实现柔性移动、往复运动等控制策略。
⑤IO启停模式
通过外部 IO 信号实现启停控制。系统可掉电保存运行参数(包括速度、加速度、方向等),上电后自动恢复运行状态。适用于简化系统通信的场合,例如按钮启停控制、自动化执行流程。
⑥脉冲模式
由外部输入脉冲信号控制电机运行:STEP 控制步进脉冲,DIR 控制方向,EN 控制使能状态。该模式兼容标准运动控制卡。支持脉冲插补控制,实现高速、高精度同步运动。
⑦脉宽位置模式
通过输入 PWM 信号的高电平宽度来控制电机位置。可配置最短与最长脉宽对应的位置范围,系统根据输入脉宽按比例输出目标位置。常用于模拟舵机控制、外部比例输入等应用。
⑧脉宽速度模式
PWM 高电平脉宽对应电机目标速度。用户可设置脉宽与速度的线性映射关系,实现模拟量式速度控制。 适用于简易调速旋钮、比例控制接口等系统。
⑨脉宽力矩模式
利用 PWM 信号脉宽控制输出力矩。可设置最小/最大脉宽及对应的力矩范围,系统按比例输出目标力矩。适用于力控实验、张力控制等对外部模拟信号兼容的场合。
⑩回零模式
支持多种回零策略:
1)有限位 / 无限位回零
2)单圈 / 多圈回零
3)就近回零
系统可通过限位信号或电流阈值检测判断零点,实现快速、可靠的回零操作。回零完成后,可进入任意其他模式运行。
⑪开环速度模式
在无编码器反馈的情况下,通过控制电压矢量实现转速控制。系统根据给定速度计算电角频率并输出对应矢量,控制简单直观,速度范围:0~400RPM,支持梯形加减速。适合对速度精度要求不高的低成本应用场景。
⑫开环绝对位置模式
在开环条件下,通过设定目标位置实现绝对角度定位。控制系统根据步进角度累计实现开环定位。适用于无需闭环反馈但需固定角度输出的场合。
⑬开环相对位置模式
以当前电机角度为参考点,执行相对偏移控制。 适用于低速、轻载、简易定位等非闭环应用。
⑭开环脉冲模式
由外部 STEP/DIR/EN 信号直接控制电机运行,无需编码器反馈。响应快速、控制简洁,适用于成本敏感型或传统步进控制系统。
2.4 产品尺寸
驱动板(不带注塑外壳)尺寸图:
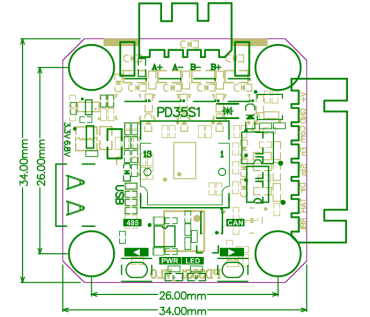
图2.4.1 PD35S1驱动板(不带注塑外壳)尺寸图
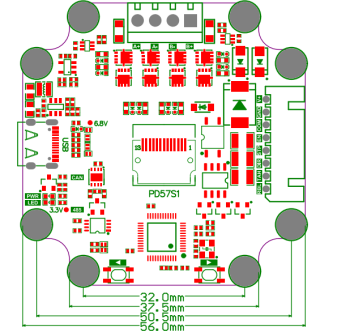
图2.4.2 PD57S1驱动板(不带注塑外壳)尺寸图
PD35S1整机带注塑外壳俯视尺寸图:
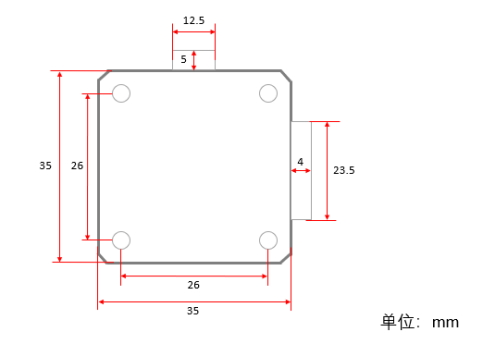
图2.4.3 PD35S1整机带注塑外壳俯视尺寸图
整机带注塑外壳右视尺寸图:
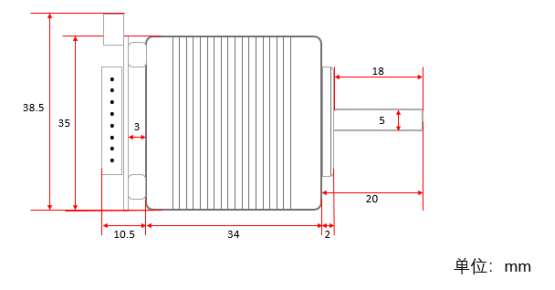
图2.4.4 PD35S1整机带注塑外壳右视尺寸图
PD57S1整机带注塑外壳俯视尺寸图:
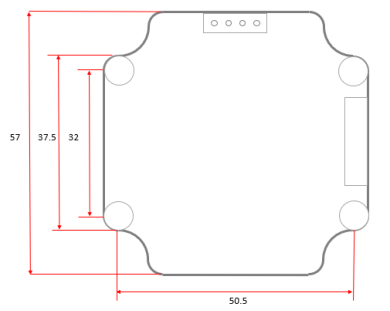
图2.4.5 PD57S1整机带注塑外壳俯视尺寸图
整机带注塑外壳右视尺寸图:
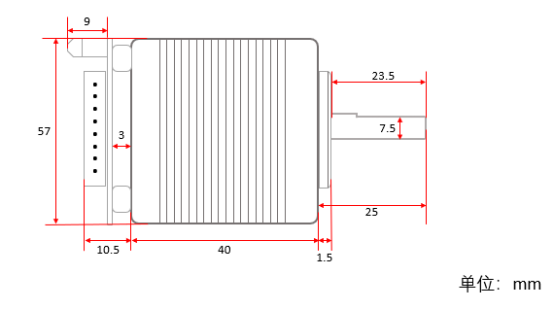
图2.4.6 PD57S1整机带注塑外壳右视尺寸图
2.5 产品安装
安装前需准备的硬件清单如图2.5.1所示:
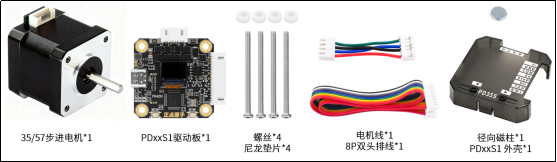
图2.5.1 硬件清单图
下面介绍一下安装步骤:
1,安装磁柱:磁柱默认都是已经安装在35/42/57步进电机的磁柱孔内,安装前可以检查一下是否掉了或者歪了?一般不容易掉的,如果掉了歪了,请按照图2.5.2正确安装好。
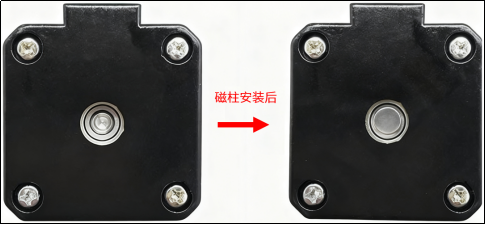
图2.5.2 安装磁柱
注意:
1)如果电机需要剧烈运动的,可以考虑用3M胶水、超能胶水等进行固定,尽量不选择502等低粘稠状的胶水,此类胶水容易渗透到电机内部,造成电机的损坏。
2)建议选用本店的35/42/57磁柱步进电机,PID参数都是调试得比较好用的。
2,放入垫片:拧出螺丝,放入垫片,如图2.5.3所示:
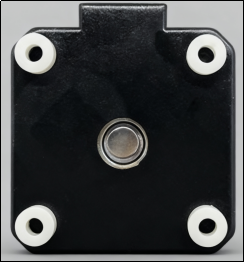
图2.5.3 放入垫片
3,安装驱动板:平稳放好模块,打上螺丝,安装好电机线,如图2.5.4所示:
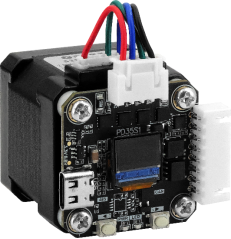
图2.5.4 安装驱动板
注意:电机线是防呆接口的,但是如果自己在其它地方购买了35/42/57步进电机的话,注意看一下线序是否和我们的接口兼容,线序参考2.2.1小节。
4,安装外壳:检查没问题就可以安装外壳,如图2.5.5所示:
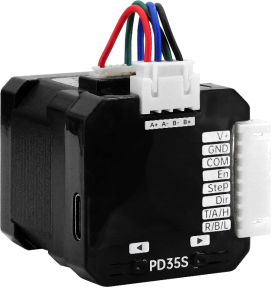
图2.5.5 安装外壳
3,菜单说明
3.1 参数显示说明
参数显示共有3个界面,可通过短按◀键和▶键进行切换,分别是基本参数界面、电机参数界面和工作模式参数界面。
1,基本参数界面显示的参数包括:电源、电流、速度,如下图3.1.1所示:
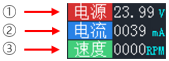
图3.1.1 基本参数界面
① 电源,即电源电压,单位:V。
② 电流,即相电流,代表FOC中的Iq 分量,单位:mA。
③ 速度,即电机旋转速度,单位:RPM。
2,电机参数界面显示的参数包括:磁链、电阻、电感,如下图3.1.2所示:
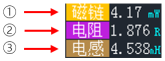
图3.1.2 电机参数界面
① 磁链,即电机磁链,单位:mWb。
② 电阻,即电机相电阻,单位:Ω。
③ 电感,即电机相电感,单位:mH。
3,工作模式参数界面根据不同运行模式显示的参数也有所不同,例如:在脉冲模式下,显示的参数包括:脉冲和细分,如下图3.1.3所示:
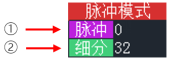
图3.1.3 脉冲模式参数界面
① 脉冲,即累计输入脉冲数。
② 细分,即电机细分。
在通信位置模式下,界面显示的参数包括目标位置与实际位置。由于屏幕显示空间有限,位置以“r(圈)”为单位表示,每 51200 计数对应 1 圈,图略。
① 目标,即目标位置。
② 实际,即实际位置。
在通信速度模式下,显示的参数包括:目标和实际,图略。
① 目标,即目标速度。
② 实际,即实际速度。
在通信力矩模式下,显示的参数包括:目标和实际,图略。
① 目标,即目标电流。
② 实际,即实际电流。
在脉宽位置模式下,显示的参数包括:目标和实际,图略。
① 目标,即目标位置。
② 实际,即实际位置。
在脉宽速度模式下,显示的参数包括:目标和实际,图略。
① 目标,即目标速度。
② 实际,即实际速度。
在脉宽力矩模式下,显示的参数包括:目标和实际,图略。
① 目标,即目标电流。
② 实际,即实际电流。
在回零模式下,显示的参数包括:零点和实际,图略。
① 零点,即零点位置。
② 实际,即实际位置。
在开环速度模式下,显示的参数包括:目标和实际,图略。
① 目标,即目标速度。
② 实际,即实际速度。
在开环位置模式下,界面显示的参数包括目标位置与实际位置。由于屏幕显示空间有限,位置以“r(圈)”为单位表示,每 51200 计数对应 1 圈,图略。
① 目标,即目标位置。
② 实际,即实际位置。
在开环脉冲模式下,显示的参数包括:脉冲和细分,图略。
① 脉冲,即累计输入脉冲数。
② 细分,即电机细分。
在IO启停模式下,显示的参数包括:目标和实际,图略。
① 目标,即目标速度。
② 实际,即实际速度。
注意:在位置控制相关模式下,每 51200 个计数对应电机旋转一整圈。数值的正负符号用于区分旋转方向,正值表示正向旋转,负值表示反向旋转。
3.2 菜单设置说明
在3.1小节任意的参数显示界面中,可通过长按 ▶键进入菜单设置界面,如图3.2.1所示:

图3.2.1 菜单设置界面
菜单设置界面从上到下包括:退出、校准、运行模式、使能设置、方向设置、细分设置、ID地址、通信速率、MODBUS、屏幕亮度、自动熄屏、语言选择、恢复出厂、版本信息。
在菜单设置界面中,可通过短按 ◀键/▶键,上下切换菜单选项;可通过长按 ◀键,返回上一级;可通过长按 ▶键,进入下一级或者确定选择。
①退出:即退出菜单设置,回到参数显示界面。
②校准:即校准编码器,注意校准编码器前,请确保电机是空载状态!!!
③运行模式:即电机的工作模式,有12种工作模式,分别是:通信位置、通信速度、通信力矩、脉冲模式、脉宽位置、脉宽速度、脉宽力矩、回零模式、开环速度、开环位置、开环脉冲、IO启停。
④使能设置:这里指的是设置EN引脚有效电平(仅用于脉冲模式),有三种情况:EN引脚保持有效、EN引脚高电平使能、EN引脚低电平使能。
⑤方向设置:即设置电机旋转方向(仅用于脉冲模式),有两种情况:默认方向、翻转方向。
⑥细分设置:即设置电机细分,可设置:1、2、4、8、16、32、64、128、256,其它值请用指令设置。
⑦ID地址:即设置电机ID地址,可设置:0 ~ 10,其它值请用指令设置。
⑧通信速率:即设置串口速率和CAN速率,串口速率可设置:4800、9600、115200(默认)、256000、921600,其它值请用指令设置。
⑨通信协议:即设置使用哪种协议,支持私有协议、MODBUS协议、CANopen协议,默认使用正点原子私有协议,注意MODBUS-RTU协议,CAN版本不支持,而CANopen协议,仅CAN版本支持。
⑩屏幕亮度:即设置LCD屏背光亮度,可设置:20%、40%、60%、80%、100%。
⑪自动熄屏:指按键无操作一定时间后自动熄屏,可设置:关闭、开启。
⑫语言选择:即系统文字语言,可设置:简体中文、English、繁体中文。
⑬恢复出厂:执行该操作后,系统将恢复出厂默认参数,编码器会自动重新校准,并重新识别电机参数。此功能通常用于更换电机时。操作前请确保电机处于空载状态,以避免校准误差或设备损坏。
⑭版本信息:即查看软硬件版本信息。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70040860/viewspace-3175689/ ,如需转载,请注明出处,否则将追究法律责任。

最新文章
- 【直播预告】直击嵌入式开发瓶颈!
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第六章
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第五章(5.4-5.5)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第五章(5.1-5.3)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第四章(4.4-4.5)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第四章(4.1-4.3)
- 《PDxxS1_CANopen协议控制教程_V1.0》第11章
- 《PDxxS1_CANopen协议控制教程_V1.0》第9-10章
- 《PDxxS1_CANopen协议控制教程_V1.0》第7-8章
- 《PDxxS1_CANopen协议控制教程_V1.0》第6章
