6,运动模式控制
6.1,运动模式使用总规则(必须严格遵守)
使用任何运动模式(位置 / 速度 / 力矩)前,需完成以下核心流程,确保驱动器与电机处于可操作状态:
1. 基础网络激活:发送 NMT 启动指令(ID=0x000,数据 = 01 00),驱动器心跳包回复值从默认 0x7F 变为 0x05(Operational 状态);
2. 电机硬件使能:执行 CiA402 标准三步使能流程(根据第5小节操作),完成电机上电与运行使能;
3. 控制通道选择:
完成上述两步后,可通过 PDO 进行高实时性运动控制(推荐量产 / 实时场景);
完成上述两步后,也可通过 SDO 逐指令控制电机运动(仅适用于调试 / 低频次控制场景,实时性差);
4. 默认上电限制:驱动器上电后默认心跳 = 0x7F(Pre-operational 状态),此时仅可通过 SDO 配置参数(如运动模式、加速度),无法通过任何方式(SDO/PDO)控制电机运动,必须完成 NMT 启动 + 三步使能后,电机才可响应运动指令;
5,注意本文的所有示例均以NodeID = 1,进行讲解。
6.2,位置模式控制
位置模式用于控制电机运动到指定位置,适用于:
自动化定位
精密机械
机械臂关节
控制流程:
① 设置位置模式
② 设置加速度
③ 设置减速度
④ 设置最大速度
⑤ 下发目标位置
① 设置位置模式
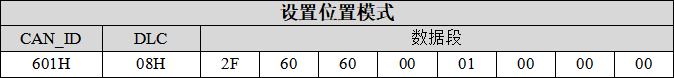
数据段解析:
a) 第 1 字节(0x2F):SDO 写命令,0x20 表示“写数据”,0x0F 表示数据长度为 1 字节;
b) 第 2~3 字节(0x60 0x60):对象字典索引 0x6060(Mode of Operation,运行模式);
c) 第 4 字节(0x00):子索引 0x00;
d) 第 5~8 字节(0x01 00 00 00):写入的运行模式值为 0x01,对应位置模式;
核心作用:向 0x6060 (Mode of Operation) 写入 01,选择位置模式。
② 设置加速度
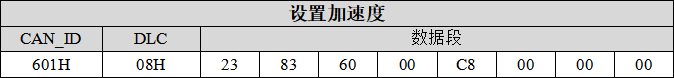
数据段解析:
a) 第 1 字节(0x23):SDO下载;
b) 第 2~3 字节(0x83 0x60):对象字典索引 0x6083(位置加速度);
c) 第 4 字节(0x00):子索引 0x00;
d) 第 5~8 字节(0XC8 00 00 00):位置加速度值 0x000000C8(小端格式);对应数据为 200相当于200r/s²;
核心作用:设置位置模式下的加速度。
③ 设置减速度
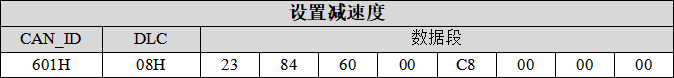
数据段解析:
a) 第 1 字节(0x23):SDO下载;
b) 第 2~3 字节(0x84 0x60):对象字典索引 0x6084(位置减速度);
c) 第 4 字节(0x00):子索引 0x00;
d) 第 5~8 字节(0XC8 00 00 00):位置减速度值 0x000000C8(小端格式);对应数据为 200相当于200r/s²;
核心作用:设置位置模式下的减速度。
④ 设置最大速度
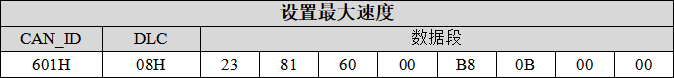
数据段解析:
a) 第 1 字节(0x23):SDO下载;
b) 第 2~3 字节(0x81 0x60):对象字典索引 0x6081(最大速度);
c) 第 4 字节(0x00):子索引 0x00;
d) 第 5~8 字节(0XB8 0B 00 00):位置减速度值 0x00000BB8(小端格式);对应数据为 3000相当于3000rpm;
核心作用:设置位置模式下的最大速度。
⑤ 写入目标位置
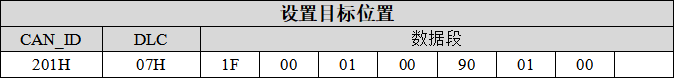
CAN ID:0x201 (RPDO1)
数据段解析:
a) 第 1~2 字节(0x1F 00):控制标志位,用于触发位置指令执行,前面操作了使能三步骤,这部分直接填0x1F即可。
b) 第 3 字节(0x01):模式设置,1代表位置模式
c) 第 4~7 字节(0x00 0x90 0x01 0x00):目标位置值 0x00019000(小端格式),对应数据为 102400相当于相对于绝对零点位置正转2 圈(102400 ÷ 51200 = 2圈);
3,补充要点:
a) 目标位置支持正负数,正数表示电机正向运动,负数表示反向运动;
b) 若电机未到达目标位置就停止,需检查 Controlword 状态、驱动器使能状态及目标位置参数是否正确。
6.3,速度模式控制
速度模式用于控制电机以恒定速度运行,适用于:
输送带
风机
泵类设备
控制流程:
① 设置速度模式
② 设置加速度
③ 设置减速度
④ 下发目标速度
① 设置速度模式
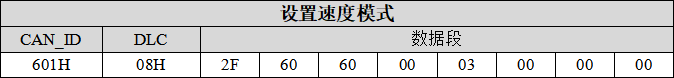
数据段解析:
a) 第 1 字节(0x2F):SDO 写命令,0x20 表示“写数据”,0x0F 表示数据长度为 1 字节;
b) 第 2~3 字节(0x60 0x60):对象字典索引 0x6060(Mode of Operation,运行模式);
c) 第 4 字节(0x00):子索引 0x00;
d) 第 5~8 字节(0x03 00 00 00):写入的运行模式值为 0x03,对应速度模式;
核心作用:向 0x6060 (Mode of Operation) 写入 03,选择速度模式。
② 设置加速度
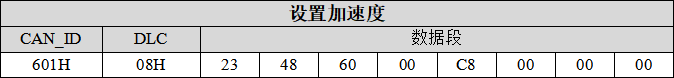
数据段解析:
a) 第 1 字节(0x23):SDO下载,表示写入数据长度为4字节;
b) 第 2~3 字节(0x48 0x60):对象字典索引 0x6048(速度加速度);
c) 第 4 字节(0x00):子索引 0x00;
d) 第 5~8 字节(0XC8 00 00 00):位置加速度值 0x000000C8(小端格式);对应数据为 200相当于200r/s²;
核心作用:设置速度模式下的加速度。
③ 设置减速度
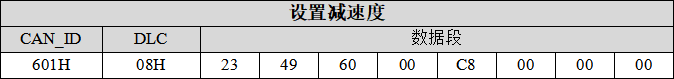
l 数据段解析:
a) 第 1 字节(0x23):SDO下载,表示写入数据长度为4字节;
b) 第 2~3 字节(0x49 0x60):对象字典索引 0x6049(速度减速度);
c) 第 4 字节(0x00):子索引 0x00;
d) 第 5~8 字节(0XC8 00 00 00):位置减速度值 0x000000C8(小端格式);对应数据为 200相当于200r/s²;
l 核心作用:设置速度模式下的减速度。
④ 下发目标速度
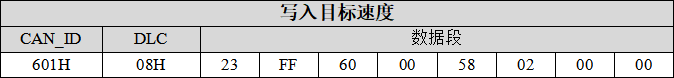
数据段解析:
a) 第 1 字节(0x23):SDO下载;
b) 第 2~3 字节(0xFF 0x60):对象字典索引 0x60FF(设置目标速度);
c) 第 4 字节(0x00):子索引 0x00;
d) 第 5~8 字节(0X58 02 00 00):速度值 0x00000258(小端格式);对应数据为 600相当于600RPM;
核心作用:设置目标速度,单位RPM。
6.4,力矩模式控制
力矩(电流)模式下,驱动器输出相应的扭矩。
控制流程:
① 设置力矩模式
② 设置目标力矩
① 设置力矩模式
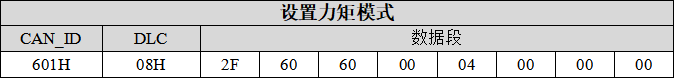
数据段解析:
a) 第 1 字节(0x2B):SDO 写命令,表示写入数据长度为1 字节;
b) 第 2~3 字节(0x71 0x60):对象字典索引 0x6071(设置目标力矩);
c) 第 4 字节(0x00):子索引 0x00;
d) 第 5~8 字节(0x04 00 00 00):写入的运行模式值为 0x04,对应力矩模式;
核心作用:向 0x6060 (Mode of Operation) 写入 04,选择力矩模式。
② 设置目标力矩

数据段解析:
a) 第 1 字节(0x2B):SDO 写命令, 表示写入数据长度为2 字节;
b) 第 2~3 字节(0x71 0x60):对象字典索引 0x6071(设置目标力矩);
c) 第 4 字节(0x00):子索引 0x00;
d) 第 5~6 字节(0XC8 00):写入的运行模式值为 0x00C8对应数据为 200相当于200mA;
e) 第 7~8 字节(0X00 00):填充字节无意义;
核心作用:设置目标力矩,单位mA。
6.5,循环同步位置模式(CSP)
循环同步位置模式(Cyclic Synchronous Position,CSP)是一种高实时性的位置控制模式。
在该模式下,主站周期性发送目标位置,驱动器根据SYNC同步报文实时更新位置,实现高精度运动控制。
常用于:
多轴同步运动
机械臂
CNC
CANopen高实时控制系统
高精度轨迹跟踪
控制流程:
① 设置循环同步模式(CSP)
② 周期发送目标位置
③ 发送SYNC同步帧
① 设置循环同步位置模式

数据段解析:
a) 第 1 字节(0x2F):SDO 写命令,SDO写命令,表示写入1字节数据;
b) 第 2~3 字节(0x60 0x60):对象字典索引 0x6060(Mode of Operation,运行模式);
c) 第 4 字节(0x00):子索引 0x00;
d) 第 5~8 字节(0x08 00 00 00):写入的运行模式值为 0x08,对应循环同步位置模式;
核心作用:向 0x6060 (Mode of Operation) 写入 08,选择循环同步位置模式。
② 发送目标位置

数据段解析:
a) 第 1 字节(0x23):SDO 写命令,SDO写命令,表示写入4字节数据;
b) 第 2~3 字节(0x7A 0x60):对象字典索引 0x607A(Target Position,目标位置);
c) 第 4 字节(0x00):子索引 0x00;
d) 第 5~8 字节(0xE8 03 00 00):目标位置值 = 0x000003E8 = 1000;
核心作用:设置目标位置为1000(51200 = 1圈)。
③ 发送SYNC同步帧

核心作用:通知所有从站同步更新控制数据。驱动器通常会在收到SYNC后,立即执行最新目标位置。
6.6,循环同步速度模式(CSV)
循环同步速度模式(Cyclic Synchronous Velocity,CSV)是一种高实时性的速度控制模式。
在该模式下,主站周期性发送目标速度,驱动器在收到SYNC同步帧后实时更新速度输出。
常用于:
AGV小车
轮式机器人
多轴同步速度控制
高实时速度调节场景
闭环伺服控制系统
控制流程:
① 设置CSV模式
② 周期发送目标速度
③ 发送SYNC同步帧
① 设置循环同步速度模式
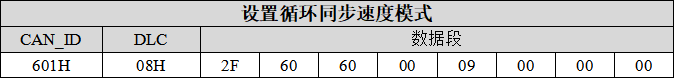
数据段解析:
a) 第 1 字节(0x2F):SDO 写命令,SDO写命令,表示写入1字节数据;
b) 第 2~3 字节(0x60 0x60):对象字典索引 0x6060(Mode of Operation,运行模式);
c) 第 4 字节(0x00):子索引 0x00;
d) 第 5~8 字节(0x09 00 00 00):写入的运行模式值为 0x09,对应循环同步速度模式;
核心作用:向 0x6060 (Mode of Operation) 写入 09,选择循环同步速度模式。
② 发送目标速度

数据段解析:
a) 第 1 字节(0x23):SDO 写命令,SDO写命令,表示写入4字节数据;
b) 第 2~3 字节(0xFF 0x60):对象字典索引 0x60FF(Target Velocity,目标速度);
c) 第 4 字节(0x00):子索引 0x00;
d) 第 5~8 字节(0xE8 03 00 00):目标速度值 = 0x000003E8 = 1000;
核心作用:设置目标位置为1000(RPM)。
③ 发送SYNC同步帧

核心作用:通知所有从站同步更新控制数据。驱动器通常会在收到SYNC后,立即执行最新目标速度。
6.7,循环同步力矩模式(CST)
循环同步力矩模式(Cyclic Synchronous Torque,CST)是一种高实时性的力矩控制模式。
主站周期性发送目标力矩(电流),驱动器在SYNC同步下实时输出对应扭矩。
常用于:
力控系统
协作机器人
柔性控制
恒张力系统
电流闭环控制
精密压装系统
控制流程:
① 设置CST模式
② 周期发送目标力矩
③ 发送SYNC同步帧
① 设置循环同步力矩模式

数据段解析:
a) 第 1 字节(0x2F):SDO 写命令,SDO写命令,表示写入1字节数据;
b) 第 2~3 字节(0x60 0x60):对象字典索引 0x6060(Mode of Operation,运行模式);
c) 第 4 字节(0x00):子索引 0x00;
d) 第 5~8 字节(0x0A 00 00 00):写入的运行模式值为 0x0A,对应循环同步力矩模式;
核心作用:向 0x6060 (Mode of Operation) 写入 0A,选择循环同步力矩模式。
② 发送目标力矩
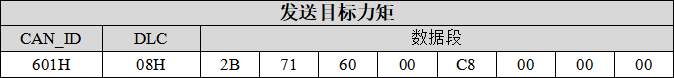
数据段解析:
a) 第 1 字节(0x2B):SDO 写命令,SDO写命令,表示写入2字节数据;
b) 第 2~3 字节(0x71 0x60):对象字典索引 0x6071(Target Torque,目标力矩);
c) 第 4 字节(0x00):子索引 0x00;
d) 第 5~6 字节(0xC8 00):目标力矩值 = 0xC800 = 200;
e) 第 7~8 字节(0x00 00):填充字节,无意义;
核心作用:设置目标力矩为200(mA)。
③ 发送SYNC同步帧
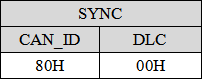
核心作用:驱动器收到SYNC后立即更新输出力矩。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70040860/viewspace-3175034/ ,如需转载,请注明出处,否则将追究法律责任。

最新文章
- 【直播预告】直击嵌入式开发瓶颈!
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第六章
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第五章(5.4-5.5)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第五章(5.1-5.3)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第四章(4.4-4.5)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第四章(4.1-4.3)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第1-3章
- 《PDxxS1_CANopen协议控制教程_V1.0》第11章
- 《PDxxS1_CANopen协议控制教程_V1.0》第9-10章
- 《PDxxS1_CANopen协议控制教程_V1.0》第7-8章
