第三十九章 RS485实验
本章我们将向大家介绍如何使用STM32H7R7的串口实现485通信(半双工)。在本章中,我们将使用STM32H7R7的串口2来实现两块开发板之间的485通信,并将结果显示在TFTLCD模块上。
本章分为如下几个部分:
39.1 485简介
39.2 硬件设计
39.3 程序设计
39.4 下载验证
39.1 485简介
485(一般称作 RS485/EIA-485)隶属于OSI模型物理层,是串行通讯的一种。电气特性规定为2线,半双工,多点通信的类型。它的电气特性和RS-232大不一样。用缆线两端的电压差值来表示传递信号。RS485仅仅规定了接受端和发送端的电气特性。它没有规定或推荐任何数据协议。
RS485的特点包括:
1, 接口电平低,不易损坏芯片。RS485的电气特性:逻辑“1”以两线间的电压差为+(2~6)V表示;逻辑“0”以两线间的电压差为-(2~6)V表示。接口信号电平比RS232降低了,不易损坏接口电路的芯片,且该电平与TTL电平兼容,可方便与TTL电路连接。
2, 传输速率高。可达300bps~250Kbps。
3, 抗干扰能力强。RS485接口是采用平衡驱动器和差分接收器的组合,抗共模干扰能力增强,即抗噪声干扰性好。
4, 传输距离远,支持节点多。RS485总线最长可以传输1200m左右,更远的距离则需要中继传输设备支持但这时(速率≤100Kbps)才能稳定传输,一般最大支持32个节点,如果使用特制的485芯片,可以达到256个节点。
RS485推荐使用在点对点网络中,比如:线型,总线型网络等,而不能是星型,环型网络。理想情况下RS485需要2个终端匹配电阻,其阻值要求等于传输电缆的特性阻抗(一般为120Ω)。没有特性阻抗的话,当所有的设备都静止或者没有能量的时候就会产生噪声,而且线移需要双端的电压差。没有终接电阻的话,会使得较快速的发送端产生多个数据信号的边缘,导致数据传输出错。485推荐的一主多从连接方式如图39.1.1所示:
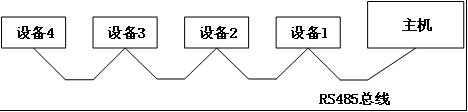
图39.1.1 RS485连接
在上面的连接中,如果需要添加匹配电阻,我们一般在总线的起止端加入,也就是主机和设备4上面各加一个120Ω的匹配电阻。
由于RS485具有传输距离远、传输速度快、支持节点多和抗干扰能力更强等特点,所以RS485有很广泛的应用。
STM32H7R7开发板采用TPT8485作为收发器,该芯片支持3.3V供电,最大传输速度可达10Mbps,支持多达32个节点,并且支持输出短路保护。该芯片的框图如图39.1.2所示:
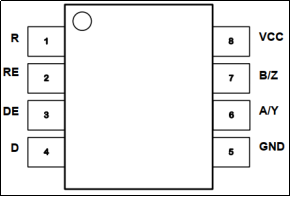
图39.1.2 TPT8485框图
图中A、B总线接口,用于连接485总线。RO是接收输出端,DI是发送数据收入端,RE是接收使能信号(低电平有效),DE是发送使能信号(高电平有效)。
39.2 硬件设计
1. 例程功能
经过前面的学习我们知道实际的RS485仍是串行通讯的一种电平传输方式,那么我们实际通讯时可以使用串口进行实际数据的收发处理,使用485转换芯片将串口信号转换为485的电平信号进行传输,本章,我们只需要配置好串口2,就可以实现正常的485通信了,串口2的配置和串口1基本类似,只是串口2的时钟来自APB1,最大频率为150Mhz。
本章将实现这样的功能:通过连接两个STM32H7R7的RS485接口,然后由KEY0控制发送,当按下一个开发板的KEY0的时候,就发送5个数据给另外一个开发板,并在两个开发板上分别显示发送的值和接收到的值。
2. 硬件资源
1)LED灯
LED0 – PD14
2)USART2,用于实际的485信号串行通讯。
3)独立按键 KEY0 –PE9
4)正点原子2.8/3.5/4.3/7/10寸TFTLCD模块(包括MCU屏和RGB屏,都支持)
5)RS485
6)开发板两块
3. 原理图
根据我们需要实现的程序功能,我们设计电路原理如下:

图39.2.2 RS485连接原理设计
从上图可以看出:开发板的串口2通过P8端口设置,连接到RS485。RS485_RE控制TPT8485的收发,当RS485_RE=0的时候,为接收模式;当RS485_RE=1的时候,为发送模式。
最后,我们用2根导线将两个开发板RS485端子的A和A,B和B连接起来。这里注意不要接反了,接反了会导致通讯异常!!
39.3 程序设计
39.3.1 RS485的HAL库驱动
由于485实际上是串口通讯,我们参照串口实验使用类似的HAL库驱动即可,在这里分析一下RS485配置步骤。
RS485配置步骤
1)使能串口和GPIO口时钟
本实验用到USART2串口,使用PD5和PD6作为串口的TX和RX脚,因此需要先使能USART2和GPIOD时钟。参考代码如下:
__HAL_RCC_USART2_CLK_ENABLE();          /* 使能USART2时钟 */
__HAL_RCC_GPIOD_CLK_ENABLE();           /* 使能GPIOD时钟 */
2) 串口参数初始化(波特率、字长、奇偶校验等)
HAL库通过调用串口初始化函数HAL_UART_Init完成对串口参数初始化,详见例程源码。
该函数通常会调用:HAL_UART_MspInit函数来完成对串口底层的初始化,包括:串口及GPIO时钟使能、GPIO模式设置、中断设置等。但是本实验避免与USART1冲突,所以把串口底层初始化没有放在HAL_UART_MspInit函数里。
3)GPIO模式设置(速度,上下拉,复用功能等)
GPIO模式设置通过调用HAL_GPIO_Init函数实现,详见本例程源码。
4)开启串口相关中断,配置串口中断优先级
本实验我们使用串口中断来接收数据。我们使用HAL_UART_ENABLE_IT函数开启串口中断接收,并设置接收buffer及其长度。通过HAL_NVIC_EnableIRQ函数使能串口中断,通过HAL_NVIC_SetPriority函数设置中断优先级。
5)编写中断服务函数
串口2中断服务函数为:USART2_IRQHandler,当发生中断的时候,程序就会执行中断服务函数,在这里就可以对接收到的数据进行处理,详见本例程源码。
6)串口数据接收和发送
最后我们可以通过读写USART_DR寄存器,完成串口数据的接收和发送,HAL库也给我们提供了:HAL_UART_Receive和HAL_UART_Transmit两个函数用于串口数据的接收和发送。
大家可以根据实际情况选择使用哪种方式来收发串口数据。
41.3.2 程序解析
1. RS485驱动
这里我们只讲解核心代码,详细的源码请大家参考光盘本实验对应源码。RS485驱动相关源码包括两个文件:rs485.c和rs485.h。
为方便修改,我们在rs485.h中使用宏定义485相关的控制引脚和串口编号,如果需要使用其它的引脚或者串口,修改宏和串口的定义即可,它们在rs485.h中定义,它们列出如下:
/* 引脚定义 */
#define RS485_RE_GPIO_PORT                  GPIOF
#define RS485_RE_GPIO_PIN                   GPIO_PIN_11
#define RS485_RE_GPIO_CLK_ENABLE()          do{ __HAL_RCC_GPIOF_CLK_ENABLE(); }while(0)  /* PF口时钟使能 */

#define RS485_UARTX                         USART2
#define RS485_UARTX_IRQn                    USART2_IRQn
#define RS485_UARTX_IRQHandler              USART2_IRQHandler
#define RS485_UARTX_CLK_ENABLE()            do { __HAL_RCC_USART2_CLK_ENABLE(); } while (0) /* USART2时钟使能 */

#define RS485_UARTX_TX_GPIO_PORT            GPIOD
#define RS485_UARTX_TX_GPIO_PIN             GPIO_PIN_6
#define RS485_UARTX_TX_GPIO_AF              GPIO_AF7_USART2
#define RS485_UARTX_TX_GPIO_CLK_ENABLE()    do { __HAL_RCC_GPIOD_CLK_ENABLE();} while (0)  /* PD口时钟使能 */

#define RS485_UARTX_RX_GPIO_PORT            GPIOD
#define RS485_UARTX_RX_GPIO_PIN             GPIO_PIN_5
#define RS485_UARTX_RX_GPIO_AF              GPIO_AF7_USART2
#define RS485_UARTX_RX_GPIO_CLK_ENABLE()    do { __HAL_RCC_GPIOD_CLK_ENABLE();} while (0)  /* PD口时钟使能 */

/* 控制RS485_RE脚, 控制RS485发送/接收状态
 * RS485_RE = 0, 进入接收模式
 * RS485_RE = 1, 进入发送模式
 */
#define RS485_RE(x)   do{ x ? \
    HAL_GPIO_WritePin(RS485_RE_GPIO_PORT, RS485_RE_GPIO_PIN, GPIO_PIN_SET) : \
    HAL_GPIO_WritePin(RS485_RE_GPIO_PORT, RS485_RE_GPIO_PIN, GPIO_PIN_RESET);\
                      }while(0)

/* 接收缓冲区相关定义 */
#define RS485_RX_BUF_LEN                    64
1)rs485_init函数
rs485_init的配置与串口类似,也需要设置波特率等参数,另外还需要配置收发模式的驱动引脚,我们的程序设计如下:
/**
 * @brief   初始化RS485
 * @param   baudrate: 通信波特率
 * @retval  无
 */
void rs485_init(uint32_t baudrate)
{
    GPIO_InitTypeDef gpio_init_struct;
    RCC_PeriphCLKInitTypeDef usart2_clk_init = {0};

    /* 配置时钟 */
    usart2_clk_init.PeriphClockSelection |= RCC_PERIPHCLK_USART234578;
    usart2_clk_init.Usart234578ClockSelection = RCC_USART234578CLKSOURCE_PCLK1;
    HAL_RCCEx_PeriphCLKConfig(&usart2_clk_init);

    /* 使能时钟 */
    RS485_UARTX_CLK_ENABLE();
    RS485_UARTX_TX_GPIO_CLK_ENABLE();
    RS485_UARTX_RX_GPIO_CLK_ENABLE();
    RS485_RE_GPIO_CLK_ENABLE();         /* 使能 RS485_RE 脚时钟 */

    /* 初始化TX引脚 */
    gpio_init_struct.Pin = RS485_UARTX_TX_GPIO_PIN;
    gpio_init_struct.Mode = GPIO_MODE_AF_PP;
    gpio_init_struct.Speed = GPIO_SPEED_FREQ_VERY_HIGH;
    gpio_init_struct.Pull = GPIO_PULLUP;
    gpio_init_struct.Alternate = RS485_UARTX_TX_GPIO_AF;
    HAL_GPIO_Init(RS485_UARTX_TX_GPIO_PORT, &gpio_init_struct);

    /* 初始化RX引脚 */
    gpio_init_struct.Pin = RS485_UARTX_RX_GPIO_PIN;
    gpio_init_struct.Mode = GPIO_MODE_AF_PP;
    gpio_init_struct.Speed = GPIO_SPEED_FREQ_VERY_HIGH;
    gpio_init_struct.Pull = GPIO_PULLUP;
    gpio_init_struct.Alternate = RS485_UARTX_RX_GPIO_AF;
    HAL_GPIO_Init(RS485_UARTX_RX_GPIO_PORT, &gpio_init_struct);

    /* 初始化RE引脚 */
    gpio_init_struct.Pin = RS485_RE_GPIO_PIN;
    gpio_init_struct.Mode = GPIO_MODE_OUTPUT_PP;
    gpio_init_struct.Pull = GPIO_PULLUP;
    gpio_init_struct.Speed = GPIO_SPEED_FREQ_HIGH;
HAL_GPIO_Init(RS485_RE_GPIO_PORT, &gpio_init_struct);
/* RS485_RE 脚 模式设置 */

    /* 配置UART中断 */
    HAL_NVIC_SetPriority(RS485_UARTX_IRQn, 0, 0);
    HAL_NVIC_EnableIRQ(RS485_UARTX_IRQn);

    /* 初始化UART */
    rs485_uartx_handle.Instance = RS485_UARTX;
    rs485_uartx_handle.Init.BaudRate = baudrate;
    rs485_uartx_handle.Init.WordLength = UART_WORDLENGTH_8B;
    rs485_uartx_handle.Init.StopBits = UART_STOPBITS_1;
    rs485_uartx_handle.Init.Parity = UART_PARITY_NONE;
    rs485_uartx_handle.Init.Mode = UART_MODE_TX_RX;
    rs485_uartx_handle.Init.HwFlowCtl = UART_HWCONTROL_NONE;
    rs485_uartx_handle.Init.OverSampling = UART_OVERSAMPLING_16;
    rs485_uartx_handle.Init.OneBitSampling = UART_ONE_BIT_SAMPLE_DISABLE;
    rs485_uartx_handle.Init.ClockPrescaler = UART_PRESCALER_DIV1;
    HAL_UART_Init(&rs485_uartx_handle);

    /* 默认为接收模式 */
    RS485_RE(0);

    /* 使能UART接收中断 */
    __HAL_UART_ENABLE_IT(&rs485_uartx_handle, UART_IT_RXNE);
}
可以看到代码基本跟串口的配置一样,只是多了收发控制引脚的配置。
2)发送函数
发送函数用于输出485信号到485总线上,我的默认的485方式一般空闲时为接收状态,只有发送数据时我们才控制485芯片进入发送状态,发送完成后马上回到空闲接收状态,这样可以保证操作过程中485的数据丢失最小。我们实现的发送函数如下:
/**
 * @brief   RS485发送数据
 * @param   buf: 数据
 * @param   len: 数据长度
 * @retval  无
 */
void rs485_send_data(uint8_t *buf, uint8_t len)
{
    RS485_RE(1);
    HAL_UART_Transmit(&rs485_uartx_handle, buf, len, 1000);
    RS485_RE(0);
}
3)485接收中断函数
RS485的接收就与串口中断一样了,不过要注意空闲时要切换回接收状态,否则会收不到数据。我们定义了一个全局的缓冲区g_rs485_rx_buf进行接收测试,通过串口中断接收数据,编写的接收代码如下:
/**
 * @brief       UART中断服务函数
 * @param       无
 * @retval      无
 */
void RS485_UARTX_IRQHandler(void)
{
    uint8_t res;

    if (__HAL_UART_GET_IT(&rs485_uartx_handle, UART_IT_RXNE) != RESET)
    {
        HAL_UART_Receive(&rs485_uartx_handle, &res, 1, 1000);
        if (g_rs485_rx_cnt < RS485_RX_BUF_LEN)
        {
            g_rs485_rx_buf[g_rs485_rx_cnt++] = res;
        }
    }
}
4)485查询接收数据函数
该函数用于查询485总线上接收到的数据,主要实现的逻辑是:先记录下当前接收计数器的值,接收到了数据并且接收完成了,记录本次数据长度,最后g_rs485_rx_cnt清零。函数实现如下:
/**
 * @brief   RS485接收数据
 * @param   buf: 数据
 * @param   len: 数据长度
 * @retval  无
 */
void rs485_recv_data(uint8_t *buf, uint8_t *len)
{
    uint8_t rxlen = g_rs485_rx_cnt;
    uint8_t i = 0;
    *len = 0;     /* 默认为0 */
    delay_ms(10); /* 等待10ms,连续超过10ms没有接收到一个数据,则认为接收结束 */

    if (rxlen == g_rs485_rx_cnt && rxlen) /* 接收到了数据,且接收完成了 */
    {
        for (i = 0; i < rxlen; i++)
        {
            buf[i] = g_rs485_rx_buf[i];
        }

        *len = g_rs485_rx_cnt; /* 记录本次数据长度 */
        g_rs485_rx_cnt = 0;    /* 清零 */
    }
}
RS485的代码就讲到这里,基本是串口的知识,大家不明白的配置可以翻看之前串口章节的知识。
2. main.c代码
在main.c中编写如下代码:
int main(void)
{
    uint8_t key;
    uint8_t i = 0, t = 0;
    uint8_t cnt = 0;
    uint8_t rs485buf[5];

    sys_mpu_config();                   /* 配置MPU */
    sys_cache_enable();                 /* 使能Cache */
    HAL_Init();                         /* 初始化HAL库 */
    sys_stm32_clock_init(300, 6, 2);    /* 配置时钟,600MHz */
    delay_init(600);                    /* 初始化延时 */
    usart_init(115200);                 /* 初始化串口 */
    usmart_dev.init(300);               /* 初始化USMART */
    led_init();                         /* 初始化LED */
    key_init();                         /* 初始化按键 */
    hyperram_init();                    /* 初始化HyperRAM */
    lcd_init();                         /* 初始化LCD */
    rs485_init(9600);                   /* 初始化RS485 */

    lcd_show_string(30,  50, 200, 16, 16, "STM32", RED);
    lcd_show_string(30,  70, 200, 16, 16, "RS485 TEST", RED);
    lcd_show_string(30,  90, 200, 16, 16, "ATOM@ALIENTEK", RED);
    lcd_show_string(30, 110, 200, 16, 16, "KEY0:Send", RED); /* 显示提示信息 */

    lcd_show_string(30, 130, 200, 16, 16, "Count:", RED);    /* 显示当前计数值 */
    lcd_show_string(30, 150, 200, 16, 16, "Send Data:", RED);/* 提示发送的数据 */
lcd_show_string(30, 190, 200, 16, 16, "Receive Data:", RED);
/* 提示接收到的数据 */

    while (1)
    {
        key = key_scan(0);

        if (key == KEY0_PRES)               /* KEY0按下,发送一次数据 */
        {
            for (i = 0; i < 5; i++)
            {
                rs485buf[i] = cnt + i;      /* 填充发送缓冲区 */
                lcd_show_xnum(30 + i*32, 170, rs485buf[i], 3, 16, 0X80, BLUE);
                /* 显示数据 */
            }

            rs485_send_data(rs485buf, 5);   /* 发送5个字节 */
        }

        rs485_recv_data(rs485buf, &key);

        if (key)                            /* 接收到有数据 */
        {
            if (key > 5)key = 5;            /* 最大是5个数据. */

            for (i = 0; i < key; i++)
            {
                lcd_show_xnum(30 + i*32, 210, rs485buf[i], 3, 16, 0X80, BLUE);
                /* 显示数据 */
            }
        }

        t++;
        delay_ms(10);

        if (t == 20)
        {
            LED0_TOGGLE();                  /* LED0闪烁, 提示系统正在运行 */
            t = 0;
            cnt++;
            lcd_show_xnum(30 + 48, 130, cnt, 3, 16, 0X80, BLUE);/* 显示数据 */
        }
    }
}
我们是通过按键控制数据的发送。在此部分代码中,cnt是一个累加数,一旦KEY0按下,就以这个数位基准连续发送5个数据。当485总线收到数据得时候,就将收到的数据直接显示在LCD屏幕上。
39.4 下载验证
在代码编译成功之后,我们通过下载代码到正点原子STM32H7R7开发板上(注意要2个开发板都下载这个代码哦),得到如图39.4.1所示:

图39.4.1 程序运行效果图
伴随DS0的不停闪烁,提示程序在运行。此时,我们按下KEY0就可以在另外一个开发板上面收到这个开发板发送的数据了。如图39.4.2和图39.4.3所示:

图39.4.2 发送RS485数据的开发板界面

图39.4.3 接收RS485数据的开发板
图39.4.2来自开发板A,发送了5个数据,图39.4.3来自开发板B,接收到了来自开发板A的5个数据。
本章介绍的485总线时通过串口控制收发的,我们只需要将P8的跳线帽稍作改变(将PD5/PD6连接COM2_RX/COM2_TX),该实验就变成了一个RS232串口通信实验了,通过对接两个开发板的RS232接口,即可得到同样的实验现象,不过RS232不需要使能脚,有兴趣的读者可以实验一下。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70040860/viewspace-3095134/ ,如需转载,请注明出处,否则将追究法律责任。

最新文章
- 【直播预告】直击嵌入式开发瓶颈!
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第六章
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第五章(5.4-5.5)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第五章(5.1-5.3)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第四章(4.4-4.5)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第四章(4.1-4.3)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第1-3章
- 《PDxxS1_CANopen协议控制教程_V1.0》第11章
- 《PDxxS1_CANopen协议控制教程_V1.0》第9-10章
- 《PDxxS1_CANopen协议控制教程_V1.0》第7-8章
