1,CANopen 简介
CANopen 是一种基于 CAN 总线(Controller Area Network) 的工业现场总线高层通信协议,由 CAN in Automation(CiA)国际组织制定和维护。该协议具有 实时性高、通信可靠、网络结构简单、设备兼容性强 等特点,广泛应用于 工业运动控制、伺服与步进驱动、机器人系统、自动化产线以及智能装备等领域。
PDxxS1 步进电机驱动器支持标准 CANopen 通信协议,并具备以下核心功能:
· 兼容 CiA 301 标准:支持 CANopen 基本通信协议规范
· 兼容 CiA 402 设备规范:支持标准运动控制设备模型
· PDO 通信机制:支持实时过程数据(Process Data Object)传输
· SDO 服务机制:支持参数配置与对象字典读写
· 网络管理功能:支持 NMT 网络管理、Heartbeat 心跳监测以及 EMCY 故障报文
· 运动控制模式:支持 位置模式、速度模式和力矩模式 等多种控制方式
通过 CANopen 协议,用户可以实现 设备参数配置、状态监测以及多轴运动控制,并能够方便地与 PLC、上位机或嵌入式控制系统集成。
2,CANopen 网络结构
CANopen 网络通常采用 主从式(Master–Slave)架构,由主站和多个从站组成:
· Master(主站):如 PLC、运动控制器或上位机等设备,负责网络管理、控制指令下发、节点状态管理以及数据采集。
· Slave(从站):如 PDxxS1 步进驱动器,接收主站发送的控制指令,执行运动控制,并向主站反馈运行状态和数据。
2.1 典型网络结构

图2.1.1 canopen网络结构
注意事项
1. 终端电阻
CAN 总线两端必须各连接一个 120Ω 终端电阻,用于匹配总线阻抗,保证通信稳定。
2. 波特率一致
同一 CANopen 网络中的所有节点必须使用 相同的通信波特率,默认500Kbps。
3. 节点 ID 唯一
每个从站必须配置 唯一的 Node ID,取值范围为 1~127,不能重复。
2.2 接线方法
CAN单机通讯控制接线示意图:
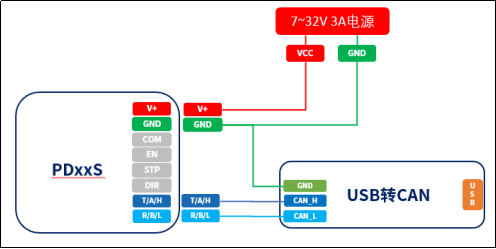
图2.2.1 CAN通讯控制接线示意图
注意:PDxxS1驱动器要和USB转CAN设备共地,两设备的CAN_H相互连接,CAN_L也相互连接。
CAN多机通讯控制接线示意图:
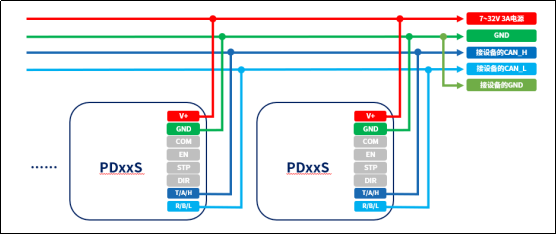
图2.2.2 CAN多机通讯控制接线示意图
注意:PDxxS1驱动板上已经集成CAN终端电阻120Ω。多机通信时只需保留两个120Ω的终端电阻!
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70040860/viewspace-3174388/ ,如需转载,请注明出处,否则将追究法律责任。

最新文章
- 【直播预告】直击嵌入式开发瓶颈!
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第六章
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第五章(5.4-5.5)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第五章(5.1-5.3)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第四章(4.4-4.5)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第四章(4.1-4.3)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第1-3章
- 《PDxxS1_CANopen协议控制教程_V1.0》第11章
- 《PDxxS1_CANopen协议控制教程_V1.0》第9-10章
- 《PDxxS1_CANopen协议控制教程_V1.0》第7-8章
