第二十四章 USMART调试组件实验
本章,我们将向大家介绍一个十分重要的辅助调试工具:USMART调试组件。该组件由正点原子开发提供,功能类似linux的shell(RTT的finsh也属于此类)。USMART最主要的功能就是通过串口调用单片机里面的函数,并执行,对我们调试代码是很有帮助的。
本章分为如下几个小节:
24.1 USMART调试组件简介
24.2 硬件设计
24.3 程序设计
24.4 下载验证
24.1 USMART调试组件简介
USMART是由正点原子开发的一个灵巧的串口调试互交组件,通过它你可以通过串口助手调用程序里面的任何函数,并执行。因此,你可以随意更改函数的输入参数(支持数字(10/16进制,支持负数)、字符串、函数入口地址等作为参数),单个函数最多支持10个输入参数,并支持函数返回值显示,目前最新版本为V3.5。
USMART的特点如下:
1, 可以调用绝大部分用户直接编写的函数。
2, 资源占用极少(最少情况:FLASH:4K;SRAM:72B)。
3, 支持参数类型多(数字(包含10/16进制,支持负数)、字符串、函数指针等)。
4, 支持函数返回值显示。
5, 支持参数及返回值格式设置。
6, 支持函数执行时间计算(V3.1及以后的版本新特性)。
7, 支持AC6编译器。
有了USMART,你可以轻易的修改函数参数、查看函数运行结果,从而快速解决问题。比如你调试一个摄像头模块,需要修改其中的几个参数来得到最佳的效果,普通的做法:写函数→修改参数→下载→看结果→不满意→修改参数→下载→看结果→不满意….不停的循环,直到满意为止。这样做很麻烦不说,单片机也是有寿命的啊,老这样不停的刷,很折寿的。而利用USMART,则只需要在串口调试助手里面输入函数及参数,然后直接串口发送给单片机,就执行了一次参数调整,不满意的话,你在串口调试助手修改参数在发送就可以了,直到你满意为止。这样,修改参数十分方便,不需要编译、不需要下载、不会让单片机折寿。
USMART支持的参数类型基本满足任何调试了,支持的类型有:10或者16进制数字、字符串指针(如果该参数是用作参数返回的话,可能会有问题!)、函数指针等。因此绝大部分函数,可以直接被USMART调用,对于不能直接调用的,你只需要重写一个函数,把影响调用的参数去掉即可,这个重写后的函数,即可以被USMART调用了。
USMART的实现流程简单概括就是:第一步,添加需要调用的函数(在usmart_config.c里面的usmart_nametab数组里面添加);第二步,初始化串口;第三步,初始化USMART(通过usmart_init函数实现);第四步,轮询usmart_scan函数,处理串口数据。
经过以上简单介绍,我们对USMART有了个大概了解,接下来我们来简单介绍下USMART组件的移植。USMART组件总共包含8文件如图24.1.1所示:
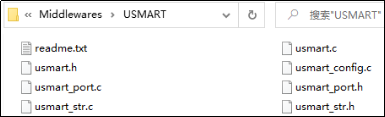
图24.1.1 USMART组件代码
USMART每个文件的作用如表24.1.1所示:
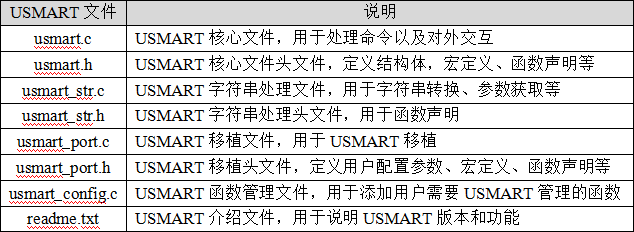
表24.1.1 USMART文件介绍
经过以上简单介绍,我们对USMART有了个大概了解,接下来我们将在下一小节给大家介绍USMART组件的移植和使用。
24.2 硬件设计
1. 例程功能
本实验通过usmart调用单片机里面的函数,实现对LCD显示和LED以及延时的控制。LED0闪烁用于提示程序正在运行。
2. 硬件资源
1)LED灯
LED0 - PB4
LED1 - PB5
2)串口1(PA9/PA10连接在板载USB转串口芯片CH340上面)
3)正点原子2.8/3.5/4.3/7寸TFTLCD模块(仅限MCU屏,16位8080并口驱动)
4)定时器4
24.3 程序设计
24.3.1 程序流程图
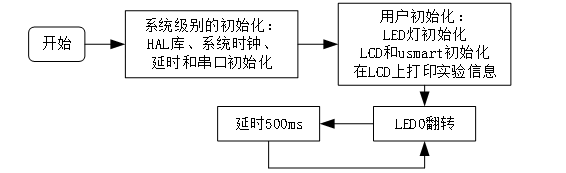
图24.3.1.1 USMART调试组件实验程序流程图
24.3.2 程序解析
1. USMART驱动代码
这里我们只讲解核心代码,详细的源码请大家参考光盘本实验对应源码。USMART驱动源码包括七个文件:usmart.h、usmart_port.c、usmart_port.h、usmart_str.c、usmart.c、usmart_config.c和usmart_str.h。
要使用USMART,我们先得进行代码移植,USMART的移植非常简单,我们只需要修改usmart_port.c里面的5个函数即可完成移植。
第一个函数,USMART输入数据流获取函数,该函数的实现代码如下:
/**
 * @brief      获取输入数据流(字符串)
 *   @note      USMART通过解析该函数返回的字符串以获取函数名及参数等信息
 * @param       无
 * @retval
 *   @arg       0,  没有接收到数据
 *   @arg       其他,数据流首地址(不能是0)
 */
char *usmart_get_input_string(void)
{
    uint8_t len;
    char *pbuf = 0;
    if (g_usart_rx_sta & 0x8000)         /* 串口接收完成? */
    {
        len = g_usart_rx_sta & 0x3fff;   /* 得到此次接收到的数据长度 */
        g_usart_rx_buf[len] = '\0';      /* 在末尾加入结束符. */
        pbuf = (char*)g_usart_rx_buf;
        g_usart_rx_sta = 0;              /* 开启下一次接收 */
    }
    return pbuf;
}
该函数通过SYSTEM文件夹默认的串口接收来实现输入数据流获取。SYSTEM文件夹里面的串口接收函数,最大可以一次接收200字节,用于从串口接收函数名和参数等。大家如果在其他平台移植,请参考SYSTEM文件夹串口接收的实现方式进行移植(详细接收原理请参考:串口通信实验)。
第二个是usmart_timx_init函数,该函数的实现代码如下:
/**
 * @brief      定时器初始化函数
 * @param       arr:自动重装载值
 *               psc:定时器分频系数
 * @retval     无
 */
void usmart_timx_init(uint16_t arr, uint16_t psc)
{
    USMART_TIMX_CLK_ENABLE();
    g_timx_usmart_handle.Instance = USMART_TIMX;    /* 通用定时器4 */
    g_timx_usmart_handle.Init.Prescaler = psc;       /* 分频系数 */
    g_timx_usmart_handle.Init.CounterMode = TIM_COUNTERMODE_UP;  /* 向上计数器 */
    g_timx_usmart_handle.Init.Period = arr;          /* 自动装载值 */
    g_timx_usmart_handle.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;
    HAL_TIM_Base_Init(&g_timx_usmart_handle);
    HAL_TIM_Base_Start_IT(&g_timx_usmart_handle);   /* 使能定时器和定时器中断 */
    HAL_NVIC_SetPriority(USMART_TIMX_IRQn,3,3);     /* 抢占优先级3,子优先级3 */
    HAL_NVIC_EnableIRQ(USMART_TIMX_IRQn);             /* 开启TIM中断 */
}
该函数只有在:USMART_ENTIMX_SCAN值为1时,才需要实现,用于定时器初始化,利用定时器完成对usmart_scan函数的周期性调用,并实现函数运行时间计时(runtime)功能。该函数里面的:USMART_TIMX_CLK_ENABLE、USMART_TIMX和USMART_TIMX_IRQn等定时器相关宏定义我们在usmart_prot.h里面定义,方便大家修改。本实验我们用的TIM4。
注意:usmart_timx_init函数是在usmart.c里面,被usmart_init调用,usmart_init源码如下:
/**
 * @brief       初始化USMART
 * @param       tclk: 定时器的工作频率(单位:Mhz)
 * @retval      无
 */
void usmart_init(uint16_t tclk)
{
#if USMART_ENTIMX_SCAN == 1
    usmart_timx_init(1000, tclk * 100 - 1);
#endif
    usmart_dev.sptype = 1;   /* 十六进制显示参数 */
}
该函数有一个参数tclk,就是用于定时器初始化。注意:这里的tclk是指所选TIM的时钟频率,而非系统主频!这里我们用的TIM4,对于STM32H562来说,TIM4的时钟源来自APB1总线,频率为:250MHz。
另外,USMART_ENTIMX_SCAN是在usmart_port.h里面定义的一个是否使能定时器中断扫描的宏定义。如果为1,就初始化定时器中断,并在中断里面调用usmart_scan函数。如果为0,那么需要用户需要自行间隔一定时间(100ms左右为宜)调用一次usmart_scan函数,以实现串口数据处理。注意:如果要使用函数执行时间统计功能(runtime 1),则必须设置USMART_ENTIMX_SCAN为1。另外,为了让统计时间精确到0.1ms,定时器的计数时钟频率必须设置为10Khz,否则时间就不是0.1ms了。
第三和第四个函数仅用于服务USMART的函数执行时间统计功能(串口指令:runtime 1),分别是:usmart_timx_reset_time和usmart_timx_get_time,这两个函数代码如下:
/**
 * @brief     复位runtime
 *   @note      需要根据所移植到的MCU的定时器参数进行修改
 * @param       无
 * @retval      无
 */
void usmart_timx_reset_time(void)
{
    __HAL_TIM_CLEAR_FLAG(&g_timx_usmart_handle,TIM_FLAG_UPDATE);/* 清除中断标志 */
    __HAL_TIM_SET_AUTORELOAD(&g_timx_usmart_handle,0XFFFF); /*重载值设置最大*/
    __HAL_TIM_SET_COUNTER(&g_timx_usmart_handle, 0);          /* 清定时器CNT */
    usmart_dev.runtime = 0;
}

/**
 * @brief      获得runtime时间
 *   @note      需要根据所移植到的MCU的定时器参数进行修改
 * @param       无
 * @retval      执行时间,单位:0.1ms,最大延时时间为定时器CNT值的2倍*0.1ms
 */
uint32_t usmart_timx_get_time(void)
{
/* 在运行期间,产生了定时器溢出 */
    if (__HAL_TIM_GET_FLAG(&g_timx_usmart_handle, TIM_FLAG_UPDATE) == SET)
    {
        usmart_dev.runtime += 0XFFFF;
    }
    usmart_dev.runtime += __HAL_TIM_GET_COUNTER(&g_timx_usmart_handle);
    return usmart_dev.runtime;                                 /* 返回计数值 */
}
usmart_timx_reset_time函数在每次USMART调用函数之前执行,清除定时器的计数器,然后在函数执行完之后,调用usmart_timx_get_time获取计数器值,从而得到整个函数的运行时间。由于usmart调用的函数,都是在中断里面执行的,所以我们不太方便再用定时器的中断功能来实现定时器溢出统计,因此,USMART的函数执行时间统计功能,最多可以统计定时器溢出1次的时间,对STM32H562的定时器4,该定时器是16位的,最大计数是65535,而由于我们定时器设置的是0.1ms一个计时周期(10Khz),所以最长计时时间是:
65535*2*0.1ms=13.1秒
也就是说,如果函数执行时间超过13.1秒,那么计时将不准确。
最后一个是USMART_TIMX_IRQHandler函数,该函数的实现代码如下:
/**
 * @brief       USMART定时器中断服务函数
 * @param       无
 * @retval      无
 */
void USMART_TIMX_IRQHandler(void)
{
/* 溢出中断 */
    if(__HAL_TIM_GET_IT_SOURCE(&g_timx_usmart_handle,TIM_IT_UPDATE)==SET)
    {
        usmart_dev.scan();                                      /* usmart扫描 */
        __HAL_TIM_SET_COUNTER(&g_timx_usmart_handle, 0);;     /* 清定时器CNT */
        __HAL_TIM_SET_AUTORELOAD(&g_timx_usmart_handle, 100); /* 恢复原来的设置 */
    }
    __HAL_TIM_CLEAR_IT(&g_timx_usmart_handle, TIM_IT_UPDATE); /* 清除中断标志位 */
}
该函数是定时器TIMX的中断服务函数,也是一个宏定义函数,同样是在usmart_port.h里面定义,方便大家修改。该函数主要用于周期性调用usmart扫描函数(实际函数:usmart_scan),完成对输入数据流的处理。同时,清除定时器的CNT值,并设置自动重装载值。
完成这几个函数的移植,就可以使用USMART了。不过,需要注意的是,usmart同外部的互交,一般是通过usmart_dev结构体实现,所以usmart_init和usmart_scan的调用分别是通过:usmart_dev.init和usmart_dev.scan实现的。
另外我们还需要在usmart_config.c文件里面添加想要被USMART调用的函数。打开usmart_config.c文件,如图24.3.2.1所示:
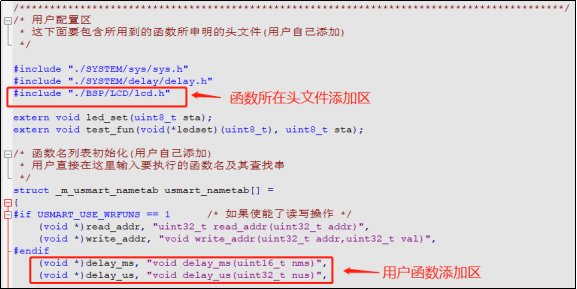
图24.3.2.1 添加需要被USMART调用的函数
这里的添加函数很简单,只要把函数所在头文件添加进来,并把函数名按上图所示的方式增加即可,默认我们添加了两个函数:delay_ms和delay_us。另外,read_addr和write_addr属于usmart自带的函数,用于读写指定地址的数据,通过配置USMART_USE_WRFUNS宏定义,可以使能或者禁止这两个函数。
这里我们根据自己的需要按上图的格式添加其他函数,usmart_config.c文件中我们已经添加了LCD的相关函数,大家可以查看本实验的usmart_config.c文件,并可在串口助手中调用。具体的调用方法24.4小节有具体讲解。
2. main.c代码
在main函数之前,我们添加了led_set和test_fun两个函数,代码如下:
/* LED状态设置函数 */
void led_set(uint8_t sta)
{
    LED1(sta);
}

/* 函数参数调用测试函数 */
void test_fun(void(*ledset)(uint8_t), uint8_t sta)
{
    ledset(sta);
}
led_set函数,用于设置LED1的状态,而第二个函数test_fun则是测试USMART对函数参数的支持的,test_fun的第一个参数是函数,在USMART里面也是可以被调用的。
main函数代码如下:
int main(void)
{
    HAL_Init();                                           /* HAL库初始化 */
    HAL_ICACHE_Enable();                                /* 使能指令缓存 */
    sys_stm32_clock_init(250, 4, 2, 2);              /* 系统时钟初始化, 250Mhz */
    delay_init(250);                                     /* 延时初始化 */
    usart_init(115200);                                 /* 串口初始化 */
    usmart_dev.init(250);                               /* USMART初始化 */
    led_init();                                            /* LED初始化 */
lcd_init();                                          /* LCD初始化 */

    lcd_show_string(30,50,200,16,16,"STM32", RED);
    lcd_show_string(30,70,200,16,16,"USMART TEST", RED);
    lcd_show_string(30,90,200,16,16,"ATOM@ALIENTEK", RED);
    while(1)
    {
        LED0_TOGGLE();  /* LED0(RED) 闪烁 */
        delay_ms(500);
    }
}
此部分代码功能如下:经过一系列初始化,显示使用信息后,就是在无限循环中LED0翻转并延时500ms,并等待串口数据。
24.4 下载验证
将程序下载到开发板后,可以看到LED0不停的闪烁,提示程序已经在运行了。同时,屏幕上显示了一些字符(就是主函数里面要显示的字符)。
我们打开串口调试助手XCOM,选择正确的串口号→多条发送→勾选发送新行(即发送回车键)选项,然后发送list指令,即可打印所有usmart可调用函数。如下图所示:

图24.4.1 驱动串口调试助手
上图中list、id、help、hex、dec、?和runtime都属于usmart自带的系统命令,点击后方的数字按钮,即可发送对应的指令。下面我们简单介绍下这几个命令:
list,该命令用于打印所有usmart可调用函数。发送该命令后,串口将受到所有能被usmart调用得到函数,如图24.4.1所示。
id,该指令用于获取各个函数的入口地址。比如前面写的test_fun函数,就有一个函数参数,我们需要先通过id指令,获取led_set函数的id(即入口地址),然后将这个id作为函数参数,传递给test_fun。
help(或者‘?’也可以),发送该指令后,串口将打印usmart使用的帮助信息。
hex和dec,这两个指令可以带参数,也可以不带参数。当不带参数的时候,hex和dec分别用于设置串口显示数据格式为16进制/10进制。当带参数的时候,hex和dec就执行进制转换,比如输入:hex 1234,串口将打印:HEX:0X4D2,也就是将1234转换为16进制打印出来。又比如输入:dec 0X1234,串口将打印:DEC:4660,就是将0X1234转换为10进制打印出来。
runtime指令,用于函数执行时间统计功能的开启和关闭,发送:runtime 1,可以开启函数执行时间统计功能;发送:runtime 0,可以关闭函数执行时间统计功能。函数执行时间统计功能,默认是关闭的。
大家可以亲自体验下这几个系统指令,不过要注意,所有的指令都是大小写敏感的,不要写错哦。
接下来,我们将介绍如何调用list所打印的这些函数,先来看一个简单的delay_ms的调用,我们分别输入delay_ms(1000)和delay_ms(0x3E8),如图24.4.2所示:
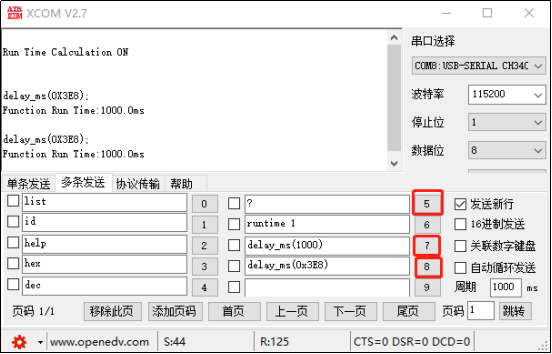
图24.4.2 串口调用delay_ms函数
从上图可以看出,delay_ms(1000)和delay_ms(0x3E8)的调用结果是一样的,都是延时1000ms,因为usmart默认设置的是hex显示,所以看到串口打印的参数都是16进制格式的,大家可以通过发送dec指令切换为十进制显示。另外,由于USMART对调用函数的参数大小写不敏感,所以参数写成:0X3E8或者0x3e8都是正确的。另外,发送:runtime 1,开启运行时间统计功能,从测试结果看,USMART的函数运行时间统计功能,是相当准确的。
我们再看另外一个函数,lcd_show_string函数,该函数用于显示字符串,我们通过串口输入:lcd_show_string(30,200,200,16,16," This is a test for usmart!!", 0xF800),如图24.4.3所示:

图24.4.3 串口调用lcd_show_string函数
该函数用于在指定区域,显示指定字符串,发送给开发板后,我们可以看到LCD在我们指定的地方显示了:This is a test for usmart!! 这个字符串。
其他函数的调用,也都是一样的方法,这里我们就不多介绍了,最后说一下带有函数参数的函数的调用。我们将led_set函数作为 test_fun的参数,通过在test_fun里面调用led_set函数,实现对LED1的控制。前面说过,我们要调用带有函数参数的函数,就必须先得到函数参数的入口地址(id),通过输入id指令,我们可以得到led_set的函数入口地址是:0x08007C5D,所以,我们在串口输入:test_fun(0x08007C5D,0),就可以控制LED1亮了。如图24.4.4所示:
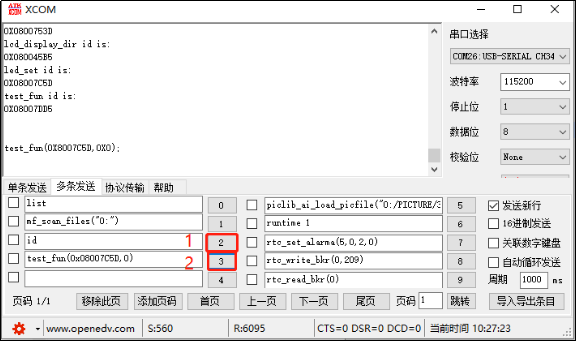
图24.4.4 串口调用test_fun函数
在开发板上,我们可以看到,收到串口发送的test_fun(0x08007C5D,0)后,开发板的LED1亮了,然后大家可以通过发送test_fun(0x08007C5D,1),来关闭LED1。说明我们成功的通过test_fun函数调用led_set,实现了对LED1的控制。也就验证了USMART对函数参数的支持。
USMART调试组件的使用,就为大家介绍到这里。USMART是一个非常不错的调试组件,希望大家能学会使用,可以达到事半功倍的效果。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70040860/viewspace-3103968/ ,如需转载,请注明出处,否则将追究法律责任。

最新文章
- 【直播预告】直击嵌入式开发瓶颈!
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第六章
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第五章(5.4-5.5)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第五章(5.1-5.3)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第四章(4.4-4.5)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第四章(4.1-4.3)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第1-3章
- 《PDxxS1_CANopen协议控制教程_V1.0》第11章
- 《PDxxS1_CANopen协议控制教程_V1.0》第9-10章
- 《PDxxS1_CANopen协议控制教程_V1.0》第7-8章
