第十二章 跑马灯实验
本章将通过一个经典的跑马灯程序,带大家开启STM32H562之旅。通过本章的学习,我们将了解到STM32H562的IO口作为输出使用的方法。我们将通过代码控制开发板上的LED灯:LED0和LED1交替闪烁,实现类似跑马灯的效果。
本章分为如下4个小节:
12.1 STM32H5 GPIO简介
12.2 硬件设计
12.3 程序设计
12.4 下载验证
12.1 STM32H5 GPIO简介
GPIO是控制或者采集外部器件信息的外设,既负责输入输出。它按组分配,每组16个IO口,组数视芯片而定。STM32H562VIT6芯片是100脚的芯片,它的IO口有80个,IO口分为5组,分别是GPIOA-GPIOE。这里GPIOA-GPIOE,16*5=80个IO口。PH0和PH1用于连接外部高速晶振,这里并没有算入IO的数量里面。如果它们不作为晶振引脚,是可以用作IO口的。
这里重点说一下STM32H562的IO电平兼容性问题,STM32H562的绝大部分IO口,都兼容5V,至于到底哪些是兼容5V的,请看STM32H562VIT6.pdf的数据手册(注意是数据手册,不是参考手册),见表:Table 13. Legend/abbreviations used in the pinout table,凡是有FT标志的,都是兼容5V电平的IO口,可以直接接5V(注意:如果引脚设置的是模拟输入模式,则不能接5V!),凡是不是FT标志的,大家就不要接5V了,可能烧坏MCU。对Table 13符号的描述如下:
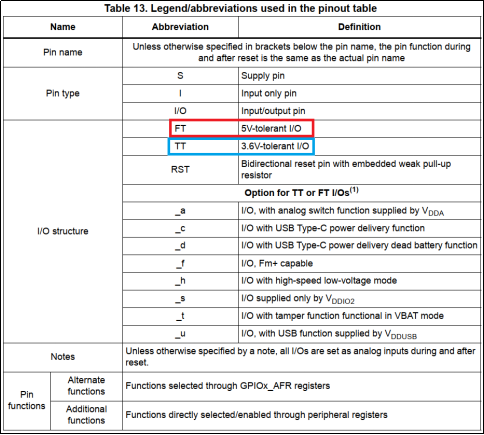
表12.1.1 IO口属性缩写符号表
12.1.1 GPIO功能模式
GPIO有八种工作模式,分别是:
1、输入浮空
2、输入上拉
3、输入下拉
4、模拟
5、开漏输出
6、推挽输出
7、开漏式复用功能
8、推挽式复用功能
12.1.2 GPIO基本结构分析
我们知道了GPIO有八种工作模式,具体这些模式是怎么实现的?下面我们通过GPIO的基本结构图来分别进行详细分析,先看看总的框图,如图12.1.2.1 所示。
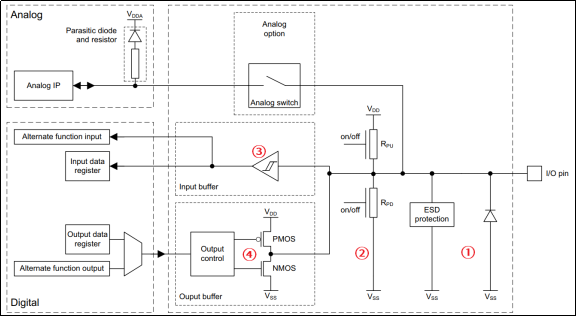
图12.1.2.1 GPIO的基本结构图
如上图所示,可以看到右边只有I/O引脚,这个I/O引脚就是我们可以看到的芯片实物的引脚,其他部分都是GPIO的内部结构。
① 静电保护电路和保护二极管
静电保护电路和保护二极管,用于保护引脚外部过高或过低的电压输入。虽然有它们的保护,但这样的保护却很有限,大电压大电流的接入很容易烧坏芯片。所以在实际的设计中我们要考虑设计引脚的保护电路。
② 上拉、下拉电阻
它们阻值大概在30~50K欧之间,可以通过上、下两个对应的开关控制,这两个开关由寄存器控制。当引脚外部的器件没有干扰引脚的电压时,即没有外部的上、下拉电压,引脚的电平由引脚内部上、下拉决定,开启内部上拉电阻工作,引脚电平为高,开启内部下拉电阻工作,则引脚电平为低。同样,如果内部上、下拉电阻都不开启,这种情况就是我们所说的浮空模式。浮空模式下,引脚的电平是不可确定的。引脚的电平可以由外部的上、下拉电平决定。需要注意的是,STM32的内部上拉是一种“弱上拉”,这样的上拉电流很弱,如果有要求大电流还是得外部上拉。
③ 施密特触发器
对于标准施密特触发器,当输入电压高于正向阈值电压,输出为高;当输入电压低于负向阈值电压,输出为低;当输入在正负向阈值电压之间,输出不改变,也就是说输出由高电准位翻转为低电准位,或是由低电准位翻转为高电准位对应的阈值电压是不同的。只有当输入电压发生足够的变化时,输出才会变化,因此将这种元件命名为触发器。这种双阈值动作被称为迟滞现象,表明施密特触发器有记忆性。从本质上来说,施密特触发器是一种双稳态多谐振荡器。
施密特触发器可作为波形整形电路,能将模拟信号波形整形为数字电路能够处理的方波波形,而且由于施密特触发器具有滞回特性,所以可用于抗干扰,其应用包括在开回路配置中用于抗扰,以及在闭回路正回授/负回授配置中用于实现多谐振荡器。
下面看看比较器跟施密特触发器的作用的比较,就清楚的知道施密特触发器对外部输入信号具有一定抗干扰能力,如图12.1.2.2所示。
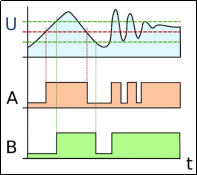
图12.1.2.2 比较器的(A)和施密特触发器(B)作用比较
④ P-MOS管和N-MOS管
这个结构控制GPIO的开漏输出和推挽输出两种模式。开漏输出:输出端相当于三极管的集电极,要得到高电平状态需要上拉电阻才行。推挽输出:这两只对称的MOS管每次只有一只导通,所以导通损耗小、效率高。输出既可以向负载灌电流,也可以从负载拉电流。推拉式输出既能提高电路的负载能力,又能提高开关速度。
上面我们对GPIO的基本结构图中的关键器件做了介绍,下面分别介绍GPIO八种工作模式对应结构图的工作情况。
l 1、输入浮空
输入浮空模式:上拉/下拉电阻为断开状态,施密特触发器打开,输出被禁止。输入浮空模式下,IO口的电平完全是由外部电路决定。如果IO引脚没有连接其他的设备,那么检测其输入电平是不确定的。该模式可以用于按键检测,RX1等。
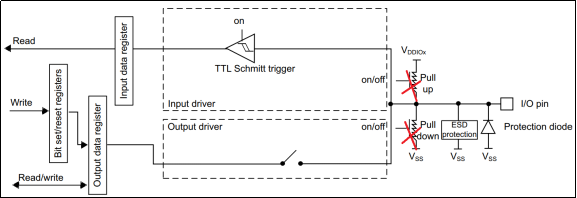
图12.1.2.3 输入浮空模式
l 2、输入上拉
输入上拉模式:上拉电阻导通,施密特触发器打开,输出被禁止。在需要外部上拉电阻的时候,可以使用内部上拉电阻,这样可以节省一个外部电阻,但是内部上拉电阻的阻值较大,所以只是“弱上拉”,不适合做电流型驱动。
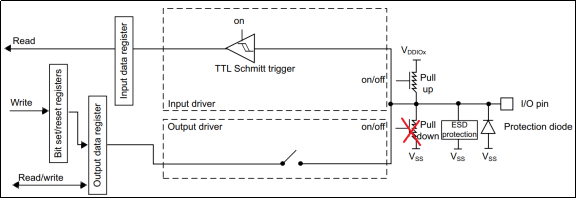
图12.1.2.4 输入上拉模式
l 3、输入下拉
输入下拉模式:下拉电阻导通,施密特触发器打开,输出被禁止。在需要外部下拉电阻的时候,可以使用内部下拉电阻,这样可以节省一个外部电阻,但是内部下拉电阻的阻值较大,所以不适合做电流型驱动。
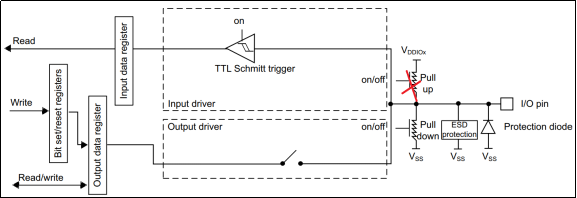
图12.1.2.5 输入下拉模式
l 4、模拟功能
模拟功能:上下拉电阻断开,施密特触发器关闭,双MOS管也关闭。该模式用于ADC采集或者DAC输出,或者低功耗下省电。
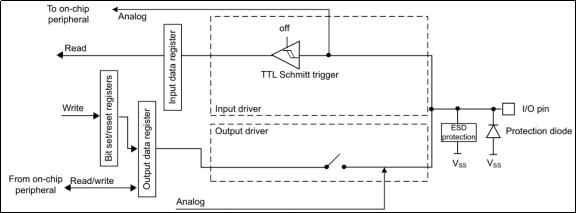
图12.1.2.6 模拟功能
l 5、开漏输出
开漏输出模式:STM32的开漏输出模式是数字电路输出的一种,从结果上看它只能输出低电平Vss或者高阻态。根据《STM32H5xx参考手册_V1(英文版).pdf》第567页关于“GPIO输出配置”的描述,我们可以推知开漏模式下输出电路大致是这样工作的:
l P-MOS被“输出控制”控制在截止状态,因此IO的状态取决于N-MOS的导通状况。
l 只有N-MOS还受控制于输出寄存器,“输出控制器”对输入信号进行了逻辑非的操作。
l IO到输入电路的采样电路仍被打开,且可以选择是否使用上下拉电阻。
根据参考手册的描述,我们替换了“输出控制”部分,作出了如图12.1.2.7的开漏模式下的简化等效图,图中①的输入对应的②的输出是我们最关心的开漏输出的结果。简化后的图12.1.2.7能更好地表示开漏输出模式的输出关系。
开漏输出的具体的理解描述如下:
开漏模式下,P-MOS管是一直截止的,所以P-MOS管的栅极一直接VSS。如果输出数据寄存器设置为0时,经过“输出控制”的逻辑非操作后,输出逻辑1到N-MOS管的栅极,这时N-MOS管就会导通,使得I/O引脚接到VSS,即输出低电平。
如果输出数据寄存器设置为1时,经过“输出控制器”的逻辑非操作后,输出逻辑0到N-MOS管的栅极,这时N-MOS管就会截止。因为P-MOS管是一直截止的,使得I/O引脚呈现高阻态,即不输出低电平,也不输出高电平。因此要I/O引脚输出高电平就必须接上拉电阻。这时可以接内部上拉电阻,或者接一个外部上拉电阻。由于内部上拉电阻的阻值较大,所以只是“弱上拉”。需要大电流驱动,请接外部的上拉电阻。此外,上拉电阻具有线与特性,即如果有很多开漏模式的引脚连在一起的时候,只有当所有引脚都输出高阻态,电平才为1,只要有其中一个为低电平时,就等于接地,使得整条线路都为低电平0。我们的IIC通信(IIC_SDA)就用到这个原理。
另外在开漏输出模式下,施密特触发器是打开的,所以IO口引脚的电平状态会被采集到输入数据寄存器中,如果对输入数据寄存器进行读访问可以得到IO口的状态。也就是说开漏输出模式下,我们可以对IO口进行读数据。
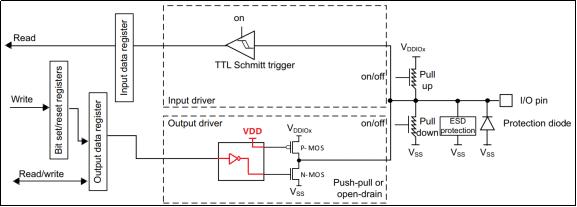
图12.1.2.7 开漏输出模式
l 6、推挽输出
推挽输出模式:STM32的推挽输出模式,从结果上看它会输出低电平VSS或者高电平VDD。推挽输出跟开漏输出不同的是,推挽输出模式P-MOS管和N-MOS管都用上。同样地,我们根据参考手册推挽模式下的输出描述,列出等效原理如图12.1.2.8所示,根据手册描述可以把“输出控制”简单地等效为一个非门。
推挽输出的具体的理解描述如下:
如果输出数据寄存器设置为0时,经过“输出控制”的逻辑非操作后,输出逻辑1到P-MOS管的栅极,这时P-MOS管就会截止,同时也会输出逻辑1到N-MOS管的栅极,这时N-MOS管就会导通,使得I/O引脚接到VSS,即输出低电平。
如果输出数据寄存器设置为1时,经过“输出控制”的逻辑非操作后,输出逻辑0到N-MOS管的栅极,这时N-MOS管就会截止,同时也会输出逻辑0到P-MOS管的栅极,这时P-MOS管就会导通,使得I/O引脚接到VDD,即输出高电平。
上面的描述可以知道,推挽输出模式下,P-MOS管和N-MOS管同一时间只能有一个MOS管是导通的。当引脚高低电平切换时,两个管子轮流导通,一个负责灌电流,一个负责拉电流,使其负载能力和开关速度都有很大的提高。
另外在推挽输出模式下,施密特触发器也是打开的,我们可以读取IO口的电平状态。
由于推挽输出模式输出高电平时,是直接连接VDD ,所以驱动能力较强,可以做电流型驱动,驱动电流最大可达20mA。该模式也是最常用的输出模式。
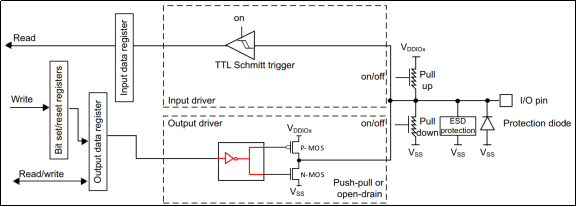
图12.1.2.8 推挽输出模式
l 7、开漏式复用功能
开漏式复用功能:一个IO口可以是通用的IO口功能,还可以是其他外设的特殊功能引脚,这就是IO口的复用功能。一个IO口可以是多个外设的功能引脚,我们需要选择作为其中一个外设的功能引脚。当选择复用功能时,引脚的状态是由对应的外设控制,而不是输出数据寄存器。除了复用功能外,其他的结构分析请参考开漏输出模式。
另外在开漏式复用功能模式下,施密特触发器也是打开的,我们可以读取IO口的电平状态,同时外设可以读取IO口的信息。

图12.1.2.9 开漏式复用功能
l 8、推挽式复用功能
推挽式复用功能:复用功能介绍请查看开漏式复用功能,结构分析请参考推挽输出模式,这里不再赘述。
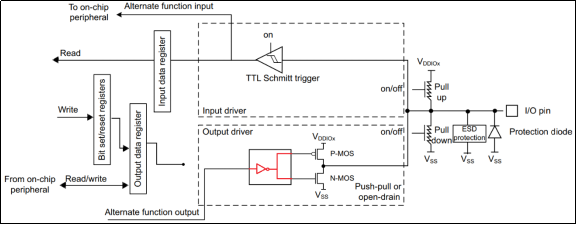
图12.1.2.10 推挽式复用功能
12.1.3 GPIO寄存器介绍
STM32H5每组通用GPIO口有13个32位寄存器控制,包括 :
4 个 32 位配置寄存器(MODER、OTYPER、OSPEEDR 和 PUPDR)
2 个 32 位数据寄存器(IDR 和 ODR)
1 个 32 位置位/复位寄存器 (BSRR)
1 个 32 位锁定寄存器 (LCKR)
2 个 32 位复用功能选择寄存器(AFRH 和 AFRL)
1 个 32 位复位寄存器 (BRR)
1 个 32 位高速低压寄存器 (HSLVR)
1 个 32 位安全配置寄存器 (SECCFGR)
下面我们将带大家理解本章用到的寄存器,没有介绍到的寄存器后面用到会继续介绍。这里主要是带大家学会怎么理解这些寄存器的方法,其他寄存器理解方法是一样的。因为寄存器太多不可能一个个列出来讲,以后基本就是只会把重要的寄存器拿出来讲述,希望大家尽快培养自己学会看手册的能力。下面先看GPIO的4个32位配置寄存器:
l GPIO端口模式寄存器 (GPIOx_MODER) (x =A..I)
该寄存器是GPIO口模式控制寄存器,用于控制GPIOx(STM32H5最多有9组IO,用大写字母表示,即x=A/B/C/D/E/F/G/H/I,下同)的工作模式,寄存器描述如图12.1.3.1所示。

图12.1.3.1 MODER寄存器描述
每组GPIO下有16个IO口,该寄存器共32位,每2个位控制1个IO。该寄存器可以配置IO口的输入模式、通用输出模式、复用模式、模拟模式(默认)。
l GPIO端口输出类型寄存器 (GPIOx_OTYPER) (x = A..I)
该寄存器用于控制GPIOx的输出类型,寄存器描述如图12.1.3.2所示。
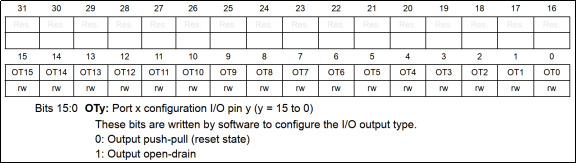
图12.1.3.2 GPIOx OTYPER寄存器描述
该寄存器仅用于输出模式,在输入模式(MODER[1:0]=00/11时)下不起作用。该寄存器低16位有效,每一个位控制一个IO口,复位后,该寄存器值均为0,也就是在输出模式下IO口默认为推挽输出。
l GPIO端口输出速度寄存器 (GPIOx_OSPEEDR) (x = A..I)
该寄存器用于控制GPIOx的输出速度,寄存器描述如图12.1.3.3所示。
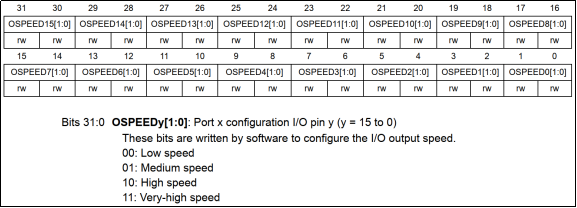
图12.1.3.3 GPIOx OSPEEDR寄存器描述
该寄存器仅用于输出模式,在输入模式(MODER[1:0]=00/11时)下不起作用。该寄存器低16位有效,每两个位控制一个IO口。该寄存器可配置四种速度模式:低速、中速、高速、超高速。
l GPIO端口上拉/下拉寄存器 (GPIOx_PUPDR) (x = A..I)
该寄存器用于控制GPIOx的上拉/下拉,寄存器描述如图12.1.3.4所示。
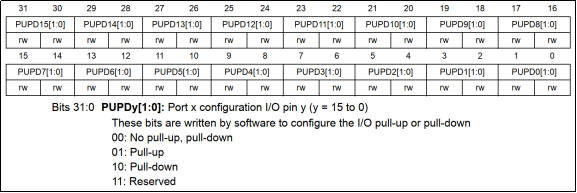
图12.1.3.4 GPIOx PUPDR寄存器描述
该寄存器每两个位控制一个IO口,用于设置上下拉,复位后,该寄存器值一般为0,即无上拉或下拉。
上面这4个配置寄存器就是用来配置GPIO的相关模式和状态,它们通过不同的配置组合方法,就决定我们所说的8种工作模式。下面,我们来列表阐述,如表12.1.3.1所示。

表12.1.3.1 4个配置寄存器组合下的8种工作模式
因为本章需要GPIO作为输出口使用,所以我们再来看看端口输出数据寄存器。
l 端口输出数据寄存器(ODR)
该寄存器用于控制GPIOx的输出高电平或者低电平,寄存器描述如图12.1.3.5所示。
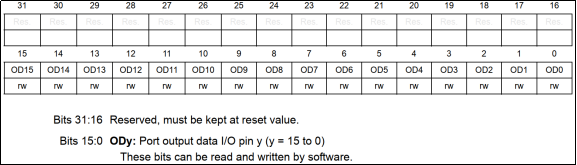
图12.1.3.5 GPIOx ODR寄存器描述
该寄存器低16位有效,分别对应每一组GPIO的16个引脚。当CPU写访问该寄存器,如果对应的某位写0(ODy=0),则表示设置该IO口输出的是低电平,如果写1(ODy=1),则表示设置该IO口输出的是高电平,y=0~15。
除了ODR寄存器,还有一个寄存器也是用于控制GPIO输出的,它就是BSRR寄存器。
l 端口置位/复位寄存器(BSRR)
该寄存器也用于控制GPIOx的输出高电平或者低电平,寄存器描述如图12.1.3.6所示。

图12.1.3.6 GPIOx BSRR寄存器描述
为什么有了ODR寄存器,还要这个BDRR寄存器呢?我们先看看BSRR的寄存器描述,首先BSRR是只写权限,而ODR是可读可写权限。BSRR寄存器32位有效,对于低16位(0-15),我们往相应的位写1(BSy=1),那么对应的IO口会输出高电平,往相应的位写0(BSy=0),对IO口没有任何影响,高16位(16-31)作用刚好相反,对相应的位S写1(BRy=1)会输出低电平,写0(BRy=0)没有任何影响,y=0~15。
也就是说,对于BSRR寄存器,你写0的话,对IO口电平是没有任何影响的。我们要设置某个IO口电平,只需要相关位设置为1即可。而ODR寄存器,我们要设置某个IO口电平,我们首先需要读出来ODR寄存器的值,然后对整个ODR寄存器重新赋值来达到设置某个或者某些IO口的目的,而BSRR寄存器,我们就不需要先读,而是直接设置即可,这在多任务实时操作系统中作用很大。BSRR寄存器还有一个好处,就是BSRR寄存器改变引脚状态的时候,不会被中断打断,而ODR寄存器有被中断打断的风险。
12.2 硬件设计
1. 例程功能
LED灯:LED0(红)和LED1(绿)每过500ms一次交替闪烁,实现类似跑马灯的效果。
2. 硬件资源
1)LED灯
LED0 - PB4(红)
LED1 - PB5(绿)
3. 原理图
本章用到的硬件用到LED灯:LED0和LED1。电路在开发板上已经连接好,所以在硬件上不需要动任何东西,直接下载代码就可以测试使用。其连接原理图如图12.2.1所示:
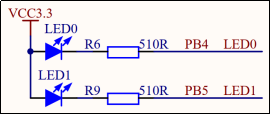
图12.2.1 LED与STM32H562连接原理图
下面,给大家介绍一下LED灯的压降和额定电流,供大家设计硬件参考。
直插超亮发光二极管压降,主要有三种颜色,然而三种发光二极管的压降都不相同,具体压降参考值如下:
红色发光二极管的压降为2.0V-2.2V。
黄色发光二极管的压降为1.8V-2.0V。
绿色发光二极管的压降为3.0V-3.2V。
正常发光时的额定电流约为20mA。
贴片LED压降:
红色的压降为1.82-1.88V,电流5-8mA。
绿色的压降为1.75-1.82V,电流3-5mA。
橙色的压降为1.7-1.8V,电流3-5mA。
蓝色的压降为3.1-3.3V,电流8-10mA。
白色的压降为3-3.2V,电流10-15mA。
LED发光颜色的不同,需要的驱动电压也有差异。我们使用的LED0和LED1是红绿两个颜色的贴片灯珠,它的正常工作驱动电流典型值约为20mA/1.8V。而STM32的GPIO的输出电流也大概是20mA/3.3V,所以可以直接用STM32的IO驱动这种LED。但STM32对总的输出电流有限制,为了经过LED的电流更稳定,我们一般不用STM32的IO直接输出电流驱动LED,而是通过外接上拉电阻的方式限制灌入STM32的电流。如我们使用红灯时灌到IO口的最大电流约为(3.3-1.8)V/510R≈2.94mA。
12.3 程序设计
了解了GPIO的结构原理和寄存器,还有我们的实验功能,下面开始设计程序。
12.3.1 GPIO的HAL库驱动分析
HAL库中关于GPIO的驱动程序在stm32h5xx_hal_gpio.c文件以及其对应的头文件。
1. HAL_GPIO_Init函数
要使用一个外设我们首先要对它进行初始化,所以我们先看外设GPIO的初始化函数。其声明如下:
void HAL_GPIO_Init(GPIO_TypeDef *GPIOx, GPIO_InitTypeDef *GPIO_Init);
l 函数描述:
用于配置GPIO功能模式,还可以设置EXTI功能。
l 函数形参:
形参1是端口号,可以有以下的选择:
#define GPIOA               ((GPIO_TypeDef *) GPIOA_BASE_NS)
#define GPIOB               ((GPIO_TypeDef *) GPIOA_BASE_NS)
#define GPIOC               ((GPIO_TypeDef *) GPIOA_BASE_NS)
#define GPIOD               ((GPIO_TypeDef *) GPIOA_BASE_NS)
#define GPIOE               ((GPIO_TypeDef *) GPIOA_BASE_NS)
#define GPIOF               ((GPIO_TypeDef *) GPIOA_BASE_NS)
#define GPIOG               ((GPIO_TypeDef *) GPIOA_BASE_NS)
#define GPIOH               ((GPIO_TypeDef *) GPIOA_BASE_NS)
#define GPIOI               ((GPIO_TypeDef *) GPIOA_BASE_NS)
这是库里面的选择项,实际上我们的芯片只能从GPIOA~GPIOE,因为我们只有5组IO口,多出来的F\G\H\I组是给其它引脚数更多的芯片型号用的。
形参2是GPIO_InitTypeDef类型的结构体指针变量,其定义如下:
typedef struct
{
  uint32_t Pin;        /* 引脚号 */
  uint32_t Mode;       /* 模式设置 */
  uint32_t Pull;       /* 上拉下拉设置 */
  uint32_t Speed;      /* 速度设置 */
  uint32_t Alternate; /* 复用功能 */
} GPIO_InitTypeDef;
该结构体很重要,下面对每个成员介绍一下。
成员Pin表示引脚号,范围:GPIO_PIN_0到 GPIO_PIN_15,另外还有GPIO_PIN_All和GPIO_PIN_MASK可选。
成员Mode是GPIO的模式选择,有以下选择项:
#define  GPIO_MODE_INPUT                  (0x00000000U)   /* 输入模式 */
#define  GPIO_MODE_OUTPUT_PP             (0x00000001U)   /* 推挽输出 */
#define  GPIO_MODE_OUTPUT_OD             (0x00000011U)   /* 开漏输出 */
#define  GPIO_MODE_AF_PP                  (0x00000002U)   /* 推挽式复用 */
#define  GPIO_MODE_AF_OD                  (0x00000012U)   /* 开漏式复用 */

#define  GPIO_MODE_ANALOG                 (0x00000003U)  /* 模拟模式 */

#define  GPIO_MODE_IT_RISING             (0x11110000U)  /* 外部中断,上升沿触发检测 */
#define  GPIO_MODE_IT_FALLING            (0x11210000U)  /* 外部中断,下降沿触发检测 */
/* 外部中断,上升和下降双沿触发检测 */
#define  GPIO_MODE_IT_RISING_FALLING    (0x11310000U)

#define  GPIO_MODE_EVT_RISING            (0x11120000U) /* 外部事件,上升沿触发检测 */
#define  GPIO_MODE_EVT_FALLING           (0x11220000U) /* 外部事件,下降沿触发检测 */
/* 外部事件,上升和下降双沿触发检测 */
#define  GPIO_MODE_EVT_RISING_FALLING   (0x11320000U)
成员Pull用于配置上下拉电阻,有以下选择项:
#define  GPIO_NOPULL        (0x00000000U)    /* 无上下拉 */
#define  GPIO_PULLUP        (0x00000001U)    /* 上拉 */
#define  GPIO_PULLDOWN      (0x00000002U)   /* 下拉 */
成员Speed用于配置GPIO的速度,有以下选择项:
#define  GPIO_SPEED_FREQ_LOW         (0x00000000U)   /* 低速 */
#define  GPIO_SPEED_FREQ_MEDIUM      (0x00000001U)   /* 中速 */
#define  GPIO_SPEED_FREQ_HIGH        (0x00000002U)   /* 快速 */
#define  GPIO_SPEED_FREQ_VERY_HIGH  (0x00000003U)   /* 高速 */
成员Alternate用于配置具体的复用功能,不同的GPIO口可以复用的功能不同,具体可参考数据手册《STM32H562VIT6.pdf》。复用功能的选择在stm32h5xx_hal_gpio_ex.h文件里进行了定义,后面具体用到了,我们在进行讲解。
l 函数返回值:无
l 注意事项:
HAL库的EXTI外部中断的设置功能整合到此函数里面,而不是单独独立一个文件。这个我们到外部中断实验再细讲。
2. HAL_GPIO_WritePin函数
HAL_GPIO_WritePin函数是GPIO口的写引脚函数。其声明如下:
void HAL_GPIO_WritePin(GPIO_TypeDef *GPIOx,
uint16_t GPIO_Pin, GPIO_PinState PinState);
l 函数描述:
用于设置引脚输出高电平或者低电平,通过BSRR寄存器复位或者置位操作。
l 函数形参:
形参1是端口号,可以选择范围:GPIOA~GPIOI。
形参2是引脚号,可以选择范围:GPIO_PIN_0到 GPIO_PIN_15。
形参3是要设置输出的状态,是枚举型有两个选择:GPIO_PIN_SET 表示高电平,GPIO_PIN_RESET表示低电平。
l 函数返回值:
无
3. HAL_GPIO_TogglePin函数
HAL_GPIO_TogglePin函数是GPIO口的电平翻转函数。其声明如下:
void HAL_GPIO_TogglePin(GPIO_TypeDef *GPIOx, uint16_t GPIO_Pin);
l 函数描述:
用于设置引脚的电平翻转,也是通过BSRR寄存器复位或者置位操作。
l 函数形参:
形参1是端口号,可以选择范围:GPIOA~GPIOI。
形参2是引脚号,可以选择范围:GPIO_PIN_0到 GPIO_PIN_15。
l 函数返回值:
无
本实验我们用到上面三个函数,其他的API函数后面用到再进行讲解。
GPIO输出配置步骤
1)使能对应GPIO时钟
STM32在使用任何外设之前,我们都要先使能其时钟(下同)。本实验用到PB4和PB5两个IO口,因此需要先使能GPIOB的时钟,代码如下:
__HAL_RCC_GPIOB_CLK_ENABLE();
2)设置对应GPIO工作模式(推挽输出)
本实验GPIO使用推挽输出模式,控制LED亮灭,通过函数HAL_GPIO_Init设置实现。
3)控制GPIO引脚输出高低电平
在配置好GPIO工作模式后,我们就可以通过HAL_GPIO_WritePin函数控制GPIO引脚输出高低电平,从而控制LED的亮灭了。
12.3.2 程序流程图
程序流程图能帮助我们更好的理解一个工程的功能和实现的过程,对学习和设计工程有很好的主导作用。下面看看本实验的程序流程图:
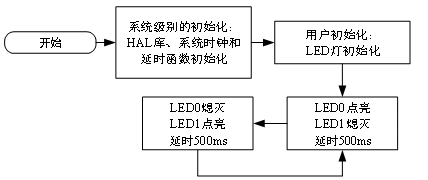
图12.3.2.1 跑马灯实验程序流程图
12.3.3 程序解析
1. led驱动代码
这里我们只讲解核心代码,详细的源码请大家参考光盘本实验对应源码。LED驱动源码包括两个文件:led.c和led.h。
下面我们先解析led.h的程序,我们把它分两部分功能进行讲解。
由硬件设计小节,我们知道LED灯在硬件上分别连接到PB4和PB5,再结合HAL库,我们做了下面的引脚定义。
/*****************************************************************************/
/* 引脚 定义 */

#define LED0_GPIO_PORT                GPIOB
#define LED0_GPIO_PIN                 GPIO_PIN_4
#define LED0_GPIO_CLK_ENABLE()      do{ __HAL_RCC_GPIOB_CLK_ENABLE(); }while(0)

#define LED1_GPIO_PORT                GPIOB
#define LED1_GPIO_PIN                 GPIO_PIN_5
#define LED1_GPIO_CLK_ENABLE()      do{ __HAL_RCC_GPIOE_CLK_ENABLE(); }while(0)
/*****************************************************************************/
这样的好处是进一步隔离底层函数操作,移植更加方便,函数命名更亲近实际的开发板。比如:当我们看到LED0_GPIO_PORT这个宏定义,我们就知道这是灯LED0的端口号;看到LED0_GPIO_PIN这个宏定义,就知道这是灯LED0的引脚号;看到LED0_GPIO_CLK_ENABLE这个宏定义,就知道这是灯LED0的时钟使能函数。大家后面学习时间长了就会慢慢熟悉这样的命名方式。
特别注意:这里的时钟使能函数宏定义,使用了do{ }while(0)结构,是为了避免在某些使用场景出错的问题(下同),详见《嵌入式单片机 C代码规范与风格》第六章第2点。
__HAL_RCC_GPIOx_CLK_ENABLE函数是HAL库的IO口时钟使能函数,x=A到I。
为了后续对LED灯进行便捷的操作,我们为LED灯操作函数做了下面的定义。
/* LED端口定义 */
#define LED0(x)   do{ x ? \
                          HAL_GPIO_WritePin(LED0_GPIO_PORT,
LED0_GPIO_PIN, GPIO_PIN_SET) : \
                          HAL_GPIO_WritePin(LED0_GPIO_PORT,                                           LED0_GPIO_PIN, GPIO_PIN_RESET); \
                     }while(0)       /* LED0 = RED */

#define LED1(x)   do{ x ? \
                          HAL_GPIO_WritePin(LED1_GPIO_PORT,
LED1_GPIO_PIN, GPIO_PIN_SET) : \
                          HAL_GPIO_WritePin(LED1_GPIO_PORT,
LED1_GPIO_PIN, GPIO_PIN_RESET); \
                     }while(0)       /* LED1 = GREEN */

/* LED取反定义 */
#define LED0_TOGGLE()    do{ HAL_GPIO_TogglePin(LED0_GPIO_PORT,
LED0_GPIO_PIN); }while(0)   /* LED0 = !LED0 */
#define LED1_TOGGLE()    do{ HAL_GPIO_TogglePin(LED1_GPIO_PORT,
LED1_GPIO_PIN); }while(0)   /* LED1 = !LED1 */
LED0和LED1这两个宏定义,分别是控制LED0和LED1的亮灭。例如:对于宏定义标识符LED0(x),它的值是通过条件运算符来确定:当x=0时,宏定义的值为HAL_GPIO_WritePin(LED0_GPIO_PORT, LED0_GPIO_PIN, GPIO_PIN_RESET),也就是设置PB4输出低电平,当n!=0时,宏定义的值为HAL_GPIO_WritePin (LED0_GPIO_PORT, LED0_GPIO_PIN, GPIO_PIN_SET),也就是设置PB4输出高电平。所以如果要设置LED0输出低电平,那么调用宏定义LED0(0)即可,如果要设置LED0输出高电平,调用宏定义LED0(1)即可。宏定义LED1(x)同理。
LED0_TOGGLE和LED1_TOGGLE这连个个宏定义,分别是控制LED0和LED1的翻转。这里利用HAL_GPIO_TogglePin函数实现IO口输出电平取反操作。
下面我们再解析led.c的程序,这里只有一个函数led_init,这是LED灯的初始化函数,其定义如下:
/**
 * @brief       初始化LED相关IO口, 并使能时钟
 * @param       无
 * @retval      无
 */
void led_init(void)
{
    GPIO_InitTypeDef gpio_init_struct;
    LED0_GPIO_CLK_ENABLE(); /* LED0时钟使能 */
    LED1_GPIO_CLK_ENABLE(); /* LED1时钟使能 */

    gpio_init_struct.Pin = LED0_GPIO_PIN;                 /* LED0引脚 */
    gpio_init_struct.Mode = GPIO_MODE_OUTPUT_PP;         /* 推挽输出 */
    gpio_init_struct.Pull = GPIO_PULLUP;                   /* 上拉 */
    gpio_init_struct.Speed = GPIO_SPEED_FREQ_MEDIUM;    /* 中速 */
    HAL_GPIO_Init(LED0_GPIO_PORT, &gpio_init_struct);  /* 初始化LED0引脚 */

    gpio_init_struct.Pin = LED1_GPIO_PIN;                 /* LED1引脚 */
    HAL_GPIO_Init(LED1_GPIO_PORT, &gpio_init_struct);   /* 初始化LED1引脚 */

    LED0(1);    /* 关闭 LED0 */
    LED1(1);    /* 关闭 LED1 */
}
LED灯的引脚都设置为中速上拉的推挽输出。最后关闭LED0和LED1,防止没有操作灯就亮了。
2. main.c代码
在main.c里面编写如下代码:
#include "./SYSTEM/sys/sys.h"
#include "./SYSTEM/usart/usart.h"
#include "./SYSTEM/delay/delay.h"
#include "./BSP/LED/led.h"

int main(void)
{
    HAL_Init();                                            /* HAL库初始化 */
    HAL_ICACHE_Enable();                                 /* 使能指令缓存 */
    sys_stm32_clock_init(250, 4, 2, 2);             /* 系统时钟初始化,250Mhz */
    delay_init(250);                                      /* 延时初始化 */
    usart_init(115200);                                  /* 串口初始化 */
    led_init();                                            /* LED初始化 */

    while(1)
    {
        LED0(0);                                           /* LED0 亮 */
        LED1(1);                                           /* LED1 灭 */
        delay_ms(500);
        LED0(1);                                           /* LED0 灭 */
        LED1(0);                                           /* LED1 亮 */
        delay_ms(500);
    }
}
前面是HAL库初始化、使能指令缓冲、系统时钟初始化、延时初始化和串口初始化等函数,后面把它们统称为“系统初始化函数”。接下来,调用led_init来初始化LED灯。最后在无限循环里面实现LED0和LED1间隔500ms交替闪烁一次。
12.4 下载验证
我们先来看看编译结果,如图12.4.1所示。
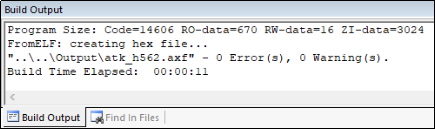
图12.4.1 编译结果
可以看到没有0错误,0警告。从编译信息可以看出,我们的代码占用FLASH大小为:15292字节(14606+670+16),所用的SRAM大小为:3040个字节(16+3024)。这里我们解释一下,编译结果里面的几个数据的意义:
Code:表示程序所占用FLASH的大小(FLASH)。
RO-data:即Read Only-data,表示程序定义的常量(FLASH)。
RW-data:即Read Write-data,表示已被初始化的变量(FLASH+SRAM)。
ZI-data:即Zero Init-data,表示未被初始化的变量(SRAM)。
有了这个就可以知道你当前使用的flash和sram大小了,所以,一定要注意的是程序的大小不是.hex文件的大小,而是编译后的Code、RO-data和RW-data之和。
接下来,大家就可以下载验证了。这里我们使用DAP仿真器下载(也可以通过其他仿真器下载)。
下载完之后,可以看到LED灯的LED0(红)和LED1(绿)交替闪烁。
至此,我们的跑马灯实验的学习就结束了,本章介绍了STM32H562的IO口的使用及注意事项,是后面学习的基础,希望大家好好理解。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70040860/viewspace-3101769/ ,如需转载,请注明出处,否则将追究法律责任。

最新文章
- 【直播预告】直击嵌入式开发瓶颈!
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第六章
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第五章(5.4-5.5)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第五章(5.1-5.3)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第四章(4.4-4.5)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第四章(4.1-4.3)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第1-3章
- 《PDxxS1_CANopen协议控制教程_V1.0》第11章
- 《PDxxS1_CANopen协议控制教程_V1.0》第9-10章
- 《PDxxS1_CANopen协议控制教程_V1.0》第7-8章
