第十七章 SW_PWM实验
本章将介绍使用ESP32-S3 LED控制器(LEDC)。LEDC主要用于控制LED,也可产生PWM信号用于其他设备的控制。该控制器有8路通道,可以产生独立的波形,驱动RGB LED等设备。LED PWM控制器可在无需CPU干预的情况下自动改变占空比,实现亮度渐变。ESP32-S3 IDF提供了两种方式改变PWM,一种是通过软件改变PWM占空比,另一种是通过硬件改变PWM占空比,这两种方式我们都会一一进行讲解。通过本章的学习,开发者将学习到软件改变PWM占空比的运用。本章分为如下几个小节:
17.1 PWM简介
17.2 硬件设计
17.3 程序设计
17.4 下载验证
17.1 PWM简介
1,PWM原理解析
PWM(Pulse Width Modulation),简称脉宽调制,是一种将模拟信号变为脉冲信号的计数。PWM可以控制LED亮度、直流电机的转速等。
PWM的主要参数如下:
①:PWM频率。PWM频率是PWM信号在1s内从高电平到低电平再回到高电平的次数,也就是说1s内有多少个PWM周期,单位为Hz。
②:PWM周期。PWM周期是PWM频率的倒数,即T=1/f,T是PWM周期,f是PWM频率。如果PWM频率为50Hz,也就是说PWM周期为20ms,即1s由50个PWM周期。
③:PWM占空比。PWM占空比是指在一个PWM周期内,高电平的时间与整个周期时间的比例,取值范围为0%~100%。PWM占空比如下图所示。
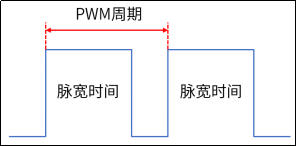
图17.1.1 PWM占空比
PWM周期是一个PWM信号的时间:脉宽时间是指高电平时间;脉宽时间占PWM周期的比例就是占空比。例如,如果PWM周期是10ms,而脉宽时间为8ms,那么PWM占空比就是8/10=80%,此时的PWM信号就是占空比为80%的PWM信号。PWM名为脉冲宽度调制,顾名思义,就是通过调节PWM占空比来调节PWM脉宽时间。
在使用PWM控制LED时,亮1s后灭1s,往复循环,就可以看到LED在闪烁。如果把这个周期缩小到200ms,亮100ms后灭100ms,往复循环,就可以看到LED灯在高频闪烁。继续把这个周期持续缩小,总有一个临界值使人眼分辨不出LED在闪烁,此时LED的亮度处于灭与亮之间亮度的中间值,达到了1/2亮度。PWM占空比和亮度的关系如下图所示。
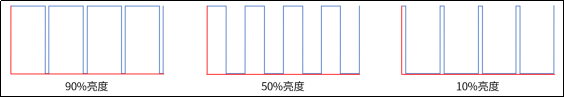
图17.1.2 PWM占空比和亮度的关系
2,ESP32的LED PWM控制器介绍
ESP32-S3的LED PWM控制器,简写为LEDC,用于生成控制LED的脉冲宽度调制信号。
LED PWM控制器具有八个独立的PWM生成器(即八个通道)。每个PWM生成器会从四个通用定时器中选择一个,以该定时器的计数值作为基准生成PWM信号。LED PWM定时器如下图所示。

图17.1.1.1 LED_PWM的定时器
为了实现PWM 输出,先需要设置指定通道的PWM参数:频率、分辨率、占空比,然后将该通道映射到指定引脚,该引脚输出对应通道的PWM信号,通道和引脚的关系所下图所示。

图17.1.1.2 LED PWM输出示意图
另外,LED PWM控制器可在没有CPU干预的情况下自动改变占空比,实现亮度以及颜色渐变。
17.2 硬件设计
17.2.1 例程功能
1. 通过软件改变PWM的形式使得LED由亮到暗,再由暗到亮,依次循环。
17.2.2 硬件资源
1. LED
LED-IO1
2. 定时器1
通道1 - IO1
17.2.3 原理图
本章实验使用的定时器1为ESP32-S3的片上资源,因此没有对应的连接原理图。
17.3 程序设计
17.3.1 程序流程图
程序流程图能帮助我们更好的理解一个工程的功能和实现的过程,对学习和设计工程有很好的主导作用。下面看看本实验的程序流程图:

图17.3.1.1 SW_PWM实验程序流程图
17.3.2 SW_PWM函数解析
ESP-IDF提供了一套API来配置PWM。要使用此功能,需要导入必要的头文件:
#include "driver/ledc.h"
接下来,作者将介绍一些常用的SW_PWM函数,这些函数的描述及其作用如下:
1,配置LEDC使用的定时器为定时器1
需要注意的一点是,在首 次配置LEDC时,建议先配置定时器(调用函数ledc_timer_config()),再配置通道(调用函数ledc_channel_config())。这样可以确保IO引脚上的PWM信号自输出开始那一刻起,其频率就是正确的。
方才提到,要设置定时器,可调用函数ledc_timer_config(),需要将一些参数的数据结构传递给该函数,该函数原型如下所示:
esp_err_t ledc_timer_config(const ledc_timer_config_t *timer_conf);
该函数的形参描述,如下表所示:

表17.3.2.1 函数ledc_timer_config ()形参描述
返回值:ESP_OK表示配置成功,其他配置失败。
该函数使用ledc_timer_config_t类型的结构体变量传入,该结构体的定义如下所示:

表17.3.2.2 ledc_timer_config_t 结构体参数值描述
完成上述结构体参数配置之后,可以将结构传递给 ledc_timer_config () 函数,用以实例化SW_PWM并返回SW_PWM句柄。另外值得一提的是,时钟源同样可以限制PWM频率。选择的时钟源频率越高,可以配置的PWM频率上限就越高。
2,通道配置函数
该函数原型如下所示:
esp_err_t ledc_channel_config(const ledc_channel_config_t *ledc_conf);
该函数的形参描述,如下表所示:

表17.3.2.3 函数ledc_channel_config ()形参描述
返回值:ESP_OK表示配置成功,其他配置失败。
该函数使用ledc_channel_config_t类型的结构体变量传入,该结构体的定义如下所示:
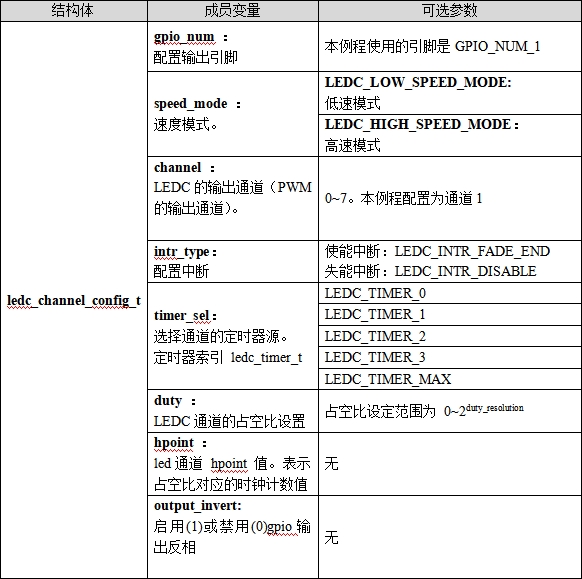
表17.3.2.4 ledc_channel_config_t结构体参数值描述
完成上述结构体参数配置之后,可以将结构传递给 ledc_channel_config() 函数,用以实例化PWM通道。
3,改变PWM占空比
调用函数 ledc_set_duty() 可以设置新的占空比。之后,调用函数 ledc_update_duty() 使新配置生效。要查看当前设置的占空比,可使用get 函数 ledc_get_duty() ,该函数原型如下所示:
esp_err_t ledc_set_duty(ledc_mode_t speed_mode,
 ledc_channel_t channel,
 uint32_t duty);
该函数的形参描述,如下表所示:
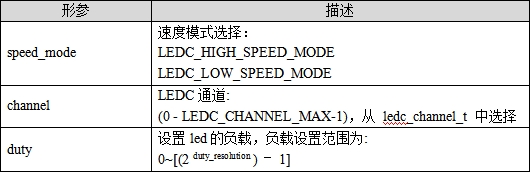
表17.3.2.5 函数ledc_set_dut ()形参描述
返回值:ESP_OK表示配置成功,其他配置失败。
4,改变PWM占空比
在上一步调用 ledc_set_duty() 设置新的占空比后,调用函数 ledc_update_duty() 使新配置生效,该函数原型如下所示:
esp_err_t ledc_update_duty(ledc_mode_t speed_mode, ledc_channel_t channel);
该函数的形参描述,如下表所示:
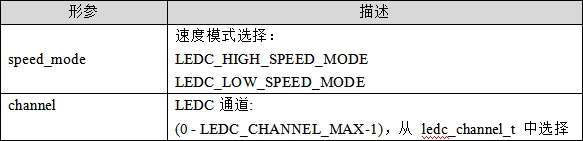
表17.3.2.6 函数ledc_update_duty()形参描述
返回值:ESP_OK表示配置成功,其他配置失败。
17.3.3 SW_PWM驱动解析
在IDF版的08-1_sw_pwm例程中,作者在08-1_sw_pwm \components\BSP路径下新增了一个PWM文件夹,用于存放pwm.c和pwm.h这两个文件。其中,pwm.h文件负责声明SW_PWM相关的函数和变量,而pwm.c文件则实现了SW_PWM的驱动代码。下面,我们将详细解析这两个文件的实现内容。
1,pwm.h文件
/* 引脚以及重要参数定义 */
#define LEDC_PWM_TIMER           LEDC_TIMER_1 /* 使用定时器1 */
#define LEDC_PWM_CH0_GPIO        GPIO_NUM_1   /* LED控制器通道对应GPIO */
#define LEDC_PWM_CH0_CHANNEL     LEDC_CHANNEL_1 /* LED控制器通道号 */
2,pwm.c文件
/**
 * @brief  初始化PWM
 * @param        resolution: PWM占空比分辨率
 *    freq: PWM信号频率
 * @retval       无
 */
void pwm_init(uint8_t resolution, uint16_t freq)
{
    ledc_timer_config_t ledc_timer;                  /* LEDC定时器句柄 */
    ledc_channel_config_t ledc_channel;              /* LEDC通道配置句柄 */

    /* 配置LEDC定时器 */
    ledc_timer.duty_resolution = resolution;         /* PWM占空比分辨率 */
    ledc_timer.freq_hz = freq;                       /* PWM信号频率 */
    ledc_timer.speed_mode = LEDC_LOW_SPEED_MODE;     /* 定时器模式 */
    ledc_timer.timer_num = LEDC_PWM_TIMER;           /* 定时器序号 */
    ledc_timer.clk_cfg = LEDC_AUTO_CLK;              /* LEDC时钟源 */
    ledc_timer_config(&ledc_timer);                  /* 配置定时器 */

    /* 配置LEDC通道 */
    ledc_channel.gpio_num = LEDC_PWM_CH0_GPIO;       /* LED控制器通道对应引脚 */
    ledc_channel.speed_mode = LEDC_LOW_SPEED_MODE;  /* LEDC高速模式 */
    ledc_channel.channel = LEDC_PWM_CH0_CHANNEL;  /* LEDC控制器通道号 */
    ledc_channel.intr_type = LEDC_INTR_DISABLE;      /* LEDC失能中断 */
    ledc_channel.timer_sel = LEDC_PWM_TIMER;         /* 定时器序号 */
    ledc_channel.duty = 0;                           /* 占空比值 */
    ledc_channel_config(&ledc_channel);              /* 配置LEDC通道 */
}

/**
 * @brief       PWM占空比设置
 * @param       duty:PWM占空比
 * @retval      无
 */
void pwm_set_duty(uint16_t duty)
{
ledc_set_duty(LEDC_LOW_SPEED_MODE,
  LEDC_PWM_CH0_CHANNEL,
  duty);        /* 设置占空比 */
ledc_update_duty(LEDC_LOW_SPEED_MODE,
 LEDC_PWM_CH0_CHANNEL);       /* 更新占空比 */
}
LEDC定时器设置好后,请配置所需的通道( ledc_channel_t )。配置通道需调用函数 ledc_channel_config() 。通道的配置与定时器设置类似,需向通道配置函数传递相应的结构体 ledc_channel_config_t 。此时,通道会按照 ledc_channel_config_t 的配置开始运作,并在选定的GPIO上生成由定时器指定的频率和占空比的PWM信号。
调用函数 ledc_set_duty() 可以设置新的占空比。之后,调用函数 ledc_update_duty() 使新配置生效。为了方便使用,笔者将这两个函数进行了“封装”,通过传参的形式来配置PWM占空比。
关于配置过程中所涉及到的结构体成员变量的含义以及用法,请读者们回顾本章节前面的内容。
17.3.4 CMakeLists.txt文件
打开本实验BSP下的CMakeLists.txt文件,其内容如下所示:
set(src_dirs
            PWM)

set(include_dirs
            PWM)

set(requires
            driver)

idf_component_register(SRC_DIRS ${src_dirs}
INCLUDE_DIRS ${include_dirs} REQUIRES ${requires})

component_compile_options(-ffast-math -O3 -Wno-error=format=-Wno-format)
上述的红色 SW_ PWM 驱动需要由开发者自行添加,以确保 SW_ PWM 驱动能够顺利集成到构建系统中。这一步骤是必不可少的,它确保了 SW_ PWM 驱动的正确性和可用性,为后续的开发工作提供了坚实的基础。
17.3.5 实验应用代码
打开main/main.c文件,该文件定义了工程入口函数,名为app_main。该函数代码如下。
int main(void)
{
esp_err_t ret;
    uint8_t dir = 1;
    uint16_t ledrpwmval = 0;

    ret = nvs_flash_init(); /* 初始化NVS */

if (ret == ESP_ERR_NVS_NO_FREE_PAGES ||
    ret == ESP_ERR_NVS_NEW_VERSION_FOUND)
    {
        ESP_ERROR_CHECK(nvs_flash_erase());
        ret = nvs_flash_init();
    }

pwm_init(10, 1000);     /* 初始化PWM */

    while (1)
    {
        vTaskDelay(10);

        if (dir == 1)
        {
/* dir==1,ledrpwmval递增 */
            ledrpwmval += 5;
        }
        else
        {
/* dir==0,ledrpwmval递减 */
            ledrpwmval -= 5;
        }

        if (ledrpwmval > 1005)
        {
            /* ledrpwmval到达1005后,方向改为递减 */
            dir = 0;
        }

        if (ledrpwmval < 5)
        {
            /* ledrpwmval递减到5后,方向改为递增 */
            dir = 1;
        }
        /* 设置占空比 */
        pwm_set_duty(ledpwmval);
}
}
从上面的代码中可以看到,在初始化LEDC定时器,并输出PWM后,就不断地改变定时器0的值,以达到改变PWM占功比的目的。又因为PWM由IO1引脚输出,IO1引脚连接至LED,所以LED的亮度也会随之发生变化,从而实现呼吸灯的效果。
17.4 下载验证
在完成编译和烧录后,可以看到板子上的LED先由暗再逐渐变亮,以此循环,实现了呼吸灯的效果。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70040860/viewspace-3033661/ ,如需转载,请注明出处,否则将追究法律责任。

最新文章
- 【直播预告】直击嵌入式开发瓶颈!
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第六章
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第五章(5.4-5.5)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第五章(5.1-5.3)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第四章(4.4-4.5)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第四章(4.1-4.3)
- 《PDxxS1步进电机闭环驱动器用户手册_V1.0》第1-3章
- 《PDxxS1_CANopen协议控制教程_V1.0》第11章
- 《PDxxS1_CANopen协议控制教程_V1.0》第9-10章
- 《PDxxS1_CANopen协议控制教程_V1.0》第7-8章
