针对船舶柴油机燃油喷射系统在动态变工况下的状态辨识难题,在发表于期刊《Transactions of the Institute of Measurement and Control》的论文《Fault diagnosis of marine diesel engine via control-aware domain-adversarial network: A control-diagnosis collaboration perspective》中,提出了一种 控制感知域对抗网络。该项工作从控制与诊断协同建模的角度出发,系统探讨了柴油机在执行动态加减速操纵时状态信号与机械故障特征相互交织的机理,并针对传统数据驱动方法在变工况动态响应下的特征表征混淆问题,构建了融合控制指令感知与细粒度对抗对齐的神经网络诊断架构。
一、动态操纵与故障演化的“同相表象”:特征混淆的物理成因
在大型船舶动力装置的实际运行中,柴油机频繁处于加速、减速及变速交替的动态操纵过程。针对燃油喷射系统的状态监测,传统数据驱动模型通常直接采集并分析喷油状态信号(如各缸喷油器的喷油质量流量),以此作为识别喷孔堵塞等机械故障的输入依据。然而,柴油机系统具有强非线性与动态耦合特性,状态信号本身不仅受机械物理结构退化的影响,更受到来自上游控制系统操作指令的主动驱使。
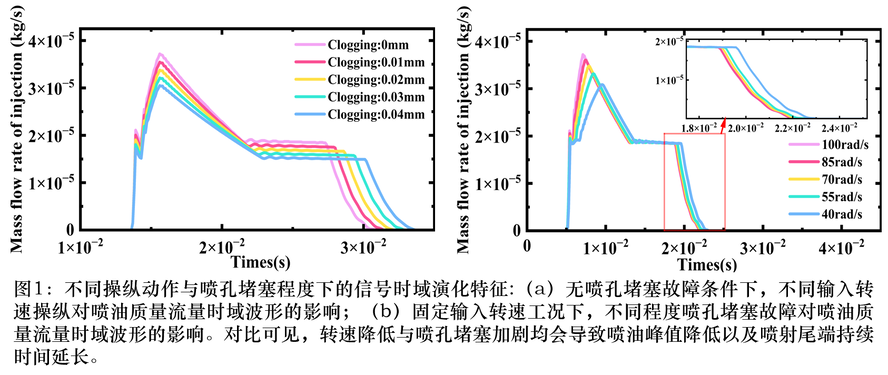
如论文图1所示,当柴油机执行减速操纵时,输入转速下降会导致喷油质量流量的波形峰值降低,同时伴随喷油周期的拉长与拖尾现象;而当喷油器发生喷孔堵塞故障时,燃油流通截面积减小同样会造成喷油峰值显著削弱以及喷射延续阶段后移。这种现象在时域波形上构成了“同相表象”:外部控制操纵所引发的正常动态响应,与物理结构缺陷所造成的异常状态畸变高度相似。
如果诊断网络仅仅依赖下游状态信号,其特征提取器难以辨别低峰值、宽拖尾的流量波形究竟源于船舶操纵引起的正常转速回落,还是源于机械部件真实发生的喷孔结焦与堵塞。这种工况动态与故障状态在特征空间的交叠,构成了变工况故障诊断模型在动态操纵下发生误判的物理根源。
二、主动驱动与被动响应:双分支控制感知特征提取与动态加权融合
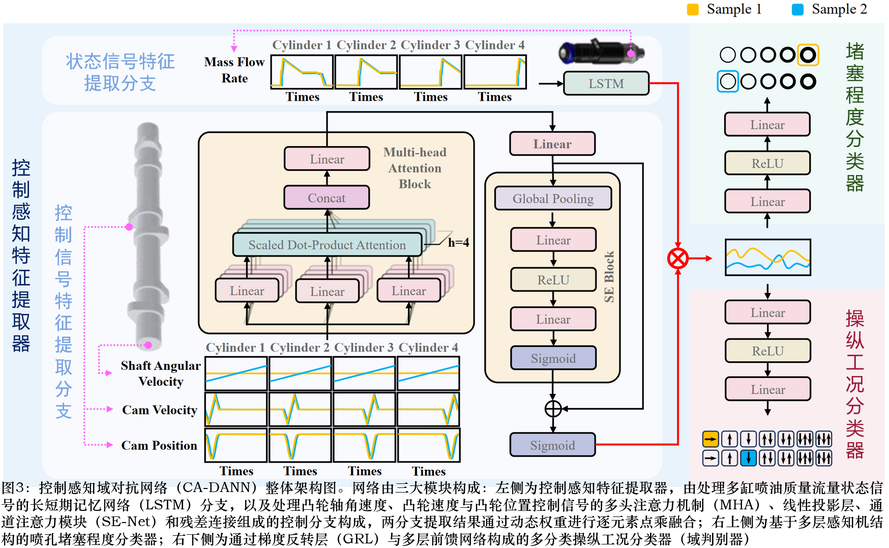
为打破单纯依赖状态信号所导致的特征混淆,该研究从柴油机物理运行逻辑切入:在动力传动链条中,凸轮轴转速、凸轮运动速度与凸轮转角等控制信号属于主动调节指令,而喷油质量流量等状态信号则是系统响应这些控制输入后的被动呈现。基于这一因果关联,控制感知域对抗网络设计了分立的双分支特征提取与非对称加权融合机制。
1. 状态特征提取分支
状态信号分支负责采集各缸喷油器的瞬态质量流量序列。由于燃油喷射过程包含升压、喷射与截止等阶段,波形对时间演变高度敏感且易受随机脉动干扰,该分支采用长短期记忆网络(LSTM)对序列信息进行时序建模,利用其门控机制滤除无关波动,并截取序列末端时间步的隐层状态表征整个时序区间的状态响应特性。
2. 控制感知特征提取分支
控制信号分支同步接入凸轮轴角速度、凸轮线速度以及凸轮角位移信号。由于不同控制变量之间存在时空关联性与缸间同步规律,该分支首先引入多头注意力机制(Multi-Head Attention),将多通道控制时序投影至多个子空间以捕获控制参量间的深层依赖;截取多头注意力最后一个时间步的输出,通过线性层映射至预设特征维度,并接入压缩与激励通道注意力模块(SE-Net)。在通道注意力模块中,网络对各个特征通道的全局信息进行压缩与激活计算,自适应增强与故障判别强相关的特征通道,同时抑制冗余通道;最后,经由残差连接结构保留原始投影特征的表达能力。
3. 非对称动态加权融合
在特征融合阶段,模型并未采取常见的特征拼接或直接相加,而是将控制分支经过通道重加权与残差融合后的特征输入至Sigmoid激活函数中,将其数值连续压缩至介于零到一之间的开区间内,生成动态权重向量。该权重向量与状态分支输出的隐层特征执行逐元素相乘操作。
从物理机制层面看,这一结构将控制信号转化为针对状态特征各维度的“门控调节权重”,当外部控制指令发生改变时,控制分支会相应调整权重取值,从而对状态特征的特定成分实施抑制或放大。通过这种协同耦合方式,模型在特征提取初期即建立了“输入指令–输出响应”的对应关系,使得状态信号的表征始终处于控制背景的校准之下。
三、细粒度域对抗机制:消除操纵工况对诊断特征的干扰
在实际航行中,船舶柴油机基准标定数据往往来自于稳定巡航工况,而实际运行则频繁经历恒速、加速、减速以及交替变速等多种动态工况。为使特征提取器在不同操纵工况下均能提取到不受工况迁移影响的故障特征,网络引入了基于梯度反转层(GRL)的域对抗学习框架。
1. 从二元判别到细粒度多工况判别
传统的域对抗神经网络通常将数据划分为源域与目标域,域判别器仅执行二分类任务,即判断输入样本属于源域还是目标域。然而,在复杂的航行操纵下,目标域内部包含恒速、加速、减速、先加速后减速、先减速后加速等多种异质性的动态过渡过程。若仅采用粗粒度的二分类域判别器,网络倾向于将目标域的多样化工况混合处理,难以精细消除不同操纵形态对状态特征造成的差异化扭曲。
为此,该方法在判别端构建了多分类细粒度操纵工况判别器,将恒速基准工况与各类变工况操纵细化为独立的类别标签。
2. 梯度反转与对抗对齐机制
在控制感知特征提取器与操纵工况判别器之间,嵌入了梯度反转层。在网络前向传播过程中,融合后的特征向量直接输入工况判别器进行工况类别预测;而在误差反向传播过程中,梯度反转层将来自判别器的梯度乘上预设的负系数,以此迫使控制感知特征提取器逆向优化。
这种对抗博弈机制使得特征提取器与工况判别器形成对抗:工况判别器试图从融合特征中准确识别出当前柴油机处于何种操纵动作,而特征提取器则在反向梯度的约束下,主动剥离掉与加减速操纵相关的工况特征,使不同操纵工况在特征空间中的分布逐渐重合与对齐。与此同时,上层的堵塞程度分类器则基于同一套融合特征执行多分类交叉熵损失的最小化训练,保证特征空间在消除工况差异的同时,保留区分不同故障严重程度的能力。
四、技术总结
变工况下机械故障与操纵动态所诱发的“特征混淆”,本质上是因状态观测信号缺乏控制因果链条所致的物理信息缺失问题。
控制感知域对抗网络通过双分支网络拓扑,分别解构被动状态信号与主动控制指令的动态特征,利用基于注意力的加权调制机制实现状态响应与操作意图的深度耦合;在此基础上,利用梯度反转层与细粒度多工况对抗判别,强制特征空间对具体的操纵行为产生解耦与不变性,使得网络聚焦于物理结构本身的劣化特征,从网络表征学习与信息融合的角度提供了一种解耦变工况动态干扰的建模方式。
来源文献:
Fault diagnosis of marine diesel engine via control-aware domain-adversarial network: A control-diagnosis collaboration perspective[J]. Transactions of the Institute of Measurement and Control, 2026.
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70051446/viewspace-3185953/ ,如需转载,请注明出处,否则将追究法律责任。

最新文章
- 深度残差收缩网络:基于自适应软阈值的特征收缩机制与网络构建
- 基于“控制-诊断协同”理念的复杂装备变工况故障诊断
- 做工业时序变工况故障诊断遇到瓶颈?这个“引入控制端信号”的思路值得一试
- 持续对比强化学习:高不平衡与数据动态增长场景下的航空发动机故障诊断
- Deep Attention SMOTE:面向不平衡时序异常检测的混合重采样与特征生成机制
- Feature-level SMOTE:面向燃气轮机不平衡故障诊断的特征空间数据增强方法
- 迈向“控制-诊断协同”:重新定义复杂动力系统智能故障诊断的技术路线
- 既看“身体反应”,也听“大脑指令”:控制-诊断协同视角下的故障诊断新范式
- 时序算法的即插即用外挂:基于“自适应分解+模态重构”的数据增强新解法
- 经验模态重构:一种保持本征特性的时序信号数据增强方法
