在工业设备的状态监测与故障诊断任务中,工况剧烈变动往往会导致时序信号分布发生显著漂移,使得在稳态数据上建立的模型难以直接迁移应用。针对这一工业时序变工况诊断中的共性难点,发表于期刊《Transactions of the Institute of Measurement and Control》的学术论文《 Fault diagnosis of marine diesel engine via control-aware domain-adversarial network: A control-diagnosis collaboration perspective》,从控制端与状态端协同的角度,探讨了将系统的主动控制信号与被动响应状态深度耦合的诊断建模方案。
一、问题的根源:工况变化与故障特征在状态信号中的“形态重叠”
大多数基于数据驱动的工业时序诊断方法,其特征提取和分类器构建完全建立在对“状态监测信号”(如流量、振动、温度、压力等)的分析之上。然而在具备闭环调节或频繁机动操作的动力系统及流体机械中,系统状态的改变受到两类完全不同物理因素的驱动:一是来自上层控制系统的操作指令(如转速调控、加减速控制等工况变化),二是系统机械部件发生的物理劣化或损伤(如通道堵塞、磨损等故障)。
当仅依靠状态信号进行监测时,这两类驱动机制在时域波形上常常呈现出高度相似的响应形态。以柴油机高压共轨或直列喷油系统为例:
-
当操作工况处于减速过程时,喷油泵驱动转速下降,单次喷射的喷油质量流量峰值会明显减小,喷射拖尾过程延展;
-
当喷油嘴出现物理堵塞故障时,喷孔通流截面积减小,在相同转速下同样会导致单次喷射质量流量峰值降低、喷油过程延长。
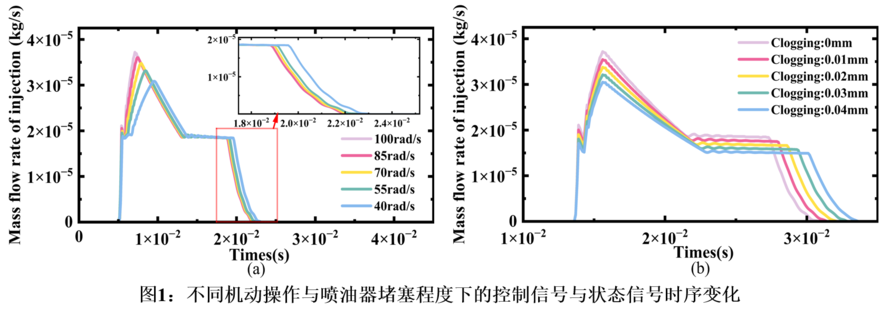
如图1所示,纯粹从状态信号(喷油质量流量)的时序曲线上观察,工况减速变化所产生的波形形态畸变与喷嘴孔径缩减引发的故障形态畸变在特征上极易重合。如果诊断网络仅接收状态信号作为输入,模型很难从特征空间中解耦“工况变化”与“机械故障”,从而极易将工况调节误判为系统故障。
二、架构设计:控制感知与非对称加权融合机制
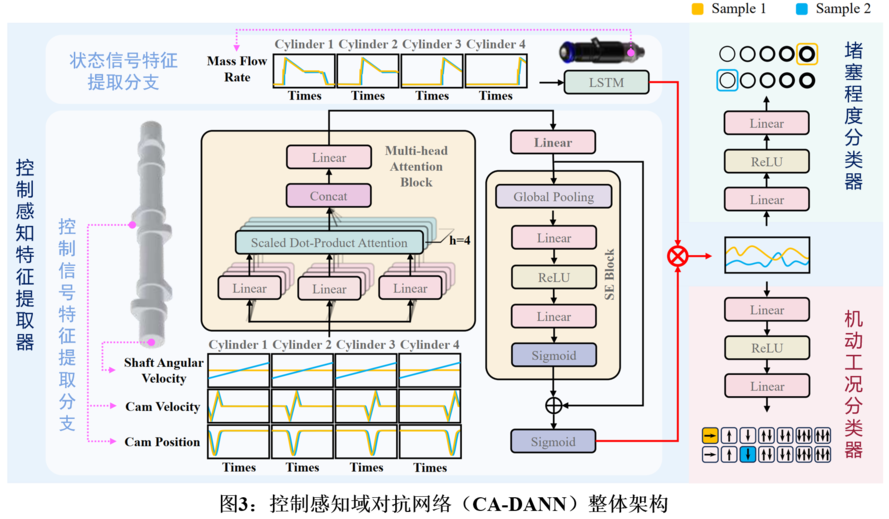
为了在物理逻辑上区分主动控制行为与被动响应状态,论文构建了名为 控制感知域对抗网络(Control-Aware Domain-Adversarial Network, CA-DANN)的双分支特征提取与诊断框架。
在物理系统中,控制信号属于主动调节指令,而状态信号是被动跟随响应,两者不具备对称地位。常规的多传感器融合方法多采用直接拼接输入的方式,无法体现控制对状态的物理主从引导关系。该方法设计了专门的双分支特征提取与非对称加权融合通道:
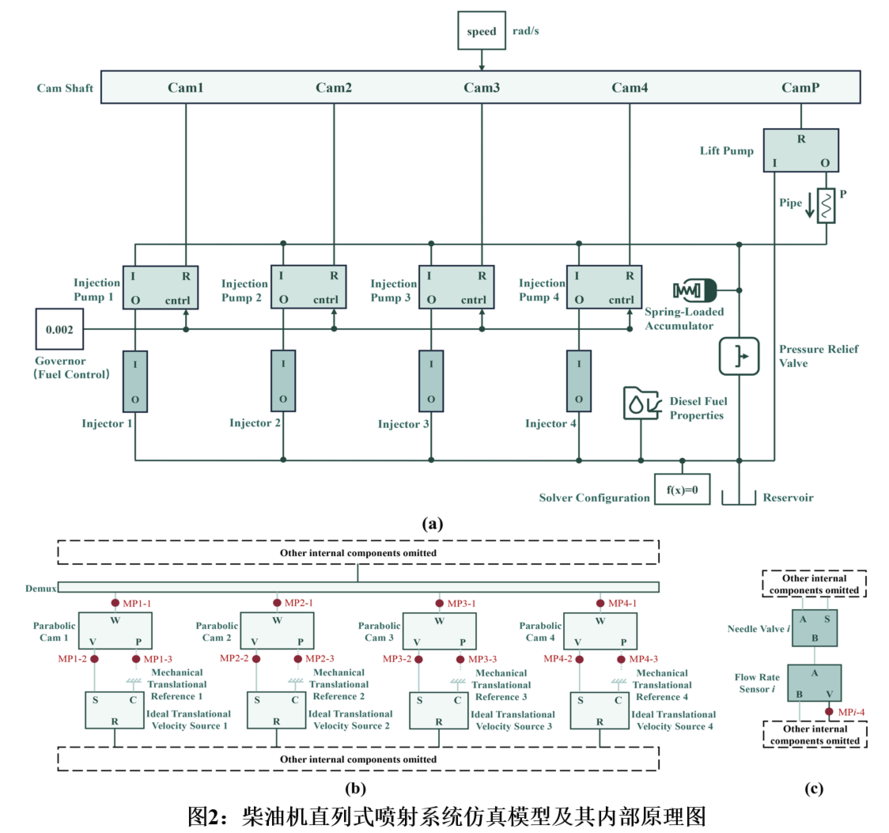
1.控制信号特征提取分支
输入内容:由凸轮轴等执行机构采集的主动控制端信号,包括轴角速度、凸轮速度与凸轮位置。
特征映射:
-
首先利用多头自注意力机制(Multi-Head Attention)捕获控制变量通道之间的空间关联以及序列在时间步上的全局动态依赖;
-
取自注意力模块最后时间步的特征表示,经线性层映射后送入通道注意力模块(SE-Net);
-
通道注意力通过全局池化与两层线性激活对各特征通道进行自适应重标定,以识别并突出对工况区分更有价值的控制特征维度;
-
引入残差连接将注意力加权特征与线性映射特征相加,并通过Sigmoid激活函数将输出向量中的各元素压缩至零到一的数值区间,形成一组控制端生成的动态加权向量。
2.状态信号特征提取分支
-
输入内容:由喷油嘴等状态监测点采集的状态端时序信号(各缸喷油质量流量)。
-
特征映射:状态信号虽然直接反映了物理故障,但极易受到时序动态变化和高频测量噪声的扰动。该分支采用长短期记忆网络(LSTM)对状态波形的时序演变进行建模,利用其门控机制滤除随机扰动,提取最后时间步的隐藏状态向量。
3.逐元素乘法加权融合
在完成两分支的特征映射后,网络并未执行简单的特征维度拼接,而是将控制分支生成的零到一权重向量与状态分支输出的特征向量进行逐元素相乘。在此机制下:
-
控制分支生成的向量充当了自适应特征滤波器的作用;
-
当控制信号感知到系统处于特定转速或加减速操作区间时,网络会自适应放大与真实故障紧密相关的状态特征维度,同时压制由于工况动态变动所引起的形态干扰。
三、跨工况表征对齐:细粒度多分类域对抗框架
为了保证模型在训练时学到的控制-状态耦合表征能够在未知的变工况条件下保持泛化性,模型引入了域适应对抗学习思想,并针对工业变工况的特点进行了结构改进。
传统的域对抗网络(DANN)通常采用二分类判别器,即仅对输入样本属于“源域(如稳态工况)”还是“目标域(如变工况)”进行真伪判别。但在实际工业运行中,变工况通常涵盖多种不同的操作子模式(如持续稳态、加速、减速、先加速后减速、先减速后加速等多样化的复杂动态历程)。
论文将传统的二分类域判别器拓展为细粒度的多分类机动工况判别器:
-
梯度反转层连接:特征提取器生成的融合特征在输入多分类工况判别器之前,先经过梯度反转层(GRL)。梯度反转层在前向传播时保持特征数值不变,在反向传播时将后续层传回的梯度乘以负数比例因子后再传递给前面的特征提取分支。
-
对抗训练机制:工况判别器的目标是准确识别输入特征究竟对应于哪一种具体的操作工况类别;而在梯度反转的作用下,特征提取器则被迫最小化该工况分类损失,从而主动抹除特征表示中蕴含的工况专有信息。
-
协同学习目标:总损失函数由故障分类器的多分类交叉熵损失与加权后的工况分类多分类交叉熵损失共同构成。在该框架约束下,特征提取网络提取出的特征既保留了对故障严重程度敏感的内在属性,又对各种加减速操作工况的变化保持不变性。
四、核心思路总结
对于从事工业设备时序信号故障诊断的工程师或研究人员而言,面对变工况诊断精度受限的问题,本研究所展示的技术路径提供了清晰的模块化设计参考:
-
从仅依赖状态信号转向“控-状协同”:在传感器配置允许的情况下,将上游控制端指令(转速设定、阀门开度、位移/速度反馈)纳入诊断输入空间,为模型提供工况基准信息。
-
采用乘性门控代替盲目拼接:基于“控制主动调节、状态被动响应”的物理先后因果,利用控制特征经激活函数生成的门控权重去乘性调制状态特征,实现基于工况背景的自适应特征重加权。
-
细化对抗判别粒度:当设备面临多种不同运行模态时,将域判别器从粗粒度的“源/目标”二分类转变为多工况细粒度分类,能够通过对抗机制促使网络提取更为纯粹的工况不变故障表征。
参考文献
Fault diagnosis of marine diesel engine via control-aware domain-adversarial network: A control-diagnosis collaboration perspective[J]. Transactions of the Institute of Measurement and Control, 2026.
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70051446/viewspace-3185619/ ,如需转载,请注明出处,否则将追究法律责任。

最新文章
- 深度残差收缩网络:基于自适应软阈值的特征收缩机制与网络构建
- 机械故障还是正常加减速?变工况故障诊断模型在动态操纵下的“特征混淆”迷思
- 基于“控制-诊断协同”理念的复杂装备变工况故障诊断
- 持续对比强化学习:高不平衡与数据动态增长场景下的航空发动机故障诊断
- Deep Attention SMOTE:面向不平衡时序异常检测的混合重采样与特征生成机制
- Feature-level SMOTE:面向燃气轮机不平衡故障诊断的特征空间数据增强方法
- 迈向“控制-诊断协同”:重新定义复杂动力系统智能故障诊断的技术路线
- 既看“身体反应”,也听“大脑指令”:控制-诊断协同视角下的故障诊断新范式
- 时序算法的即插即用外挂:基于“自适应分解+模态重构”的数据增强新解法
- 经验模态重构:一种保持本征特性的时序信号数据增强方法
