在机械设备的状态监测与故障诊断领域,传统数据驱动方法多将焦点集中于设备运行过程中产生的状态响应信号。论文《Fault diagnosis of marine diesel engine via control-aware domain adversarial network: A control-diagnosis collaboration perspective》指出,这类仅观测“身体反应”(状态信号)而忽视“大脑指令”(控制信号)的诊断范式,在面对复杂的变工况与机动运行过程时,容易出现诊断混淆。为此,该研究从控制与诊断协同的角度出发,探讨了如何将控制机理与控制信号引入深度学习架构,构建面向柴油机喷油系统的 控制感知领域对抗网络。
一、机动操作与硬件故障的响应混淆机理
在船舶等大型动力装置的运行中,操纵系统的机动行为会导致运行工况频繁变化。根据内燃机动力学与液压物理机理,控制系统发出的转速调节指令与喷油器硬件本身的堵塞故障,会对喷油状态产生非常相似的影响。
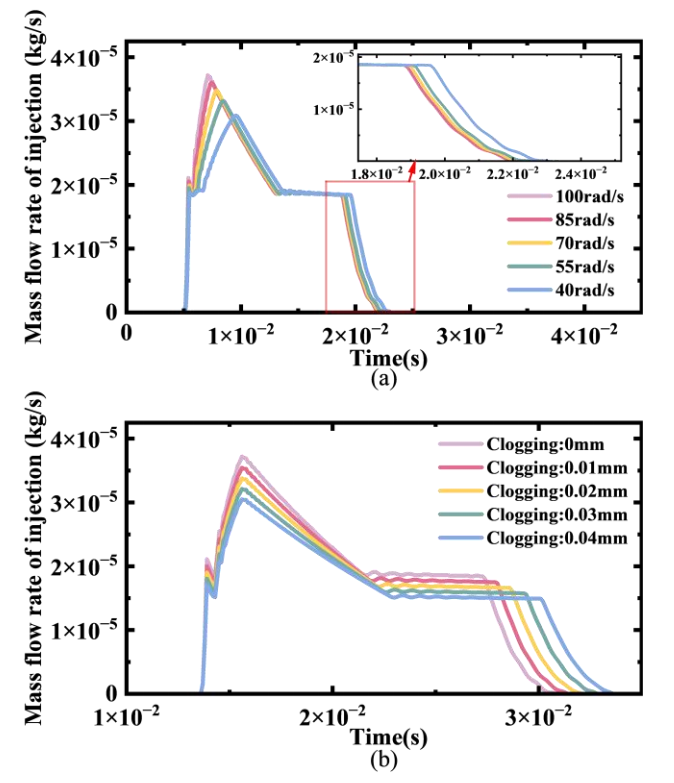
图1:不同机动操作与喷孔堵塞程度下的控制信号与状态信号时间变化曲线。a)无堵塞状态下不同输入转速对应的单喷油器质量流量;b)固定转速下不同喷孔堵塞程度对应的单喷油器质量流量
从物理过程来看,当机动操作导致发动机减速时,单次喷射的燃油质量流量峰值会下降,且喷射拖尾现象会延长;而在恒定工况下,若喷油器喷孔发生磨损或积碳堵塞,缩小的流动截面积同样会引起喷油质量流量峰值降低和喷射拖尾延伸。这种在时间演化形态上的高度重叠,使得单纯依赖喷油状态信号的传统诊断模型极易将正常的机动减速误判为喷孔堵塞,或将真实的堵塞故障掩盖在工况变化之中。
二、物理对象与分层耦合仿真模型
为了系统解析控制信号与状态信号的动力学耦合关系,研究基于高频热力学与液力管路机理,建立了直列式喷油系统的分层耦合仿真模型。
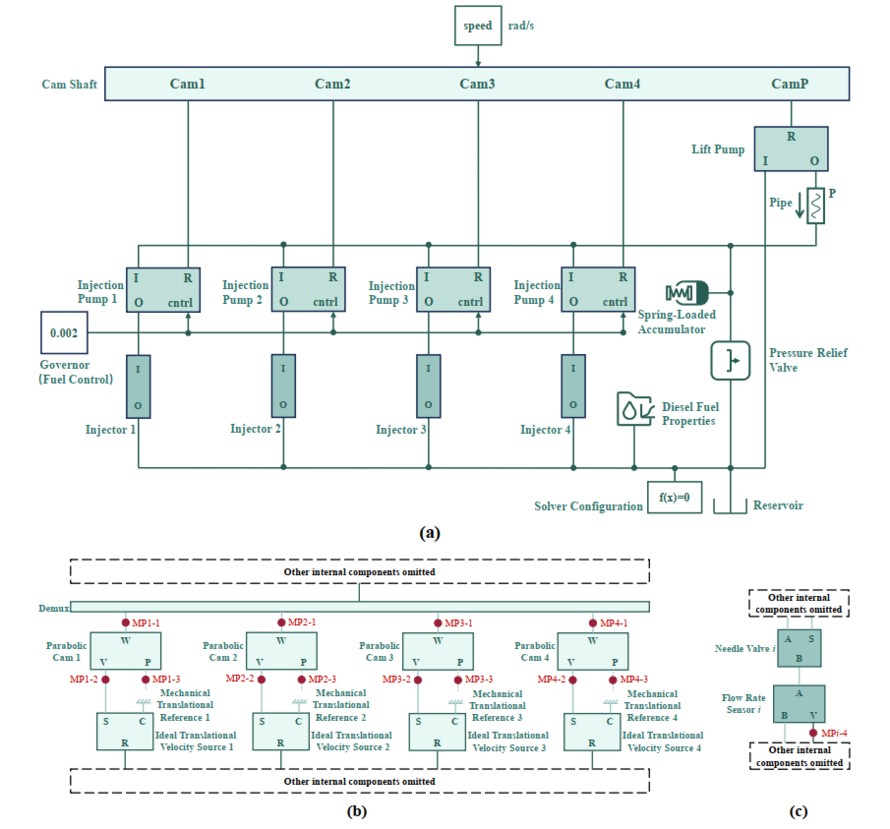
图2:船用柴油机直列式喷油系统分层耦合热力学仿真模型及内部原理。a) 分层耦合热力学仿真模型;b) 凸轮轴子系统局部结构;c) 喷油器子系统局部结构
该物理系统主要由凸轮轴子系统、输油泵、直列柱塞喷油泵组、高压油管网络及多个气缸对应的喷油器组成:
-
控制侧信号源:凸轮轴接收调速机构输入的轴系转速,并通过偏心凸轮与抛物线凸轮驱动输油泵与柱塞泵。在凸轮轴子系统中,可同步获取轴系角速度、凸轮线速度以及凸轮角位移等控制信号,表征系统的调节意图与驱动输入。
-
状态侧信号源:柱塞泵受油门齿杆调节供油量,经出油阀压送至各喷油器,各缸喷油器内部的针阀根据液压建立情况启闭,向气缸喷射燃油。在喷油器端布置流量监测,采集各个喷油过程中的燃油质量流量时序信号,作为表征喷孔物理状态的核心状态特征。
三、控制感知领域对抗网络(CA-DANN)
基于控制信号主动调节系统、状态信号被动响应控制的因果逻辑,论文设计了控制感知领域对抗网络。该架构由三个功能模块组成:控制感知特征提取器、喷孔堵塞程度分类器以及机动工况分类器。

图3:控制感知领域对抗网络架构
该架构不采用传统的直接拼接输入模式,而是设计了双分支特征提取通路:控制信号与状态信号分别输入对应的特征提取分支,通过控制信号生成的动态加权系数对状态特征进行调制后完成融合。融合特征一方面输入堵塞程度分类器以识别故障等级,另一方面输入包含梯度反转层的机动工况分类器进行对抗训练,以消除多类机动工况带来的分布差异。
四、核心技术解析
1. 控制-状态加权融合机制
在特征提取层面,控制分支与状态分支采用了差异化的时序建模与特征调制策略。
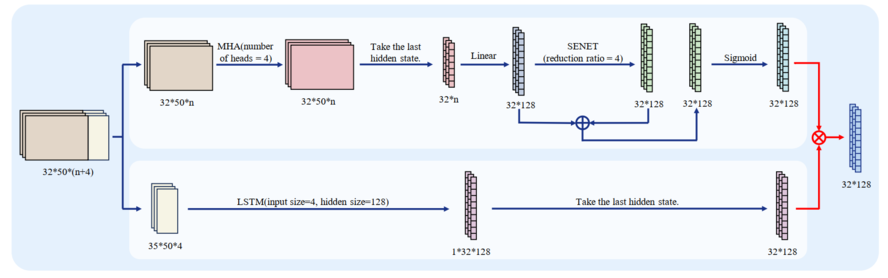
图4:加权融合机制下特征提取器的结构与参数配置
-
控制信号提取通路:控制信号包含轴系角速度、凸轮线速度和凸轮位置等多维变量。网络首先利用多头注意力机制在多个投影子空间内并行捕捉控制变量间的依赖关系,取其时序末端的全局特征;经过全连接层降维,并引入通道注意力模块(挤压与激励网络),自适应重校准各特征通道的表达权重;通过残差连接与全连接层输出相合,并利用Sigmoid激活函数将数值严格压缩至零到一区间,生成一组具有通道自适应意义的权重参数。
-
状态信号提取通路:状态信号为多缸喷油质量流量时序数据,其上升斜率、峰值与持续时间等信息对噪声敏感。网络采用长短期记忆网络(LSTM)处理时序演化过程,借助遗忘门与隐藏状态提取表征喷射动态的末端特征。
-
逐元素加权融合:将控制分支输出的零到一区间权重与状态分支输出的特征向量进行逐元素相乘。这种乘法调制机制在计算逻辑上体现了“控制指令对系统状态通路的增益调节”,使网络能够根据控制意图自适应放大或抑制特定维度的状态响应,而非简单地让控制信号与状态信号在特征空间内平铺并列。
2. 细粒度领域对抗学习机制
为了解决机动过渡过程中的跨工况泛化问题,架构中引入了领域自适应思想,并对传统形式进行了扩展:
-
多分类工况判别替代二分类判别:传统领域对抗神经网络(DANN)通常采用二分类器,仅区分样本来自源域还是目标域。然而,柴油机在实际机动过程中包含恒速、连续加速、连续减速以及加减速交替等多种工况模式。CA-DANN将域判别器设计为多分类结构,涵盖稳定基准工况与多种非平稳变速工况。
-
基于梯度反转层的特征解耦:在特征提取器与机动工况分类器之间设置梯度反转层。在前向传播阶段,特征信息正常传递至工况分类器以计算分类损失;在反向传播阶段,判别损失回传的梯度被取反并按权重缩放后传入特征提取器。在此对抗目标驱动下,特征提取器被迫学习那些在不同机动工况间保持不变的表征,抑制因工况切换带来的虚假状态漂移,使得下游分类器能够聚焦于真实的喷孔结构退化特征。
五、信号缺失与扰动下的鲁棒性分析
在船舶实际运行中,传感器可能发生故障、脱落或产生漂移。CA-DANN的架构设计在应对此类输入异常时体现出明确的容错特性:
-
控制传感器脱落场景:若凸轮位置等控制侧传感器失效导致输入置零,传统直接拼接原始信号的模型会将大幅度的异常零值直接送入后续分类网络,造成特征严重畸变。而在加权融合结构中,控制分支经过Sigmoid函数输出的权重被严格约束在有界区间内,即使输入为零,输出权重也仅发生平缓偏移,状态分支依然能够保留主导诊断能力。
-
噪声干扰场景:向控制信号和状态信号分别注入高斯噪声的测试表明,控制信号上的噪声扰动对诊断判断的干扰明显弱于状态信号上的噪声。这是由于状态信号直接承载着节流特性的物理信息,而控制分支主要提供宏观工况调谐权重,局部噪声在经过多头注意力和通道压缩后被一定程度平滑。
-
执行器漂移与系统偏差:当控制信号出现因机械卡滞或校准偏移引起的恒定偏差时,诊断输出呈现渐进式平缓变化而非断崖式失效,这为界定模型的安全裕度提供了客观依据。
结语
从物理机理出发,将控制信号的先验调控作用融入状态特征的提取过程,是解决复杂动态工况下故障与工况耦合混淆的关键切入点。通过双分支时序建模、基于控制权重的乘法融合以及面向多样机动工况的细粒度领域对抗,模型在保留状态故障敏感性的同时,实现了工况变化影响的有效解耦,为变工况动力装备的智能状态监测提供了结构明确且物理一致的技术实现路径。
参考文献
Fault diagnosis of marine diesel engine via control-aware domain adversarial network: A control-diagnosis collaboration perspective[J]. Transactions of the Institute of Measurement and Control, 2026.
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70051446/viewspace-3185178/ ,如需转载,请注明出处,否则将追究法律责任。

最新文章
- 持续对比强化学习:高不平衡与数据动态增长场景下的航空发动机故障诊断
- Deep Attention SMOTE:面向不平衡时序异常检测的混合重采样与特征生成机制
- Feature-level SMOTE:面向燃气轮机不平衡故障诊断的特征空间数据增强方法
- 迈向“控制-诊断协同”:重新定义复杂动力系统智能故障诊断的技术路线
- 时序算法的即插即用外挂:基于“自适应分解+模态重构”的数据增强新解法
- 经验模态重构:一种保持本征特性的时序信号数据增强方法
- 拆解一篇可解释故障诊断论文:机理建模、参数精简、模型分类到双尺度归因
- 基于自注意力深度迁移学习的锂离子电池跨工况SOH在线估计论文解读
- BMSFormer:面向锂电池健康状态估计的高相关单健康因子提取与局部-全局特征融合建模
- 热力学仿真辅助随机森林:面向动力装备的可解释故障诊断方法
