实景三维中国建设的纵深推进,使空间数据采集需求从重点城市向区县、乡镇、园区级场景持续下沉。传统测绘依赖大型机载 / 车载设备与专业解算团队,项目启动周期长、单架次成本高,大量中小尺度、非标准化场景长期处于 " 测不起、等不及 " 的状态。固态激光雷达的工程化成熟,正在从装备形态、作业范式与数据链路三个维度系统性重构测绘项目的成本结构,让快速实景建模从专项工程能力下沉为行业通用工具。
一、装备去机械化:采集载体的泛化
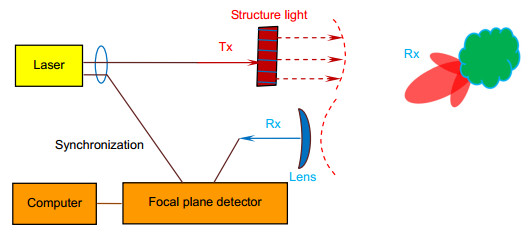
传统测绘级激光雷达以机械式旋转扫描为核心,整机体积、重量与功耗均居高不下,必须依赖专用车辆、大型无人机或固定架设平台,且进场前需完成繁琐的基座标定、供电部署与惯导对准。固态激光雷达以半导体扫描器件替代机械旋转机构 —— 无论是基于光电相控阵、 MEMS 微振镜还是面阵闪光的技术路线,核心均在于将扫描功能芯片化、固态化,使整机在保持测距能力的同时实现体积与重量的量级缩减。
这一变化直接改写了测绘项目的硬件准入逻辑。过去需要整车团队进场的街区、厂区与园区普查,如今可由单人背负式系统完成;巷道、隧道、室内、林下等大型载体无法抵达的空间,手持终端即可覆盖。装备采购成本的下探则使中小型测绘单位、行业终端用户具备了自主采集能力,数据获取权从少数机构向一线作业端扩散。
二、解算自动化:专家经验的流程化
传统激光雷达作业的真正门槛不在采集,而在内业。点云去噪、航带配准、坐标转换、点云与影像融合等环节高度依赖资深工程师的经验判断,项目交付质量与团队人员能力强绑定。固态激光雷达在硬件端集成了更高同步精度的惯导模块与全局快门成像单元,时间同步与空间标定在出厂阶段即完成固化,从源头减少了人工干预空间。
配合自动化点云处理管线,当前主流方案已实现特征点自动配准、动态物体智能剔除、点云色彩自动映射等功能,外业采集结束后可一键输出可直接用于建模的规整点云。作业人员的核心职责从 " 数据解算者 " 转变为 " 采集路径规划者 " ,新人经标准化培训即可独立承担项目,团队组建难度与人力成本显著下降,项目可复制性大幅提升。

三、交付实时化:从周期成果到随需数据
作业门槛的降低最终收敛于交付效率。固态激光雷达的高扫描帧率与高密度点云输出,配合实时同步定位与建图算法,可在采集过程中同步生成三维模型雏形;外业结束后,内业处理周期从传统的数日压缩至小时级,部分标准化场景可实现当日采集、当日成模。
对于应急测绘、工程进度核验、城市更新摸底等强时效场景,这一效率提升具有决定性意义 —— 测绘数据不再是项目链条中的前置瓶颈,而成为可随需调用的基础服务。项目方无需为等待数据交付而搁置决策,测绘作业从 " 按项目立项 " 转向 " 按需求触发 " 。
结语
固态激光雷达对测绘作业门槛的重构,本质是将高度依赖专家经验与重型装备的空间数据生产,转化为可标准化、可规模化、可下沉的通用能力。它使实景三维数据的获取边界从城市级拓展至园区级、楼宇级、部件级,为数字孪生、自然资源管理、智慧城市等领域提供了可常态化运营的数据底座。随着固态方案的持续迭代与成本下探,快速实景建模将进一步融入各行业日常工作流,成为数字基础设施建设中随需随用的基础能力。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70050618/viewspace-3185451/ ,如需转载,请注明出处,否则将追究法律责任。

