当人形机器人从实验室走向工厂、家庭与商业空间,一个核心问题始终摆在行业面前 —— 如何让机器人在复杂多变的真实环境中 " 看得清、走得稳、干得准 " ?固态激光雷达的成熟应用,正在给出令人振奋的答案。
突破传统:固态技术重塑感知边界
传统机械激光雷达依靠旋转部件扫描环境,虽能实现 360 度环视,但体积大、成本高、机械结构易磨损,难以适配人形机器人对轻量化与高可靠性的严苛要求。固态激光雷达摒弃了机械旋转结构,通过 MEMS 微振镜、 Flash 闪光或光学相控阵等技术实现电子扫描,将传感器体积压缩至掌心大小,却保留了厘米级测距精度与每秒数十万点的高密度点云输出。典型产品水平视场角可达 120 度,垂直视场角 25 度以上,通过多雷达布局即可实现全方位覆盖。这一技术跃迁,让人形机器人终于拥有了兼顾性能与形态的 " 慧眼 " 。
精准导航:每一步都踏在实处
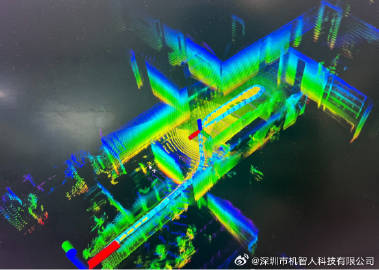
人形机器人的行走,本质上是一场持续的动态平衡博弈。固态激光雷达以 10 至 20Hz 的刷新频率实时构建周围三维地图,精准识别地面起伏、台阶边缘与障碍物轮廓。无论是工厂车间的狭窄通道,还是家庭环境中散落的玩具与线缆,机器人都能在毫秒级时间内完成路径规划与动态避障。相比纯视觉方案,激光雷达不受光照变化影响,在暗光、强光甚至逆光条件下依然稳定可靠,确保机器人全天候作业不 " 失明 " 。
精细操作:从 "能走" 到 "会干"
人形机器人的价值最终体现在执行任务的能力上。固态激光雷达提供的高密度三维点云,使机器人能够精准识别物体的位置、形状与姿态,配合机械臂完成抓取、搬运、装配等精细操作。在工业场景中,机器人可以准确识别工件并完成上下料;在服务场景中,机器人能够稳妥地端起水杯、打开柜门。感知精度的提升,直接转化为任务成功率的跃升。
安全守护:人机协作的坚实屏障
当人形机器人与人类共享工作空间,安全成为不可妥协的底线。固态激光雷达能够实时监测视场内人员的位置与运动轨迹,一旦检测到人员进入危险区域,立即触发减速或停止机制。通过在机器人头部、躯干等部位部署多颗固态激光雷达,可构建无死角的安全感知圈,让人机协作不再依赖物理围栏,真正实现柔性、高效的协同作业。
未来已来:规模化应用加速落地
随着固态激光雷达成本的持续下探与性能的不断迭代,人形机器人的商业化进程正在显著加速。从物流仓储的货物分拣,到养老陪护的日常协助,从危险环境的应急救援,到科研教育的创新平台,固态激光雷达正以其卓越的环境感知能力,为人形机器人打开更广阔的应用空间。
技术的进步,从来都是为了拓展人类的边界。固态激光雷达与人形机器人的结合,不仅是传感器的升级,更是智能体迈向真实世界的关键一步。我们有理由相信,在这双 " 慧眼 " 的引领下,人形机器人将更快融入我们的生活,成为人类值得信赖的伙伴与助手 。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70050618/viewspace-3184514/ ,如需转载,请注明出处,否则将追究法律责任。

