在固态激光雷达的技术路线中, Flash 方案以 " 无扫描、全视场瞬时成像 " 为核心特征,正成为工业测绘、机器人感知与空间建模领域的重要选择。厘清其测距测绘原理,方能准确把握它在工程落地中的优势与边界。
一、测距原理:面阵闪光与飞行时间
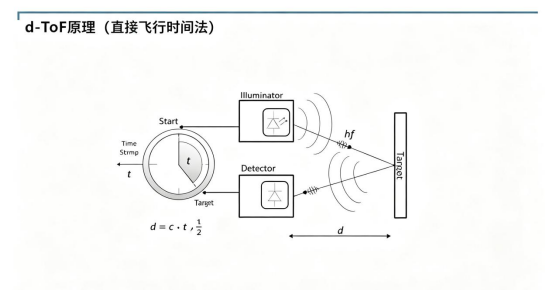
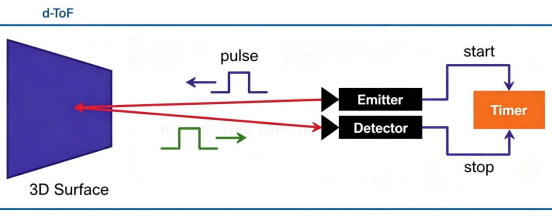
Flash 激光雷达的基本思路,是用一次宽光束脉冲同时照亮整个视场,再由高灵敏度面阵探测器同步接收各像素对应的回波。与机械式或转镜式扫描不同,它不含任何旋转或摆动部件,光源在极短时间内完成全域发射,探测器逐像素记录脉冲从发射到被目标反射返回的时间间隔,即飞行时间。
依据飞行时间与光速的换算关系,系统将时间差解算为距离值,每个像素便对应空间中一个真实点的深度信息。这种面阵并行测距方式,使 Flash 雷达在一帧之内即可完成全部视场采集,从原理上消除了扫描式器件在单帧扫描过程中因载体运动而产生的扫描畸变。
二、测绘原理:从深度像素到三维点云
单个像素给出距离,面阵中每个像素又与确定的方位角、俯仰角一一对应。将距离与角度信息进行坐标解算,二维深度图像即还原为三维空间点云,每个点携带目标表面的精确空间坐标。
在测绘作业中,多帧点云经配准、融合与去噪后,可拼接为覆盖更大范围的三维模型。配合惯性测量单元或定位系统, Flash 雷达还能在载体运动过程中实现连续建图,使局部测量数据在全局坐标系下保持一致。相较逐行扫描设备, Flash 方案在数据采集效率与动态场景适应性上具有天然优势 。
三、工程落地优势
可靠性高。 全固态结构无机械磨损、无轴承老化,也不存在扫描电机失效风险。在振动、冲击、温湿度剧烈变化的工业现场,可长期稳定运行,维护成本显著降低。
集成度好。 省去扫描机构后,整机更为紧凑,便于嵌入无人机、移动机器人、手持测绘终端等空间受限平台,同时有利于降低功耗,延长野外作业续航。
动态无畸变。 一帧数据瞬时完成采集,载体自身位移不会造成点云扭曲,对高速移动目标或快速扫掠场景的测绘更为准确。
量产潜力大。 面阵探测器与半导体激光器可依托成熟光电产业链规模化生产,随工艺迭代单位成本具备持续下降空间,更适合大型项目批量部署。
主动感知。 作为主动发光器件,在弱光、夜间乃至完全黑暗环境下仍可正常工作,不依赖环境光照条件。需要客观指出的是, Flash 方案因能量在面阵上分散,远距离测距与强光环境下的信噪比对器件灵敏度和算法提出了更高要求,当前更适合中近距、结构化场景的高精度测绘。
四、结语
Flash 固态激光雷达以瞬时面阵成像重构了测距与测绘的基本范式,将可靠性、效率与集成度统一在同一技术框架内。随着器件性能提升与算法成熟,它正从实验室走向更广阔的工程现场,为中近距高精度三维感知提供一种稳健而高效的解决方案。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70050618/viewspace-3182485/ ,如需转载,请注明出处,否则将追究法律责任。

