在工业自动化、机器人协作及重型装备作业场景中,人员误入危险区域始终是安全管理的核心痛点。传统物理围栏、安全地毯与光电对射方案,要么限制产线柔性,要么仅能实现二维平面检测,难以应对复杂空间中的人员定位与姿态识别。激光雷达凭借高精度三维空间感知能力,正成为构建 3D 虚拟防护区的核心传感器,为 " 预警 — 减速 — 停机 " 分级响应提供可靠的技术底座。
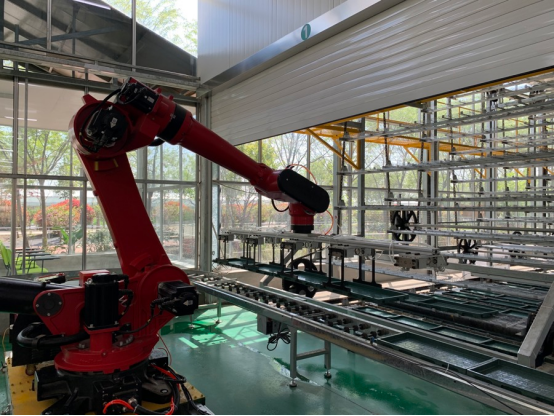
一、 3D 虚拟防护区的构建逻辑
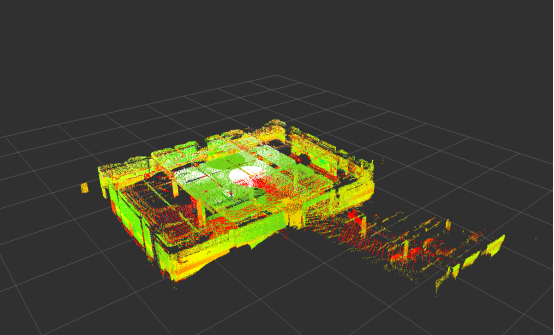
3D 虚拟防护区的本质,是在物理空间之上叠加一层可配置的数字安全边界。激光雷达通过发射激光束并感知回波信息,实时获取周围环境的三维点云数据,进而在空间中划分出不同等级的警戒区域。与传统二维光幕相比,激光雷达能够覆盖一定高度范围内的立体空间,有效识别人员弯腰、伸手、跨越等复杂姿态,避免因检测盲区导致的误判或漏判。
在实际部署中,防护区通常由外向内划分为多层区域:最外层为预警区,中间层为减速区,最内层为停机区。各区域的形状与尺寸可根据设备运动范围、作业节拍和现场布局灵活配置,无需改动物理设施。这种软件定义边界的方式,使产线在换型、扩产或工艺调整时能够快速重构安全策略,显著降低改造成本。
二、分级预警与动态响应机制
分级响应的核心在于 " 提前感知、逐级干预 " ,而非等到危险发生才被动停机。当人员进入最外层预警区时,系统通过声光报警、人机界面提示等方式发出警示,提醒人员注意并引导其退出。此时设备保持正常运行,既不影响生产效率,又能将风险遏制在萌芽阶段。
若人员继续向设备靠近并进入减速区,系统会自动降低设备运行速度或限制机械臂运动范围,为人员撤离留出充足的反应时间。这一阶段的关键在于速度与距离的动态匹配 —— 激光雷达持续追踪人员位置与移动方向,系统据此实时调整设备速率,实现 " 人近则慢、人远则快 " 的自适应控制。
当人员突破最后一道防线进入停机区时,系统立即触发安全停机指令,通过安全转矩关闭或安全停止功能切断动力输出并激活制动装置,确保设备在最短时间内停止运动。整个安全联锁回路满足相应功能安全标准,具备高可靠性和确定性,能够在极短时间内完成从检测到执行的响应。
三、技术优势与应用价值
相较于传统安全方案,激光雷达 3D 虚拟防护区具有多重优势。其一,非接触式检测避免了物理围栏对空间的占用,使人机协作场景更加紧凑高效;其二,三维点云数据可同时支持多目标跟踪,能够区分人员、物料和设备自身,大幅降低误报率;其三,防护区配置可远程管理并留存操作日志,为安全审计和事故复盘提供数据支撑。
从应用价值来看,这套方案在保障人员安全的同时,最大限度减少了不必要的停机损失。传统安全方案往往 " 一刀切 " ,只要有人靠近就整机停机,导致生产效率受损;而分级响应机制将安全干预精细化,使大部分预警事件不影响正常生产,实现了安全与效率的平衡。
随着智能制造的深入推进,人机混行将成为常态。激光雷达 3D 虚拟防护区以其空间感知能力强、配置灵活、响应分级等特点,正成为工业安全领域的重要技术方向。未来,结合多传感器融合与轨迹预判技术,虚拟防护区将从 " 被动响应 " 进一步走向 " 主动预警 " ,为工业场景构建更加智能、更加可靠的安全屏障。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70050618/viewspace-3181158/ ,如需转载,请注明出处,否则将追究法律责任。

