当矿山巷道深处不见天日,当地铁隧道延伸至城市地底,当地下管廊在黑暗中绵延纵横 —— 这些被光照遗忘的空间,恰恰是城市运转与资源开发的关键命脉。然而,长期以来,地下环境的感知难题如同那片挥之不去的黑暗,制约着智能化升级的步伐。固态激光雷达的出现,正在以主动发光的技术基因,彻底改写这一局面。
主动发光,让黑暗不再是边界
地下场景最根本的挑战,是 " 看不见 " 。摄像头依赖环境光成像,一旦陷入完全无光的环境,便如同失明 —— 噪点激增、画面失真、帧率骤降,所有依赖视觉的智能系统瞬间瘫痪。固态激光雷达从原理上跳出了这一困局:它主动发射激光脉冲,通过接收回波精准测算空间距离,不依赖任何外部照明。无论巷道多么幽深、隧道多么昏暗,点云数据始终稳定输出。对需要连续作业的无人矿卡、巡检机器人与定位建图系统而言,这意味着感知能力第一次真正实现了 " 全天候、全光照 " 。

固态可靠,在严苛工况下持续运转
地下空间从不温柔 —— 振动持续不断,粉尘弥漫空中,温湿度剧烈波动。传统机械式激光雷达依赖旋转电机与精密光学部件,长期在这种环境下运行,机械磨损与寿命衰减几乎不可避免。固态激光雷达以半导体器件实现光束扫描,整机无旋转部件、结构紧凑、抗震抗尘,从硬件层面消除了机械故障的隐患。更小的体积、更低的功耗,让它能够灵活嵌入矿用车辆、掘进设备与巡检节点之中,在地下严苛工况下长期稳定运行。
三维感知,精准还原复杂地下世界
地下空间的几何结构远比地面复杂:不规则的巷道壁面、交错的管线轨道、频繁变化的弯道坡道,对感知精度提出了极高要求。固态激光雷达输出的高密度三维点云,能够精确刻画环境的每一处空间细节,为 SLAM 建图、障碍物检测与路径规划提供坚实的数据底座。相比毫米波雷达分辨率不足、超声波探测距离有限,激光雷达在精度与覆盖范围之间取得了理想平衡,既看得远,又看得清。
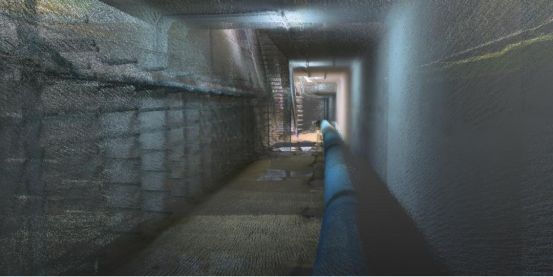
强抗干扰,在粉尘水汽中保持稳定
粉尘、烟雾、水汽 —— 这些地下环境的 " 常客 " ,常常让可见光与红外感知手段大打折扣。固态激光雷达采用特定波长窄带激光配合精密滤波技术,能够有效抑制杂散光与介质散射带来的干扰,即便在粉尘浓度较高的工况下,点云质量依然可靠。多设备协同部署时,编码调制技术还能避免设备间串扰,让多车、多节点的地下智能网络有序运转。
场景广阔,商业价值加速释放
从矿山无人化开采到地铁隧道施工监测,从地下管廊自主巡检到智慧停车场高精度定位,固态激光雷达的落地场景正在不断拓展。它不仅是一款传感器,更是地下空间智能化升级的 " 数字眼睛 " 。随着技术成熟度提升与成本持续下探,固态激光雷达在地下无光场景的规模化应用正迎来加速期。
黑暗从未消失,但感知的边界正在被重新定义。固态激光雷达,以主动之光穿透地下黑暗,以可靠之姿赋能空间智能 —— 地下场景的未来,正在被一束激光点亮。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70050618/viewspace-3180906/ ,如需转载,请注明出处,否则将追究法律责任。

