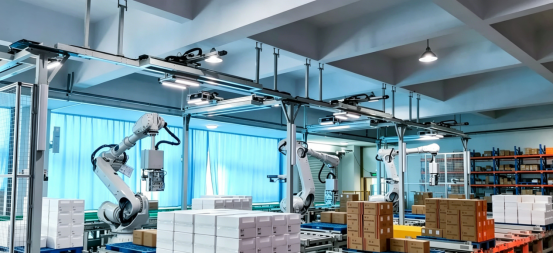
随着工业自动化向柔性制造转型,人机协作机械臂正逐步走入汽车装配、电子制造、物流分拣等产线场景。与传统围栏式工业机器人不同,协作机械臂需要与操作人员共享工作空间,这对安全防护提出了更高要求。激光雷达凭借高精度测距、实时环境感知与抗干扰能力,正在成为人机协作安全体系中的核心感知元件。
一、人机协作的安全挑战
传统工业机器人采用物理围栏将人与机器隔离,安全逻辑简单直接。而协作机械臂的核心价值在于 " 协作 " —— 操作人员可以进入机械臂工作范围进行示教、上下料或辅助装配。一旦失去围栏保护,机械臂的高速运动、大扭矩关节就可能对人员造成碰撞伤害。相关国际标准对协作机器人提出了安全监控停止、手动引导、速度与距离监控、功率与力限制四种协作模式,其中速度与距离监控对感知系统的实时性和准确性要求最高。
传统安全方案多依赖安全地毯、安全光幕、接触式力矩传感器等。安全地毯只能判断人员是否踏入特定区域,无法定位具体位置;安全光幕形成的是二维平面屏障,一旦被遮挡就触发停机,无法区分人员距离远近;力矩传感器则属于 " 碰撞后响应 " ,只能在接触发生后减缓伤害,无法做到事前预防。这些方案在动态、非结构化的人机共融场景中存在明显局限。
二、激光雷达的防护原理
激光雷达通过发射激光束并接收反射回波,精确测量周围物体的距离与角度,从而构建出机械臂周边的点云地图。在人机协作场景中,激光雷达通常安装在机械臂基座、末端执行器或工作单元周边,实时扫描工作空间内的人员位置与运动轨迹。
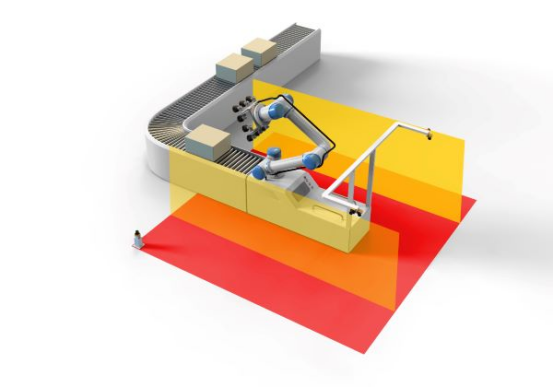
基于激光雷达数据,安全控制系统可以动态划分多个防护区域:当人员进入外层预警区时,系统降低机械臂运行速度;进入内层减速区时,机械臂进一步降速或限制运动范围;进入核心危险区时,触发安全停止。这种分级响应策略既保障了人员安全,又避免了频繁全停机导致的生产效率损失。更重要的是,激光雷达可以持续追踪人员的运动方向和速度,预测其是否可能进入危险区域,实现 " 预测性安全 " 而非 " 反应性安全 " 。
三、关键技术优势
在人机协作安全防护中,激光雷达具有多项不可替代的技术优势。首先是高精度测距能力,能够在工作范围内实现厘米级距离分辨,准确判断人员与机械臂的实时间距。其次是高扫描频率,可在短时间内完成多次全周扫描,确保对人员快速移动的及时响应。第三是环境适应性强,激光雷达不受车间光照变化、粉尘、电磁干扰等因素影响,在复杂工业环境中仍能稳定工作。
此外,激光雷达输出的点云数据支持智能目标识别与分类。通过算法处理,系统可以区分人员、工件、移动小车等不同对象,对人员目标重点跟踪,对静态障碍物则纳入工作空间建模,避免误触发停机。部分方案还支持多雷达融合,将多个激光雷达的数据拼接成完整的工作空间覆盖,消除检测盲区。
四、典型应用与发展趋势
在汽车总装线上,协作机械臂负责螺栓紧固、零部件搬运等任务,激光雷达实时监控装配工人的位置,当工人靠近时机械臂自动减速,工人离开后恢复全速,实现了安全与效率的平衡。在 3C 电子制造中,激光雷达配合机械臂完成精密元件上下料,操作人员可随时介入调整,系统根据距离动态调节机械臂速度。在物流分拣场景,移动协作机器人搭载激光雷达,在人员密集的仓库中自主导航并安全避障。
展望未来,激光雷达与人机协作安全的融合正朝着三个方向发展:一是新型固态激光雷达技术的成熟将进一步提升可靠性、降低部署成本;二是与智能算法结合,实现更精准的人员姿态识别和意图预测,从 " 距离监控 " 升级为 " 行为理解 " ;三是与机械臂运动规划深度融合,使机械臂能够主动规避人员轨迹,实现真正意义上的主动安全。
总而言之,激光雷达为人机协作机械臂提供了一双 " 安全之眼 " ,使柔性制造中的人与机器能够在共享空间内高效、安全地协同作业。随着技术成熟与方案落地,激光雷达将成为协作机器人安全防护的重要标配,推动智能制造向更安全、更高效的方向演进。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70050618/viewspace-3180500/ ,如需转载,请注明出处,否则将追究法律责任。

