作为智能感知领域的核心光电硬件,激光雷达( LiDAR )凭借主动式空间解算的技术特性,有效突破了传统二维视觉感知的物理瓶颈,成为高级别自动驾驶、工业无人化、实景三维测绘等领域的关键支撑载荷。相较于易受环境光制约的摄像头、以及角度分辨率较低的毫米波雷达,激光雷达依托极短波长的激光测距体制,可实现高空间分辨率、高置信度的环境三维空间重构,是现代智能装备感知系统不可或缺的技术时空底座。
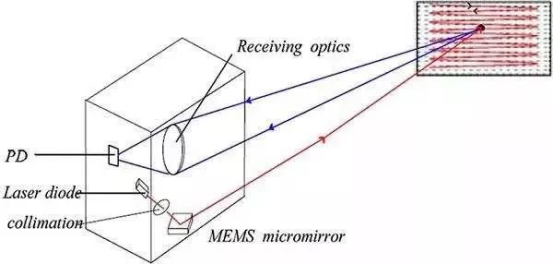
多维时空点云成像,重构高冗余主动感知范式。 激光雷达的底层架构基于飞行时间( ToF )或调频连续波( FMCW )测距体制。设备通过高频发射准直性极佳的近红外激光束扫描探测区域,并由高灵敏度光电探测器(如 SPAD/SiPM )捕获目标表面漫反射回波,毫秒级解算出目标的绝对距离、方位角、俯仰角及反射率,快速重构出高密度的三维点云图像。该技术架构的最大物理优势在于其主动探测机制,完全免疫黑夜无光、强光逆光、车灯炫目及隧道进出口明暗交替等极端光照工况。它有效弥补了视觉传感器深度信息缺失、测距稳定性差的硬伤,与传统传感器形成了极强的物理级安全冗余。
核心性能深度演进,芯片化驱动范式转移。 在核心性能层面,工业级与车规级激光雷达已具备高帧率响应、厘米级测距精度与超大视场角( FoV )全覆盖能力。通过自研光电架构与数据处理算法,系统可在算法层实现多回波鉴别与点云自适应滤波,有效剥离环境杂光、电磁噪声以及恶劣天气带来的部分散射干扰。同时,激光雷达正经历从早期的分立式机械旋转、半固态( MEMS/ 转镜)向全面芯片化(硅光集成与 SoC 架构)的深度代际跃迁。发射端 VCSEL 阵列与接收端 SPAD 阵列的硅基集成,使设备在功耗、极限体积、平均无故障时间( MTBF )及量产成本上实现了几何级数优化,彻底攻克了传统雷达结构复杂、无法通过严苛车规 / 工规认证的产业痛点。
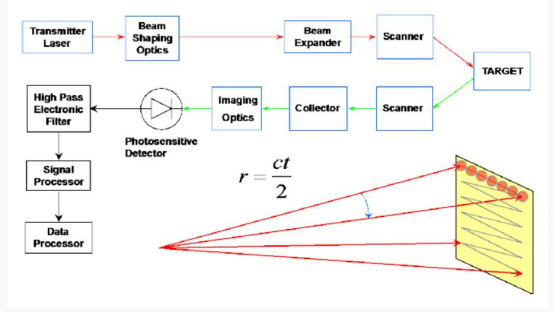
全场景落地价值凸显,自主可控助推数字化基建。 从产业落地价值来看,高置信度的结构化点云数据能够全时段赋能环境精确建模、微观障碍物检测、高动态轨迹追踪与自主路径规划。这不仅能满足车载高阶智能驾驶对 “未知障碍物( General Obstacles )”检测的本质安全冗余需求,亦能深度适配智慧仓储物流、大比例尺测绘、智慧安防边界防范等严苛的工业级场景。伴随国内光电半导体供应链的日趋成熟,激光雷达正加速推进核心元器件的国产化替代与垂直整合,凭借高适配性与高可靠性的技术红利,持续作为底层时空生产力工具,驱动传统产业向数字化、智能化深度升级。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70050618/viewspace-3175853/ ,如需转载,请注明出处,否则将追究法律责任。

