高级别自动驾驶( L2+ 至 L4 )规模化量产落地的先决条件,取决于车辆感知系统在极端边缘场景( Corner Cases )下的时空解算置信度。尽管视觉摄像头与毫米波雷达作为传统前装主流,构筑了智驾感知的基本盘,但二者分别存在“深度信息缺失 / 光照高敏感”与“角分辨率低 / 静止杂波过滤”的物理短板。激光雷达( LiDAR )凭借主动光电探测体制,可实时重构高空间分辨率的三维立体时空,成为高级别自动驾驶感知生态中不可或缺的本质安全冗余底座。

优异的光照适应性,实现多传感器多模态物理互补。激光雷达核心优势为主动发射红外激光探测,区别于被动感光、在夜间、隧道明暗切换、逆光强光、对向车灯眩光场景容易出现识别失效的视觉摄像头。 激光雷达不受环境可见光强弱约束,但日光红外杂光仍会小幅影响探测信噪比,无法实现全光照绝对免疫 。
针对传统毫米波雷达因角度分辨率不足、对地表低矮静止目标(如路桥基座、掉落的大货车轮胎、异形雪糕筒)易与地面杂波( Clutter )混淆而导致的算法漏检痛点,激光雷达凭借微弧度级的极小光束发散角,能够对复杂边缘场景实施精确的几何轮廓勾勒。尽管激光雷达在面对特大暴雨、浓雾等极端气象时同样存在光电衰减,但其与视觉(高语义信息)、毫米波雷达(高穿透力)通过多源传感器前融合( Data-level Sensor Fusion )算法深度联动,成功拉宽了智能汽车的 ODD (设计运行域)边界。
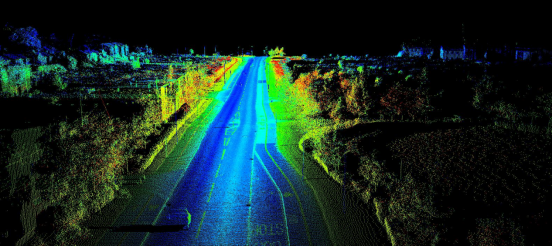
厘米级原生三维空间解算,重构 AEB 与高动态避障的安全红线。 厘米级的高精空间解析力,是激光雷达破解智驾安全本质痛点的核心底牌。雷达系统高频扫描,毫秒级解算出周边物体的三维坐标,并直接输出结构化点云或 4D 占用网络( Occupancy Network / Voxel )数据。
在应对 “鬼探头”横穿行人、非机动车变道以及纯视觉训练集未曾覆盖的“未知异形障碍物( General Obstacles )”时,激光雷达无需像视觉方案那样依赖庞大的 AI 样本库进行猜测性目标分类,而是直接基于物理反射获取目标的真实尺寸与空间占位,精准预判其高动态运动轨迹。这为自动驾驶系统的 AEB (自动紧急制动)、 ESA (紧急转向辅助)等极限主动避险功能提供了极高置信度的数据主控权,斩断了因纯视觉感知“误判 / 漏检”引发恶性事故的潜在风险。

全维时空点云赋能,驱动高阶智驾全场景柔性落地。 在城市 NOA (导航辅助驾驶)、高速领航及拥堵路段自动跟车等高阶智驾场景中,激光雷达提供的高精时空点云与视觉传感器的颜色语义进行了深度多模态融合。视觉中枢负责高精的车道线逆投影、交通路标与红绿灯语义解析;激光雷达则作为“空间骨架”,稳定追踪近距离突发切入( Cut-in )车辆、多目标交叉通行的复杂横向位移,以及跨多车道的立体静态障碍物群。这种互补的空间几何模型,从底层保障了整车路径规划( Trajectory Planning )算法在极端、动态遮挡场景下的决策连续性与操控平顺性。
结论与产业前瞻
当前全球激光雷达正加速迭代,产品从分立器件搭建的半固态方案,逐步向 VCSEL+SPAD 架构 Flash 固态雷达、硅光集成 FMCW 相干雷达技术演进, 目前全固态、硅基 FMCW 仍以研发小批量试点装车为主,半固态仍是量产主力 。伴随半导体国产化与规模化量产,车载激光雷达硬件成本持续下行,部分短距固态产品逐步靠近百美金成本区间,产品陆续通过 AEC-Q100 车载电子可靠性认证 。在高阶自动驾驶追求感知冗余的行业趋势下,激光雷达逐步从高端车型选配配件,变为中高端高阶智驾车型提升安全冗余的重要标配硬件。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70050618/viewspace-3174786/ ,如需转载,请注明出处,否则将追究法律责任。

