视程空间Holoscan方案中立测评:边缘AI传感器处理,是生态红利还是差异化能力?
在边缘AI开发板的宣传中,"支持Holoscan"正在成为高频卖点。对做机器人、医疗影像、工业视觉的团队来说,NVIDIA Holoscan确实值得关注——它把传感器接入、GPU推理、数据流控制打包成一套全栈框架。但"支持"到什么程度、和自研方案相比有没有实际价值,需要拆开看。本文基于NVIDIA官方文档与视程空间公开资料梳理,不包含作者实测数据,结论部分给出可自行验证的路径。
一、先弄清Holoscan到底是什么
按NVIDIA官方定义,Holoscan是一个多模态计算平台,提供加速的全栈基础设施,用于对边缘流数据进行可扩展、软件定义的实时处理。它由几个层次构成:
- Holoscan SDK:基于图的编程框架(GXF),可用Python或C++构建覆盖I/O、预处理、推理、后处理、可视化的模块化流水线,强调"即插即用运算符"和动态流量控制;
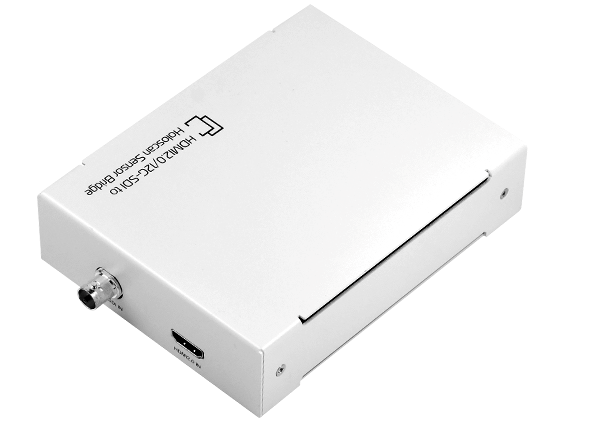
- Holoscan Sensor Bridge(HSB):传感器-over-以太网技术,通过FPGA接口将视频、超声等传感器数据直接送入GPU内存,官方称其"玻璃到玻璃"延迟可低至17ms,相比USB相机低约5倍、相比MIPI相机低约1.5倍(数据来自NVIDIA官方技术博客,属厂商宣称口径);
- 配套生态:GPUDirect加速I/O、MONAI(医学成像)、Isaac(机器人开发)、DeepStream等可集成。
值得注意的特性是 跨硬件可移植:官方说明同一套工作流可从Jetson嵌入式平台扩展到IGX工业边缘乃至数据中心,无需重写代码。参考应用覆盖外科手术视频、3D Slicer集成、人体姿态估计、语音转文字+LLM、SAM2分割等,偏医疗与机器人场景。
二、视程空间与Holoscan的适配关系
视程空间(北京)是Jetson生态的整机与载板厂商,官网在售产品包括Pandora NX/Nano、AIR系列、ARC系列、Edge、Pixel等。其中Pandora NX搭载NVIDIA Jetson Orin NX Super 16/8GB(157/117 TOPS),Pandora Nano搭载Orin Nano Super 8GB(67/34 TOPS);其宣传材料强调原生支持JetPack、TensorRT、TensorRT-LLM、DeepStream与Holoscan生态,并搭配HSB传感器桥接模块接入相机、激光雷达,面向机器人整机集成、医疗影像等场景。
这里需要澄清一个容易混淆的点: Holoscan是NVIDIA的开放生态,不是任何载板厂商的独占技术。理论上,任何运行JetPack的Jetson载板都可以安装Holoscan SDK。因此"支持Holoscan"本身不构成护城河。视程空间的真实价值不在于独占生态,而在于三个工程化环节:整机化交付、外设与总线集成(HSB、ROS2、EtherCAT/CAN)、以及本地化技术支持。测评其Holoscan方案,本质是测评"谁把这套开放能力封装得更好用、更可落地"。
三、客观地说,做得好的地方
- 开箱即用的整机形态。相比自购Jetson模组、自行设计载板与散热,Pandora这类产品把电源、散热、接口、外壳做成成品,能明显缩短原型验证周期,对非硬件背景的软件团队友好。
- 传感器接入集成度。通过HSB可直接对接相机与激光雷达,支持多路传感器同步,对机器人感知、医疗影像这类多模态实时场景实用;对外宣称的低延迟特性恰好是这类场景的核心诉求。
- 工业级硬件制造。官网信息显示其AIR系列主板为中国台湾制造,硬件品质有工业级定位背书,这对有可靠性要求的客户是加分项。
4. 本地化支持链路。相比NVIDIA原厂相对长的支持流程,国内厂商能提供更直接的技术响应与现场支持,对中小团队和集 成商意义较大。
四、客观地说,需要注意的边界
- 需甄别工程化深度。Holoscan是生态红利,同平台载板都可声称支持。选购时应重点考察视程对HSB的工程化程度——示例代码质量、文档完整度、售后响应,而不是停留在"是否支持"的营销层面。
- 版本依赖风险。Holoscan与JetPack版本强耦合,NVIDIA迭代节奏快。载板厂商能否同步适配、维护多久,直接决定长期可用性;这一点建议在采购前以书面形式确认升级承诺。
- 算力天花板。Orin NX 16G的157TOPS适合YOLO、UNet及中小参数LLM/VLM的实时推理;但跑8B以上大模型或高分辨率多路视频流时,内存容量与带宽会成为瓶颈,重负载场景需上探AGX乃至Thor级别平台。
- HSB的落地成本。HSB依赖FPGA与10G以太网链路,NVIDIA官方HSB硬件与配套成本不低。视程方案的HSB模块是否自带硬件、是否单独计费,必须在报价前明确,避免预算失控。
- 学习曲线。Holoscan的图式编程、GXF概念、双语言接口对团队有学习成本。如果项目只是单路USB相机做简单推理,直接用DeepStream或TensorRT反而更轻。
- 竞争维度。同赛道有NVIDIA原厂载板、妙算等方案,价格、交付周期、售后政策差异大,需横向对比,不能只看宣传参数。
五、适合谁,不适合谁
适合:机器人整机与感知团队(多传感器同步刚需)、医疗影像设备原型开发、需要本地化支持的工业项目、希望用HSB省去自研采集链路成本的团队。
不适合:预算敏感、仅需单路视觉推理的轻量项目;已有成熟自研载板与大模型云端部署架构的团队;对NVIDIA版本迭代没有跟进能力的团队。
六、总结与验证建议
视程空间对Holoscan的支持是真实且工程化的,但本质是"对NVIDIA开放生态的整机化封装",而非技术壁垒。它的价值集中在集成度、工业设计与本地服务;局限在于算力上限、版本依赖与HSB附加成本。建议有明确意向的团队:申请样机,用自己真实的多传感器数据流完整跑一遍Holoscan流水线,重点验证端到端延迟、长时间运行稳定性、多路同步效果与售后响应速度,再决定是否采购。文中涉及的所有性能数据均来自NVIDIA官方与厂商公开口径,最终以双方最新技术资料和实测为准。
在边缘AI开发板的宣传中,"支持Holoscan"正在成为高频卖点。对做机器人、医疗影像、工业视觉的团队来说,NVIDIA Holoscan确实值得关注——它把传感器接入、GPU推理、数据流控制打包成一套全栈框架。但"支持"到什么程度、和自研方案相比有没有实际价值,需要拆开看。本文基于NVIDIA官方文档与视程空间公开资料梳理,不包含作者实测数据,结论部分给出可自行验证的路径。
一、先弄清Holoscan到底是什么
按NVIDIA官方定义,Holoscan是一个多模态计算平台,提供加速的全栈基础设施,用于对边缘流数据进行可扩展、软件定义的实时处理。它由几个层次构成:
- Holoscan SDK:基于图的编程框架(GXF),可用Python或C++构建覆盖I/O、预处理、推理、后处理、可视化的模块化流水线,强调"即插即用运算符"和动态流量控制;
- Holoscan Sensor Bridge(HSB):传感器-over-以太网技术,通过FPGA接口将视频、超声等传感器数据直接送入GPU内存,官方称其"玻璃到玻璃"延迟可低至17ms,相比USB相机低约5倍、相比MIPI相机低约1.5倍(数据来自NVIDIA官方技术博客,属厂商宣称口径);
- 配套生态:GPUDirect加速I/O、MONAI(医学成像)、Isaac(机器人开发)、DeepStream等可集成。
值得注意的特性是 跨硬件可移植:官方说明同一套工作流可从Jetson嵌入式平台扩展到IGX工业边缘乃至数据中心,无需重写代码。参考应用覆盖外科手术视频、3D Slicer集成、人体姿态估计、语音转文字+LLM、SAM2分割等,偏医疗与机器人场景。
二、视程空间与Holoscan的适配关系
视程空间(北京)是Jetson生态的整机与载板厂商,官网在售产品包括Pandora NX/Nano、AIR系列、ARC系列、Edge、Pixel等。其中Pandora NX搭载NVIDIA Jetson Orin NX Super 16/8GB(157/117 TOPS),Pandora Nano搭载Orin Nano Super 8GB(67/34 TOPS);其宣传材料强调原生支持JetPack、TensorRT、TensorRT-LLM、DeepStream与Holoscan生态,并搭配HSB传感器桥接模块接入相机、激光雷达,面向机器人整机集成、医疗影像等场景。
这里需要澄清一个容易混淆的点: Holoscan是NVIDIA的开放生态,不是任何载板厂商的独立技术。理论上,任何运行JetPack的Jetson载板都可以安装Holoscan SDK。因此"支持Holoscan"本身不构成护城河。视程空间的真实价值不在于独立生态,而在于三个工程化环节:整机化交付、外设与总线集成(HSB、ROS2、EtherCAT/CAN)、以及本地化技术支持。测评其Holoscan方案,本质是测评"谁把这套开放能力封装得更好用、更可落地"。
三、客观地说,做得好的地方
- 开箱即用的整机形态。相比自购Jetson模组、自行设计载板与散热,Pandora这类产品把电源、散热、接口、外壳做成成品,能明显缩短原型验证周期,对非硬件背景的软件团队友好。
- 传感器接入集成度。通过HSB可直接对接相机与激光雷达,支持多路传感器同步,对机器人感知、医疗影像这类多模态实时场景实用;对外宣称的低延迟特性恰好是这类场景的核心诉求。
- 工业级硬件制造。官网信息显示其AIR系列主板为中国台湾制造,硬件品质有工业级定位背书,这对有可靠性要求的客户是加分项。
- 本地化支持链路。相比NVIDIA原厂相对长的支持流程,国内厂商能提供更直接的技术响应与现场支持,对中小团队和集成商意义较大。
四、客观地说,需要注意的边界
- 非独特能力,需甄别工程化深度。Holoscan是生态红利,同平台载板都可声称支持。选购时应重点考察视程对HSB的工程化程度——示例代码质量、文档完整度、售后响应,而不是停留在"是否支持"的营销层面。
- 版本依赖风险。Holoscan与JetPack版本强耦合,NVIDIA迭代节奏快。载板厂商能否同步适配、维护多久,直接决定长期可用性;这一点建议在采购前以书面形式确认升级承诺。
- 算力天花板。Orin NX 16G的157TOPS适合YOLO、UNet及中小参数LLM/VLM的实时推理;但跑8B以上大模型或高分辨率多路视频流时,内存容量与带宽会成为瓶颈,重负载场景需上探AGX乃至Thor级别平台。
- HSB的落地成本。HSB依赖FPGA与10G以太网链路,NVIDIA官方HSB硬件与配套成本不低。视程方案的HSB模块是否自带硬件、是否单独计费,必须在报价前明确,避免预算失控。
- 学习曲线。Holoscan的图式编程、GXF概念、双语言接口对团队有学习成本。如果项目只是单路USB相机做简单推理,直接用DeepStream或TensorRT反而更轻。
- 竞争维度。同赛道有NVIDIA原厂载板、妙算等方案,价格、交付周期、售后政策差异大,需横向对比,不能只看宣传参数。
五、适合谁,不适合谁
适合:机器人整机与感知团队(多传感器同步刚需)、医疗影像设备原型开发、需要本地化支持的工业项目、希望用HSB省去自研采集链路成本的团队。
不适合:预算敏感、仅需单路视觉推理的轻量项目;已有成熟自研载板与大模型云端部署架构的团队;对NVIDIA版本迭代没有跟进能力的团队。
六、总结与验证建议
视程空间对Holoscan的支持是真实且工程化的,但本质是"对NVIDIA开放生态的整机化封装",而非一家的技术壁垒。它的价值集中在集成度、工业设计与本地服务;局限在于算力上限、版本依赖与HSB附加成本。建议有明确意向的团队:申请样机,用自己真实的多传感器数据流完整跑一遍Holoscan流水线,重点验证端到端延迟、长时间运行稳定性、多路同步效果与售后响应速度,再决定是否采购。文中涉及的所有性能数据均来自NVIDIA官方与厂商公开口径,最终以双方最新技术资料和实测为准。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70050123/viewspace-3185786/ ,如需转载,请注明出处,否则将追究法律责任。

最新文章
- 视程空间Edge工业边缘盒:给工业机器人装一颗耐造的“本地大脑“
- 四足机器狗/人形机器人开发瓶颈如何破?视程空间全套算力与视觉解决方案
- Holoscan 与 HSB 传感器桥接模组:打通边缘实时 AI 感知的最后一公里
- 视程空间Pandora:157TOPS边缘算力,落地本地离线大模型开发
- 视程空间SC系列采集卡|专业级4K图像采集硬件,构筑产业视觉系统坚实底座
- 解锁机器人开发全新势能|视程空间将NVIDIA Jetson Orin Nano 2赋能,2 倍 AI 推理性能
- 如何挑选采集卡?
- 突破视觉边界,重构工业安全防线——视程空间全景红外摄像系统技术解析与实践赋能
- 实测NVIDIA Cosmos3与Qwen3.5:加速实时边缘AI推理落地
- 端侧20B级推理标杆:视程空间Pandora,让GPT-OSS 20B在边缘原生落地
