2026 年上半年视程空间开发板在具身机器人产业中的价值实践
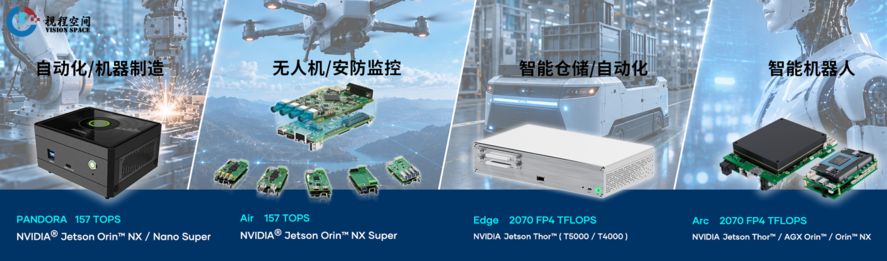
2026 年,国内具身机器人正式从实验室原型验证迈入规模化商业落地元年。行业竞争重心从单纯比拼大模型参数,转向端侧感知、实时决策、运动控制三位一体的硬件算力闭环。自年初至今,视程空间依托 AIR 轻量化、 ARC 机器人专用、 Pandora 一体化三大系列算力开发板,深度扎根人形机器人、四足仿生机器狗、工业移动操作机器人、巡检特种机器人赛道,补齐了具身智能 “ 大脑 ” 硬件短板,成为众多整机厂商与科研团队打通 “ 感知 — 认知 — 行动 ” 闭环的核心算力载体 。
算力开发板搭载四足机器人
一、承接行业拐点:解决具身机器人落地的算力核心痛点
进入 2026 年 Q1 ,大量机器人研发团队普遍遭遇共性瓶颈:通用开发板算力梯度不匹配、多传感器并行处理卡顿、大小脑通信延迟过高、运动控制与 AI 推理相互抢占硬件资源,整机调试周期拉长,难以满足真实工业场景连续作业要求。
针对行业难题,视程空间在上半年完成全系开发板针对具身场景的软硬件深度优化:
1. 算力分层匹配不同机型
AIR 超薄开发板主打低功耗嵌入式部署,面向小型四足机器狗、巡检 AGV ; ARC 系列为人形机器人量身定制,搭载高端边缘模组,支撑多模态大模型本地离线推理; Pandora 集成式算力盒子预装 ROS2 全生态,实现开箱即用,大幅降低初创团队硬件集成门槛。全系列算力区间覆盖 34TOPS 至 275TOPS ,完美适配从轻型执行机器人到高自由度人形机器人的梯度需求。
2. 打通感知与运动的实时链路
原生搭载 CAN FD 、 EtherCAT 高速工业总线,实现视觉、激光雷达、 IMU 多源数据纳秒级同步。把环境感知、障碍物检测、 SLAM 建图、全身关节步态调度放在同一块算力硬件上并行运算,彻底解决传统方案 “ 感知板 + 控制板 ” 双硬件割裂带来的指令滞后问题,把机器人动作响应延迟压缩至毫秒级,保障复杂地形行走、柔性抓取的稳定性 瑞泰新时代 。
自年初至今,已有数十家机器人集成商选用视程空间开发板替代通用模组,硬件二次改板率下降 70% ,整机研发周期缩短一半以上。
二、四大核心作用,撑起具身机器人全链路智能能力
(一)多模态环境感知:机器人看懂真实物理世界
具身智能的前提是精准感知环境。上半年,视程空间算力开发板重点优化多路 GMSL 、 MIPI 高速视觉接口,单设备可同时接入 6 路双目相机 + 激光雷达,并行执行目标检测、实例分割、深度测距、场景语义分割任务。
在电力巡检机器狗、工厂移动作业机器人项目中, ARC 与 Pandora 开发板实现端侧实时视频流 AI 处理,无需回传云端。机器人自主识别障碍物、区分工件品类、预判环境变化,在粉尘、光照多变的厂区稳定运行,真正摆脱对云服务器的依赖,满足工业数据本地化安全管控要求。
(二)端侧大模型推理:赋予机器人自主思考能力
2026 年上半年,具身机器人正式迈入 “ 大模型 + 实体硬件 ” 融合阶段。视程空间完成主流 7B—13B 视觉语言模型在开发板上的量化部署,让机器人脱离网络依然能够理解自然语言指令、自主拆解复杂任务。
依托 ARC 旗舰算力开发板,人形机器人可完成指令解析、动作规划、任务自主纠错:接收 “ 拾取物料并放到指定工位 ” 的文字指令后,自主完成路径规划、视觉定位、双臂协同抓取。从被动执行预设程序,升级为具备自主决策能力的物理智能体,这也是上半年众多人形机器人样机能够完成复杂实操任务的硬件基础。
(三)运动协同控制:实现四肢与关节稳定联动
具身机器人最核心的硬件考验,在于 AI 认知与肢体运动的协同调度。视程空间开发板在系统层完成算力资源隔离,划分独立算力内核伺服关节控制,保障步态平衡、全身多自由度动作连续稳定,不会因为运行 AI 模型而出现走路抖动、抓取失控。
上半年落地的四足仿生机器人项目中, AIR 轻量化开发板嵌入机身狭小空间,在低功耗条件下持续输出算力,支持机器人爬坡、越障、摔倒自主复位;双足人形机器人依托 ARC 开发板实现全身数十个关节同步调控,大幅提升行走平顺性,缩短步态算法调试周期。硬件与运动控制固件深度适配,解决了通用开发板容易出现的电机抖动、指令丢包等量产难题。
(四)全栈开发加速:缩短从原型到量产的产业化周期
具身行业上半年最大的趋势,是从 Demo 演示转向小批量量产。视程空间不止提供硬件开发板,配套 NexVDO 软件开发工具链、 ROS 机器人驱动包、多传感器融合例程,硬件接口全部开源开放,支持硬件裁剪与定制改造,无需额外拓展转接板。
对于高校科研团队与初创企业,使用 Pandora 一体化开发板, 4~8 周即可完成感知、导航、抓取整套功能调试;对于量产整机厂商, ARC 工业级宽温设计、加固接口,可直接嵌入整机进入可靠性测试,顺利度过高温、振动工况验证。 2026 年一季度至二季度,我们累计向近百家机器人客户交付算力硬件,覆盖科研样机、工程样机、商用小批量全阶段,成为具身机器人产业化进程中的标准化算力底座。
三、上半年落地成果:覆盖全品类具身机器人场景
1. 四足仿生机器人: AIR+ARC 组合方案大量用于安防巡逻、应急搜救、厂区巡检机器狗,兼顾机身轻量化与连续作业算力;
2. 人形双足机器人: ARC 旗舰开发板成为多个人形项目的大小脑一体化控制器,支撑多模态交互与全身动作协同;
3. 工业移动操作机器人: Pandora 算力盒子对接协作机械臂,完成视觉分拣、工件装配等柔性作业;
4. 科研教育平台:全系列开发板走进各大高校具身智能实验室,用于具身大模型、强化学习机器人的算法验证。
短短半年时间,算力开发板不再只是一块硬件载体,而是把视觉感知、大模型推理、运动控制三大模块整合在一起,打通了软件算法落地到实体机器人的最后一道硬件关卡。
四、下半年展望:持续夯实具身智能算力底座
站在 2026 年年中节点,具身机器人产业即将迎来万台级量产浪潮。接下来,视程空间将持续迭代 ARC 新一代机器人专用开发板,进一步优化大小脑协同架构、降低整机功耗,完善端云协同算力方案。持续面向人形机器人、特种作业机器人打磨硬件接口、实时性与稳定性,用标准化、高可靠、可量产的边缘算力硬件,持续降低全行业具身智能硬件开发门槛,让更多 AI 智能体顺畅走进物理现实。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70049640/viewspace-3179569/ ,如需转载,请注明出处,否则将追究法律责任。

最新文章
- 医疗超声AI影像分析测评SC710N1 M2+算力终端
- 面向超声医学影像 AI 视觉分析完整测评
- 4K采集卡SC710N1 搭配边缘算力 Pandora SC6N0 NX 16GB 在胸部 X 光 AI 视觉分析的测评
- 4K采集卡搭配终端算力Pandora平台面向内镜 AI 视觉分析应用测评
- 依托NVIDIA Jetson Thor,赋能智慧城市实时AI影像分析革新
- 面向医疗影像场景的高清信号采集解决方案
- 依托NVIDIA Jetson T3000/T2000,加速规模化Physical AI落地
- 从算力开发板到具身机器人大脑 筑牢智能机器人的核心底座
- 全面适配NVIDIA Jetson Orin Nano 2平台,赋能入门级边缘AI与实体AI规模化落地
- 新一代多路影像采集方案 双路 4K 采集卡
