从 “传得清” 到 “算得动、存得住”
视程空间开发板 + NVIDIA Thor + HSB
手术影像一体化架构解析
关键词 :HSB 传感桥 / NVIDIA IGX Thor / Holoscan / GPUDirect RDMA / 零拷贝 / 无压缩术中影像 / 亚毫秒传输 / 术中实时 AI 推理 / 手术影像结构化归档 / 医疗数据溯源 / 手术室数字化
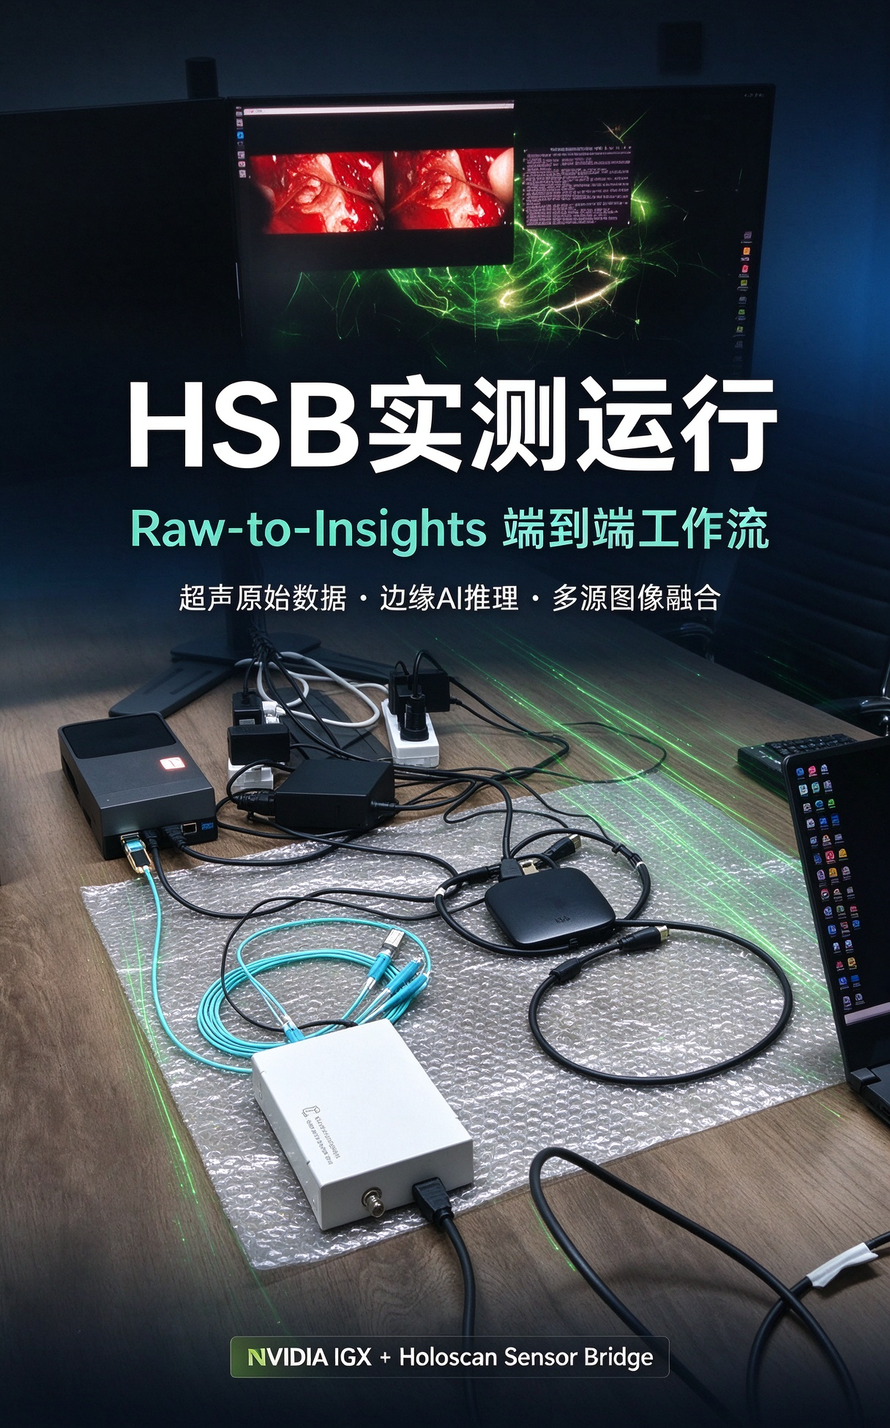
一、手术室数字化面临的三个关键难题
过去十年,手术室数字化改造的主线是 “把画面送出去”:腔镜、术野相机、DSA、超声、手术显微镜的画面经编码压缩后,通过 AV-over-IP 分发到大屏、示教端和录播服务器。这条路把 “看得见” 解决了,却留下三个结构性断点。
断点一,画质与时延的固有取舍。 通用 AVoIP 依赖 H.264/H.265、JPEG2000 等压缩算法。压缩比越高、带宽越省,但血管纹理、组织边界、缝线细节的损失越明显;编码、传输、解码叠加,端到端延迟常在几十毫秒量级,主刀手部动作与屏幕画面之间出现可感知错位,精细解剖时医生实际上一直在用经验补这段信息差。即便是 SDVoE 这类无压缩方案,链路终点也只是 “显示”,画面仍需二次采集才能进入 AI 环节。
断点二,传输与计算割裂。 传统架构里,影像先被分发、再被采集卡抓取、再拷进主机内存、再送进 GPU,至少经历三次搬移和一次重新采样。对术中实时 AI 而言,这段 “二次搬运” 既是延迟来源,也是画质劣化来源,还额外消耗 CPU 与总线带宽。
断点三,数据资产化缺失。 录播服务器里存的往往是压缩后的成片,缺原始像素、缺 AI 结果、缺与手术时序绑定的结构化元数据。结果就是教学能看、举证勉强、科研难用,数据在医院内部成了 “沉没资产”。
二、整体架构:四层合并成一条通路
视程空间的做法,是把上述三段链路合并为一条通路。物理上分四层,逻辑上只有一个数据流:
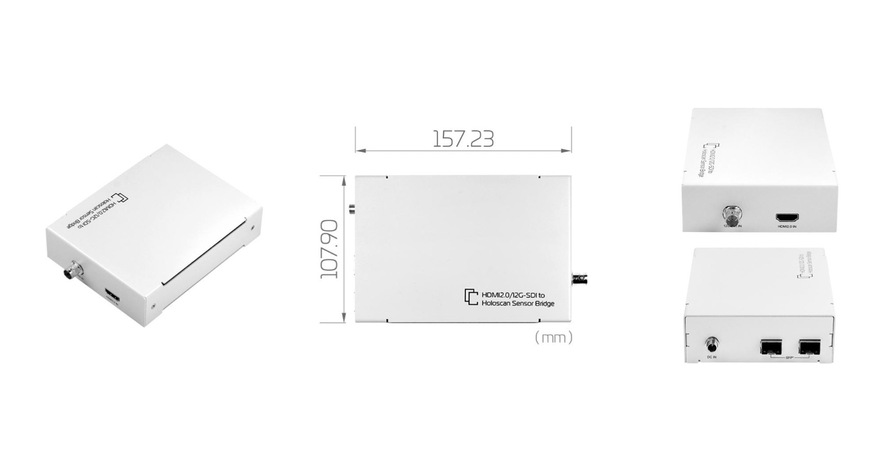
第一层,信号接入层。 视程空间 HSB(Holoscan Sensor Bridge)传感器桥接器作为入口,对接腔镜主机、术野相机、超声、DSA、手术显微镜等设备的 SDI/HDMI 输出。传感器桥接器承担的是时钟对齐、格式归一、协议封装三项工作,把不同厂商、不同时序的医疗影像统一成 HSB 标准数据流。
第二层,无损搬运层。 这是整套方案的技术核心。HSB 并不像普通采集卡那样先把数据落到主机内存、再拷进显存,它基于 FPGA 硬件通道把原始信号封装后,通过 GPUDirect RDMA 直接写入 NVIDIA IGX Thor 的显存。数据全程不进 CPU、不落盘、不二次编码。这一步把 “先编码再解码” 的往返彻底省掉,玻璃到玻璃延迟压到亚毫秒级,且全链路保持原始像素精度。
第三层,边缘算力层。 Thor 是面向医疗功能安全设计的边缘算力底座,具有 Blackwell 架构的并行算力,可在影像写入显存的同时,以零拷贝方式把帧投给推理管线。由于共享同一块显存,AI 侧拿到的是与显示端完全一致的原始帧,不存在 “显示看着好、算法看到的是压缩版” 这种一致性缺口。
第四层,归档与治理层。 原始帧序列、AI 推理结果、时间戳、术式与病灶标签按统一时间轴绑定写入加密存储,并向上对 PACS、手术麻醉系统、手术室信息中台、远程示教平台开放接口。
三、实时 AI 的工程要点
术中 AI 与事后 AI 是两类任务。事后分析可以容忍分钟级延迟,术中辅助必须与画面同步,否则提示到达时术野已经改变。要满足这一点,方案在三个地方做了工程约束:
一是管线复用显存。 AI 推理与显示共用同一份显存中的原始帧,不做拷贝,避免 “推理取帧” 这一步把延迟拉长;Holoscan 生态的 Sensor Bridge 与推理算子原生支持这种零拷贝路径,算法团队可以直接复用生态已有的算子与管线,不必自建框架。
二是多模型并行与算力预算。 单台 Thor 可同时承载多路影像与多套模型:病灶与息肉识别、组织与器械分割、手术阶段识别、出血与烟雾预警、器械清点。实际部署时应按 “每路视频码率+每模型帧率与算力占用” 做预算表,明确哪些模型常驻、哪些按阶段动态加载,避免全部堆在同一时刻导致掉帧。
三是结果呈现不打断主体画面。 AI 输出以独立叠加层的形式回传显示端,可开关、可调透明度、可按角色分发(主刀屏、助手屏、示教端内容可以不同)。这是临床接受度的关键 —— 再准的提示,如果遮挡术野,医生第二天就会关掉它。
四、存储:从录播文件到可追溯数据资产
链路末端内置同步存储管道。设计上有四个要点:
原始数据优先。 留存未经压缩的原始影像,后续算法无论怎么迭代,都能在历史数据上重跑,不必担心 “当年压得太狠、现在算不出来”。这是医疗 AI 迭代的现实约束 —— 模型半年一换,数据口径不能跟着换。
结构化而非堆文件。 每台手术自动生成元数据:术式编码、病灶部位、关键节点时间戳、AI 事件序列、设备与术者信息。数据进入院内资源库后可被检索、可按病种调阅,而不是躺在某个文件夹里靠人记事。
容量与生命周期规划。 无压缩原始影像的数据量远高于压缩录播,必须在上线前明确三件事:哪些术式全程留存、哪些按关键片段留存、不同层级(原始 / 归档 / 冷存)的保留年限与迁移策略。这部分建议与医院信息科一起定,属于方案交付内容而非事后补救。
合规与防篡改。 分级权限、操作留痕、哈希校验共同满足医疗质控与举证对 “记录完整性” 的要求;涉及患者信息的外发与调阅,需按院内数据合规口径做脱敏与授权管理。
五、工程落地:兼容存量、可横向扩展
HSB 是 NVIDIA Holoscan 生态的原生标准接口,而不是某家私有协议,这意味着算法侧可以复用生态已有的算子与管线,硬件侧则由视程空间 HSB 传感器桥接器适配主流 SDI/HDMI 医疗影像接口,能对接医院既有的腔镜主机、术野相机与医用显示器。新建手术室与老旧手术室改造两条路径都能走,不必为了上系统换掉一屋子设备。
组网上,方案对交换机的要求远低于 SDVoE 的 10G 强制门槛,可在院内既有网络基础上规划,但需要明确带宽预留、时钟同步、与医院业务网的安全隔离(建议影像链路独立组网或 VLAN 隔离)。
扩展性上,单台 Thor 可承载多路影像汇聚与多任务并行推理,多台可组成手术室群节点,形成 “单室 — 多室— 院级” 三级部署形态,向上统一对接院内平台。
六、边界与局限(需要诚实说出)
这套方案不是万 能解,有三条边界必须清楚:其一,它解决的是 “术中影像的处理与归档”,不替代手术导航、机器人本体控制等专用系统;其二,无压缩原始留存带来的存储成本与运维复杂度明显高于传统录播,医院需要有对应的存储规划与预算;其三,AI 模型的效果取决于训练数据与临床验证,任何术中提示都应以辅助定位出现,最终判断权在医生。
七、定位:面向 “术中处理” 的新品类
需要说清楚的是,这套系统与传统 AVoIP、SDVoE 不在同一竞争维度。AVoIP 与 SDVoE 的产品定义是 “分发”—— 把一路画面送到 N 个屏幕,评价指标是带宽、延迟、互通性;本方案的产品定义是 “处理”—— 画面在传输的同时被计算、被标注、被归档、被结构化。前者卖的是管道,后者卖的是术中智能与数据资产。在需要实时 AI 辅助、需要原始影像留存、需要数据可复用的场景里,差距不是加装设备能补齐的。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70049640/viewspace-3188281/ ,如需转载,请注明出处,否则将追究法律责任。

最新文章
- 如何补上医疗影像的 "最后一公里"
- 一台手术的完整记录 当手术室学会 “看、想、记”
- SC系列采集卡|助力集成商快速落地AI视觉项目
- 4K采集卡集成解决方案白皮书
- 一路 4K60 光纤进 AI:HDMI2.0/12G-SDI 转Holoscan
- 4K 手术影像"秒上"AI:HDMI2.0/12G-SDI 转Holoscan,打通智能医疗的最后一公里
- 医疗超声AI影像分析测评SC710N1 M2+算力终端
- 面向超声医学影像 AI 视觉分析完整测评
- 4K采集卡SC710N1 搭配边缘算力 Pandora SC6N0 NX 16GB 在胸部 X 光 AI 视觉分析的测评
- 4K采集卡搭配终端算力Pandora平台面向内镜 AI 视觉分析应用测评
