ARC 算力开发板:人形机器人专用算力平台
视程空间(Vision Space)ARC 算力开发板:人形机器人专用高端算力平台
随着人形机器人、具身智能技术快速迭代,行业产业化进程持续提速,国内众多机器人集成商、整机厂商及科研机构正面临一系列亟待突破的核心技术与量产痛点。目前市面通用算力平台普遍存在 AI算力储备不足、运动控制延迟偏高、大小脑协同割裂、硬件接口适配性差等问题,同时还伴随算法移植难度大、整机调试周期长、规模化量产成本居高不下、复杂工况运行稳定性不足等诸多难题,极大制约了具身智能机器人从原型研发、算法验证到商业化落地的全流程推进。行业迫切需要一款专为机器人场景定制、高实时、高适配、高可靠的专用算力控制解决方案,打通技术研发与量产落地的壁垒。
针对行业核心痛点,视程空间(Vision Space)深耕机器人具身智能与边缘算力领域,自主研发推出 ARC 算力开发板。该产品精准对标人形机器人、双足仿生机器人、四足机器狗、协作机械臂、移动操作机器人、智能仓储机器人等各类高端具身智能设备场景,是专为机器人智能化、运动控制、自主决策量身打造的一体化核心控制器与边缘算力平台,全方位解决机器人集成研发、硬件适配、运动调控、量产落地的各类难题,为行业产业化发展提供核心硬件支撑。

在算力配置层面,ARC算力开发板实现了高端主流算力平台的全覆盖,全面适配Orin NX、AGX Orin、Jetson Thor三大核心硬件平台,AI算力区间覆盖 117TOPS—2070 TFLOPS,算力梯度丰富、层级完整。可充分满足端侧大模型本地部署、多模态感知融合、三维环境重建、高精度障碍物识别、全身动力学实时规划、复杂场景路径智能决策、多设备协同运算等高强度、高复杂度的算力需求。无论是轻量化机器人的基础智能交互,还是高端人形机器人的全自主运动、智能决策、复杂工况自适应调节,均可实现高效稳定的算力支撑,彻底解决通用算力板算力冗余不足、高端场景性能透支的行业短板。
在核心控制架构上,产品创新采用 大小脑融合一体化架构,打破了传统机器人感知决策与运动控制相互割裂、数据传输滞后的技术瓶颈,实现AI智能感知、算法决策、动力学调控、多关节运动控制的深度融合与同步联动。设备原生搭载EtherCAT、CAN FD双实时工业总线,依托底层优化的硬件调度算法,达成 微秒级超低延迟数据传输与指令响应,可精准实现多关节同步协同控制,大幅提升机器人运动稳定性、动态响应速度与动作精准度,有效规避机器人运动卡顿、偏移、失衡等常见问题,完美适配人形机器人行走、跳跃、负重、精细操作等高精度动态运动场景。
同时,ARC算力开发板配备全套丰富且兼容的扩展外设接口,可无缝适配市面主流伺服驱动器、智能关节模组、高清深度相机、激光雷达、IMU惯性测量单元等机器人核心零部件,硬件适配性极强。依托完善的软硬件适配体系,产品可快速打通仿真算法迁移、跨平台算法移植、硬件模块化集成、整机联调测试的全开发流程,大幅简化机器人整机研发流程,降低研发团队的技术门槛与试错成本,将原本漫长的研发调试周期大幅压缩,高效助力产品从原型设计快速迭代至成熟样机阶段。
在工业可靠性与落地实用性方面,ARC算力开发板采用严苛的工业级硬件设计,搭载高效智能散热系统与电磁抗干扰模块,可适应高低温、电磁干扰、持续高负载等复杂工业工况,支持 7×24小时不间断稳定运行,彻底解决通用开发板长期运行卡顿、死机、性能衰减等问题。产品兼顾高性能算力、低功耗运行、高集成度与性价比,完美适配机器人研发测试、小批量试产、规模化量产的全生命周期应用需求,助力企业大幅压缩量产成本,提升产品市场竞争力。
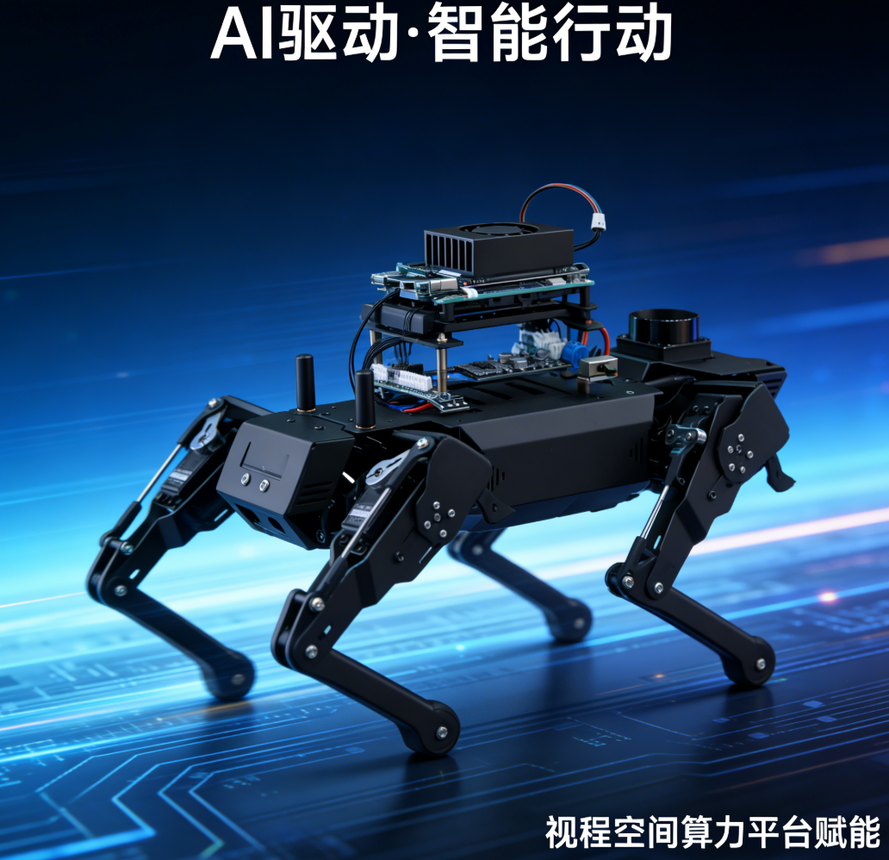
立足具身智能机器人产业化核心需求,视程空间ARC算力开发板凭借 专用化算力配置、深度场景适配、实时控制、工业级稳定性能、全周期成本优势,已成为机器人集成商、整机制造企业、高校科研院所、具身智能创新企业的首选核心硬件。未来,视程空间将持续深耕机器人边缘算力与运动控制领域,持续迭代优化产品性能,以硬核算力赋能具身智能技术创新,加速各类人形机器人、智能装备的商业化落地,助力中国机器人产业高质量规模化发展。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70049640/viewspace-3174224/ ,如需转载,请注明出处,否则将追究法律责任。

最新文章
- 医疗超声AI影像分析测评SC710N1 M2+算力终端
- 面向超声医学影像 AI 视觉分析完整测评
- 4K采集卡SC710N1 搭配边缘算力 Pandora SC6N0 NX 16GB 在胸部 X 光 AI 视觉分析的测评
- 4K采集卡搭配终端算力Pandora平台面向内镜 AI 视觉分析应用测评
- 依托NVIDIA Jetson Thor,赋能智慧城市实时AI影像分析革新
- 面向医疗影像场景的高清信号采集解决方案
- 依托NVIDIA Jetson T3000/T2000,加速规模化Physical AI落地
- 从算力开发板到具身机器人大脑 筑牢智能机器人的核心底座
- 全面适配NVIDIA Jetson Orin Nano 2平台,赋能入门级边缘AI与实体AI规模化落地
- 新一代多路影像采集方案 双路 4K 采集卡
