激光雷达,是以发射 激光束探测目标的位置、速度等特征量的 雷达系统。其工作原理是向目标发射探测 信号(激光束),然后将接收到的从目标反射回来的信号与发射信号进行比较,作适当处理后,就可获得目标的有关信息,如目标距离、方位、高度、速度、姿态、甚至形状等参数,从而对飞机等目标进行探测、跟踪和识别。它由激光发射机、光学接收机、转台和 信息处理系统等组成,激光器将电 脉冲变成光脉冲发射出去, 光接收机再把从目标 反射回来的光脉冲还原成电脉冲,送到显示器。

伴 随着电动汽车的不断发展,智能化和电动化成为汽车的标签,其中自动驾驶技术是智能化的内容。
目前虽然我们称之为辅助驾驶,但全自动驾驶是不可避免的趋势。驾驶行为分为感知、决策和执行三个环节,类似人类驾驶的过程。眼睛感知周围环境,大脑做出决策,然后指挥执行动作,这是人类强大的驾驶系统。
对于四轮驾驶来说,需要一套类似系统,摄像头负责模拟人眼,将拍摄的视频转换为图像,用于机器识别和判断。机器的大脑需要经过大量训练和见识,以识别不同的物体和情况。然而,在实际道路上,情况多变且未知,摄像头可能无法准确识别某些物体,导致错误的判断。为了解决这个问题,激光雷达等感知硬件成为重要补充,能够帮助车辆更准确地感知周围环境,减少潜在的碰撞风险。雷达的工作原理可以用蝙蝠的生物雷达作为类比,通过发射和接收声波来判断障碍物的位置。
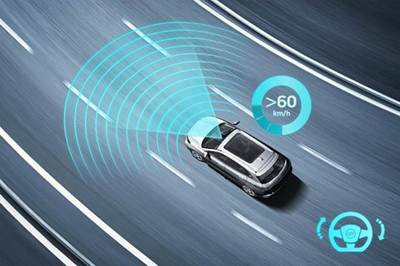
因此,激光雷达作为一种感知硬件可以弥补摄像头和毫米波雷达的一些缺点,提高自动驾驶系统的感知能力,从而适应未知的驾驶场景,实现意义上的自动驾驶。
原文章链接:https://blog.itpub.net/70039716/viewspace-3022722/
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70042566/viewspace-3056913/ ,如需转载,请注明出处,否则将追究法律责任。

