ITPub博客

首页 > 人工智能 > 机器人开发 > 应用案例 | 基于三维机器视觉的销轴销套深框抓取上料解决方案

应用案例 | 基于三维机器视觉的销轴销套深框抓取上料解决方案

原创 机器人开发 作者:Hinyeung 时间:2024-03-22 11:51:45 0 删除 编辑


随着科技的不断发展,机器人技术不断革新,并逐渐渗透到各行业的各个环节。在机器人技术的帮助下,各行业的生产力不断增强,生产效率也得到了极大的提高。

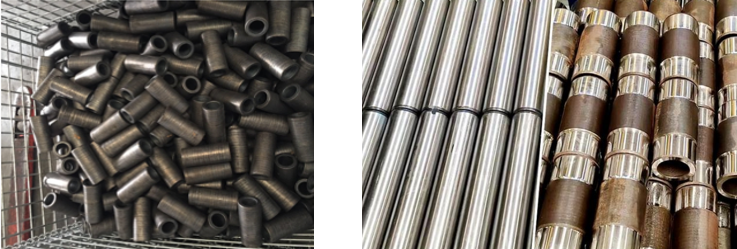
销轴销套深框抓取是指在机械装配或生产过程中,对销轴和销套进行抓取和定位的操作。由于销轴是一种圆柱形零件,通常带有凸起的几何特征,在抓取时容易掉落。

如何实现精确的插入和拔出操作,确保销轴准确地插入销套,并能在需要时顺利拔出,一直是困扰工厂的一个问题。


Part.1  传统销轴销套深框抓取上料的痛点


在传统工业生产线中,销轴销套的抓取和上料通常使用人工操作。由于销轴销套具有一定重量,频繁地抓取上料劳动强度大,这对于实现大规模和高效生产来说存在一些挑战和限制,其痛点主要如下:

1.销轴、销套种类多,人工频繁搬运上料劳动强度较大,生产效率无法满足生产需求。

2.销轴销套乱序摆放在深框内,无法实现精准抓取。

3.轴类工件表面具备反光特性,难以稳定生成点云数据,识别难度大。


另外,由于高产量要求,生产线不得不连续运作。操作员在操作时,由于疲劳、注意力不集中或者经验不足等因素,容易抓取和放置错误,无法满足高速抓取和放置动作的准确性和一致性,对企业具有较大负面影响。


Part.2  解决方案


引入3D视觉+机械臂抓取上料方案,进行自动化改造,形成自动化抓取系统,该系统主要包含以下内容:


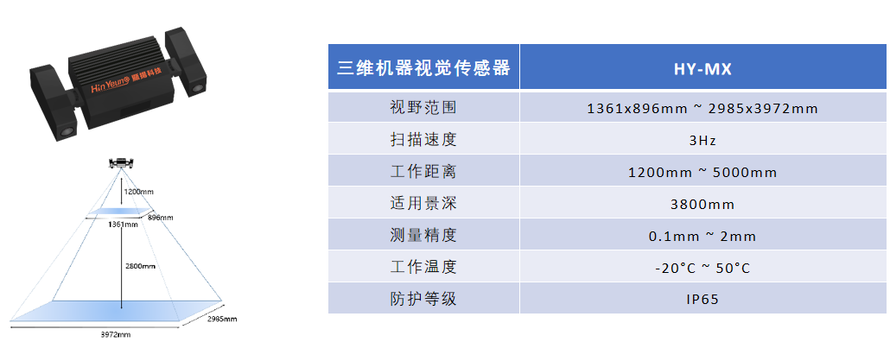
1.3D相机:捕捉销轴销套深框的准确三维坐标信息,为机械臂提供精确的实时定位信息。

2.工业机械臂:执行抓取放置任务的机械臂,需要具备足够的负载能力和精度去实现准确、稳定的抓取动作。

3.夹具 :连接在机械臂上的执行器,负责抓取和放置销轴销套。

4.控制系统:包括机机械臂控制器、视觉处理模块等,负责协调和控制整个系统的运行。

5.智能算法:包括物体识别、定位、路径规划等算法,用于调整抓取方案,以适应不同工况和物料状态,确保系统能够正确执行任务。


Part.3  项目流程

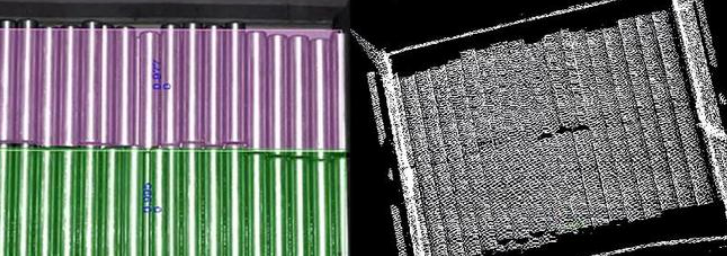
1.3D相机拍照: 3D相机对工作区域进行扫描,获取实时的三维点云数据,并提取销轴销套深框的形状、尺寸、颜色等特征。

2.算法处理:利用三维点云数据,建立销轴销套的三维物体模型,确定目标物体的形状、位置和姿态。

3.定位识别:3D视觉系统实时监测工作区域,根据训练好的模型,识别销轴销套的位置,并即时反馈给机械臂控制系统。

4.抓取上料:机械臂控制系统根据目标位置和姿态信息规划抓取路径,精准地抓取销轴销套放置到指定上料台。


Part.4  通讯协议


Part.5  方案优势

1.高精度: 采用显扬科技3D结构光相机,高精度,可对体积较小、表面反光的销轴销套生成高质量的点云数据。


2.高效率: 采用3D视觉+机械臂实现自动化操作,能够实时反馈数据,提高上料过程的效率。


3.适应性强:该系统能够适应不同形状和尺寸的销轴销套深框的高精度识别,具有较强的灵活通用性。

4.安全性能高:配备三维视觉的系统可以实时监测周围环境,及时发现障碍物或异常情况,确保抓取上料操作的安全。

来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70002542/viewspace-3009824/ ,如需转载,请注明出处,否则将追究法律责任。

下一篇: 没有了~
请登录后发表评论 登录
全部评论
显扬科技(www.hinyeung.com)专注研发并产业化高速高清三维机器视觉设备、智能协作机器人系统。显扬科技创建了一个集高精度视觉传感器、智能协作机器人、智能感知与控制系统平台,让机器人更加智能、可靠,适用于更多复杂的应用场景。

注册时间:2021-06-24

  • 博文量
    68
  • 访问量
    29153