
纸箱笼车混码的传统方式依靠人工完成,但由于 包裹尺寸规格、重量不同,包裹数量多 ,长期以来一直存在中转效率低下的问题。
人工操作经常会由于工人主观因素导致失误,严重的情况下还会损坏包裹。部分大型包裹重量重,人工搬运极其不易,严重影响了中转效率。
为解决以上痛点,对快递搬运流程进行自动化改造是当前的形势所趋。
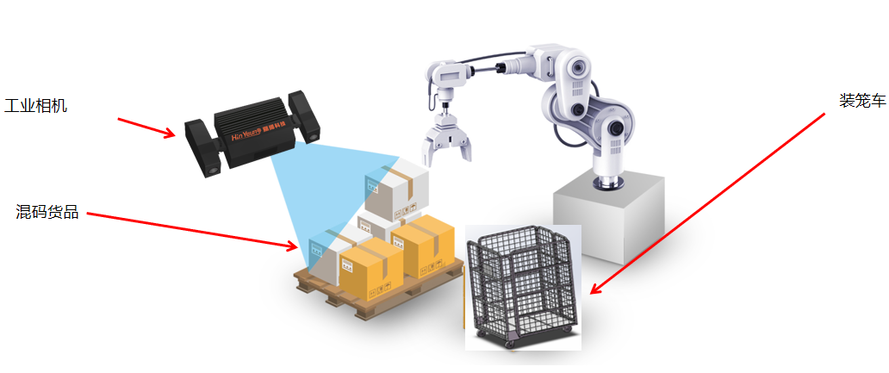
1.三维视觉传感器安装: 在笼车上安装3D视觉传感器,用于实时获取周围环境的三维信息,包括货物堆放的高度、形状、位置等。
2.场景建模: 利用3D视觉传感器获取的数据,对混码场景进行三维建模,包括货物的位置、形状、堆叠方式这类信息。
3.货物识别: 利用3D视觉传感器获取的数据,对货物进行识别和分类,以便笼车能够准确地抓取和搬运货物。
4.自动化操作: 根据路径规划和货物识别的结果,笼车进行自动化操作,包括行驶、抓取货物、搬运货物等动作。
1.节约空间: 三维视觉的引用,能够在节省笼车空间的前提下进行快递纸箱混码,提高装车效率。
2.智能分类: 对于软包、小件、纸箱、异常件等不同种类邮件进行分类处理,可避免误抓、压箱、碰撞等情况的发生,避免包裹损坏。
3.高效稳定: 系统稳定性强,运行速度快,3D机器视觉算法,避免倒垛及碰撞,具有较高稳定性。
4.安全可靠: 基于3D视觉的引导笼车混码项目能够提供更高的精度、安全性和效率,用机器人代替人工操作,可以避免工人受伤。
5.实用便捷: 操作简单,仅需简单了解即可操作。三维视觉与机器人组合,满足多场景应用需求。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70002542/viewspace-3009008/ ,如需转载,请注明出处,否则将追究法律责任。

