传统的涂胶方式容易受到人工操作的限制,存在涂胶位置不准确、涂胶厚度不均匀等问题。随着汽车制造对涂胶质量和生产效率的要求越来越高,汽车制造商对于车门框定位涂胶的精度要求也越来越高,基于高精度三维机器视觉技术的车门框定位涂胶系统可以有效地解决涂胶位置不准确、涂胶厚度不均匀等痛点,提高生产效率和涂胶质量,为汽车制造商带来更高的竞争优势和经济效益。
Part.2 解决方案
该解决方案包括三维视觉系统、机器学习算法、涂胶装置、智能控制系统。
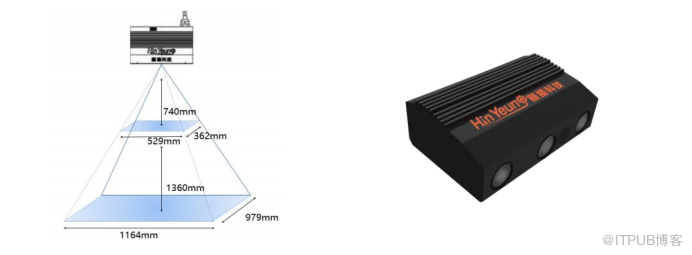
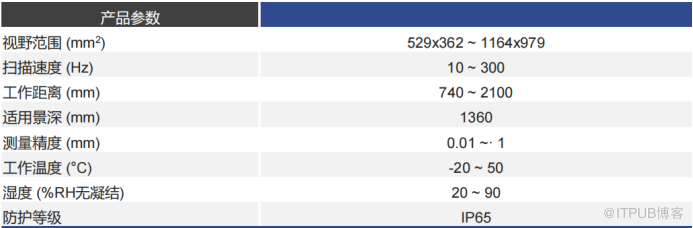
三维视觉系统: 三维视觉系统选用的是显扬科技HY-M5三维视觉系统,该系统成像快、精度高,HY-M5扫描速度为10-300Hz,扫描精度能精确至±0.01mm,配合自研智能算法,能够获取车门框的几何信息,如形状、大小和位置等。
机器学习算法: 借助机器学习算法,系统可以对三维数据进行处理和分析,对车门框的自动定位和涂胶路径规划。
涂胶装置: 根据定位结果,涂胶装置能够精确控制涂胶位置、厚度和均匀性,确保涂胶质量。
智能控制系统: 控制系统负责协调各个部分的工作,实现系统的自动化运行和监控。
数据采集: 上位机触发三维视觉传感器拍照,获取车门框的三维几何信息,将数据传输给机器学习算法进行处理。
特征提取与分析: 机器学习算法对三维数据进行特征提取和分析,确定车门框的位置、方向和形状。
路径规划: 根据车门框的几何信息,机器学习算法确定涂胶路径,考虑涂胶位置和涂胶轨迹。
涂胶操作: 控制涂胶装置按照规划的路径对车门框进行涂胶操作,实现精准涂胶。
质量检查: 完成涂胶后,系统可以进行质量检查,检测涂胶的厚度和均匀性,确保涂胶质量符合要求。
高精度定位: 通过三维视觉传感器获取的车门框的几何信息,可以实现高精度定位,提高涂胶精度。
自动化操作: 系统实现自动化操作,可以减少人工的干预,降低操作风险,提高生产效率。
涂胶质量控制: 可以精确控制涂胶位置、厚度和均匀性,提高涂胶质量的稳定性。
路径规划优化: 基于机器学习算法的路径规划能够考虑多种因素,可以实现涂胶路径,降低涂胶时间和材料浪费。
实时监控: 控制系统可以实时监控涂胶过程,及时调整涂胶参数,确保生产过程的稳定性和一致性。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70002542/viewspace-2976814/ ,如需转载,请注明出处,否则将追究法律责任。

