深度渐进收缩网络:面向机械复合故障诊断的类内离散度抑制方法
在旋转机械状态监测中,复合故障通常由多个单项故障同时发生并相互耦合而成,其振动响应往往同时包含多种故障特征,且强背景噪声会进一步加剧各类故障在特征空间中的重叠程度。针对这一问题,发表在期刊《Measurement》上的论文“Mechanical compound fault diagnosis via suppressing intra-class dispersions: A deep progressive shrinkage perspective”提出了一种 深度渐进收缩学习方法(Deep Progressive Shrinkage Learning, DPSL)。该方法从抑制类内离散度的视角出发,构建了由特征层收缩模块与决策层收缩模块组成的多级特征学习架构,用于分离强噪声干扰下复合故障与单项故障的特征分布。
一、问题剖析与收缩机理
在基于单标签分类策略的复合故障诊断中,复合故障被视作独立的故障类别。由于复合故障与相关的单项故障在物理机理上存在耦合,两者在特征表征上具有较高的相似性;加之实际运行工况波动以及背景噪声的影响,同类样本在特征空间中的分布范围容易扩散,导致较高的类内离散度,进而在复合故障与各单项故障之间形成严重的类间重叠。
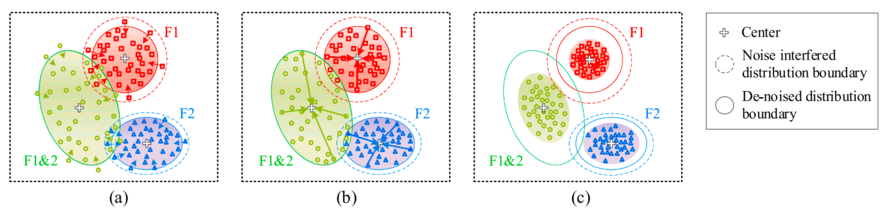
图1:样本特征分布示意图(传统特征空间、无噪声特征空间与理想特征空间)
为解决分布重叠问题,DPSL采用两阶段渐进收缩策略:
-
消除噪声相关信息:在特征提取阶段,抑制并消除振动信号中由电磁、气动及机械传动引入的背景噪声成分,防止样本分布因噪声干扰而弥散。
-
抑制类内离散度:在特征表示与分类决策阶段,对偏离类别中心的样本施加惩罚,迫使同类样本向各自的类中心聚集,进而拉大不同类别之间的边界间距。
二、特征层收缩模块构建
特征层收缩模块以残差网络为基础骨架,通过在残差单元中嵌入自适应软阈值化处理,构成残差收缩构建单元(Residual Shrinkage Building Unit, RSBU)。
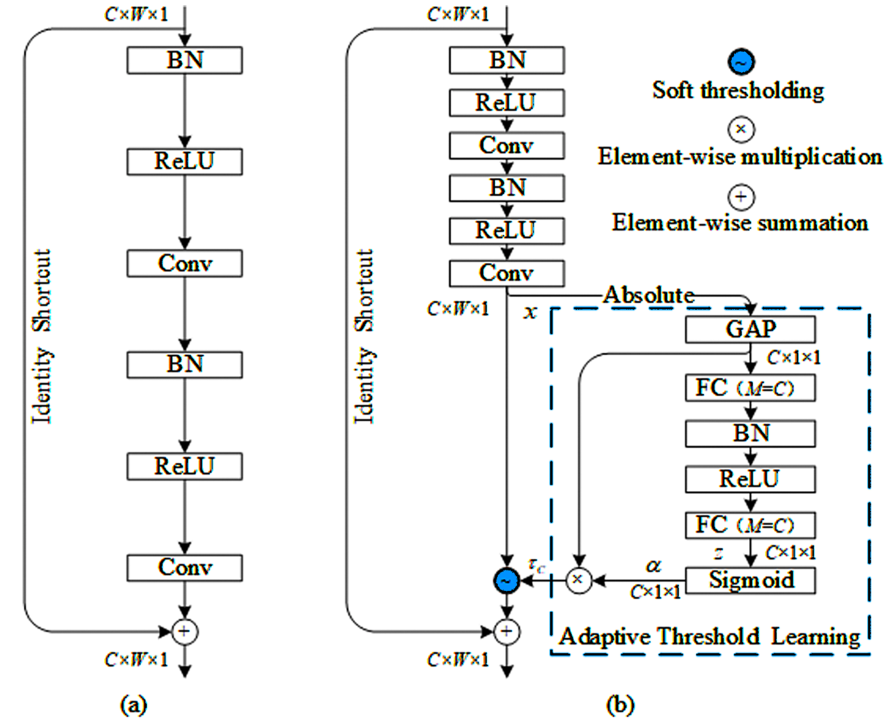
图2:残差构建单元(RBU)与残差收缩构建单元(RSBU)结构对比
RSBU的具体技术实现流程如下:
1. 主干卷积与非线性变换:输入特征依次经过批量归一化层、线性整流激活函数(ReLU)以及卷积层处理,提取一维振动特征。恒等快捷连接(Identity Shortcut)直接将输入跳接至单元输出端,以保证梯度反向传播的稳定性。
2. 注意力机制自适应阈值计算:在第二层卷积之后,分支子网络通过通道注意力机制确定阈值:
- 首先对特征图各通道取绝对值;
- 然后通过全局平均池化层压缩空间维度,获取反映各通道全局特征的特征向量;
- 经由全连接层、批量归一化层、激活层及第二层全连接层映射,并通过Sigmoid函数将参数映射至零到一区间,作为缩放系数;
- 将缩放系数与对应通道特征图绝对值的平均值相乘,动态生成各通道独立的收缩阈值。
3. 软阈值化收缩操作:将学习到的阈值应用于非线性软阈值化函数中。当特征绝对值小于或等于设定阈值时,该特征被置为零;当特征绝对值大于阈值时,特征向零平移收缩对应阈值大小。由此在保留高幅值判别性特征的同时,将低幅值的噪声相关特征滤除。
三、决策层收缩模块构建
决策层收缩模块(Decision-level Shrinkage Module, DSM)的作用是在损失函数层面进一步约束特征空间分布,促使提取到的深层表征呈现类内紧凑、类间可分的特性。
DSM的技术实现包括两部分:
1. 样本类别分类约束:网络深层特征输入全连接分类层,利用Softmax激活函数将输出映射为各个故障类别的预测概率分布,计算交叉熵损失,用于迫使不同类别的样本特征彼此远离。
2. 类内距离惩罚与中心动态更新:
- 引入中心损失(Center Loss),通过计算每个样本在全局平均池化层输出的高维表征与其所属类别特征中心之间的欧氏距离平方和,作为类内离散惩罚项。
- 在训练过程中,类别中心采用小批量迭代更新机制:首先随机初始化各类别中心;在每个迭代批次中,仅根据当前批次内归属于相应类别的样本特征与现有中心之间的差值计算梯度,并通过设定的平滑学习率步进式更新各类别中心,避免全局统计带来的计算开销与数值震荡。
3. 联合目标函数优化:将分类交叉熵损失与中心损失通过平衡系数线性相加,构成联合目标函数,实现对模型权重与类别特征中心的协同反向传播更新。
四、网络整体架构与诊断实施步骤
深度渐进收缩网络结合了多层堆叠的特征层收缩模块与决策层收缩模块,形成端到端的诊断体系。
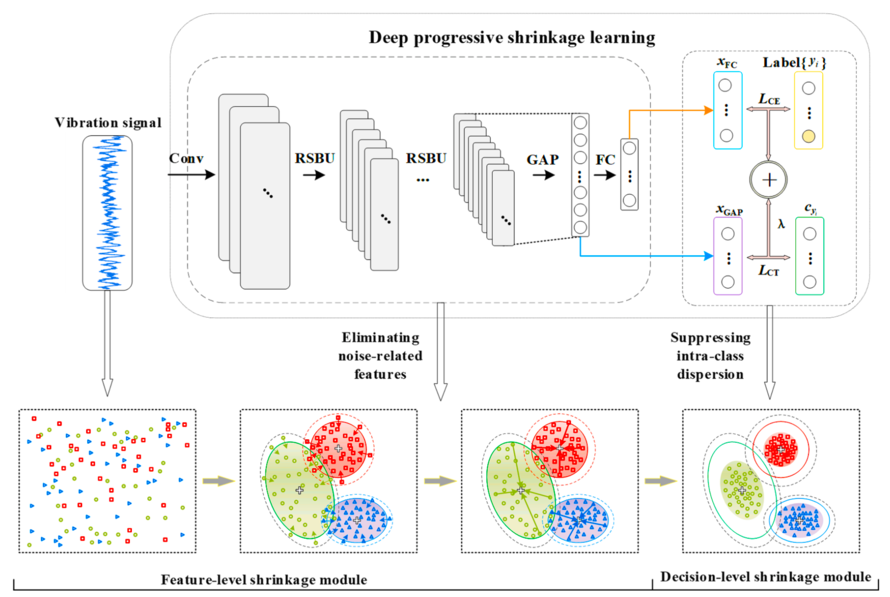 图3:深度渐进收缩学习(DPSL)整体架构
整个系统的实施流程可划分为以下具体步骤:
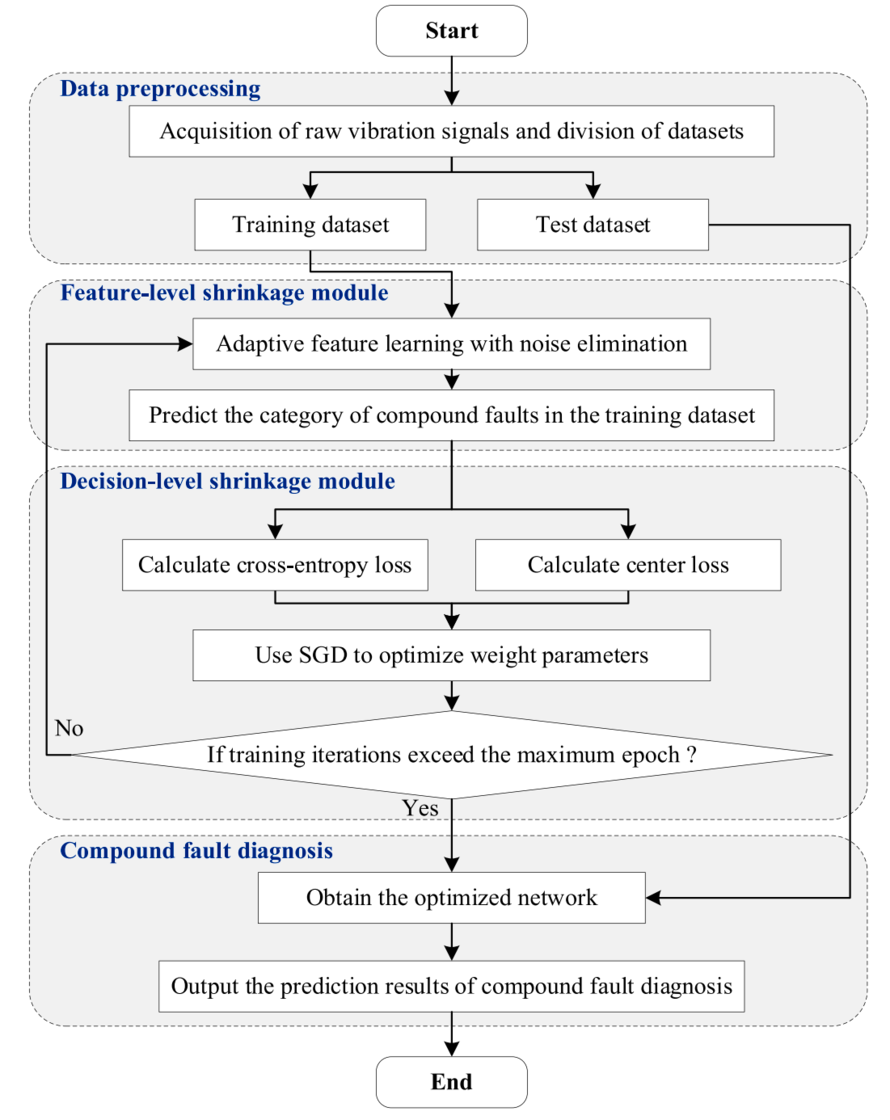
图4:基于深度渐进收缩学习的故障诊断流程
-
数据采集与划分:采集机械传动系统的原始时域振动加速度信号,截取定长样本并构建包含正常状态、各单项故障及复合故障的样本集,按预定比例划分为训练集和测试集。
-
渐进特征提取与噪声过滤:将时域信号输入网络,首先通过初始卷积层进行维度变换,然后输入多级连续堆叠的残差收缩构建单元。随着网络深度的递增,特征图的时间维度逐步下采样,通道数逐步扩充,信号中的非平稳噪声特征在多级软阈值化操作中被逐步消除。
-
全局特征聚合与判别表征生成:最末级残差收缩构建单元的输出经过全局平均池化层压缩,生成表征样本整体属性的一维深层特征向量,该向量同时作为计算中心损失的特征输入以及全连接分类层的输入。
-
多任务联合损失反向传播:分别计算全连接层输出的交叉熵损失以及全局平均池化层特征的中心损失,结合平衡系数形成总损失,利用带冲量的随机梯度下降(SGD)优化算法更新网络各层卷积核权重、注意力子网络参数以及各类别的特征中心。
-
模型验证与状态辨识:达到预设训练轮数后保存网络模型参数,将测试集样本输入优化完成的网络中,通过全连接层输出概率判定样本对应的故障类别,完成复合故障及各类单项故障的状态辨识。
参考文献:
Mechanical compound fault diagnosis via suppressing intra-class dispersions: A deep progressive shrinkage perspective[J]. Measurement, 2022.
https://www.sciencedirect.com/science/article/abs/pii/S0263224122006637
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/31557240/viewspace-3188120/ ,如需转载,请注明出处,否则将追究法律责任。

