伊瓢 发自 纽凹非寺
量子位 报道
Jupyter一直是非常受欢迎的交互式笔记本,但是机器人爱好者没有太多机会用它。
最近,Jupyter-ROS插件出炉了,可以用Jupyter实现ROS功能。
而且你只需要一个浏览器界面,不用安装设置,直接在云端运行,简直不要太方便。
现在,你的机器人可以在Jupyter里跳舞了。

无需安装,开浏览器即用
此前,如果想用ROS,至少你需要会用Linux和Qt框架,下载安装环境搭建……做各种准备工作。
但现在,如果你依靠Jupyter和ipywidgets框架是用ROS,完全不用这么麻烦:
只要有一个Web浏览器就行,不受Linux限制,不需要编译Qt应用;
复杂的功能,也可以只靠浏览器就搞定,比如:JavaScript滑块、3D WebGL、WebRTC实时视频流……
而且不用在本地运行,可以跑在远程服务器上,不需要手动设置,也不用安装,几乎是即开即用,省略了前期的各种复杂步骤。
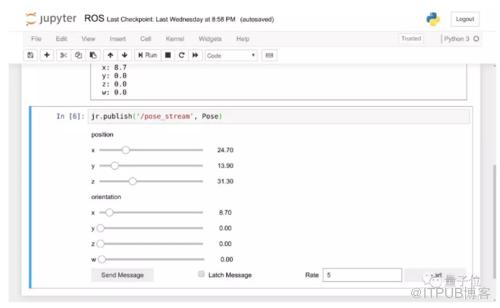
界面也十分简洁,一个窗口就够用,代码和交互界面不分开,两者都在同一个笔记本内。
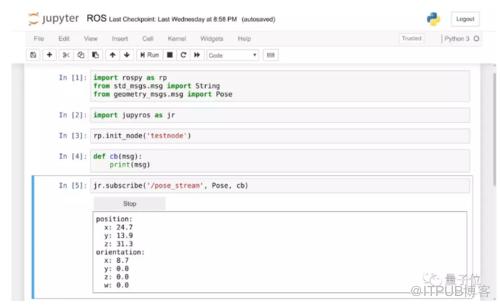
敲几行代码,就可以召唤可视化界面。
能绘图,还能3D可视化
另外,使用Jupyter-ROS,可以借助bqplot绘图。

当然也可以实现3D可视化,一般用的工具是RViz。
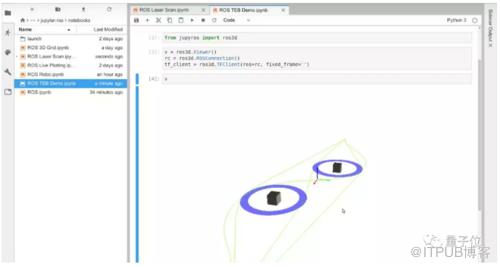
现在一些RViz的功能也可以移植到Web浏览器里,用代码把RViz可视化和不同数据类型结合,比如激光扫描、机器人轨迹、机器人3D(URDF)模型等。
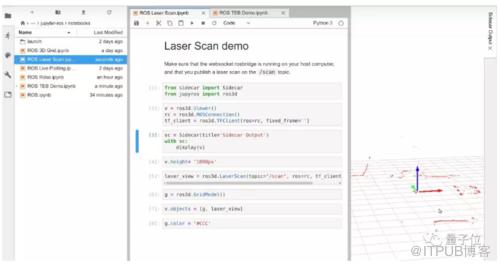
借助ipywidgetification,你可以让复杂的可视化文件在Web端呈现出来,并且在JupyterLab里随意调节这些可视化效果。
传送门
博客原文:
https://blog.jupyter.org/ros-jupyter-b7e82b5e1202
GitHub:
https://github.com/RoboStack/jupyter-ros
bqplot绘图工具:
https://github.com/bloomberg/bqplot
— 完 —
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/1469/viewspace-2822522/ ,如需转载,请注明出处,否则将追究法律责任。

