📶 自适应陷波与均衡教科书级仿真平台
MATLAB 全链路实验工程 · 干扰抑制 + 监督均衡 + 盲均衡 支持 ANF/LMS/CMA 三类经典自适应算法 · 完整可视化产物 · 一键运行
📌 为什么选择本仿真平台?
做自适应滤波与均衡实验时,常见问题是:算法有了,但流程不闭环、图像不成体系、参数对比不成系统,最后只能“看懂代码片段”,却很难完成完整实验复现。
本项目的定位是提供一套 从输入建模到性能分析再到图像产出 的完整实验平台,适合课程实验、算法验证与工程原型分析。
| 常见痛点(零散脚本) | 本项目解决方案 |
|---|---|
| 🔴 只给单个算法函数,缺少完整实验流程 | ✅ 提供
run_all_demos.m 一键串联 A/B/C 三大实验链路 |
| 🔴 参数试验靠手改,缺少系统对比 | ✅ A1/B5 提供参数扫描与多组对比图 |
| 🔴 只看时域波形,无法解释频域行为 | ✅
compute_dtft.m+ 频域/脉冲/零极点多视角分析 |
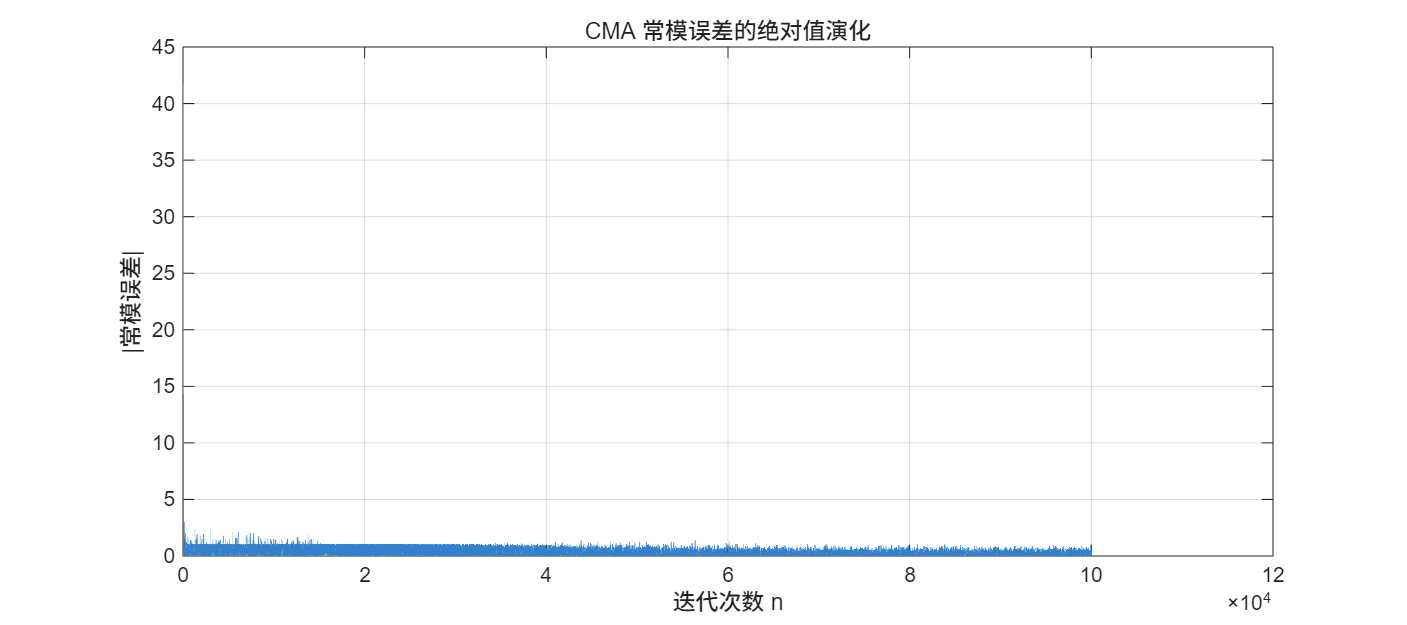
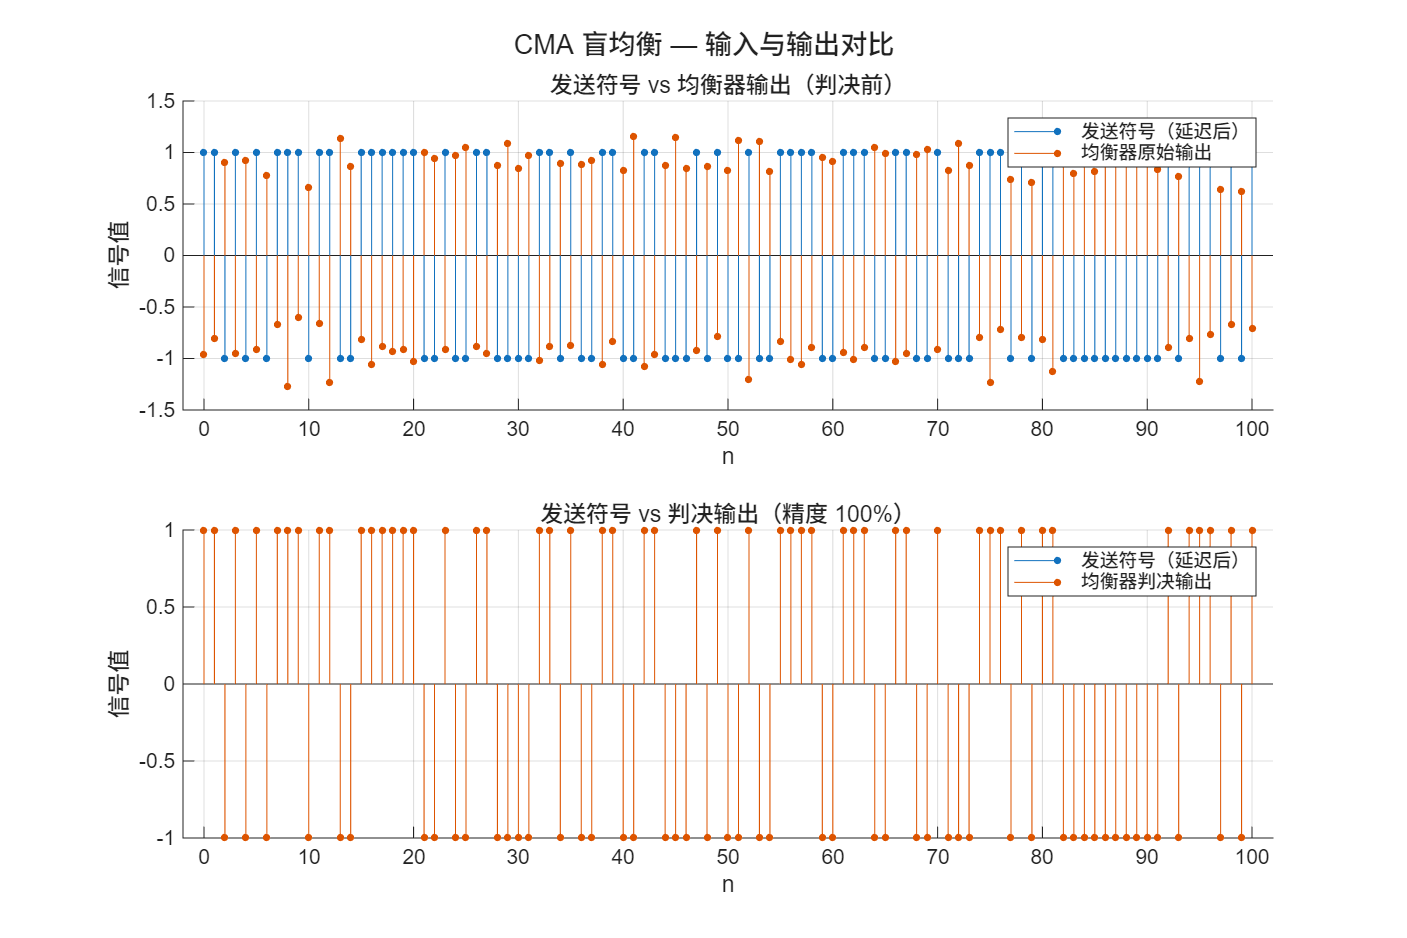
| 🔴 盲均衡效果难判断 | ✅ 提供常模误差、相位翻转修正与均衡前后对比 |
| 🔴 输出结果分散不可复用 | ✅ 结果统一输出到
output/notch_filter、
output/lms_equalizer、
output/cma_equalizer |
🎯 核心价值
🔬 学术研究价值
- 算法覆盖完整:ANF(陷波)+ LMS(监督均衡)+ CMA(盲均衡)
- 场景设计完整:固定干扰、频率漂移、多干扰级联、训练/测试分离、参数鲁棒性扫描
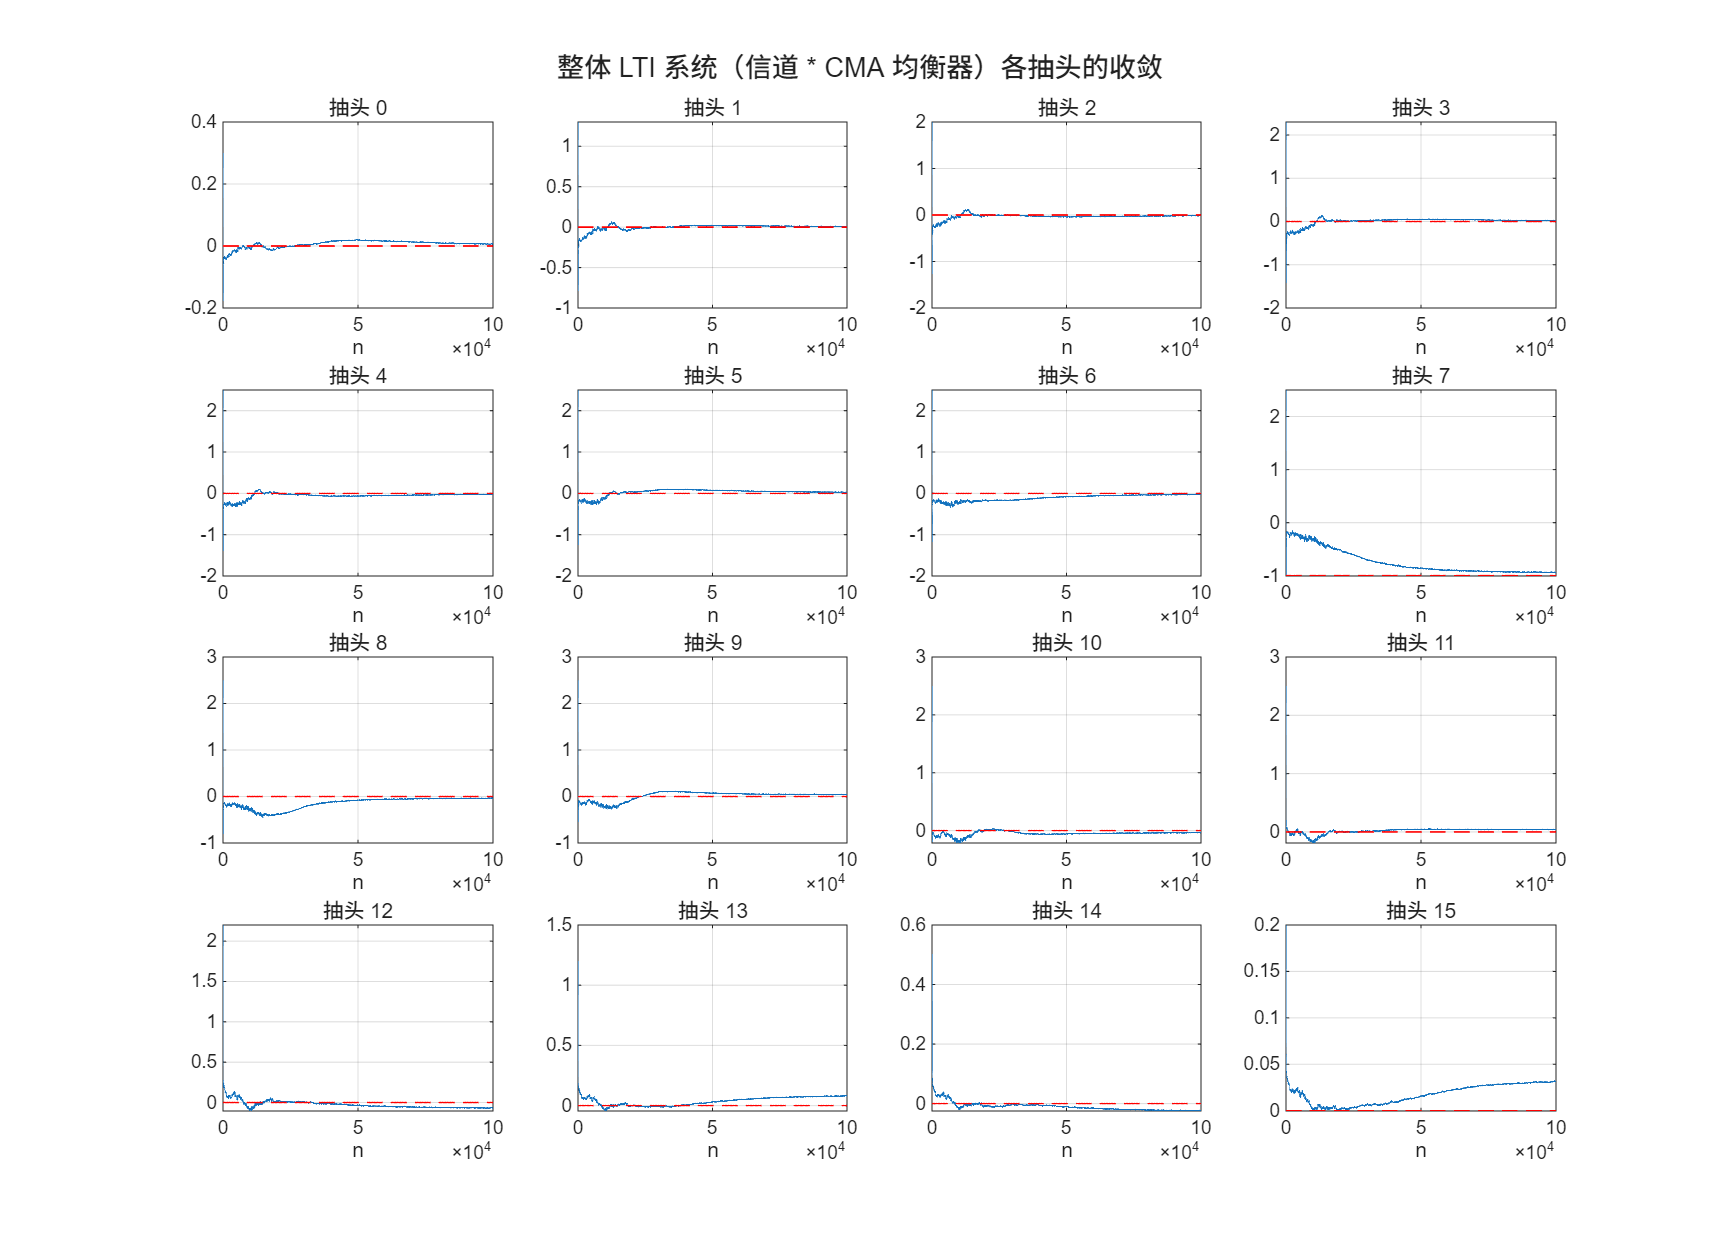
- 分析维度完整:时域、频域、抽头收敛、等效 LTI、零极点
- 实验可复现:固定随机种子与明确参数配置
💼 工程应用价值
-
模块解耦清晰:
demo/(场景)与filters//equalizers/(算法)分离 - 可快速迁移:核心函数签名清晰,可接入新信道模型
- 输出即报告素材:25 张图可直接用于实验报告/课程答辩
- 易二次开发:目录结构规整,函数职责边界明确
⚡ 技术亮点
🏗️ 完整模块架构
notch_filter/
├── run_all_demos.m                 # 一键运行总入口
│
├── demo/
│   ├── demo_notch_filter.m         # A1/A2/A3: 陷波抑制与频率跟踪
│   ├── demo_lms_equalizer.m        # B1~B5: LMS训练/测试/鲁棒性
│   └── demo_cma_equalizer.m        # C1~C4: CMA盲均衡全流程
│
├── filters/
│   ├── adaptive_notch_filter.m         # 二阶IIR自适应陷波
│   └── adaptive_notch_filter_helper.m  # 级联陷波单步更新辅助
│
├── equalizers/
│   ├── lms_equalizer.m             # LMS FIR均衡核心函数
│   └── cma_blind_equalizer.m       # CMA盲均衡核心函数(可复用)
│
├── utils/
│   └── compute_dtft.m              # 频谱分析工具函数
│
└── output/
    ├── notch_filter/               # A系列图像 7张
    ├── lms_equalizer/              # B系列图像 10张
    └── cma_equalizer/              # C系列图像 8张
🔁 三条实验链路(深度分析)
A 链路:自适应陷波(ANF)
-
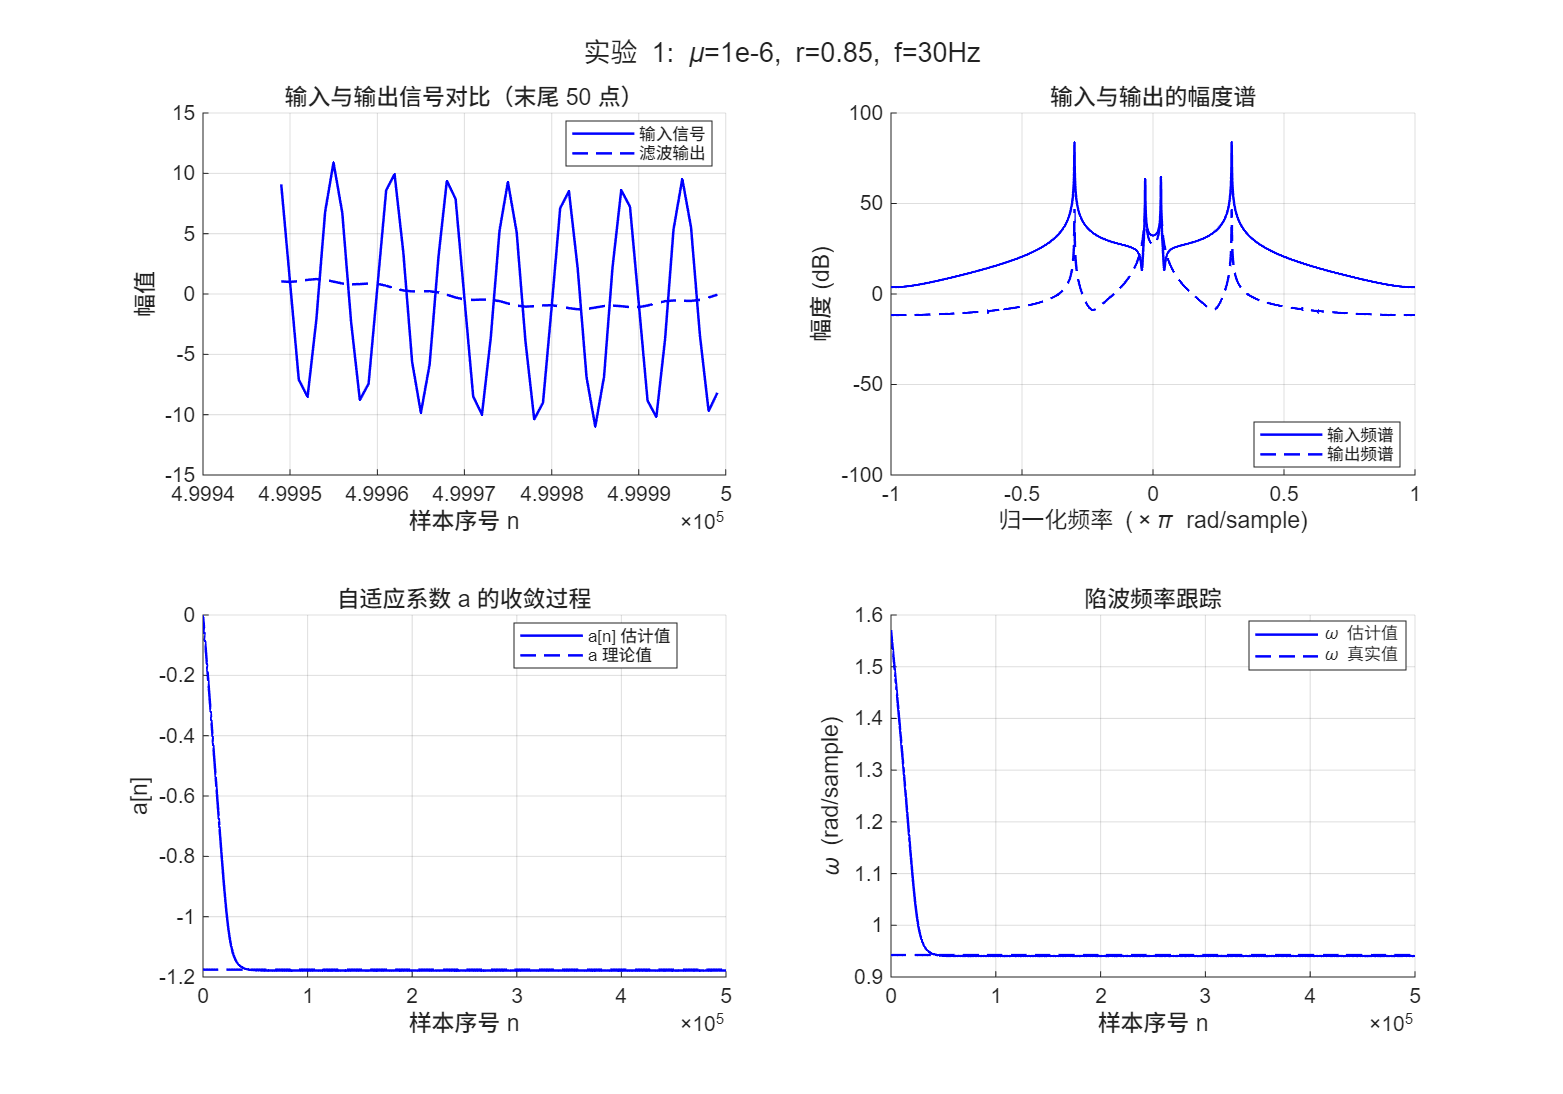
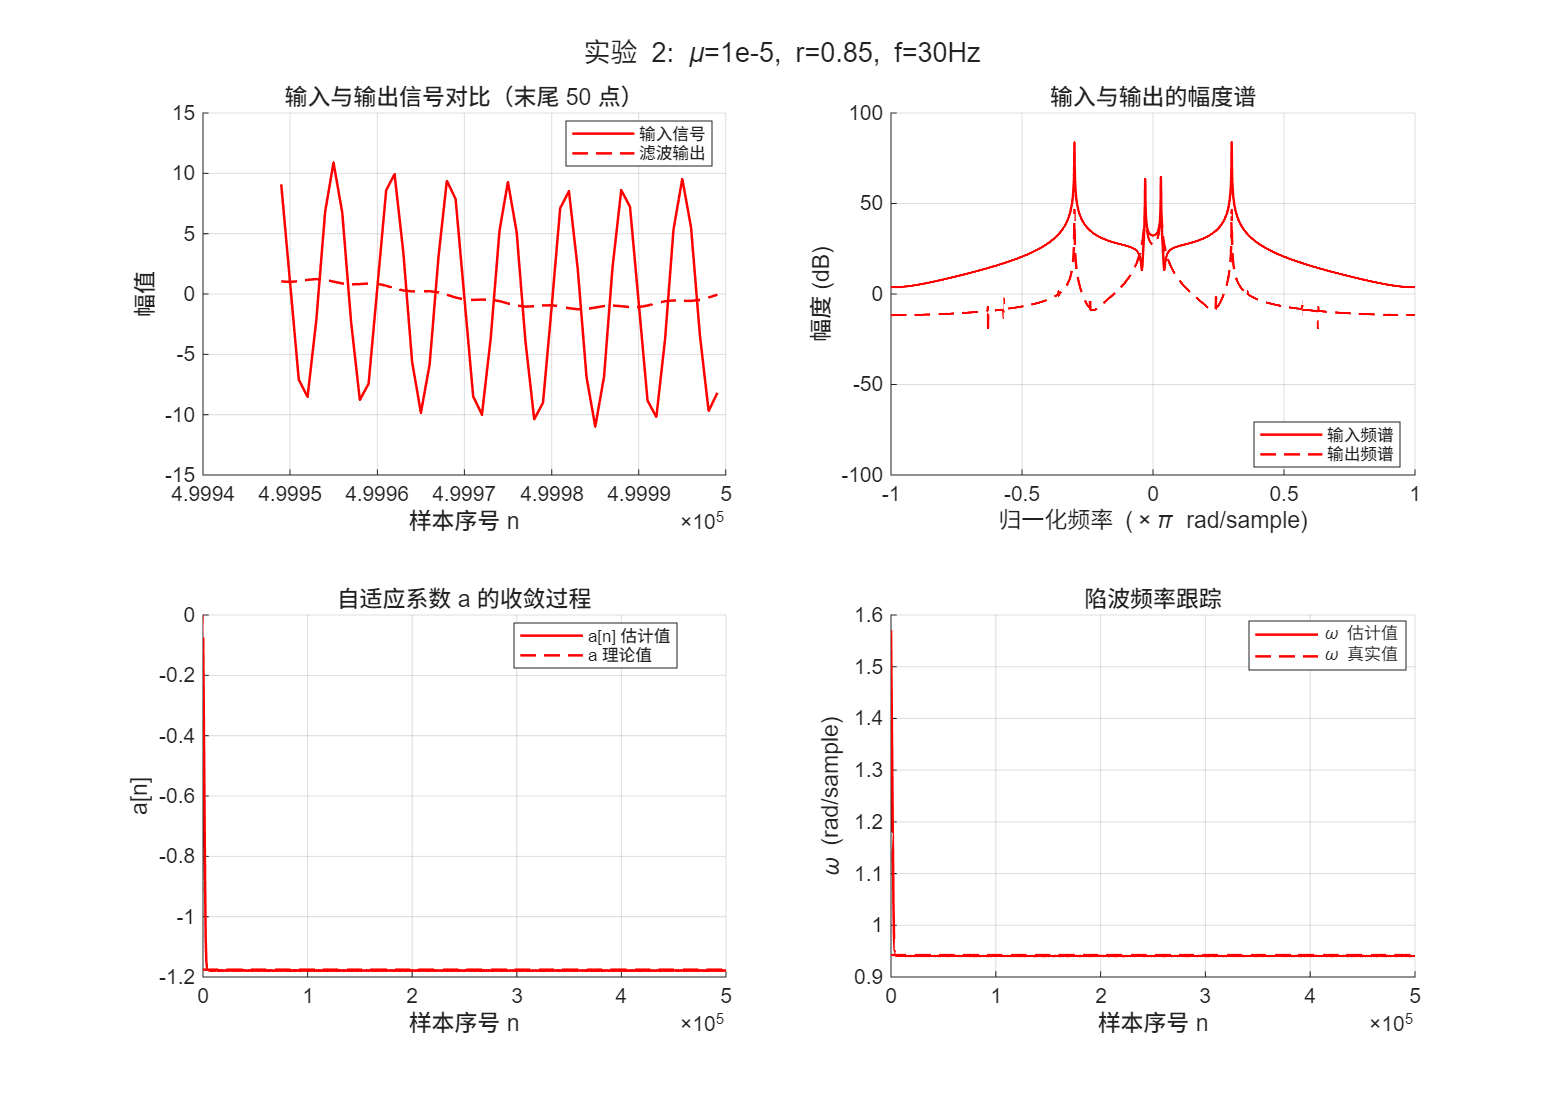
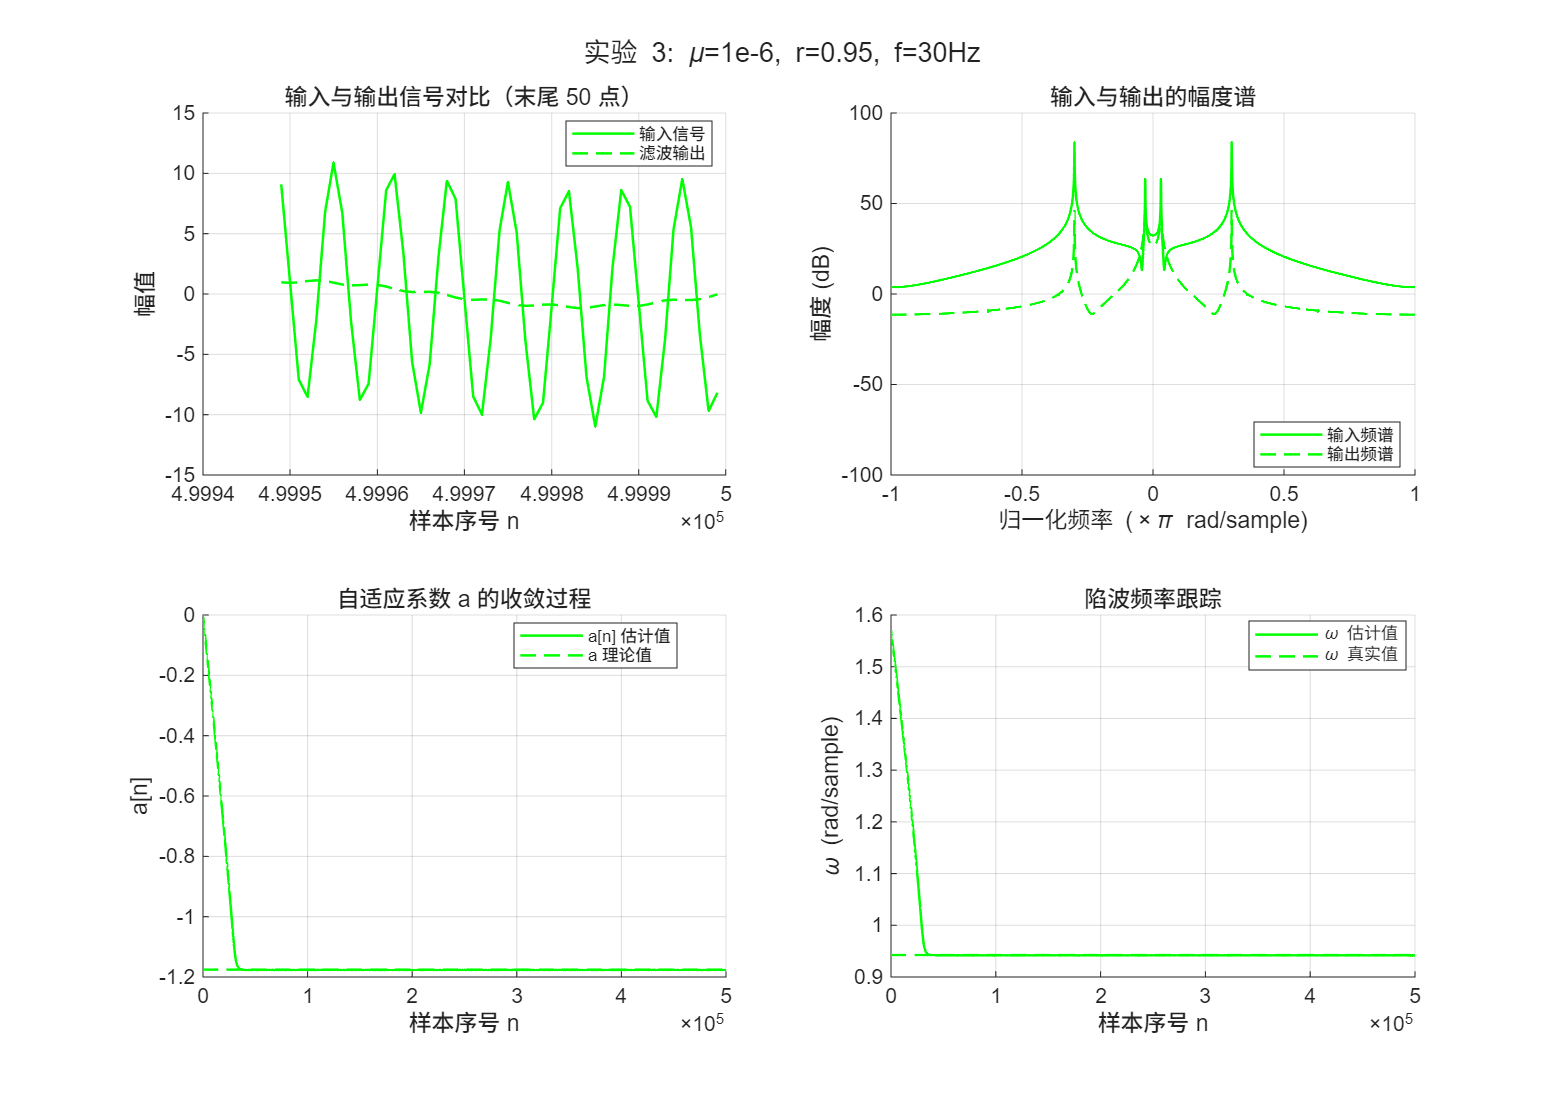
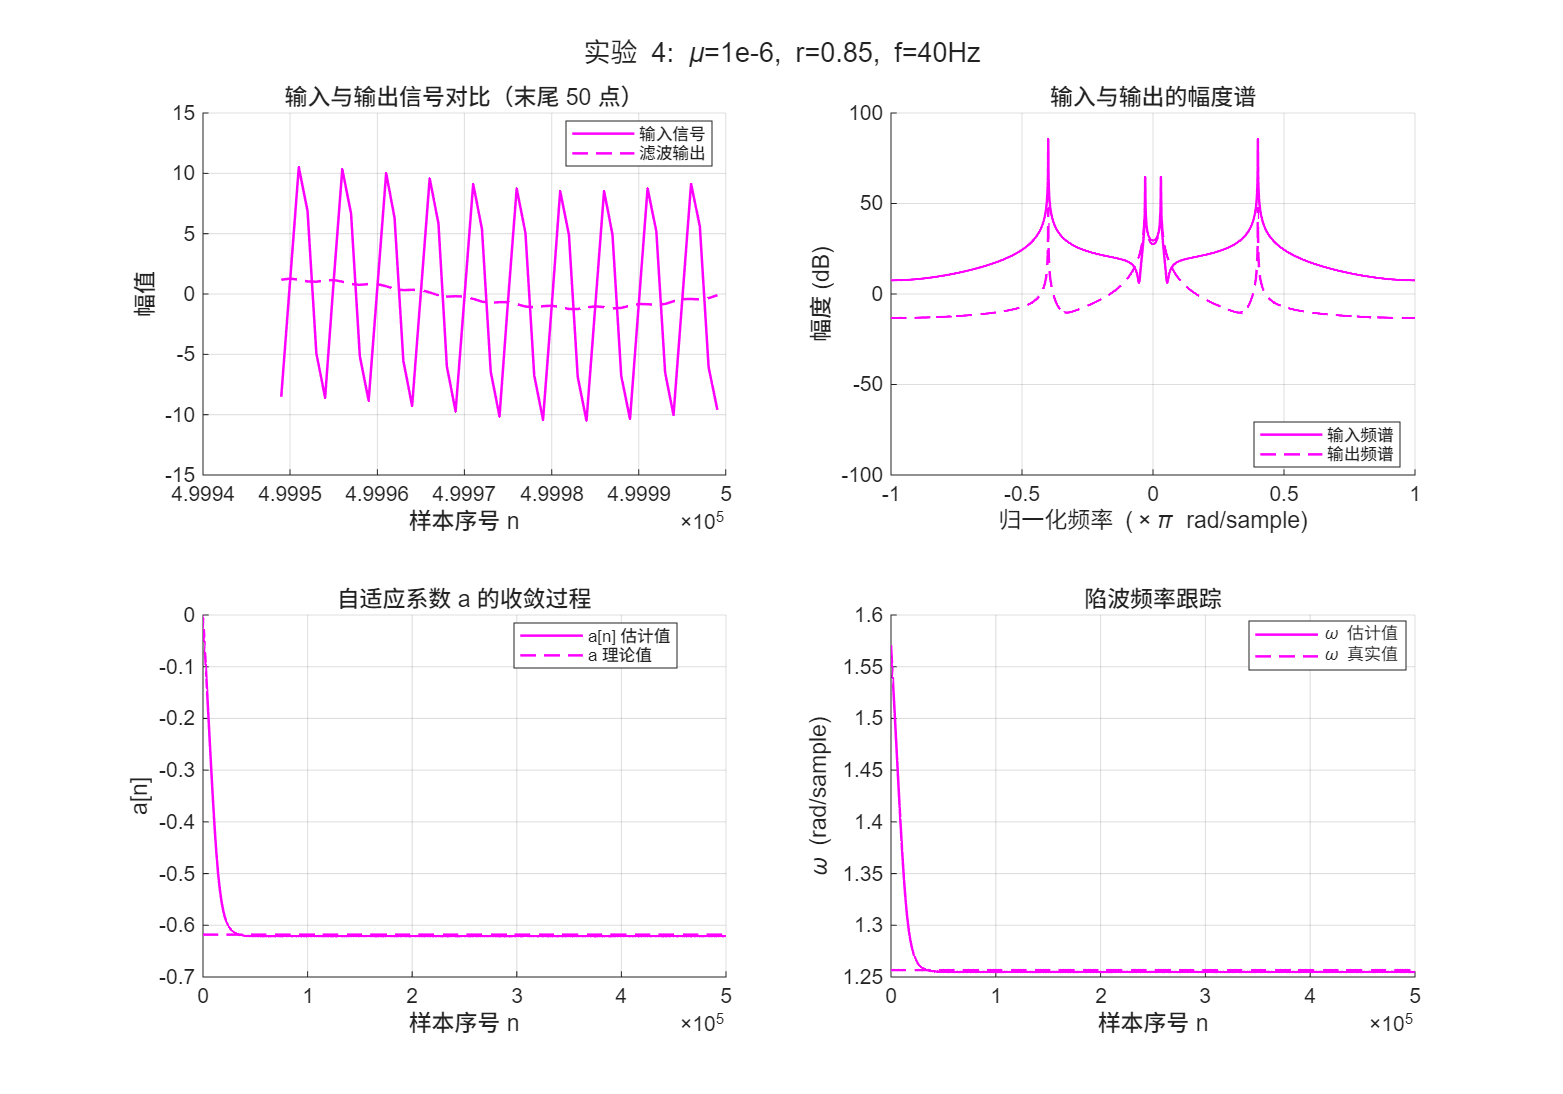
A1 固定频率干扰:4 组参数对比
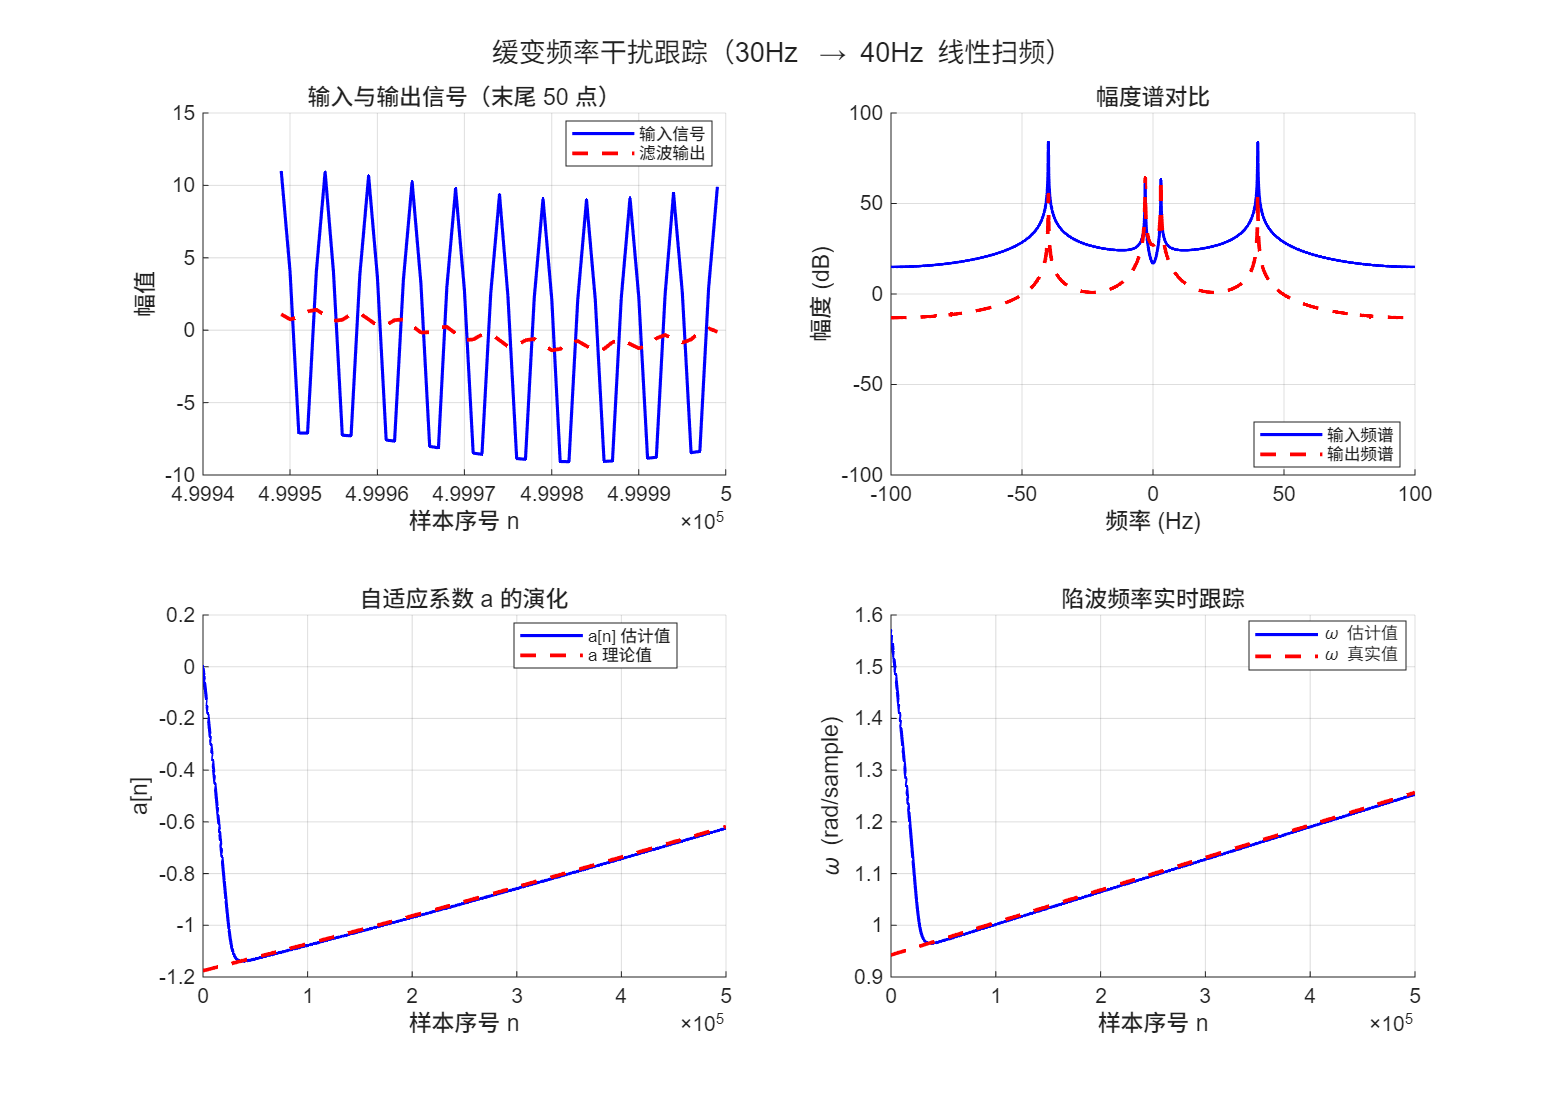
mu/r/f_noise - A2 漂移频率干扰:30Hz 到 40Hz 线性扫频跟踪
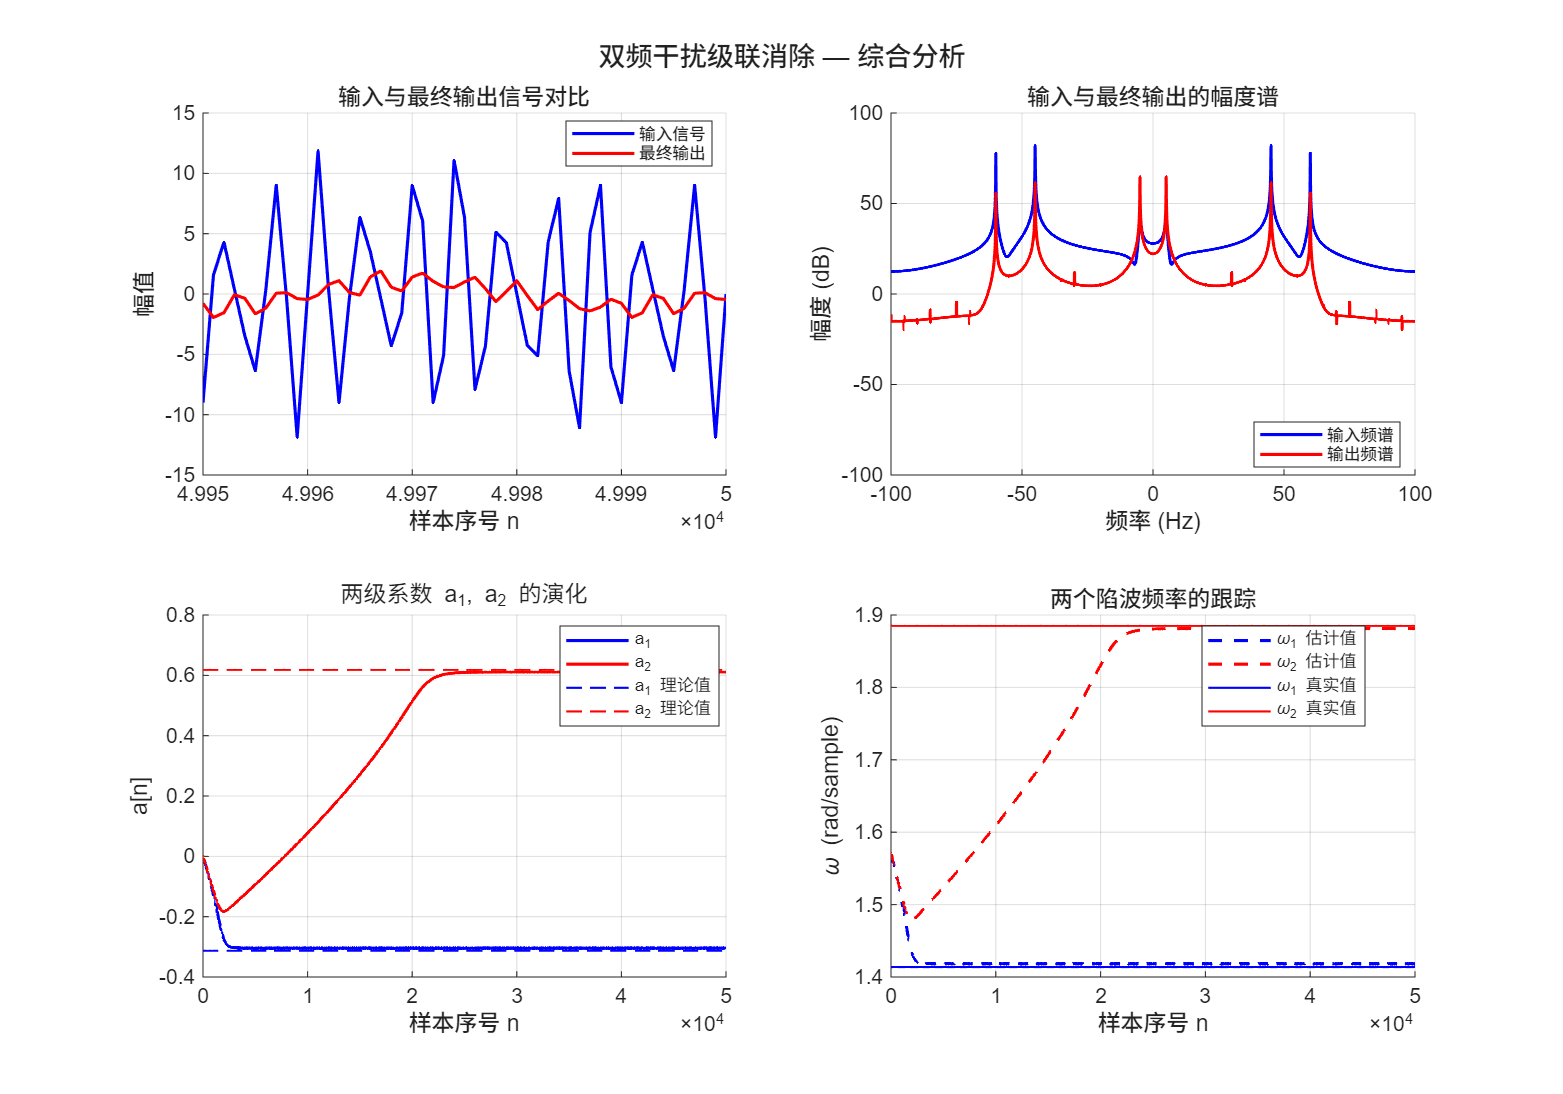
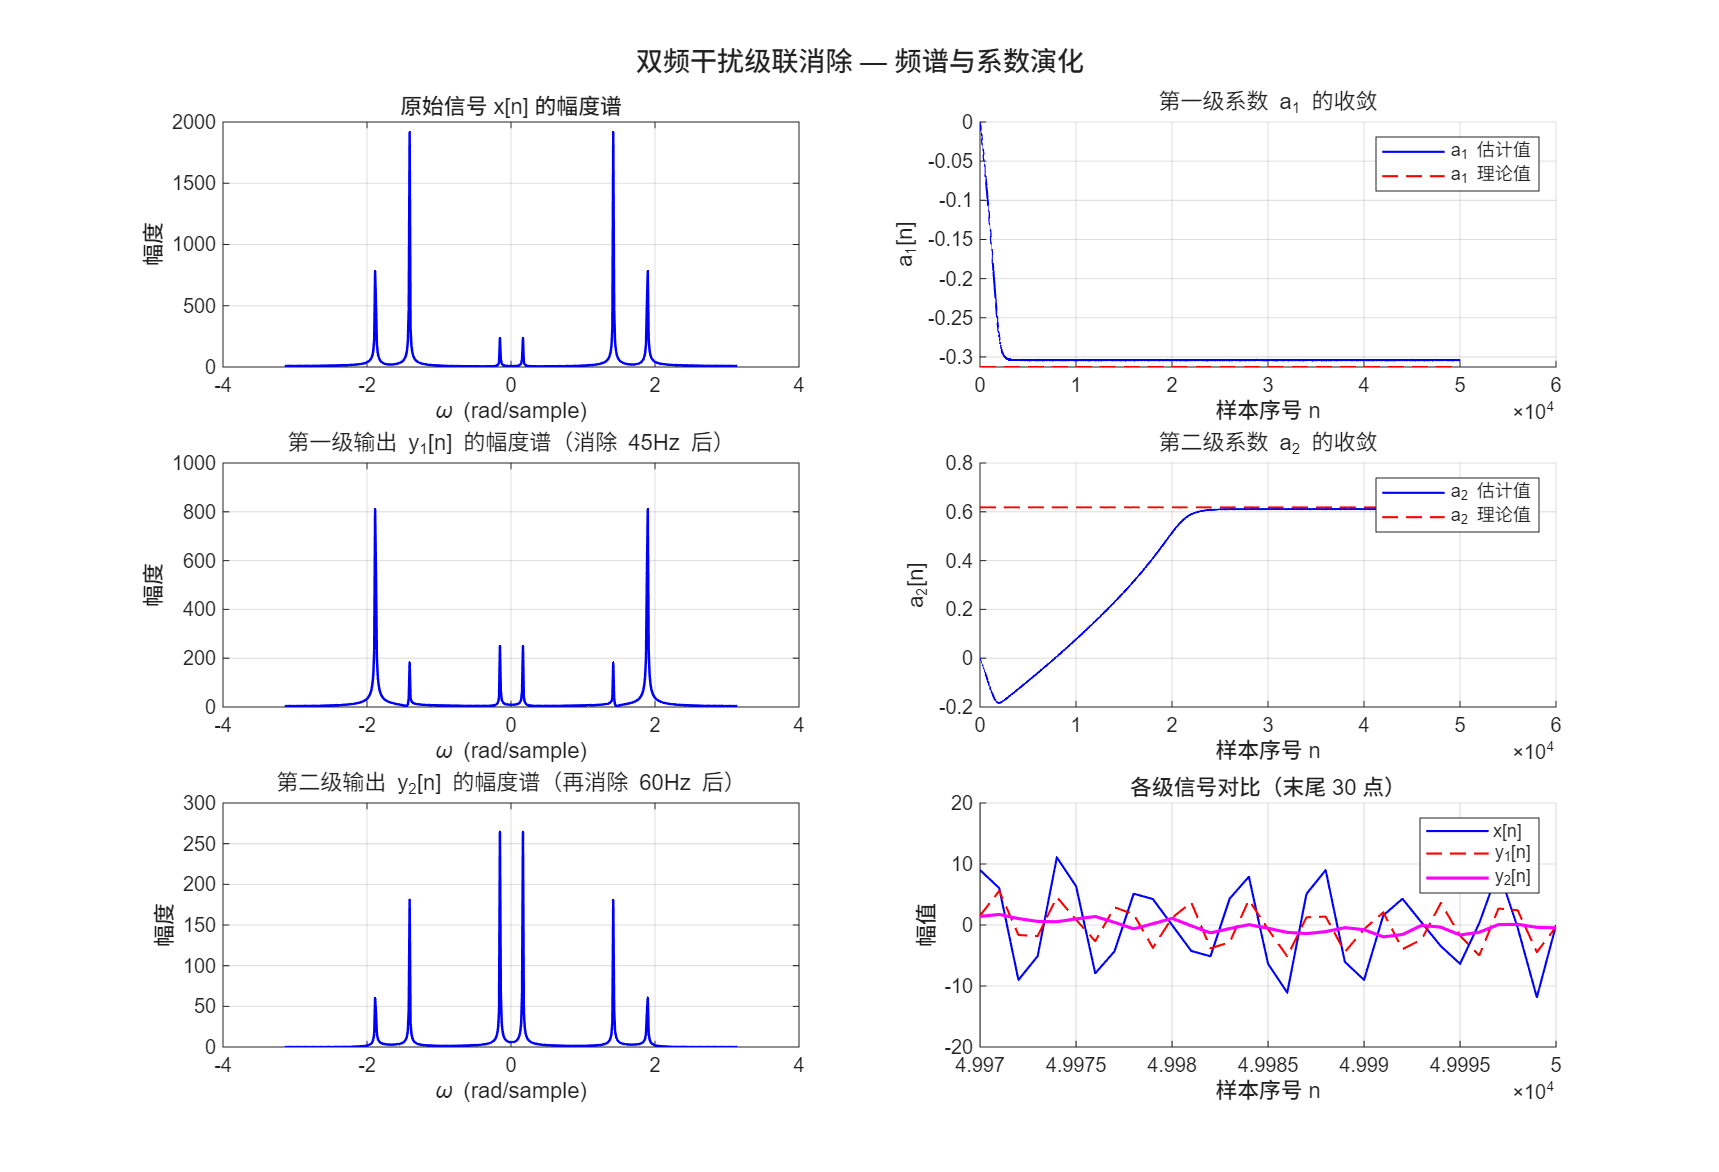
- A3 双频级联抑制:45Hz + 60Hz 两级串联陷波
核心观察量:
a[n] 收敛、
omega_est 跟踪、频谱陷波深度。
B 链路:LMS 监督均衡
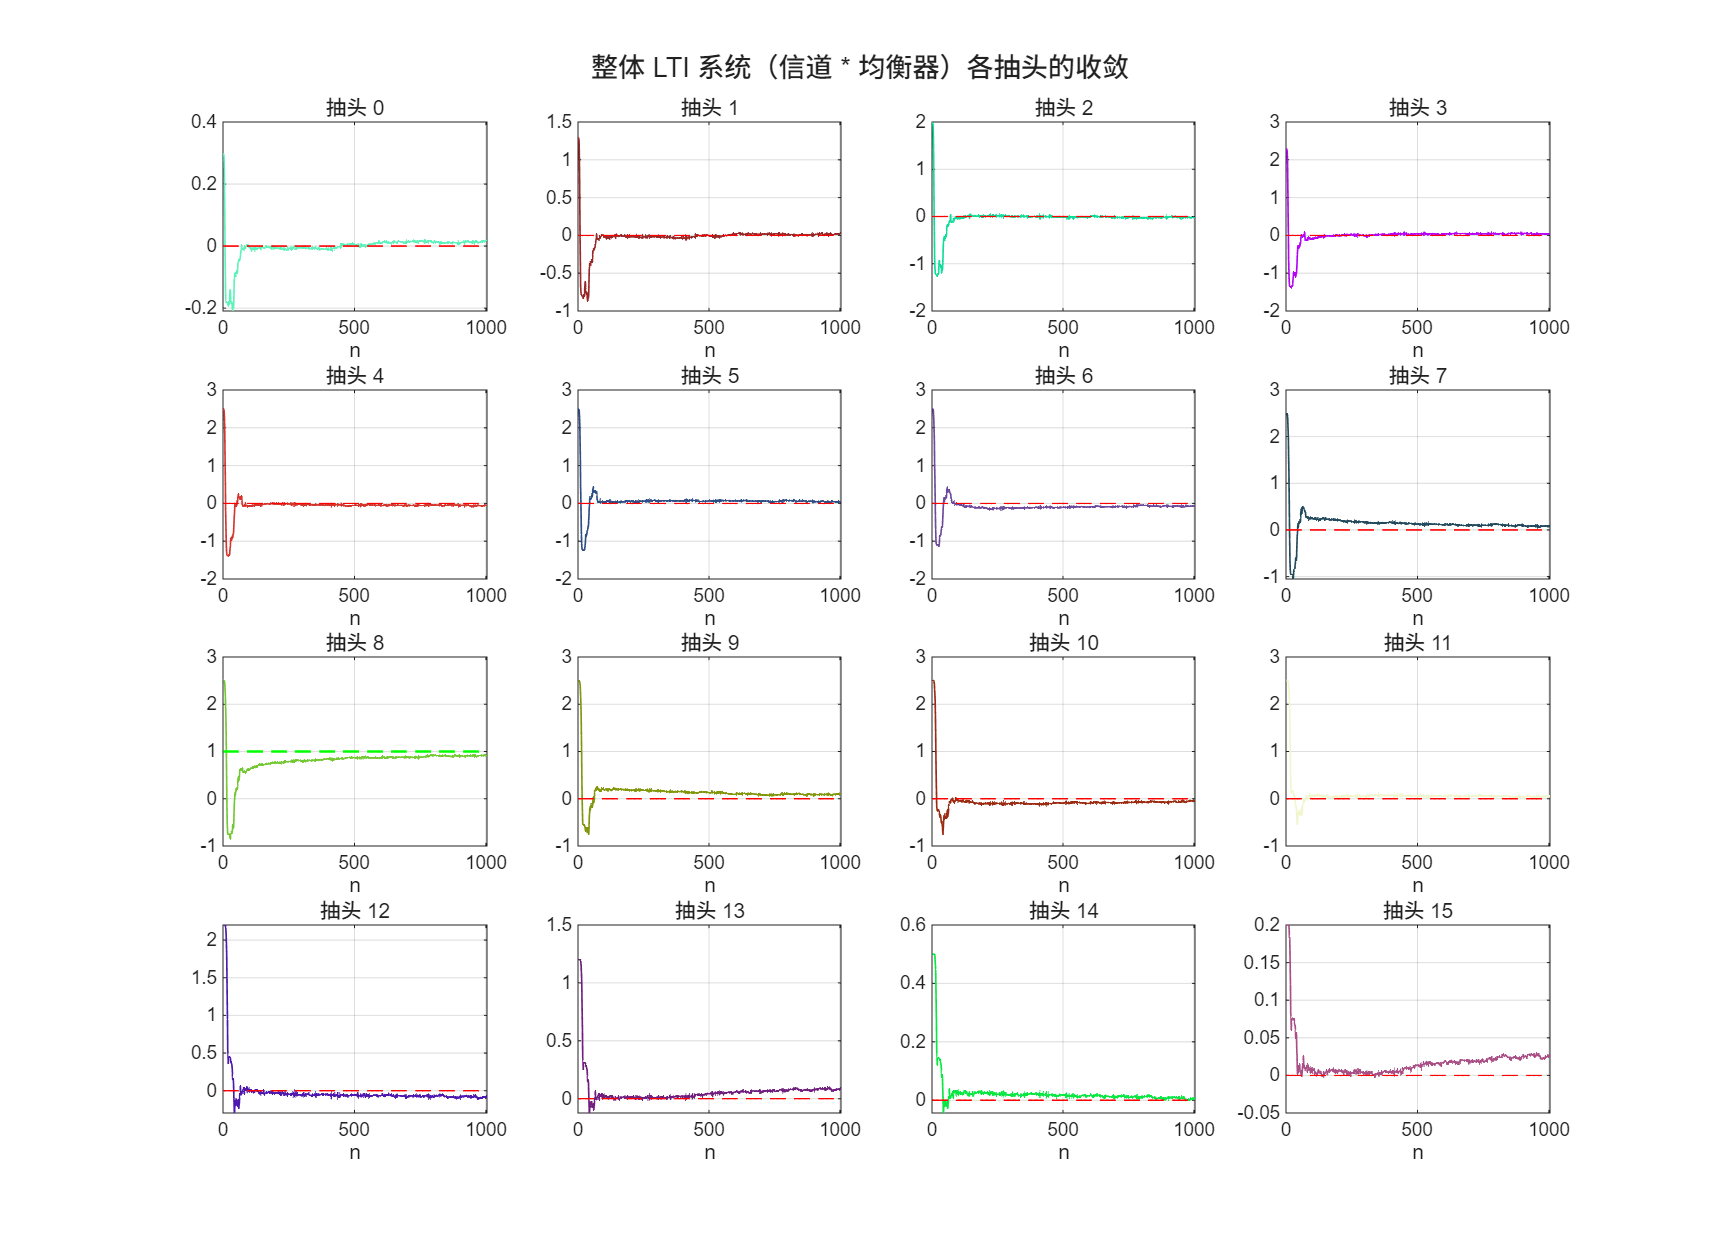
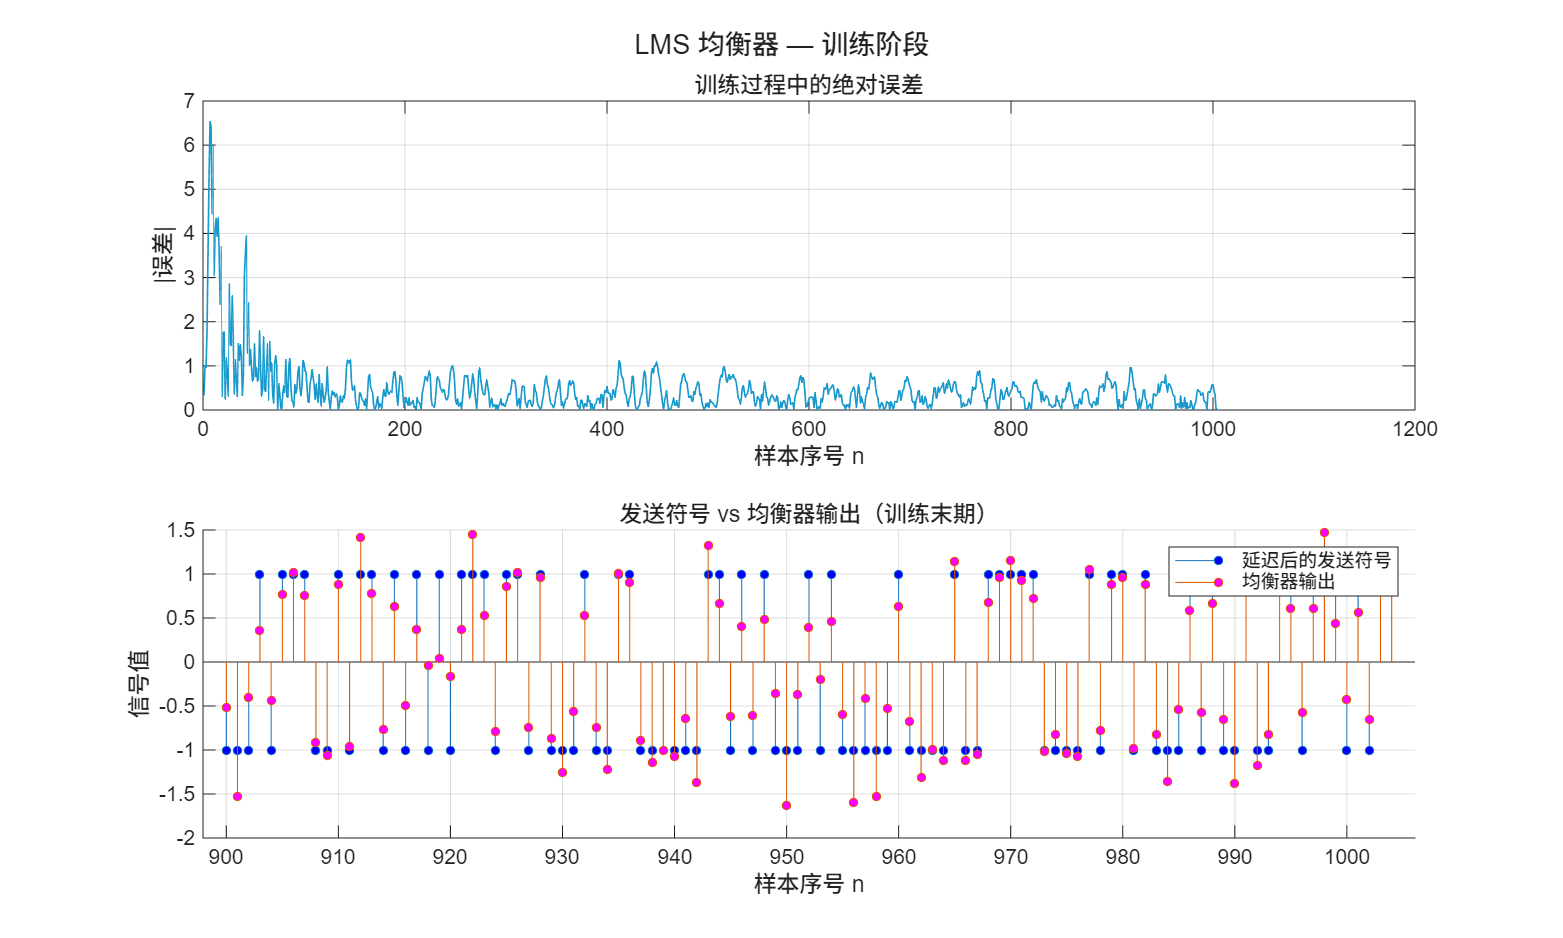
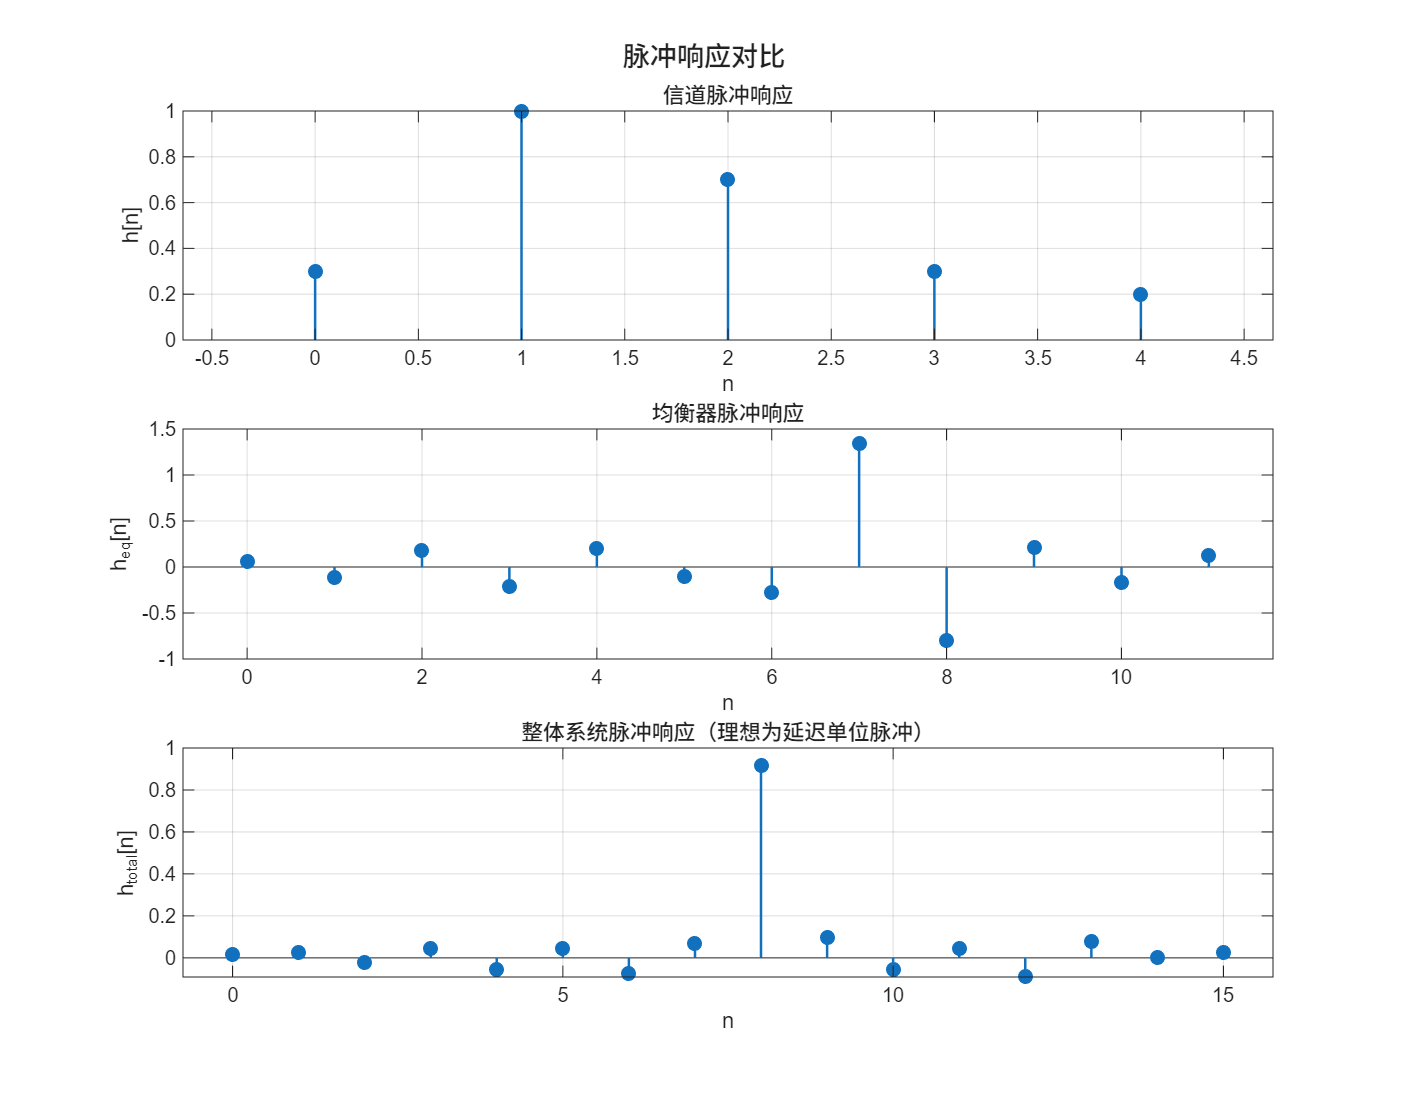
- B1 训练收敛:误差衰减、抽头收敛、整体 LTI 收敛
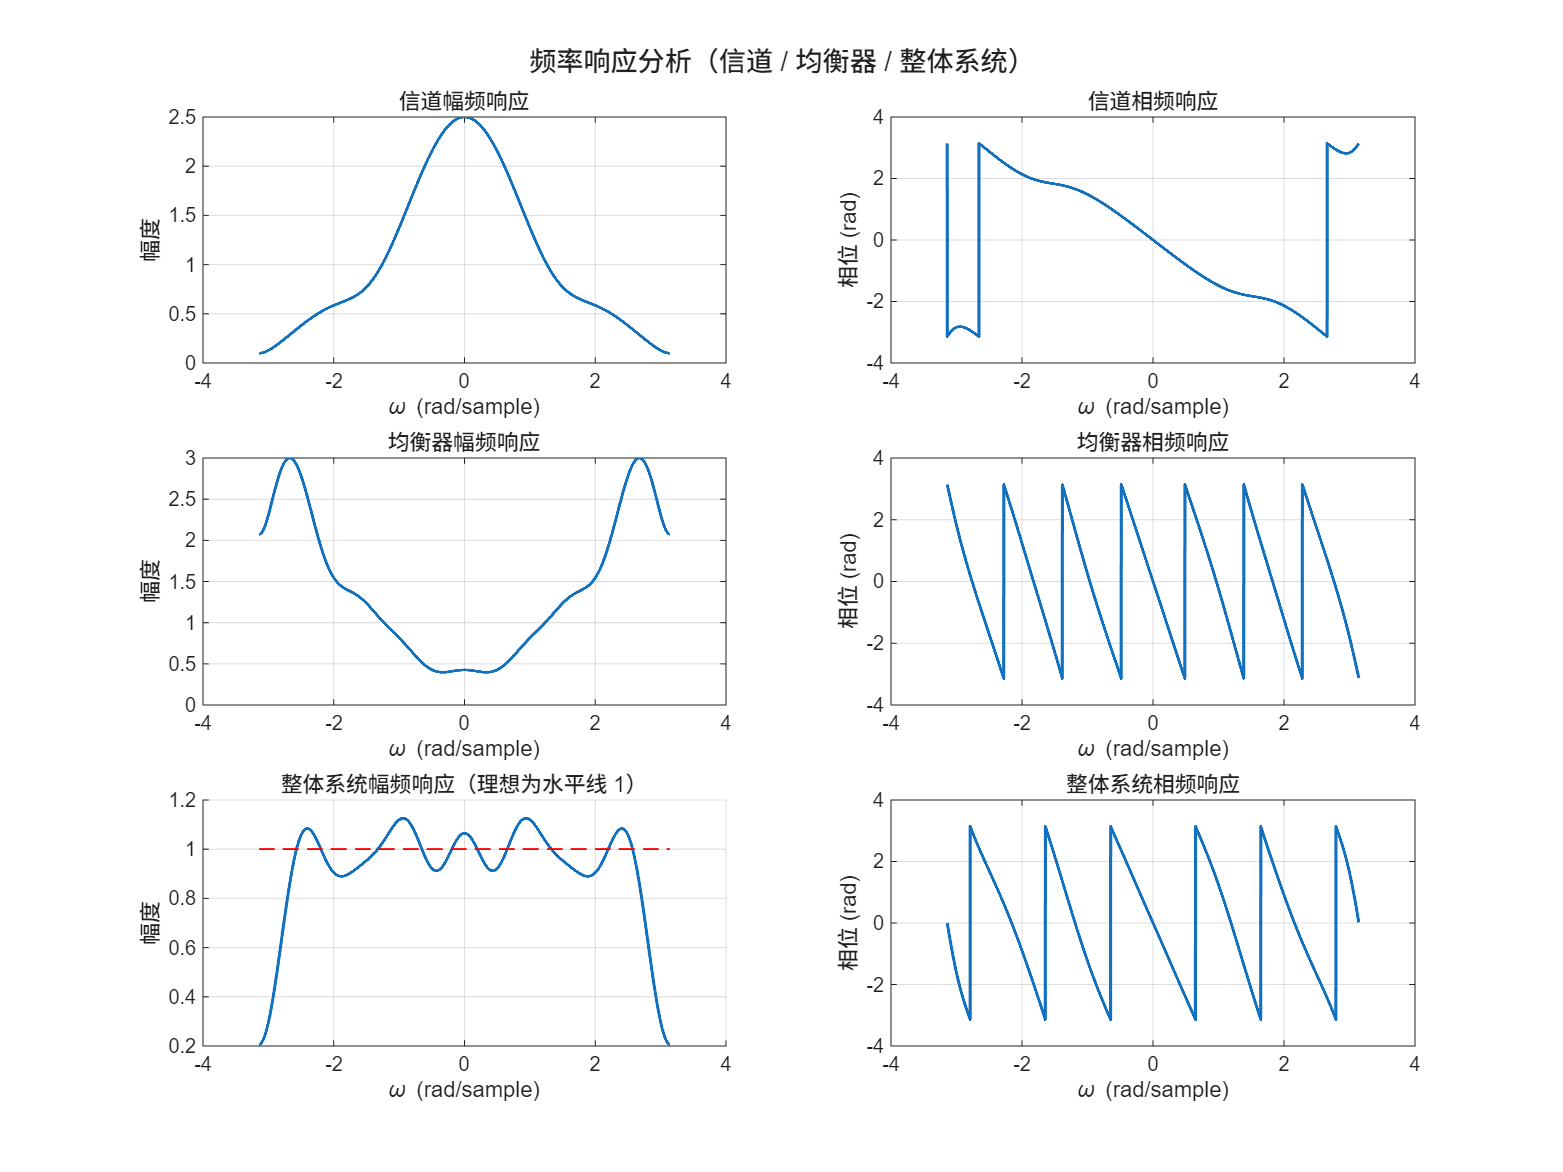
- B2 频域分析:信道/均衡器/级联系统频响
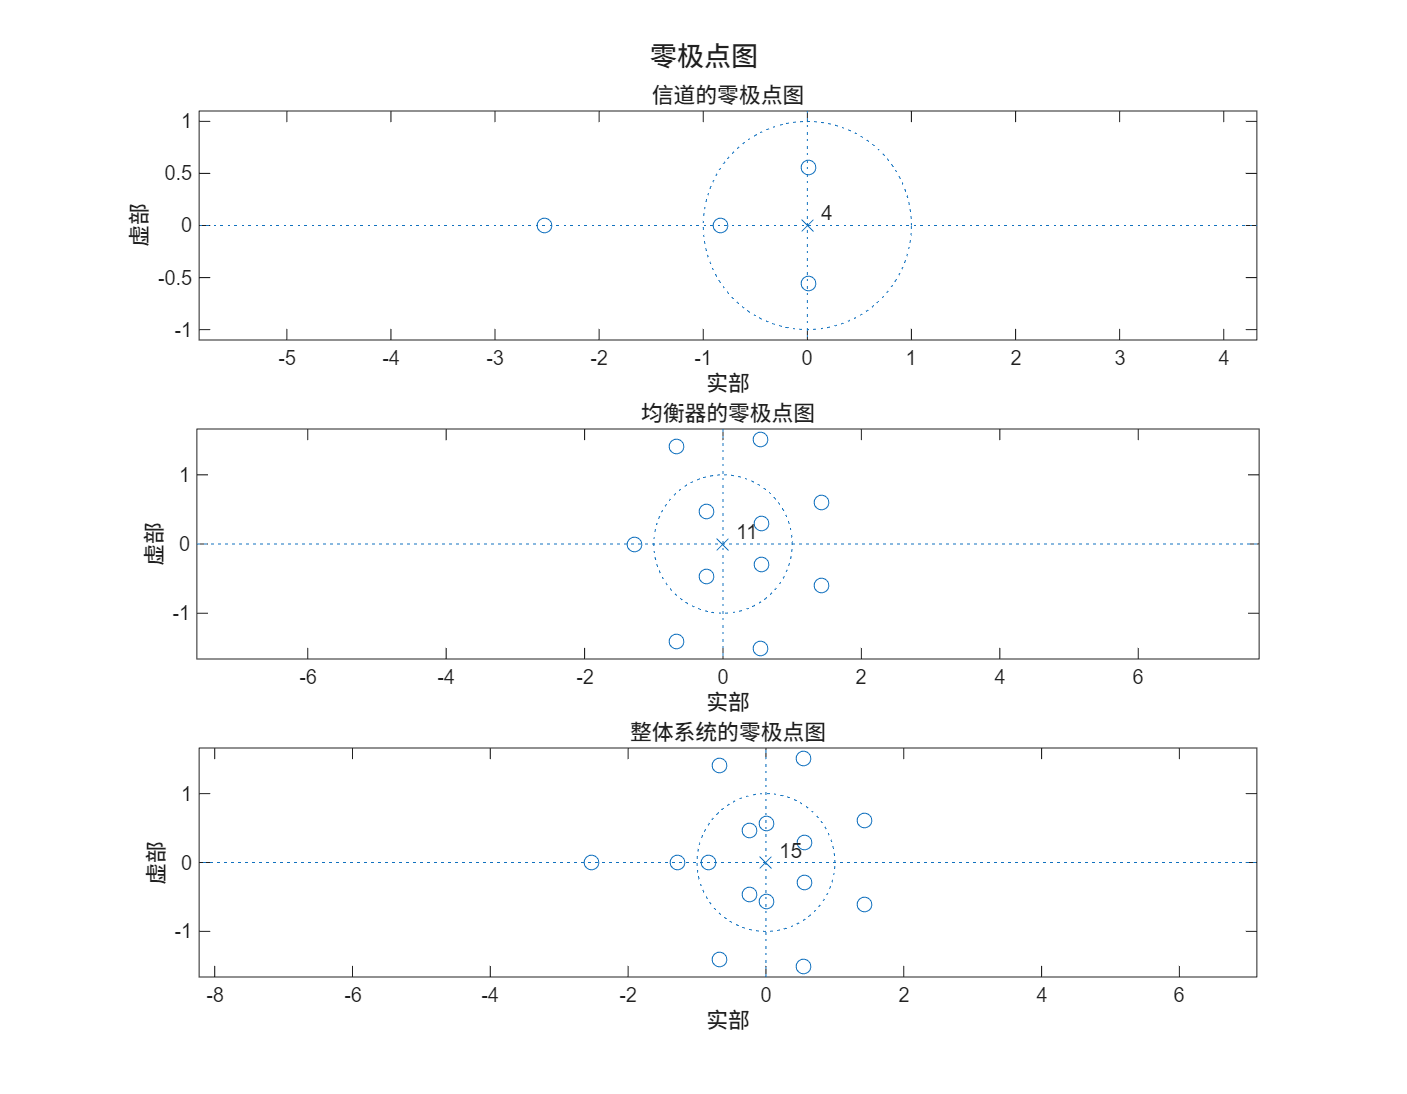
- B3 结构分析:零极点分布
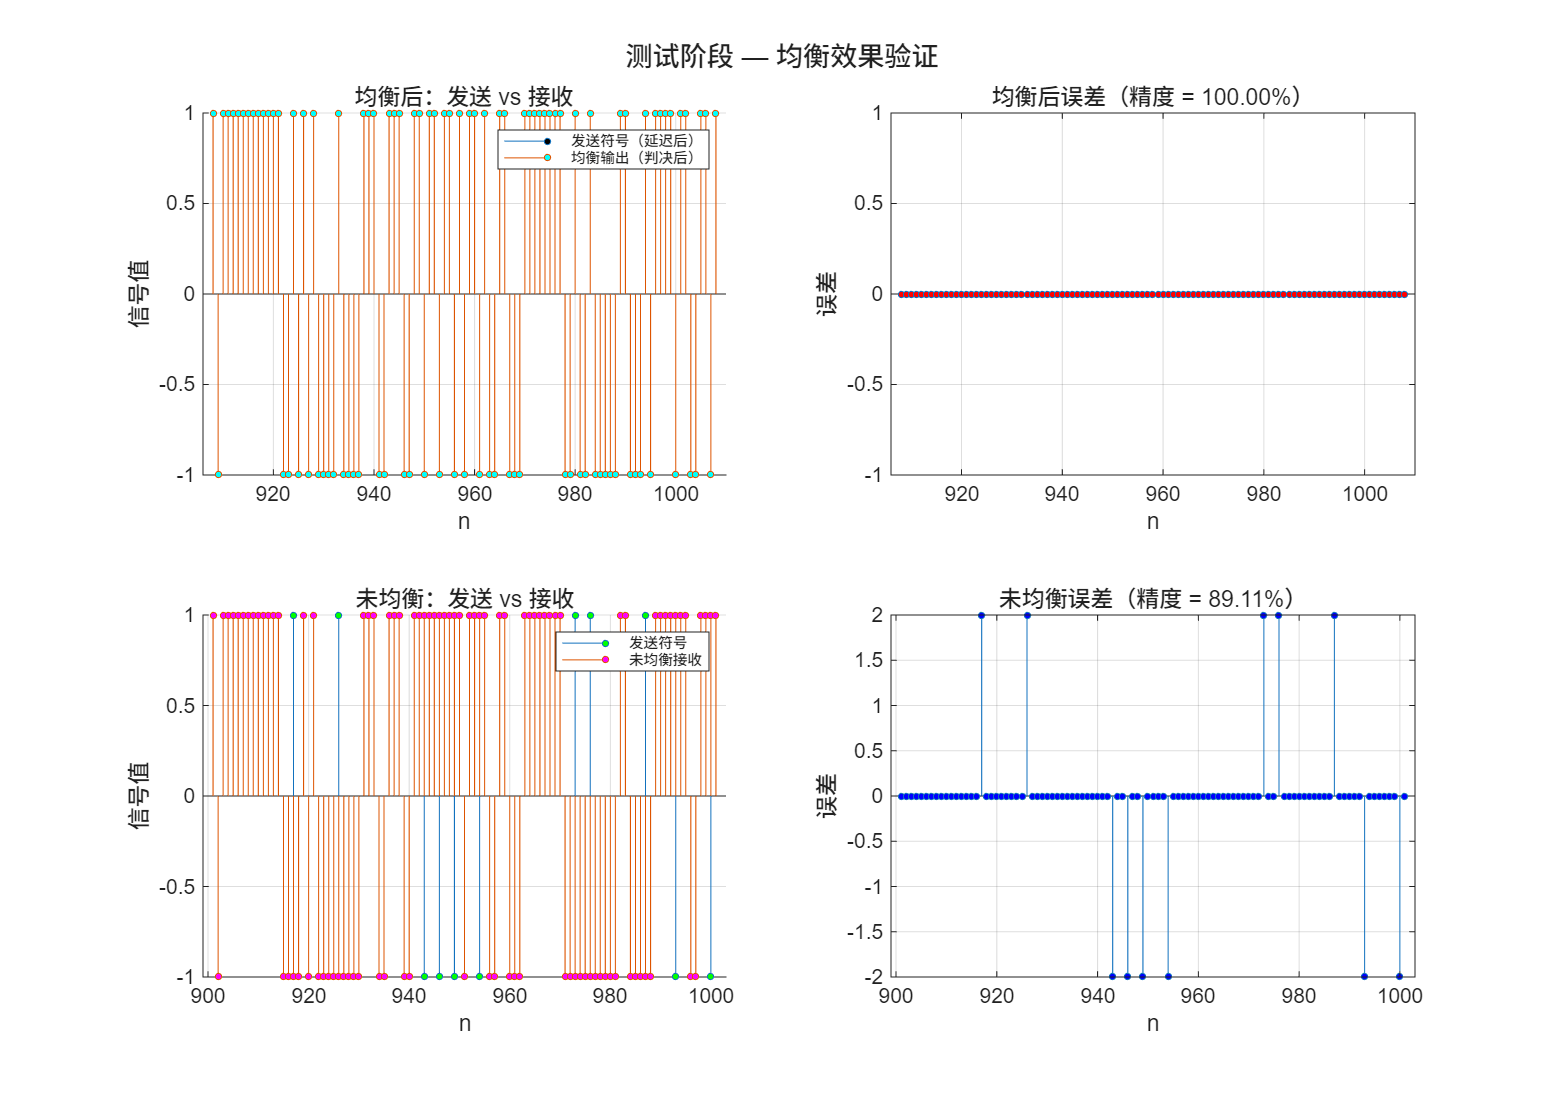
- B4 测试验证:均衡前后判决对比
-
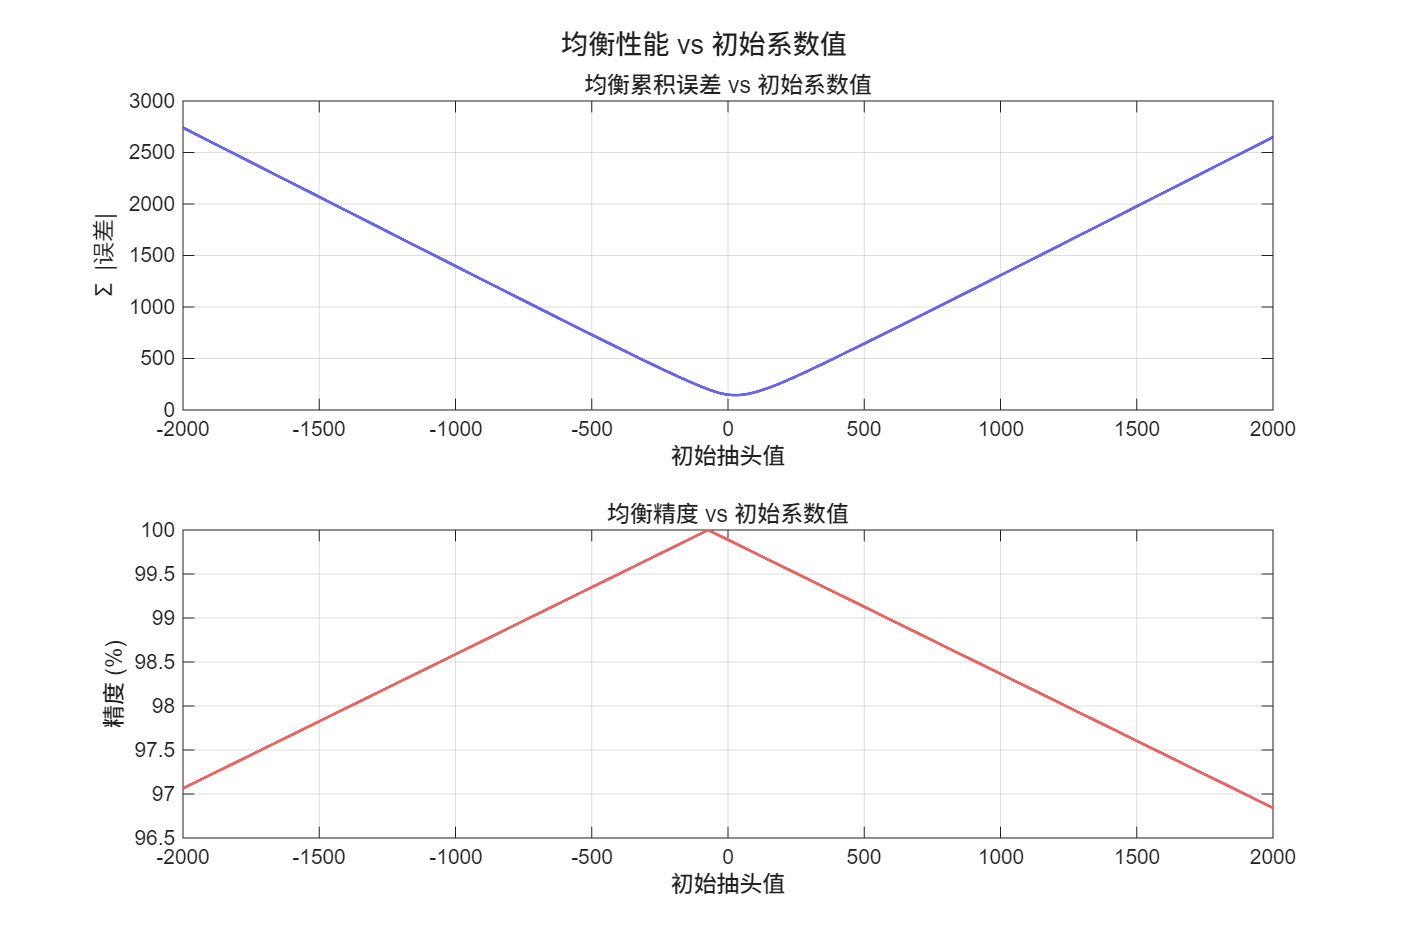
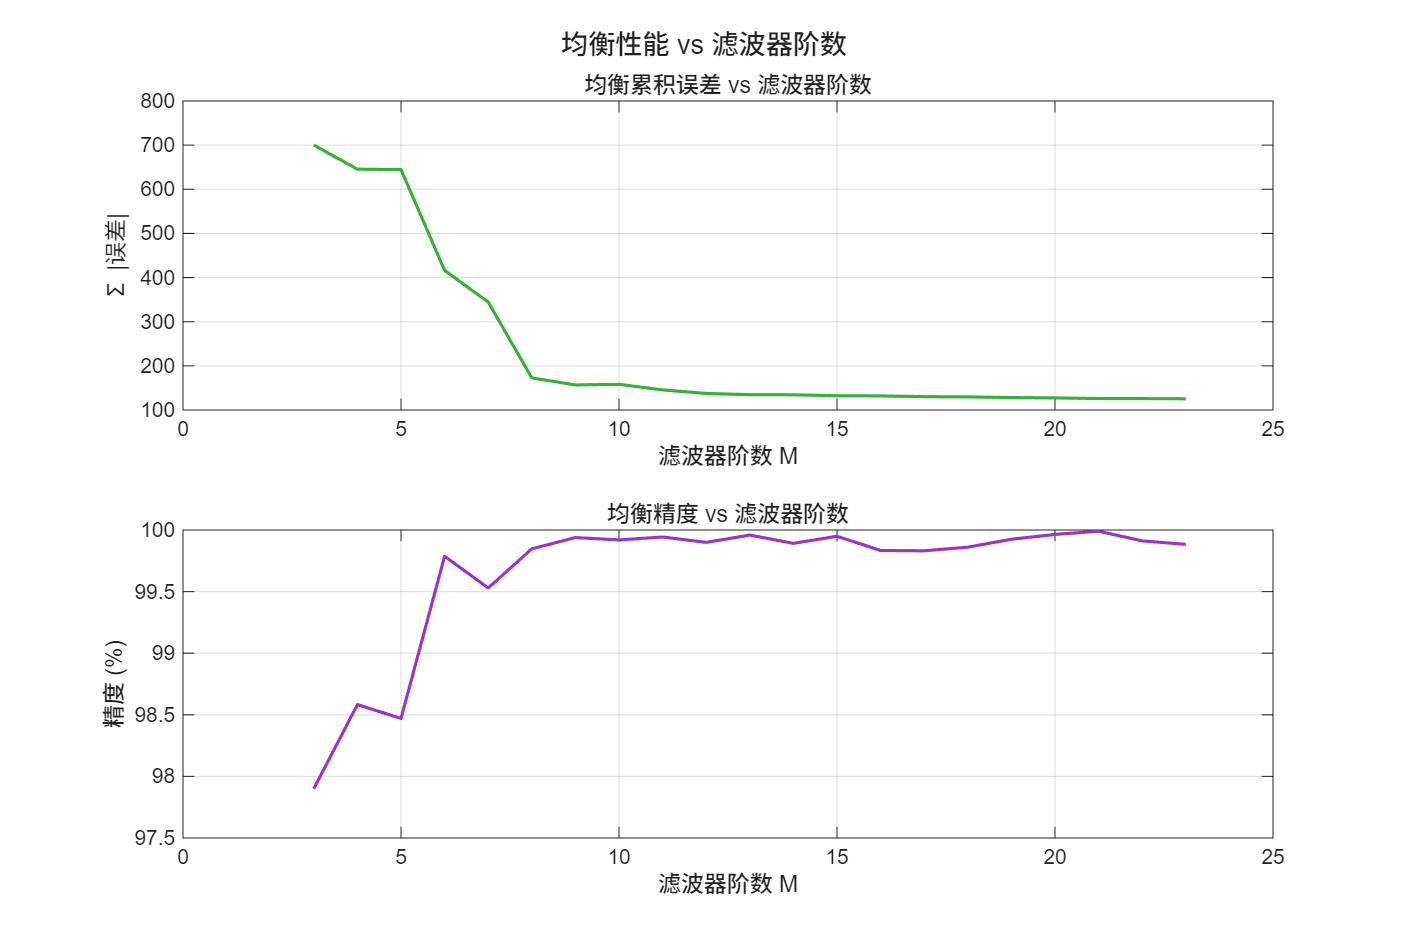
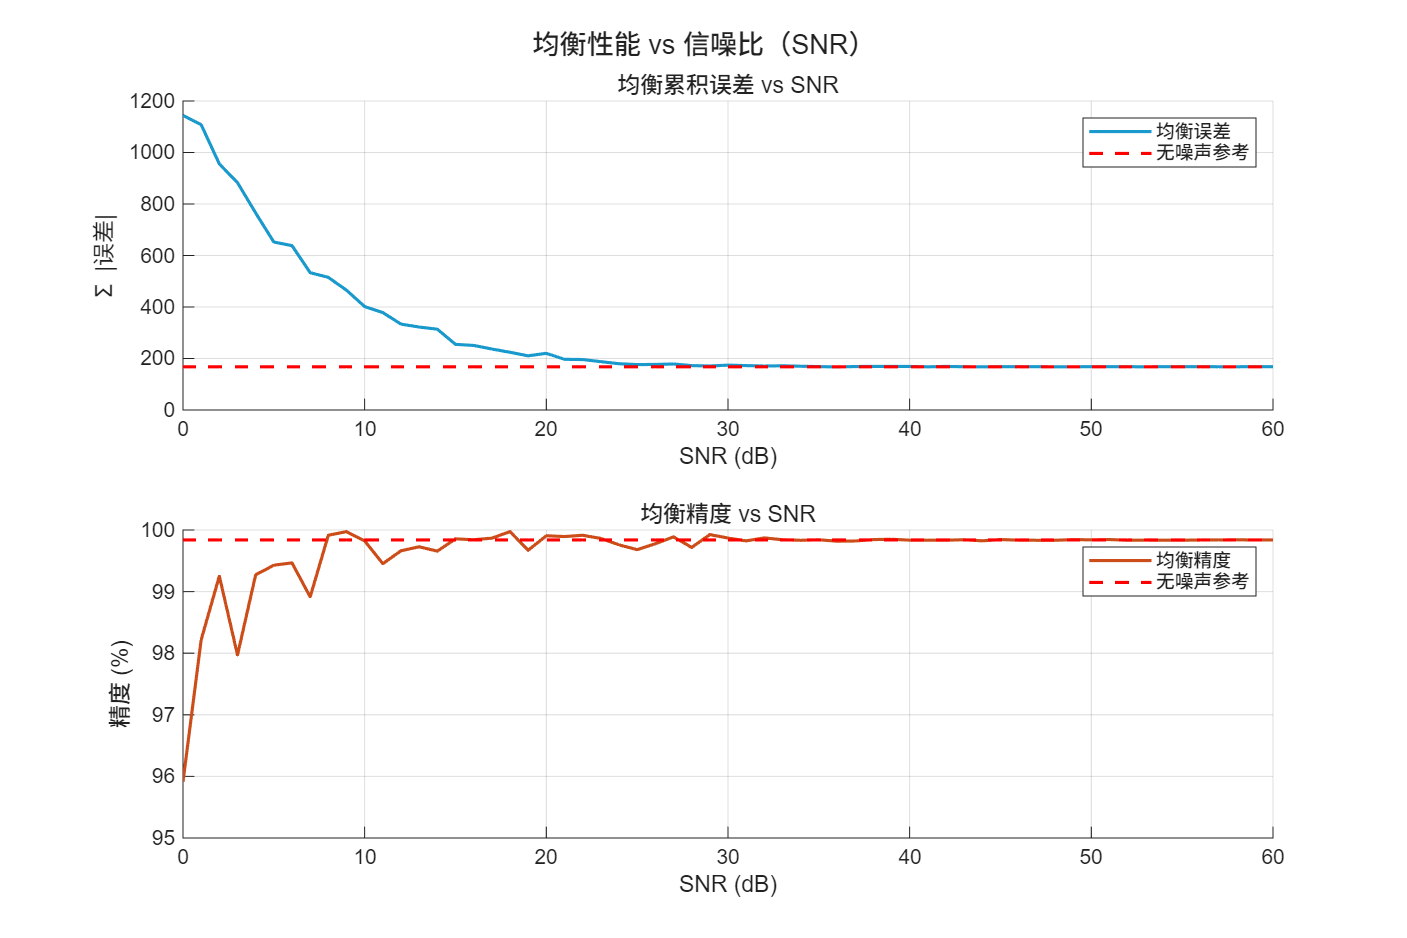
B5 鲁棒性扫描:
SNR、阶数M、初值范围
核心观察量:
e[n]、
h_track、
overall_lti_track、测试精度。
C 链路:CMA 盲均衡
- C1 盲均衡主流程:10 万样本在线迭代
- C2 收敛分析:抽头与整体 LTI 演化
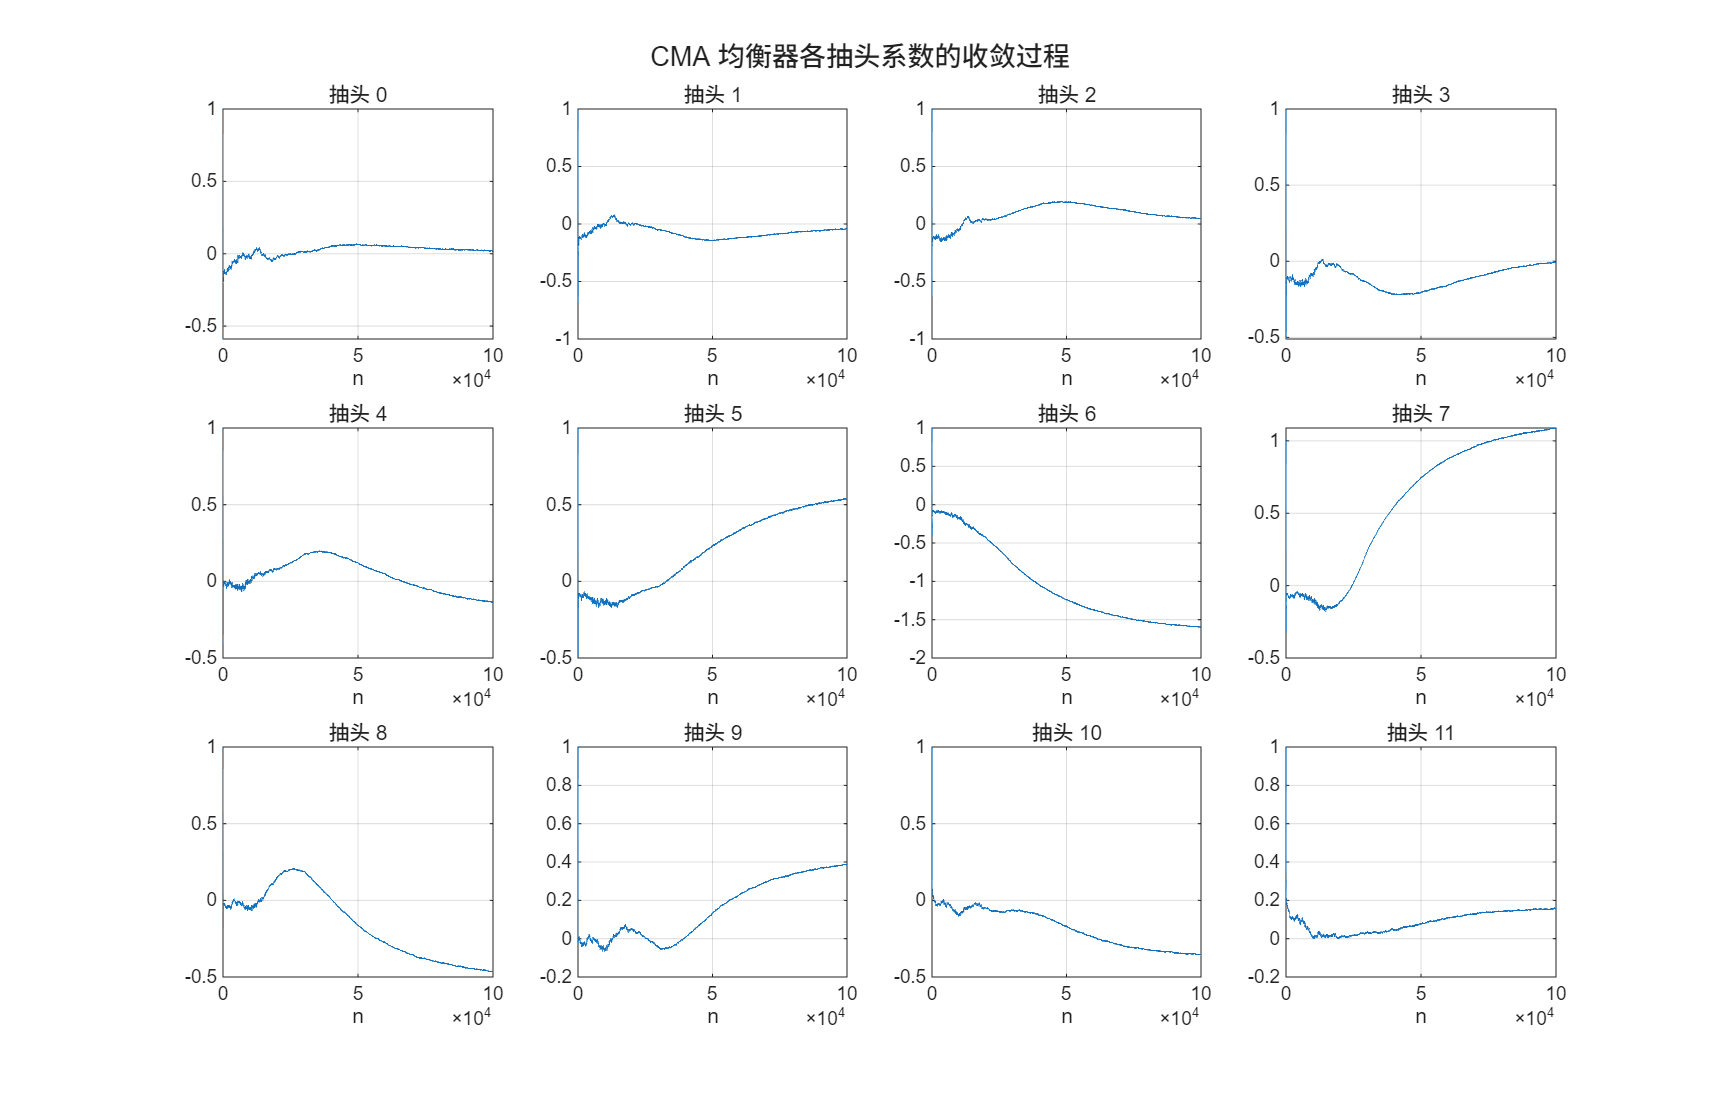
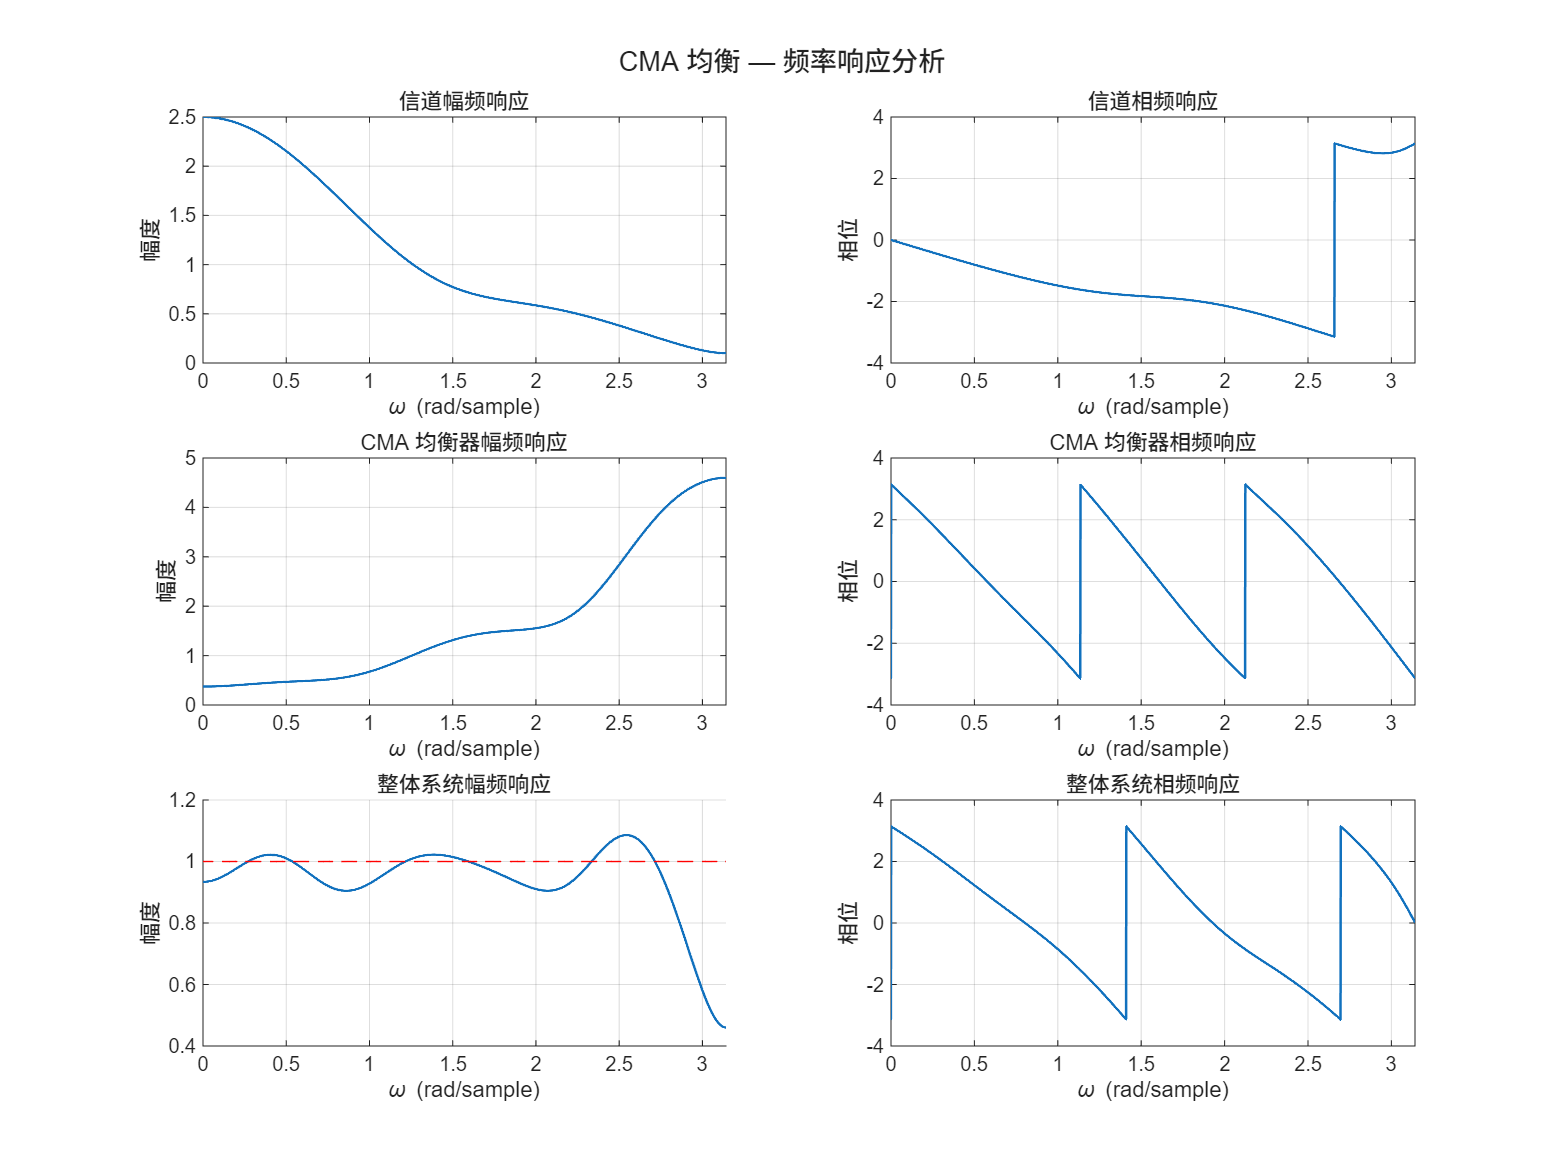
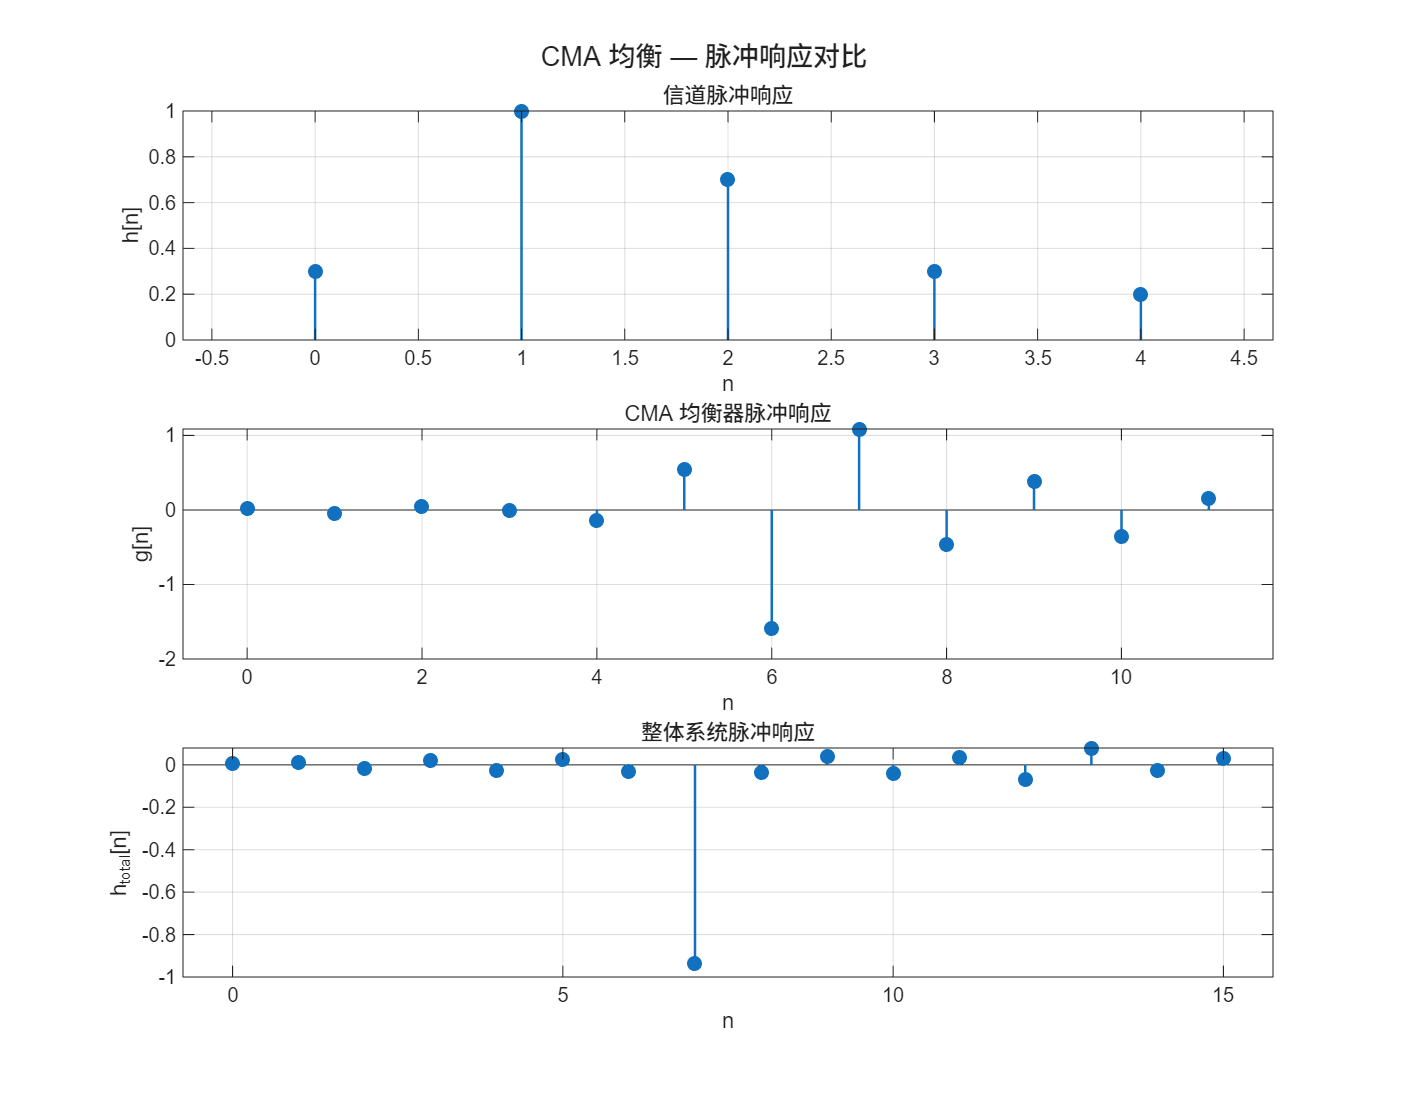
- C3 频域与脉冲响应:均衡器频率补偿效果
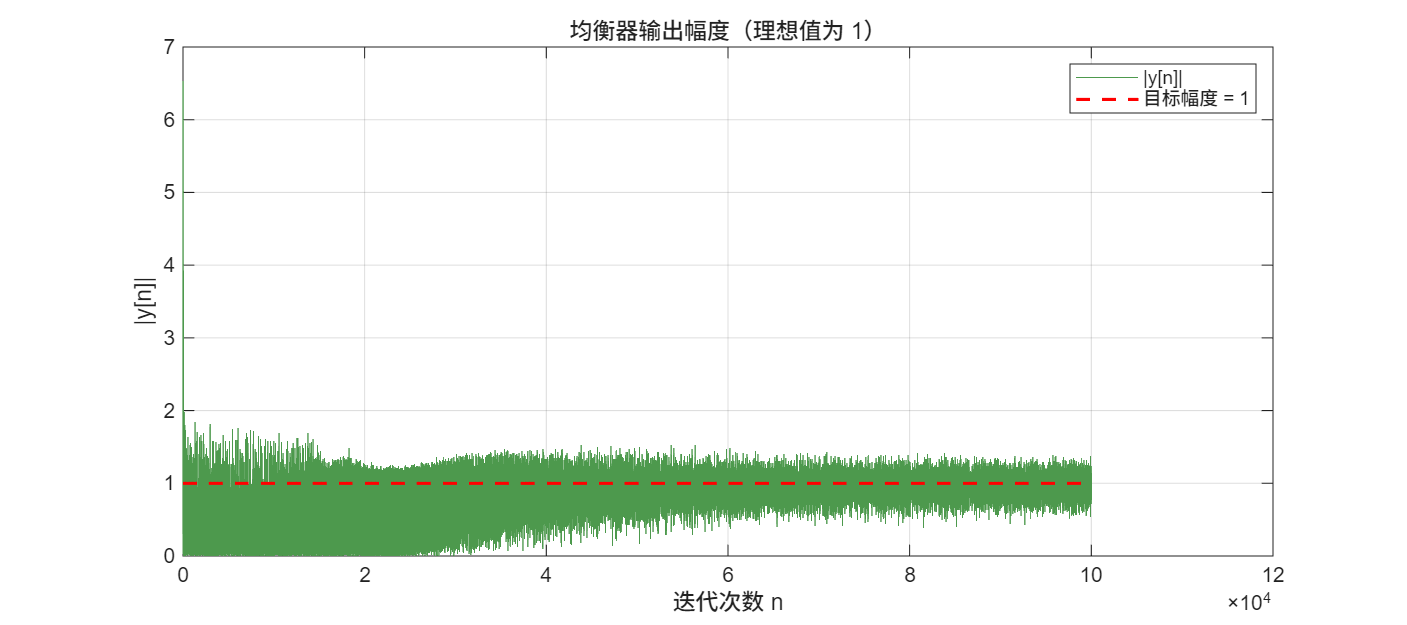
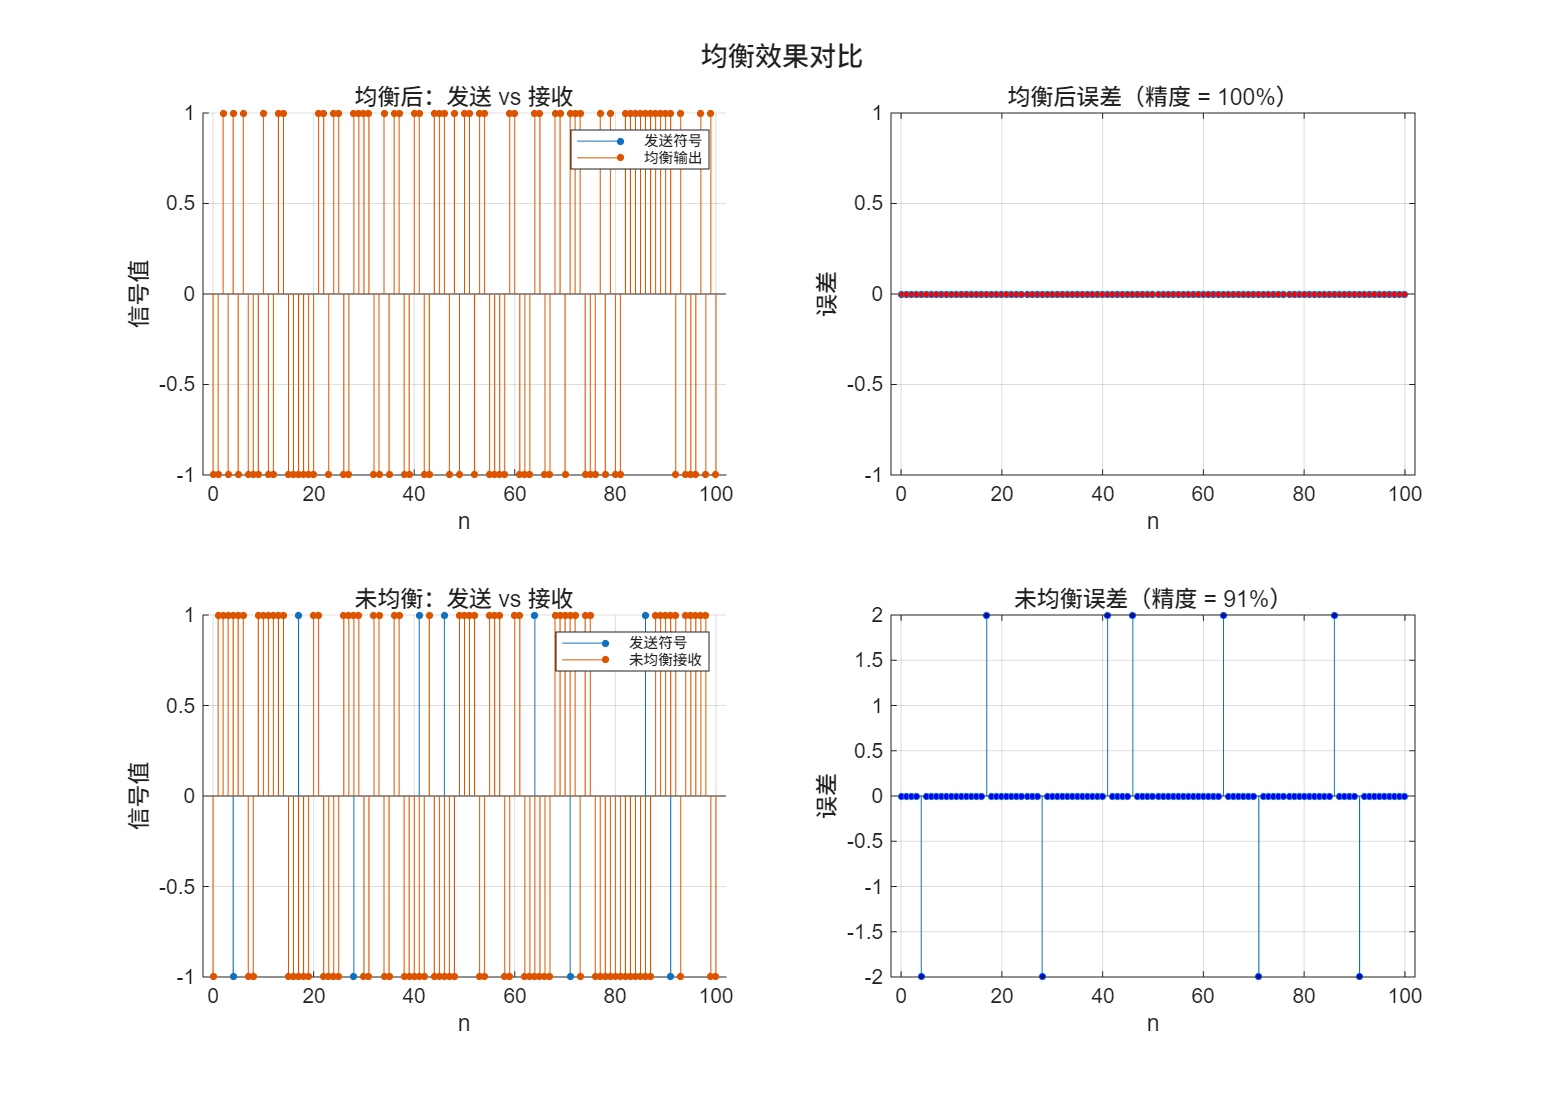
- C4 对比分析:均衡前后误差对比
核心观察量:
E_cm、
|y| 常模收敛、
phase_flip 极性修正。
📊 参数覆盖与可观测指标
| 模块 | 关键参数 | 覆盖范围 | 主要输出指标 |
| ------ | ----------------------------------------- | ------------------------------------------------------------ | -------------------------------------------- |
| ANF |
mu,
r,
f_noise |
mu=1e-6~1e-5,
r=0.85~0.95,
f=30/40/45/60Hz | 频谱陷波效果、
a[n] 收敛、频率跟踪曲线 |
| LMS |
M,
mu,
SNR,
h_init |
M=3~23,
SNR=0~60dB,
h_init=-2000~2000 | 误差曲线、精度曲线、整体 LTI 收敛 |
| CMA |
M,
mu_cma,
N |
M=11,
mu=2e-4,
N=1e5 | 常模误差、输出幅值收敛、相位翻转修正后精度 |
💻 核心代码展示
🔥 自适应陷波更新(
adaptive_notch_filter.m)
% 误差信号(FIR 零点部分)
e_n = xn + a_vec(n) * xn_1 + xn_2;
% 输出信号(IIR 极点部分)
y(n) = e_n - r * a_vec(n) * yn_1 - r^2 * yn_2;
% LMS 更新
a_vec(n+1) = a_vec(n) - mu * y(n) * xn_1;
% 稳定性约束
if (a_vec(n+1) > 2) || (a_vec(n+1) < -2)
    a_vec(n+1) = 0;
end
🚀 LMS 均衡更新(
lms_equalizer.m)
% 构造当前输入向量(翻转+零填充)
num_available = min(n, M + 1);
xf(:) = 0;
xf(1:num_available) = flip(xn(max(1, n - M):n));
% 均衡输出
y(n) = sum(xf .* h);
% 误差与权重更新
e(n) = sn_delayed(n) - y(n);
h = h + 2 * mu * e(n) .* xf;
🧠 CMA 盲均衡与相位修正(
demo_cma_equalizer.m)
% CMA 更新(实值BPSK形式)
e(n_idx) = y(n_idx)^2 - 1;
h = h - 4 * mu_cma * e(n_idx) * y(n_idx) .* xf;
% 相位/极性二义性修正
match_pos = sum(in_check == out_check);
match_neg = sum(in_check == -out_check);
if match_neg > match_pos
    phase_flip = -1;
else
    phase_flip = 1;
end
🎬 一键运行
>> cd notch_filter
% 一键运行全部实验
>> run_all_demos
% 单独运行模块
>> demo/demo_notch_filter
>> demo/demo_lms_equalizer
>> demo/demo_cma_equalizer
输出预览
============================================================
  自适应滤波器与均衡器 — 完整演示
============================================================
>>> [1/3] 启动自适应陷波滤波器演示 ...
>>> [2/3] 启动 LMS 自适应均衡器演示 ...
>>> [3/3] 启动 CMA 常模盲均衡器演示 ...
============================================================
  全部演示运行完毕!
  图片输出位置:
    陷波滤波器 → output/notch_filter/
    LMS 均衡器  → output/lms_equalizer/
    CMA 均衡器  → output/cma_equalizer/
============================================================
🖥️ 运行环境
- MATLAB 版本:R2020a 或更高版本
- 依赖工具箱(建议):
- Communications Toolbox(
wgn) - Signal Processing Toolbox(
zplane)
🛒 获取方式
本文代码仅为核心片段,完整版工程已整理好。 关注公众号 【 3GPP 仿真实验室】进行获取。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70049237/viewspace-3110783/ ,如需转载,请注明出处,否则将追究法律责任。

