
本文是经过严格查阅相关权威文献和资料,形成的专业的可靠的内容。全文数据都有据可依,可回溯。特别申明:数据和资料已获得授权。本文内容,不涉及任何偏颇观点,用中立态度客观事实描述事情本身。
文章结尾有最新热度的文章,感兴趣的可以去看看。
文章有点长(2081字阅读时长:8分),期望您能坚持看完,并有所收获
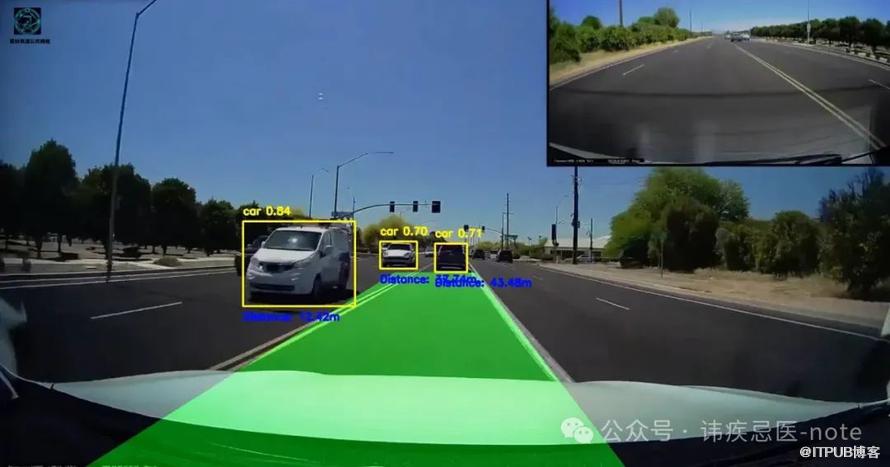
在这篇文章中,我们将探讨如何使用YOLOv8(You Only Look Once)和OpenCV构建一个车道与车辆检测系统。我们的目标是创建一个能够检测道路车道,并识别车辆,同时估算车辆与摄像头距离的系统。本项目将计算机视觉技术与深度学习目标检测相结合,打造出一个用于了解道路环境的强大工具。
系统的主要功能:
车道检测:利用边缘检测和霍夫直线变换来检测道路上的车道。 车辆检测:使用YOLOv8模型识别车辆,并在车辆周围绘制边界框。 距离估算:依据边界框的大小来计算检测到的车辆与摄像头之间的距离。
在本教程中,我们将完整地介绍整个流程,对代码进行解释,并通过示例图像来说明该系统的工作原理。
先决条件
在开始之前,你需要安装几个库:
OpenCV:用于图像处理和车道检测。 Ultralytics YOLOv8:用于车辆检测。 NumPy:用于数组操作。
你可以使用pip命令来安装这些依赖项:
pip install opencv-python-headless numpy ultralytics车道检测流程
我们首先来实现车道检测。其核心思路是通过检测边缘,并运用霍夫直线变换来检测线段,从而识别道路上的车道。
步骤1:对感兴趣区域(ROI)进行掩膜处理
在道路环境中,我们只对图像下部区域的车道检测感兴趣。region_of_interest函数会创建一个掩膜,将这个区域分离出来。
def region_of_interest(img, vertices):
    mask = np.zeros_like(img)
    match_mask_color = 255
    cv2.fillPoly(mask, vertices, match_mask_color)
    masked_image = cv2.bitwise_and(img, mask)
    return masked_image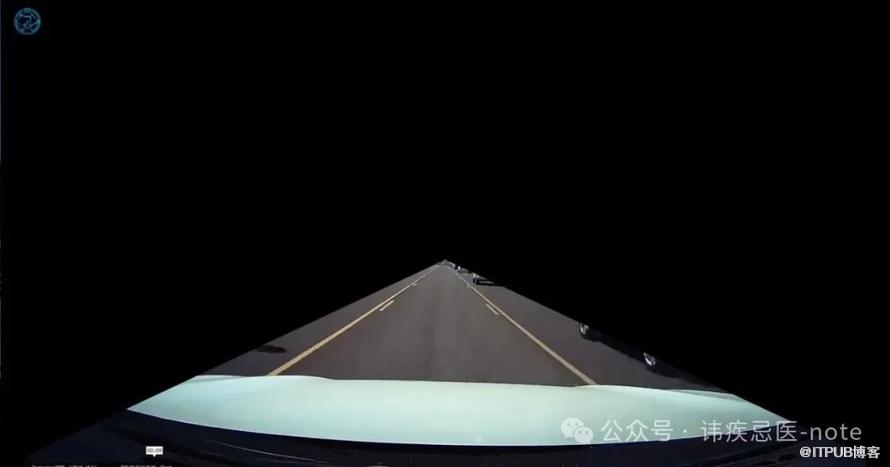
步骤2:Canny边缘检测
接下来,我们将图像转换为灰度图,并应用Canny边缘检测器来突出图像中的边缘。
gray_image = cv2.cvtColor(image, cv2.COLOR_RGB2GRAY)
cannyed_image = cv2.Canny(gray_image, 100, 200)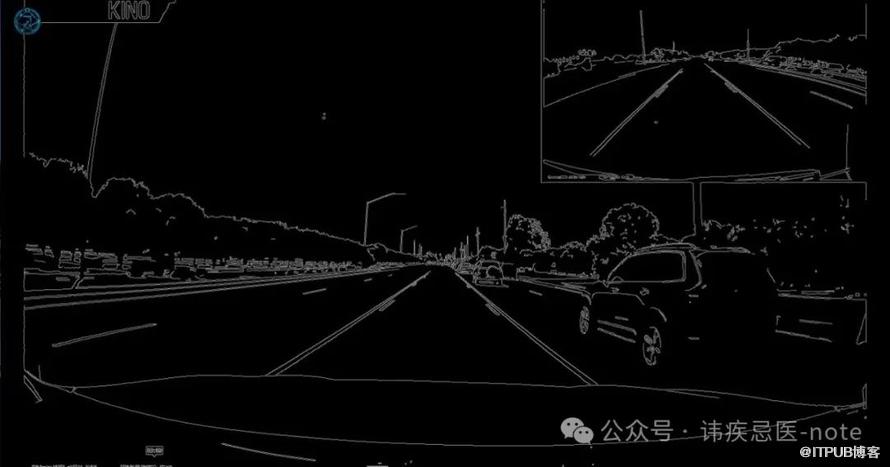
步骤3:霍夫直线变换
为了检测构成车道的线条,我们应用霍夫直线变换。然后根据检测到的线条的斜率,将它们划分为左侧车道线和右侧车道线。
lines = cv2.HoughLinesP(
    cropped_image,
    rho=6,
    theta=np.pi / 60,
    threshold=160,
    lines=np.array([]),
    minLineLength=40,
    maxLineGap=25
)检测到的线条的斜率有助于我们判断它们属于左侧车道还是右侧车道。然后我们使用cv2.fillPoly函数在图像上绘制出车道。

使用YOLOv8进行车辆检测
接下来,我们使用YOLOv8(深度学习目标检测模型)来实现车辆检测。YOLO非常适用于实时应用场景,因为它只需让图像在网络中进行一次前向传播就能完成处理。
步骤1:加载YOLOv8模型
我们首先使用ultralytics库加载YOLOv8模型。在这里,我们使用预训练的权重来检测视频帧中的车辆。
model = YOLO('weights/yolov8n.pt')步骤2:绘制边界框
对于每一辆检测到的车辆,我们都会在图像上绘制一个边界框,并附上类别名称(“汽车”)以及置信度得分。
for box in boxes:
    x1, y1, x2, y2 =map(int, box.xyxy[0])
    conf = box.conf[0]
if model.names[cls]=='car'and conf >=0.5:
        label =f'{model.names[cls]} {conf:.2f}'
        cv2.rectangle(lane_frame,(x1, y1),(x2, y2),(0,255,255),2)
        cv2.putText(lane_frame, label,(x1, y1 -10), cv2.FONT_HERSHEY_SIMPLEX,0.5,(0,255,255),2)
距离估算
每辆检测到的车辆与摄像头之间的距离是基于其边界框的大小来估算的。这是一种简单的方法,我们假定距离与边界框的宽度成反比。
def estimate_distance(bbox_width, bbox_height):
    focal_length = 1000  # Example focal length
    known_width = 2.0  # Approximate width of the car (in meters)
    distance = (known_width * focal_length) / bbox_width
    return distance
整合起来:视频处理
最后一步是将所有组件整合到一个视频处理流程中。我们从视频中捕获帧,运行车道检测和车辆检测流程,并实时显示结果。
while cap.isOpened():
    ret, frame = cap.read()
ifnot ret:
break
    lane_frame = pipeline(resized_frame)
    results = model(resized_frame)
for result in results:
# Draw bounding boxes and estimate distance
    cv2.imshow('Lane and Car Detection', lane_frame)
if cv2.waitKey(1)&0xFF==ord('q'):
        break
结论
在本项目中,我们将使用传统计算机视觉技术的车道检测与基于深度学习的YOLOv8模型的车辆检测相结合。该系统能够实时检测车道和车辆,提供诸如道路上车辆的位置以及估算距离等有价值的信息。
以上就是我的分享。这些分析皆源自我的个人经验,希望上面分享的这些东西对大家有帮助,感谢大家!

最新热门文章推荐:
谁才是Rust视频处理的最佳选择?ffmpeg-next vs opencv vs video-rs
震惊!只需几行代码,OpenCV与TesseractOCR就能实现车牌识别,准确率超乎想象
告别繁琐!Phi-3-Vision-128K人工智能OCR轻松搞定PDF解析
为什么说C和C++比其他语言更能培养优秀程序员?底层思维的重要性
用纯C++实现神经网络:不依赖Python和PyTorch,260行代码训练手写数字分类器准确率高达99%,你敢信?
参考文献:《OpenCV中文文档》《YoLov8文档》
原文作者:讳疾忌医-note;如有侵权,请联系管理员删除。

最新文章
- CUDA与C++多线程性能之争:为何CUDA在金融计算中更胜一筹?
- C++高频交易系统延迟痛点大揭秘:从毫秒到纳秒的调优之路
- 为什么你的C++程序又大又慢?大部份开发者忽视的LTO链接优化陷阱
- 中国人眼中的沃尔特?布莱特:D语言比C++ 更优?多数开发者的认知误区
- 榨干每一滴性能:编译器不想让你知道的C++性能秘诀
- 国外C++架构师分享:从架构小白到架构师,看看他是如何做到的?
- 国外C++程序员分享:当OCR遇上C++和OpenCV,图像文本提取变多简单?
- 探索C++语言的起源密码:一段鲜为人知的技术传奇
- 震惊!从物理跨界C++:如何凭 STL 重塑C++编程格局
- 打工人必备!GitHub惊现神器,上班提高效果再也不怕被抓
