之前做CV,一开始觉得也很有意思,但没有踩对点,也许去直播视频公司比较刚需,互联网公司很多还是搜索推荐广告离钱最近;后来关注了一段时间的强化学习,强化学习做游戏也不错,当一个AI陪练师,但游戏更新换代快,腾讯AI lab 出来的超参数科技也没有太多动静;最近在做搜索推荐,也比较有意思,不过这个古老的行业很难有太多大的突破了。 当互联网开始内卷到抢菜市场的生意的时候,这个行业的创新也开始走到了尽头。还是要聚焦制造业,产业报国。 最近也在琢磨什么样的行业是可以深挖,挖的越深,可以持续不断得到井水。开始关注自动驾驶。整个行业格局整理如下: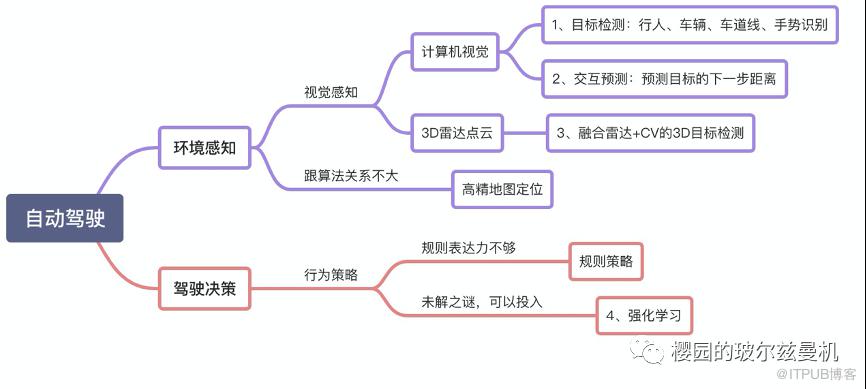
上面讲的还是偏算法,如果加上工程软件,芯片,甚至物联网、5G、车路协同系统,就是一个整车上路了。1、目标检测,行人车辆车道线手势识别,这块研究应该是最透彻的。虽然也不成熟,例如如何在车载芯片上快速计算而且精度极高。相关内容后续跟进。1)Recursive Social Behavior Graph for Trajectory Predictionhttp://cn.arxiv.org/pdf/2004.10402.pdf卢策吾老师的文章,讲的是如何对与自动驾驶的车交互的对象的行为预测的。同样距离的三个人,有的人要穿越马路,有的人突然站着看手机,有的人直着走街道。他们对车的影响是不一样的。2)TPNet: Trajectory Proposal Network for Motion Prediction http://cn.arxiv.org/pdf/2004.12255.pdf这篇文章是研究多模态建模和道路结构利用问题的,解决的问题是:视野内的交互的车辆,会走出什么样的轨迹。构建了一个两阶段模型:第一阶段预测多个候选轨迹,第二阶段对轨迹进行分类和回归,哪些轨迹预测的还可以,修正一下就能得到更好的结果。CenterFusion: Center-based Radar and Camera Fusion for 3D Object Detectionhttps://github.com/mrnabati/CenterFusion这篇文章讲的是用低成本的雷达,替换激光雷达,并达到高精度3D目标检测的方法。具有很强的现阶段操作意义。4、强化学习做无人驾驶。这个方向是整个无人车的核心。目前还没有太多突破。我觉得是个很好的科研方向。为什么说是核心呢?本质上,人开车就是做决策的过程,这个过程是可以用蒙特卡洛搜索树拟合,人看到前面有行人过马路,就下意识放慢速度;发现行人停止了,看自己的车;又加速开过。整个过程就是一个复杂的决策过程,一般的规则策略是比较难做的。就是说强化学习,也是非常复杂,因为他的action集合就有很多,随便举例:1、加速10%,2、加速30%。3、减速20%。4、左转弯20度。5、右转弯10度。6、先打转向灯,等左后方车车距变大,再变道。…………等等。1、A. S. et al., “Multi-Agent Autonomous Driving Simulator built ontop of TORCS,” https://github.com/madras-simulator/MADRaS, 2019,[Online; accessed 14-April-2019].2、E. Leurent, “A collection of environments for autonomous drivingand tactical decision-making tasks,” https://github.com/eleurent/highway-env, 2019, [Online; accessed 14-April-2019]. 这里有一篇非常好的综述文章,总结了强化学习做自动驾驶的最近研究进展。由于下载文章非常麻烦。我把文章放了百度云盘。大家公众号回复:RL。即可下载。
原文作者:Agent的潜意识;如有侵权,请联系管理员删除。

