在发表于《Transactions of the Institute of Measurement and Control》的研究论文《Fault diagnosis of marine diesel engine via control-aware domain-adversarial network: A control-diagnosis collaboration perspective》中,针对船舶柴油机燃油喷射系统在多工况机动运行下的状态监测与故障诊断展开了分析。该研究指出,当前多数数据驱动的动力系统故障诊断方法高度依赖被动监测得到的状态响应信号,而在系统经历加减速等工况过渡时,外部控制指令引发的工况变化与部件物理退化对状态信号造成的改变存在重叠,容易引发误判。
一、被动状态监测中的特征重叠问题
在工业设备监测场景中,状态信号是被动反映系统运行行为的物理量。以柴油机喷油系统为例,喷油质量流量是反映喷孔健康状态的直接观测指标。然而,纯粹基于状态信号进行时域波形分析时,工况切换与部件故障往往表现出高度相似的响应形态。
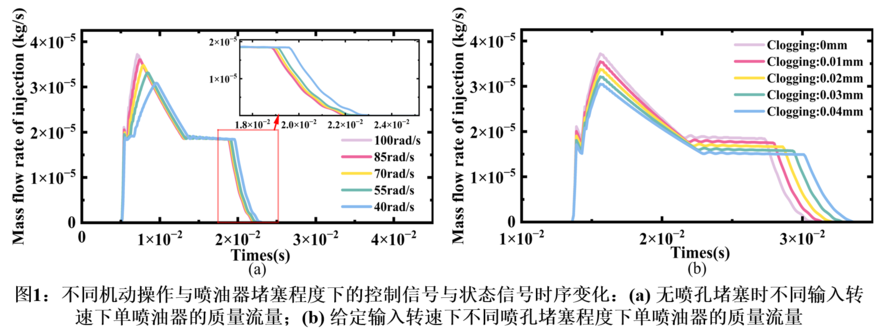
从图1的对比中可以看出:
-
转速变化引起的响应变化:当系统处于正常无故障状态,但主轴转速发生变化时,单个喷油器的喷油质量流量在峰值幅值与喷射持续时间上均会出现显著偏移;较低的输入转速会导致喷油峰值降低并伴随尾部拖尾延长。
-
喷孔堵塞引起的响应变化:在转速恒定的条件下,喷油器喷孔发生不同程度的物理堵塞退化时,其喷油质量流量同样表现为峰值降低以及喷射持续阶段的形变。
若仅采集状态信号送入分类模型,模型在特征空间中缺乏外部基准,难以判断波形形变究竟是由操纵调速动作引起的,还是由喷孔结焦堵塞引起的。将系统的控制输入引入特征建模流程,作为状态解耦的基准锚点,是解决此类问题的物理逻辑出发点。
二、控制量与状态量的层级物理关系
柴油机动力系统在物理机制上呈现出严格的因果控制链条:控制输入为主轴及凸轮轴的动态运行参数,属于主动调节量;而喷油器的喷油动态响应则属于被动响应量。
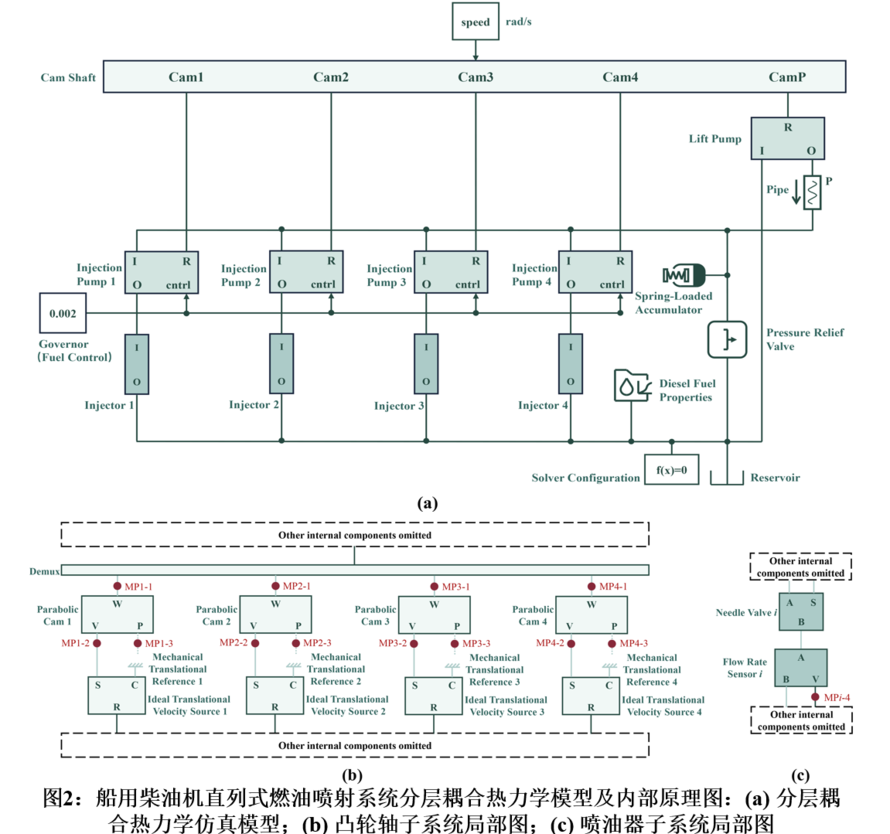
如图2所示,系统在物理结构上包含凸轮轴子系统、输油泵、直列喷油泵以及各缸喷油器:
-
控制量采集侧:包含轴角速度、凸轮线速度以及凸轮角位移等时序参数,这些信号直接反映了操作人员或调速机构当前的机动控制意志。
-
状态量采集侧:各缸喷油器出口处的喷油质量流量,直接受控于凸轮的驱动,并在受喷孔几何通径影响后形成瞬态流动剖面。
三、控制感知域对抗网络的技术步骤
为系统化融合控制信号与状态信号,并在变工况干扰下提取具备泛化能力的故障表征,论文构建了 控制感知域对抗网络(CA-DANN)。其整体框架包含特征提取双分支、特征门控融合、故障分类以及细粒度工况判别四个主要步骤。
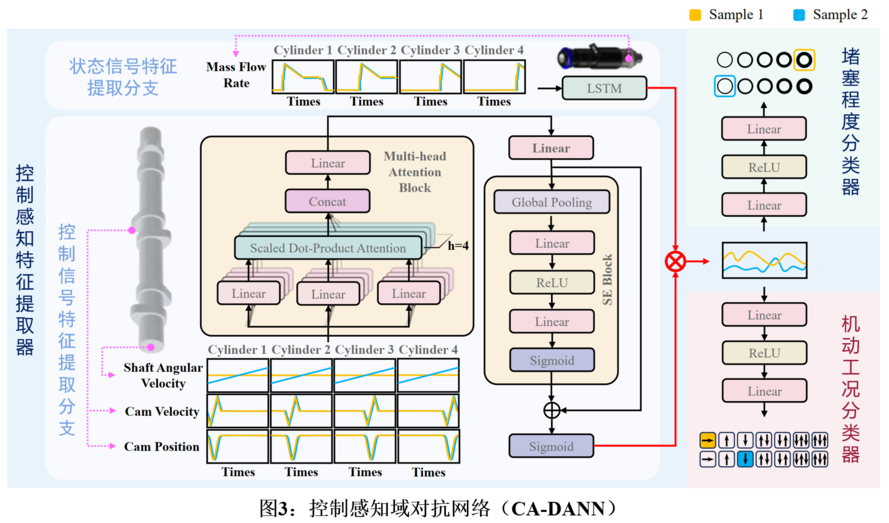
1.控制与状态双分支特征提取
网络在输入层对两类信号采取分立建模路径:
-
控制信号特征提取分支:输入包含多缸对应的轴角速度、凸轮速度与凸轮位移等多维控制时序序列。该分支首先利用多头自注意力机制在不同投影子空间中建模控制参数间的动态依赖关系;截取序列最终时刻的注意力输出作为全局时域表征,送入全连接层映射至指定隐藏维度;接着引入通道注意力模块(SE模块),通过全局池化与两层全连接网络评估各个特征通道的相对重要性并重标定权重;最后利用残差连接将映射特征与加权特征相加,并经由S型激活函数将各通道权值压缩至零到一的开区间内,生成控制加权向量。
-
状态信号特征提取分支:输入四个喷油器的喷油质量流量时序数据。该分支采用长短期记忆网络(LSTM)处理该时序序列,利用其内部门控机制滤除流体脉动中的随机噪声,并截取最后一个时步的隐藏状态向量,以表征包含喷油峰值、上升沿坡度及喷射周期的状态特征。
2.控制引导的自适应加权特征融合
模型放弃了直接拼接两类特征的常规做法,转而采用以控制量为主导的门控机制:
-
将控制分支输出的归一化通道权重向量,与状态分支提取出的隐藏状态向量执行逐元素对应乘法。
-
该设计通过控制量自适应决定状态特征各个维度的激活程度,将操作指令直接映射为对状态特征通道的抑制或增益,建立控制与状态的时空耦合表征。
3.喷孔堵塞等级分类
融合后的特征向量被送入主任务分类支路:
-
特征首先经过一层线性投影层映射至中间隐空间;
-
通过线性整流激活函数(ReLU)引入非线性变换;
-
经由第二层线性网络直接映射至类别输出节点,通过取最大概率值判定喷孔当前的堵塞等级类别。
4.细粒度机动工况判别与域对抗训练
为消除不同机动工况对故障识别造成的特征偏移,网络在融合特征后端引入对抗机制:
-
判别器放弃传统的“源域/目标域”二分类架构,将其扩展为涵盖恒速工况与多种加减速动态工况的细粒度多分类判别器。
-
融合特征在进入判别器前首先通过梯度反转层。在前向传播过程中,特征数据正常传递;在反向传播过程中,来自工况判别损失的梯度被乘以负调节系数并传递回特征提取网络。
-
经过梯度反转后的特征,依次通过全连接层、线性整流激活函数与输出层,完成对当前具体操纵工况类别的预测。
-
在对抗博弈训练下,特征提取器被迫学习那些剥离了工况机动信息、但在故障分类任务上具备高区隔度的领域不变特征。
文献
Fault diagnosis of marine diesel engine via control-aware domain adversarial network: A control-diagnosis collaboration perspective [J]. Transactions of the Institute of Measurement and Control, 2026.
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/69957925/viewspace-3185897/ ,如需转载,请注明出处,否则将追究法律责任。

