|
基于IMX214+ZYNQ
XC7Z100的1080P双目视觉智能平台 |
一、双目视觉智能平台概述
双目视觉智能平台以双路CMOS传感器IMX214+ XC7Z100 FPGA为基础,支持双路1080P 60fs视频输入, ZYNQ FPGA 支持FPGA预处理和双ARM计算。软件支持双目摄像头采集及QT图像显示,ARM接口管理及丰富的图像处理软件。
二、硬件资源1 FMC 双目MIPI模块FL0214
FMC 双目MIPI模块FL0214为MIPI接口的2路1300万像素的CMOS摄像头模块。 FL0214模块带有2个MIPI接口的摄像头模组,摄像头模组采用的是索尼(SONY)公司的CMOS感光芯片IMX214,摄像头
 高分别率为4224(水平)x3120(垂直)。摄像头的MIPI信号通过MC20901芯片转换为LVDS信号到FMC接口供FPGA采样。
模块有一个标准的LPC的FMC接口,用于连接FPGA开发板, FMC的连接器型号为:ASP_134604_01
FL0214模块实物照片如下:
FL0214模块实物图
2.1 FL0214模块的参数说明
以下为FL0214 双目MIPI摄像头模块的详细参数:
-
CMOS感光芯片:SONY IMX214
-
输出分别率:13Mega-Pixel (4208 × 3120)@30fps,4K2K@30fps, 1080p@60帧;
-
图像输出格式:RAW10/8, COMP8/6;
-
调焦距离:10CM ~ 无穷大
-
调焦方式: 电机马达自动调焦;
-
可视角度:80.7° ± 3° (Diag)
-
摄像头输出:CSI-2串行数据输出(MIPI 4 Lane, 兼容D-PHY标准V1.1)
-
摄像头配置接口:I2C;
-
MC20901驱动芯片:电平转换(MIPI D-PHY->LVDS):
-
工作温度:-20°~65°;
2.2 FL0214模块的结构图
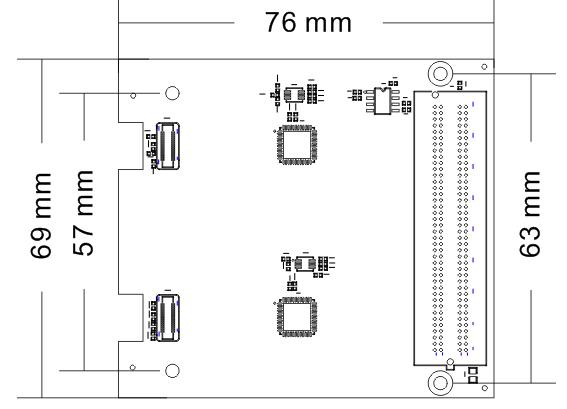
FL0214 双目MIPI摄像头尺寸结构图
2.3
FL0214模块
原理框图
FL0214模块的原理设计框图如下:
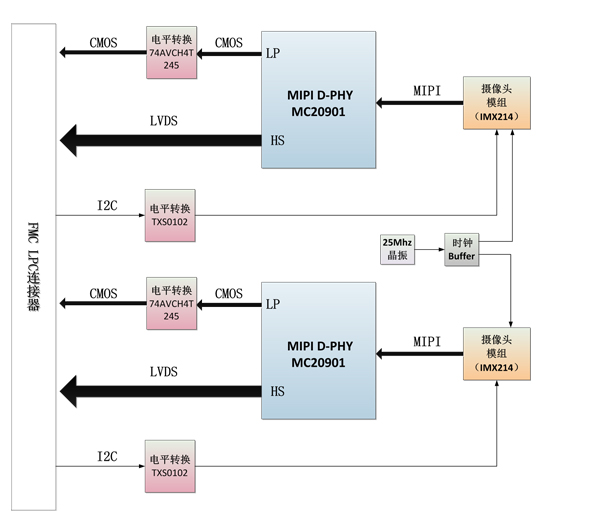
关于IMX214摄像头和MIPI D-PHY芯片的电路具体参考设计请参考摄像头的资料和芯片手册。
2.4模块FMC LPC的引脚分配:
下面只列了电源和接口的信号,GND的信号没有列出,具体用户可以参考原理图。
|
Pin Number |
Signal Name |
Description |
|
C35 |
+12V |
12V电源输入 |
|
C37 |
+12V |
12V电源输入 |
|
D32 |
+3.3V |
3.3V电源输入 |
|
C34 |
GA0 |
EEPROM地址位0位 |
|
D35 |
GA1 |
EEPROM地址位1位 |
|
D9 |
CSI1_CMOS_LP_CLK_N |
第一路摄像头CMOS时钟负极输出 |
|
D8 |
CSI1_CMOS_LP_CLK_P |
第一路摄像头CMOS时钟正极输出 |
|
G16 |
CSI1_CMOS_LP0_N |
第一路摄像头CMOS LANE0数据负极输出 |
|
G15 |
CSI1_CMOS_LP0_P |
第一路摄像头CMOSLANE0数据正极输出 |
|
G13 |
CSI1_CMOS_LP1_N |
第一路摄像头CMOS LANE1数据负极输出 |
|
G12 |
CSI1_CMOS_LP1_P |
第一路摄像头CMOSLANE1数据正极输出 |
|
G19 |
CSI1_CMOS_LP2_N |
第一路摄像头CMOS LANE2数据负极输出 |
|
G18 |
CSI1_CMOS_LP2_P |
第一路摄像头CMOSLANE2数据正极输出 |
|
G10 |
CSI1_CMOS_LP3_N |
第一路摄像头CMOS LANE3数据负极输出 |
|
G9 |
CSI1_CMOS_LP3_P |
第一路摄像头CMOSLANE3数据正极输出 |
|
G7 |
CSI1_LVDS_CLK_N |
第一路摄像头LVDS时钟负极输出 |
|
G6 |
CSI1_LVDS_CLK_P |
第一路摄像头LVDS时钟正极输出 |
|
H14 |
CSI1_LVDS_HS0_N |
第一路摄像头LVDS LANE0数据负极输出 |
|
H13 |
CSI1_LVDS_HS0_P |
第一路摄像头LVDS LANE0数据正极输出 |
|
H11 |
CSI1_LVDS_HS1_N |
第一路摄像头LVDS LANE1数据负极输出 |
|
H10 |
CSI1_LVDS_HS1_P |
第一路摄像头LVDS LANE1数据正极输出 |
|
H17 |
CSI1_LVDS_HS2_N |
第一路摄像头LVDS LANE2数据负极输出 |
|
H16 |
CSI1_LVDS_HS2_P |
第一路摄像头LVDS LANE2数据正极输出 |
|
H8 |
CSI1_LVDS_HS3_N |
第一路摄像头LVDS LANE3数据负极输出 |
|
H7 |
CSI1_LVDS_HS3_P |
第一路摄像头LVDS LANE3数据正极输出 |
|
G21 |
CSI1_OTP_B |
第一路摄像头编程接口 |
|
D26 |
CSI1_RST_N |
第一路摄像头复位信号输入 |
|
D21 |
CSI2_CMOS_LP_CLK_N |
第二路摄像头CMOS时钟负极输出 |
|
D20 |
CSI2_CMOS_LP_CLK_P |
第二路摄像头CMOS时钟正极输出 |
|
G34 |
CSI2_CMOS_LP0_N |
第二路摄像头CMOS LANE0数据负极输出 |
|
G33 |
CSI2_CMOS_LP0_P |
第二路摄像头CMOSLANE0数据正极输出 |
|
G28 |
CSI2_CMOS_LP1_N |
第二路摄像头CMOS LANE1数据负极输出 |
|
G27 |
CSI2_CMOS_LP1_P |
第二路摄像头CMOSLANE1数据正极输出 |
|
G37 |
CSI2_CMOS_LP2_N |
第二路摄像头CMOS LANE2数据负极输出 |
|
G36 |
CSI2_CMOS_LP2_P |
第二路摄像头CMOSLANE2数据正极输出 |
|
G25 |
CSI2_CMOS_LP3_N |
第二路摄像头CMOS LANE3数据负极输出 |
|
G24 |
CSI2_CMOS_LP3_P |
第二路摄像头CMOSLANE3数据正极输出 |
|
C23 |
CSI2_LVDS_CLK_N |
第二路摄像头LVDS时钟负极输出 |
|
C22 |
CSI2_LVDS_CLK_P |
第二路摄像头LVDS时钟正极输出 |
|
H29 |
CSI2_LVDS_HS0_N |
第二路摄像头LVDS LANE0数据负极输出 |
|
H28 |
CSI2_LVDS_HS0_P |
第二路摄像头LVDS LANE0数据正极输出 |
|
H26 |
CSI2_LVDS_HS1_N |
第二路摄像头LVDS LANE1数据负极输出 |
|
H25 |
CSI2_LVDS_HS1_P |
第二路摄像头LVDS LANE1数据正极输出 |
|
H32 |
CSI2_LVDS_HS2_N |
第二路摄像头LVDS LANE2数据负极输出 |
|
H31 |
CSI2_LVDS_HS2_P |
第二路摄像头LVDS LANE2数据正极输出 |
|
H23 |
CSI2_LVDS_HS3_N |
第二路摄像头LVDS LANE3数据负极输出 |
|
H22 |
CSI2_LVDS_HS3_P |
第二路摄像头LVDS LANE3数据正极输出 |
|
C27 |
CSI2_OTP_B |
第二路摄像头编程接口 |
|
D27 |
CSI2_RST_N |
第一路摄像头复位信号输入 |
|
D14 |
FMC_CSI1_SCL |
第一路摄像头IIC总线时钟 |
|
D15 |
FMC_CSI1_SDA |
第二路摄像头IIC总线数据 |
|
H37 |
FMC_CSI2_SCL |
第二路摄像头IIC总线时钟 |
|
H38 |
FMC_CSI2_SDA |
第二路摄像头IIC总线数据 |
|
C34 |
GA0 |
EEPROM的I2C地址0 |
|
D35 |
GA1 |
EEPROM的I2C地址1 |
|
C30 |
SCL |
EEPROM的I2C时钟 |
|
C31 |
SDA |
EEPROM的I2C数据 |
|
G39 |
VADJ |
VADJ电源输入 |
|
H40 |
VADJ |
VADJ电源输入 |
三、 硬件资源2-基于XC7Z100 的图像处理底板

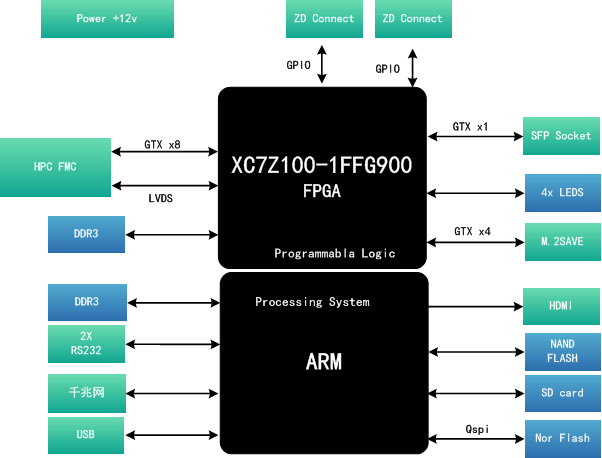
1.1主要性能和优势
-
使用 Zynq-7000 SoC 对嵌入式应用进行快速原型设计以实现优化
-
硬件、设计工具、 IP、以及预验证参考设计
-
演示嵌入式设计,面向视频通道
-
存储接口
-
1GB DDR3 组件存储
-
1GB DDR3 SODIM 存储器
-
支持包含 Dual ARM Cortex-A9 核处理器的嵌入式处理
-
使用 10-100-1000 Mbps Ethernet (RGMII) 开发网络应用
-
使用 HDMI 输出实现视频显示应用
-
扩展 I/O, 包含 FPGA Mezzanine Card (FMC) 接口
四、 软件资源
软件支持:
-
支持从microSD 卡加载ubuntu系统
-
支持利用QSPI模式配置程序
-
支持RS232连接计算机串口通信
-
支持外接HDMI连接显示器,并支持键盘,鼠标等外接设备进行演示
-
支持Msata存储设备,支持高速数据存储功能 (SATA存储单独定制开发)
-
平台引入了Xilinx公司的SDSoC™ 开发工具,提供了嵌入式C/C++ 应用开发体验,包括了Eclipse IDE和完整的设计环境,支持Zynq® All Programmable SoC开发,同时集成了Vivado设计环境。
-
FMC上接高速ADC,DAC子卡,CameraLink子卡等,进行功能扩展以及客户的定制需求,并可提供演示程序
教程不断更新:
-
开发板简介和检测
-
ZYNQ简介
-
Vivado开发环境
-
PL的“Hello World”LED实验
-
HDMI输出实验
-
PL端DDR3读写测试实验
-
GTX收发器误码率测试IBERT实验
-
体验ARM,裸机输出“Hello World”
-
PS点亮PL的LED灯
-
以太网实验(LWIP)
-
自定义IP实验
|
-
使用VDMA驱动HDMI显示
-
固化程序
-
安装虚拟机和Ubuntu系统
-
Ubuntu安装Linux版Vivado软件
-
使用SDK开发Linux程序
-
Linux下GPIO实验
-
Linux下的HDMI显示
-
使用Debian8桌面系统
-
QSPI 和EMMCE启动Linux
|
五、 双目视觉案例
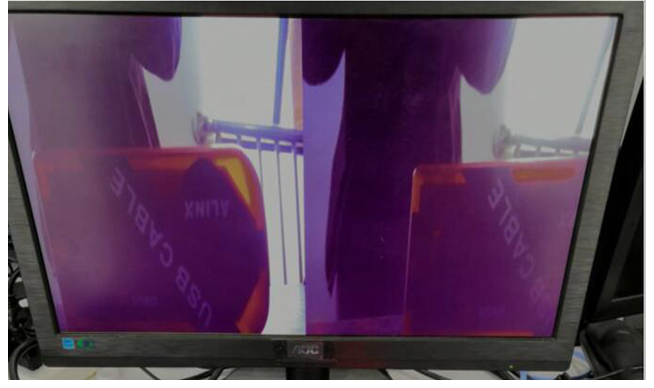
在VIVADO软件开发环境里下载双目测试例程到开发板,我们可以通过开发板的HDMI输出接口显示双目的视频图像到HDMI显示器上,

单个视频显示效果如下:
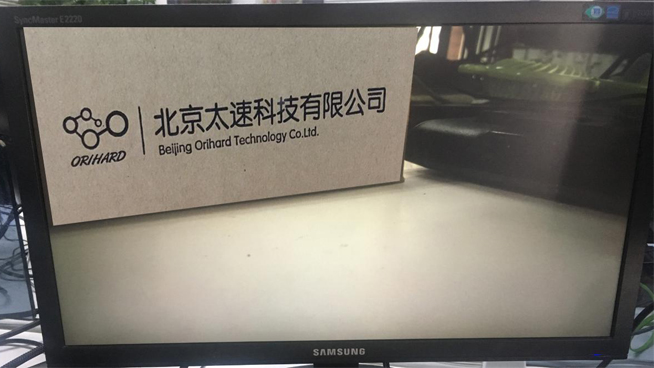
双目视觉显示效果:
 | |
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/31396189/viewspace-2743293/
,如需转载,请注明出处,否则将追究法律责任。

