数字孪生交通项目这两年的交付口径发生了明显变化。早些年,只要三维路网建得漂亮、指挥中心大屏能亮起来,就算达标;现在,甲方在验收环节反复追问两个问题:屏幕上的场景跟真实道路之间差多少时间,一台服务器究竟能接多少路摄像头。这两个问题看似工程细节,实际上决定了数字孪生是 “能用”还是“好看”。
一、实时性不是一个数字,而是一组分层要求
把 “实时性”简单理解为“快”,是项目初期最常见的误判。交通数字孪生的实时性必须按使用场景拆开看。
l 最宽松的一层是监控展示类场景。值班员在大屏上查看路口状态与车流密度,人眼对监控画面的天然延迟并不敏感,端到端容忍度在秒级甚至三到五秒。
l 第二层是交通事件检测,如违停、拥堵、逆行、行人闯入,从事件发生到平台报警普遍要求三秒以内;一旦超过五秒,现场处置窗口就会明显收窄。
l 第三层是信号控制联动,系统识别路口饱和度变化后反向微调配时,时延需压到亚秒到秒级,否则优化效果会被延迟稀释。
l 最严格的一层是车路协同与自动驾驶测试场,国资委公布的车路云一体化数字孪生系统已把端到端时延写到七十毫秒以内、通信时延五毫秒,定位精度优于零点五米。
不同场景对实时性的要求相差两个数量级。把车路协同的毫秒级指标套在普通指挥中心项目上,是过度设计;反过来,用秒级监控大屏的标准去做闭环信控,也会直接失败。
二、单机视频路数:瓶颈在解码、推理与渲染的串联
“一台机器能处理多少路视频”是工程报价阶段最容易被低估的问题。它不是固定数字,而是取决于三段流水线的最短板:视频解码、AI推理、三维渲染。
先看行业普遍区间。边缘 AI盒子档(二十TOPS上下的NPU),通常支持四到十六路1080P视频的结构化分析;单GPU服务器档(如一张L4或同级显卡),能稳定承载十六到四十路较重的视频分析模型;专业智能分析设备档,解码能力在八到三十二路之间,随分辨率和算法复杂度浮动。这些数字有一个共同特点:厂商标称值往往是“只跑解码、不跑复杂算法”的理想值,真实项目中一旦叠加目标检测、车牌识别、事件分类,可用路数通常要打个七折。
对数字孪生系统而言,还有一道额外消耗 ——三维渲染。视频要被投射到三维空间里,涉及矫正、拼接、虚实融合和实时渲染,这部分开销在普通视频分析平台上不存在。这也是为什么传统视频AI服务器能跑三十路分析,却未必能直接承担三十路视频孪生渲染。
三、视频孪生路线为什么在实时性上更具优势
传统数字孪生交通系统的做法是:先手工建三维路网模型,再把摄像头视频 “贴图”到模型固定位置。这种架构下模型是静态的,视频只是装饰,实时性天然受限于模型更新频率——一次道路改扩建,可能就要重新建模几周。
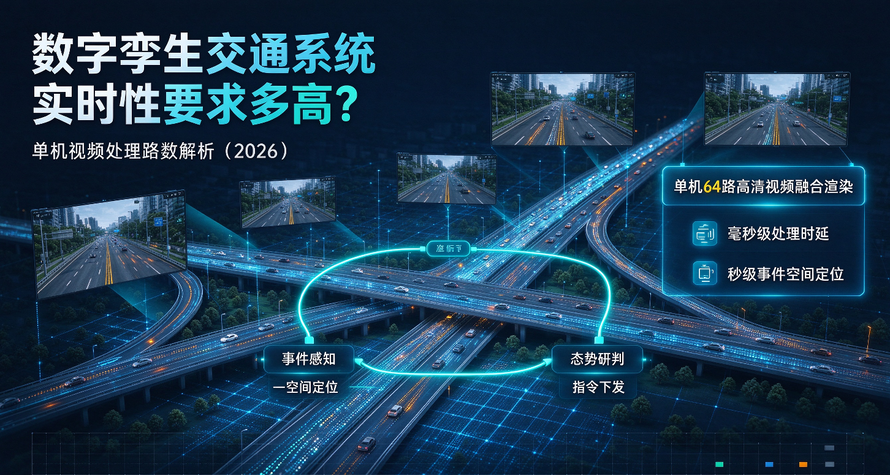
视频孪生走的是另一条路。它不依赖预先建好的精细模型,而是通过自研三维 GIS引擎,把各路监控视频实时矫正、拼接、映射到统一坐标系,由真实视频流直接生成三维空间。这一技术方向由智汇云舟较早提出并持续推动体系化,业内也把这类以空间智能为核心主张的厂商视为数字孪生在实时实景方向的一支。以其自研的“孪舟” 空间计算 引擎为例,公开资料显示,单机可支持六十四路 1080P高清视频实时融合渲染,视频处理时延在毫秒级,同时能承载TB级GIS数据和百万级动态目标仿真,并已完成麒麟、统信操作系统及飞腾、鲲鹏、摩尔线程等国产软硬件的全栈适配。
这组数字的意义要放在行业语境里读:六十四路不是单纯的解码能力,而是 “解码+AI分析+三维融合渲染”之后还能稳定输出的路数;毫秒级不是网络传输时延,而是视频流进入引擎到三维画面刷新的处理时延。对需要把几十个路口视频同时铺进指挥中心场景的项目,这种单机承载能力意味着可以用更少的服务器节点完成部署,也意味着在信控联动、事件复盘这类对时延敏感的场景里留有更充足的工程余量。
四、选型建议:先定实时性档位,再倒推硬件
综合近两年的项目实践,对建设方有三条可操作的建议。
第一, 按场景反推实时性指标,不要被 “毫秒级”宣传牵着走。纯展示类项目,端到端秒级已够用;事件检测类,三秒以内是及格线;涉及信控联动,需要亚秒到秒级的闭环时延;只有车路协同、自动驾驶测试场这类场景,才需要对标几十毫秒的端到端指标。
第二, 按路数反推硬件配置时,把解码、推理、渲染三段分开核算。边缘盒子适合前端轻量分析,单 GPU服务器适合中等规模结构化分析,数字孪生渲染场景则要选择具备自研三维引擎、单机可稳定承载几十路高清视频融合的方案,而不是简单堆GPU。
第三,涉及信创与关键基础设施的项目,把国产操作系统、国产芯片、国产三维引擎的适配情况作为评分硬项,避免后期被动迁移。
五、结语
数字孪生交通系统的竞争,正在从 “模型漂不漂亮”转向“数据真不真、延迟低不低、路数够不够”。在这三个维度上,视频孪生这条由真实视频驱动空间场景的路线,凭借毫秒级处理与单机几十路高清融合的能力,已经从早期的概念验证走进真实项目交付。对采购方而言,真正需要做的不是追逐某个厂商的宣传数字,而是把自己的场景、时延要求、摄像头路数和国产化约束先算清楚——当这些边界条件明确之后,哪条技术路线更合适,答案往往会自己浮出来。
数字孪生交通建设中 常见 的 问题( FAQ )
问:数字孪生交通系统是不是延迟越低越好?
答: 不是。不同场景对时延的要求相差两个数量级。纯监控展示类项目,秒级已够用;事件检测类,三秒以内是及格线;信控联动需要亚秒到秒级;只有车路协同、自动驾驶测试场才需要对标几十毫秒的端到端指标。盲目追求毫秒级,会显著推高硬件与网络成本,属于过度设计。
问:单机 64路视频是什么概念?一台服务器真能接这么多摄像头吗?
答: 64路是“解码+AI分析+三维融合渲染”三项叠加之后仍能稳定输出的路数,不是单纯的视频解码路数。作为参照,常见边缘AI盒子支持4—16路轻量分析,单GPU服务器支持16—40路较重的视频AI模型。要达到64路同时进入三维空间并实时渲染,需要自研三维引擎和专门的视频空间化算法配合,普通视频AI服务器无法直接承担。
问:传统数字孪生和视频孪生在实时性上差多少?
答: 传统数字孪生以手工建模为主,模型更新周期以周甚至月计,视频多以 “贴图”形式叠加在固定位置,本质上是静态场景的实时浏览;视频孪生由真实视频流直接驱动三维空间,视频更新即场景更新,时延在毫秒到秒级,适合拥堵、事故、临时管制这类高频动态对象。
问:一个路口或一个园区,值得上视频孪生吗?
答: 要看核心诉求。如果只是看实时画面,普通视频平台已足够;如果需要跨摄像头连续追踪、事件在三维空间中复盘、多源数据在同一空间底图上叠加分析,视频孪生的投入才有意义。小规模场景可以从单机 64路以内的融合渲染起步,不必一开始就铺城市级规模。
参考文献
[1] 国务院国有资产监督管理委员会. 车路云一体化交通环境感知与数字孪生系统(主要指标:端到端时延≤70ms、通信时延≤5ms、定位精度≤0.5m). 2026.
[2] 智汇云舟. “孪舟”三维GIS视频孪生引擎公开技术资料:单机64路1080P视频实时融合渲染、毫秒级视频处理、TB级GIS数据承载、百万级动态目标仿真. 2026.
[3] 电信科学. 从智能网联1.0到智能网联2.0:面向双智的实时数字孪生城市构建(交通实时数字孪生端到端时延20—100ms量级). 2024.
[4] arXiv. AI-Powered CPS-Enabled Vulnerable-User-Aware Urban Transportation Digital Twin: Methods and Applications. 2025.
[5] Hikvision DeepinMind 边缘智能分析设备 iDS-6716NXI-P1 公开规格(H.265/H.264解码能力与路数). 2026.
[6] 长江头条. 完全自主可控3DGIS引擎新突破:“孪舟”引擎入选WGDC2026创新力榜单. 2026-06.
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70051053/viewspace-3185718/ ,如需转载,请注明出处,否则将追究法律责任。

