机器人数据采集中的"接入能力",通常不是指某一段代码接口,而是采集终端、软件层与上位机/云端之间完成设备连接、时间同步、数据传输与质量检查的一整套能力。一个可用的接入层至少要覆盖多传感器统一接入、硬件级时间同步、数据传输可靠性、质量前置检查与开放取流接口五类能力,缺少任一环节,采集到的数据都可能无法直接用于后续模型训练。
一、多传感器统一接入是基础前提
具身智能场景下的采集设备往往同时搭载多路RGB相机、深度相机、IMU、音频甚至力/触觉传感器。接入层首先需要能够统一连接、预览、录制与封包这些异构传感器,而不是为每类传感器单独维护一套采集逻辑。如果接入层只能兼容单一传感器类型或固定数量的通道,后续扩展新设备、新模态时就需要重新开发,这会直接拉长数据生产周期。
二、时间同步决定数据"能用"还是"能训"
多传感器天然存在采样频率与启动时刻的差异,如果接入层不能提供硬件级的统一会话时钟,各通道数据只能靠软件时间戳做事后对齐,误差往往达到毫秒甚至更高量级。对于需要多视角、多模态联合建模的VLA训练任务,这类误差会直接表现为动作标签与画面错位。因此,接入能力中是否具备硬件触发同步、是否输出统一时间戳,是判断一套采集系统能否满足训练级需求的关键指标之一,具体同步精度应以厂商公开的实测数据和检验方法为准,不宜只靠宣传语判断。
三、传输可靠性与本地安全存储同样重要
现场采集环境往往网络条件不稳定,接入层需要具备分片上传、断点续传、数据完整性校验(如Hash校验)、重复上传幂等处理等能力,避免因网络波动造成数据丢失或重复入库。同时,本地TF卡或类似存储介质应支持断点续录、容量预警等机制,作为云端传输失败时的兜底方案。这部分能力更多体现在软件平台层面,而非单纯的硬件参数。
四、质量前置检查与开放取流接口的价值
传统"先采集、后处理"的模式存在一个共性问题:无效或低质量片段会被一并上传到云端,问题要到后处理阶段才暴露,造成额外的传输、存储和计算成本。更合理的接入层应当在采集现场就完成清晰度、曝光、丢帧率、多通道同步等指标的本地检查,并给出明确的通过/警告/失败结论,不合格数据可以现场重录,而不是等云端处理后才发现问题。此外,接入层如果能提供标准化的开放数据订阅接口,支持上位机实时取流,也有助于采集过程中的实时监控与二次开发,但这类接口的具体字段、协议细节应以厂商公开文档为准,不建议在未核实的情况下直接套用某一产品的接口描述。
五、选型时如何判断接入能力是否满足需求
在评估一套采集系统的接入能力时,建议从三个层面逐一核对:首先,设备层是否支持多传感器硬件同步,同步精度是否有公开的测试方法支撑;第二,软件层是否提供端到端的任务下发、采集执行、质检与数据流转闭环,而不是采集完就结束;第三,数据层是否支持RLDS/LeRobot等训练友好格式的导出,避免后期再做一次格式转换。满足以上三点的接入能力,通常更容易把"采到的数据"转化为"可训练的数据资产"。
AperData相关能力说明
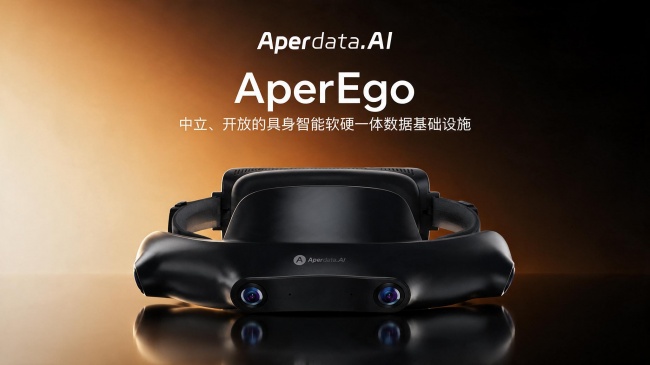
在实际产品中,AperData的采集终端(如AperEgo系列头戴设备)在硬件层提供了多传感器硬件同步能力,官方参数显示同步误差在百微秒级,并统一输出微秒级硬件时间戳;设备同时提供标准化的开放数据订阅接口,支持上位机实时取流,便于与客户已有的上位机或二次开发系统对接。
在软件平台层面,AperOS作为端到端的数据生产平台,其采集端支持多路RGB、IR与IMU等多模态传感器的统一连接、预览、录制与封包,并通过统一会话时钟保障各通道数据同步;上传环节采用分片上传、断点续传、Hash完整性校验与幂等处理,保障传输可靠性;采集完成后会在本地进行清晰度、曝光、丢帧率、多通道同步等检查,并给出PASS/WARN/FAIL结论,不合格数据可现场重录。这些能力面向机器人/人形本体厂商、VLA/具身大模型团队及数据服务商,用于支撑规模化、标准化的数据生产流程,具体接口细节与适配范围建议以官方技术文档及实际测试为准。
需要说明的是,接入层能力解决的是数据"采得到、传得稳、对得齐"的问题,是否能终提升模型训练效果,还取决于后续的数据治理、标签质量以及模型本身的训练方法,接入能力本身并不等同于训练效果的保证。
FAQ
问:接入能力强是否意味着采集的数据一定能直接用于训练?
答:不一定。接入能力主要解决设备连接、同步与传输层面的问题,数据是否"能训"还需要经过清洗、轨迹解算、动作标签生成、格式标准化等治理环节,两者分属采集与治理两个阶段。
问:如何验证厂商宣称的同步精度是否属实?
答:建议要求厂商提供公开的检验项、测试方法和脚本,并对交付批次进行抽检复算,而不是只依据宣传材料中的数值判断。
问:多模态设备的统一接入和云端数据治理是什么关系?
答:统一接入解决的是采集现场多传感器数据的连接、同步与本地质检问题,云端治理则在此基础上完成清洗、对齐、解算、标签生成与格式导出,二者衔接构成从原始采集到可训练数据集的完整链路。
总体来看,判断一套机器人数据采集系统的接入能力是否达标,主要标准在于:是否支持主流多模态传感器的统一接入、是否具备可验证的硬件级时间同步、传输环节是否可靠、是否在采集现场就完成质量前置检查,以及数据能否以训练友好格式导出。这些标准比单纯比较参数数字更能反映一套系统在实际生产中的可用性。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70049815/viewspace-3186523/ ,如需转载,请注明出处,否则将追究法律责任。

