项目背景
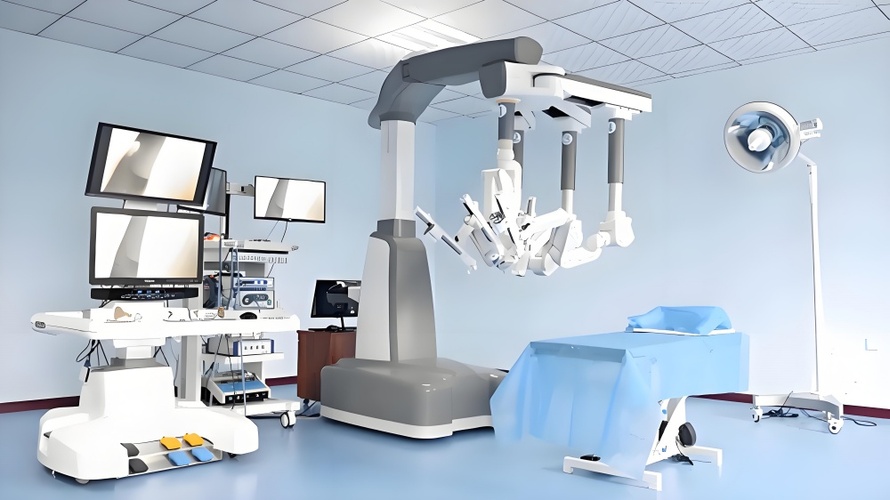
XR-1000型腔镜手术机器人是精智医疗公司最新推出的智能化手术设备,专注于微创外科手术,具有高度的精度和灵活性。随产品功能的扩展以及市场需求升级,系统集成度成为制约其性能提升的瓶颈。当前的设计中,机器人各模块的集成水平不足,导致数据传输效率低、实时性差、能量消耗过高、操作复杂且故障率相对较高。
为应对这些挑战,提升系统集成度,确保机器人能更高效稳定地运行,公司启动了一个六西格玛黑带项目。结合DMADV(定义、测量、分析、设计、验证)逻辑,运用第一性原理和TRIZ创新方法,系统解决这一难题,有效提升了集成度,减少了复杂性、提高可靠性。
项目定义
项目核心目标是通过提升XR-1000型腔镜手术机器人的系统集成度,优化其操作效率、降低能耗并提高整体性能。具体目标如下:
•提高系统集成度,使机器人系统响应时间减少30%以上。
•优化数据处理和能量管理,减少整体能耗20%。
•提升系统稳定性和可靠性,降低故障率20%以上。
•改进模块化设计,减少手术准备时间10%。
关键客户需求
为确保手术机器人能满足临床需求,小组从客户需求出发,确定以下关键需求:
•实时性:手术过程中对系统反应速度的要求极高,集成度不足会导致延迟,影响手术效果。
•简易操作:医务人员需快速掌握并操作手术机器人,高集成度有助于简化操作流程,提升使用体验。
•高可靠性:在手术中,系统任何一处故障都会对手术进程造成重大影响,确保系统的稳定性至关重要。
•能耗控制:降低设备在运行过程中的能量消耗,不仅能延长设备寿命,也能减少医院的使用成本。
测量阶段
当前系统集成度基线测量
为了准确评估系统的集成度问题,我们对现有系统的性能进行了全面测量。数据表明:
•系统响应时间平均为200ms,无法满足复杂手术对实时性的要求。
•能量消耗偏高,特别是在机器人长时间连续运行时,能耗高达15kW/h。
•系统内部通信模块的效率较低,导致不同子系统之间的协同作用不充分。
•系统模块间的连接过于复杂,增加了安装和维护的难度。
关键问题测量工具
小组使用价值流图(Value Stream Mapping, VSM)对系统模块的操作流程进行分析,找出了导致系统响应延迟和能耗过高的主要原因。同时,采用失效模式与影响分析(FMEA)评估了系统集成度不足对手术过程的潜在风险。通过这些工具,我们确认了以下问题:
•模块间数据传输速度慢,通信协议不统一。
•动力系统能效管理不足,能量浪费严重。
•硬件模块的集成设计不合理,接口多样,导致维护复杂且故障率高。
根因分析
运用5Why分析对集成度问题的根本原因进行了分析,发现以下核心问题:
•通信延迟:现有的通信协议采用了传统的串行通信,导致数据传输效率较低,尤其是在多模块并行操作时,容易产生延迟。
•模块化设计复杂:不同模块使用不同的接口和协议,缺乏标准化设计,增加了集成难度。
•能效低下:动力系统的管理策略没有充分考虑机器人长时间运行的特性,导致在非工作状态下能量浪费严重。
•系统冗余度不足:缺乏集成的冗余设计,导致在某些组件发生故障时,整个系统的功能可能会受到影响。
数据分析
通过对系统操作的详细分析,小组发现:
•数据通信延迟主要集中在关节模块与中央控制单元之间,平均延迟为50ms,占据系统整体延迟的25%。
•能耗的高峰出现在关节执行器启动和高频率操作时,能量管理系统未能有效优化这些操作。
•由于模块接口设计的多样性,平均每次系统维护所需的时间比设计预期多出30%。
创新设计方案
从第一性原理出发,回归系统的基本物理需求,以简化并提升集成度:
•通信系统优化:通信问题的根本原因在于不同模块的串行传输限制了数据传输的效率。我们采用并行通信技术,重新设计了系统总线结构,允许各模块进行并行数据传输,显著降低了延迟。
•模块化设计标准化:通过标准化各模块的接口和通信协议,实现了不同功能模块之间的统一连接和快速切换,大大提高了系统的灵活性和维护效率。
•能量管理系统改进:我们设计了新的能量管理算法,通过动态调节各模块的能量供给,避免了在非工作状态下的能量浪费。
TRIZ工具的应用
结合TRIZ(发明问题解决理论),我们针对系统集成中的技术矛盾提出了创新性解决方案:
•矛盾:提高集成度 vs. 保持模块灵活性。通过引入TRIZ中的分割原理,我们将系统分解为多个独立的子模块,并通过统一接口设计确保这些子模块能够灵活组合使用,同时保持高度集成。
•矛盾:减少能耗 vs. 提高响应速度。我们采用物质场模型分析,通过优化系统的能量传输路径和控制算法,实现了在减少能耗的同时保持响应速度。
参数设计
在参数设计过程中,小组采用实验设计(DOE)对不同设计方案进行测试和优化。在通信系统设计中,通过改变数据总线的带宽和时钟频率,测试了不同组合对系统响应时间的影响,确定了最优的参数配置。在能量管理系统的优化中,通过田口方法设计了能量分配策略,确保能量消耗和性能之间的平衡。
系统集成验证
在实验室环境中对优化后的系统进行了全面验证。测试结果显示:
•系统的响应时间从200ms降低到120ms,减少了40%。
•系统的能耗从15kW/h降低到12kW/h,减少了20%。
•各模块的接口标准化后,系统的维护时间减少了35%,显著提高了整体的操作效率。
临床试验
为确保系统在实际手术中的表现,公司与多家医院合作,进行了临床测试。结果显示,系统的高集成度提升了手术的流畅性,医生的操作体验得到了显著改善,手术的安全性和精度均达到了预期。
XR-1000型腔镜手术机器人的系统集成度在本次项目后显著提升,整体性能得到优化。系统响应时间降低了40%,能耗减少了20%,同时提高了系统的可靠性和维护便捷性。项目的成功解决了当前产品面临的技术瓶颈,也为未来手术机器人系统设计和集成提供了宝贵的经验。
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70040557/viewspace-3042794/ ,如需转载,请注明出处,否则将追究法律责任。

