为了得到相机坐标系与机器人坐标系之间的位姿关系,包括两种:eye in hand (相机安装在机械臂末端)和eye to hand (相机安装在机械臂外侧)。
手眼标定法的核心公式只有一个,AX=XB,这里的X就是指手(机械臂末端)与眼(摄像头)之间的坐标转换关系。
用Base表示机械臂的底座(可以认为是世界坐标系),用End表示机械臂的末端,用Camera表示摄像头,用Object表示标定板。
Eye-In-Hand
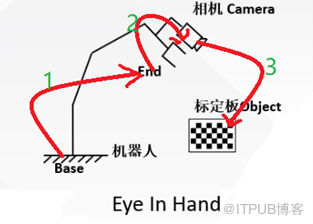
所谓Eye-In-Hand,是指摄像头被安装在机械臂上。此时要求取的是,End到Camera之间的坐标转换关系,也就是X=T_(E→C)这种情况下,有两个变量是不变的:
摄像头与机械臂末端之间的坐标转换关系不变,也就是说, T_(E→C)始终不变;
标定板与机械臂底座之间的坐标转换关系不变,也就是说, T_(B→O)不变的。
把T_(B→o)按照前后两次运动展开,有
T_(B→E1) T_(E1→C1) T_(C1→O)=T_(B→E2) T_(E2→C2) T_(C2→O)
(T_(B→E2) )^(-1) T_(B→E1) T_(E1→C1)=T_(E2→C2) T_(C2→O) (T_(C1→O) )^(-1)
T_(E2→E1) T_(E1→C1)=T_(E2→C2) T_(C2→C1)
则有
A=T_(E2→E1)=(T_(B→E2) )^(-1) T_(B→E1)
B=T_(C2→C1)=T_(C2→O) (T_(C1→O) )^(-1)
X= T_(E→C)= T_(E1→C1)==T_(E2→C2)
Eye-To-Hand
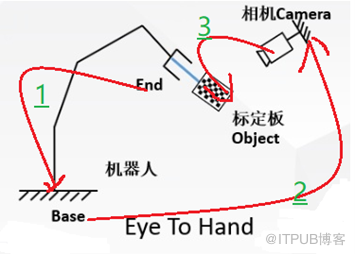
所谓Eye-To-Hand,是指摄像头被安装在一个固定不动的位置,而标定板被拿在机械臂手上。此时要求取的是,Base到Camera之间的坐标转换关系,也就是X=T_(B→C)这种情况下,有两个变量是不变的:
摄像头与机械臂底座之间的坐标转换关系不变,即T_(B→C)这始终不变;
标定板与机械臂末端之间的坐标转换关系不变,即T_(B→C)始终不变。
把T_(E→o)按照前后两次运动展开,有
T_(E1→B) T_(B→C) T_(C→O1)=T_(E2→B) T_(B→C) T_(C→O2)
(T_(E2→B) )^(-1) T_(E1→B) T_(B→C)=T_(B→C) T_(C→O2) (T_(C→O1) )^(-1)
则有
A=(T_(E2→B) )^(-1) T_(E1→B)
B=T_(C→O2) (T_(C→O1) )^(-1)
X= T_(B→C)
声明:部分内容来源于网络,仅供读者学习、交流之目的。文章版权归原作者所有。如有不妥,请联系删除。
本文转载于公众号:BFT智能机器人研究
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70019748/viewspace-2918425/ ,如需转载,请注明出处,否则将追究法律责任。

