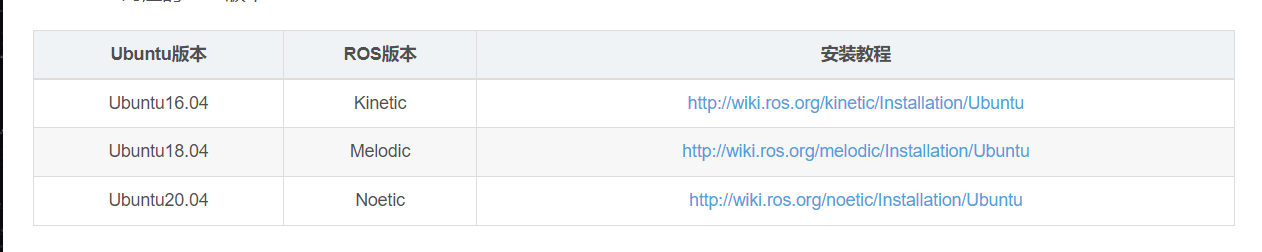
$ sudo sh -c 'echo "deb http://packages.ros.org/ros/ubuntu $(lsb_release -sc) main" > /etc/apt/sources.list.d/ros-latest.list'
$ sudo apt-key adv --keyserver"'hkp:/ OpenPGP Keyserver' --recv-keyC1CF6E31E6BADE8868B172B4F42ED6FBAB17C654
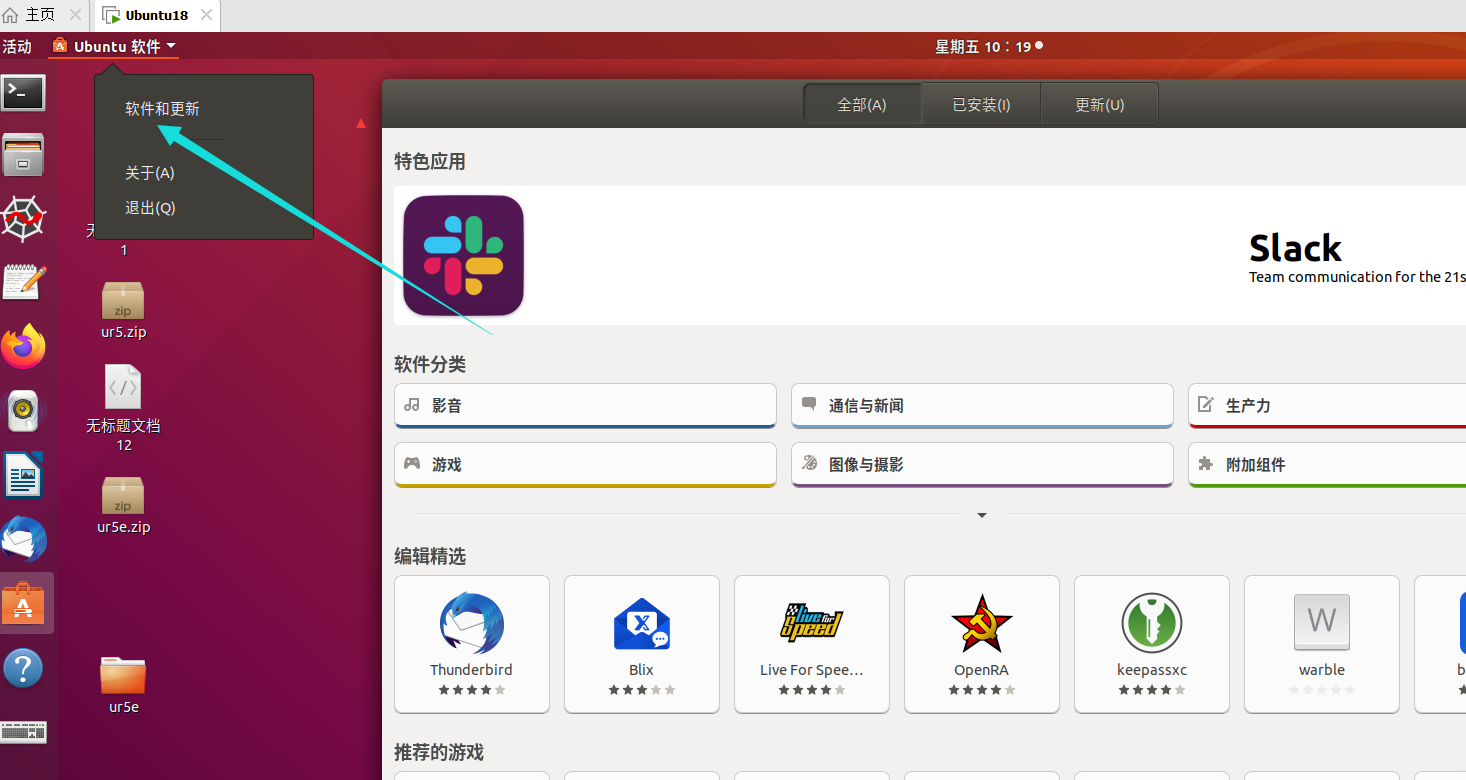
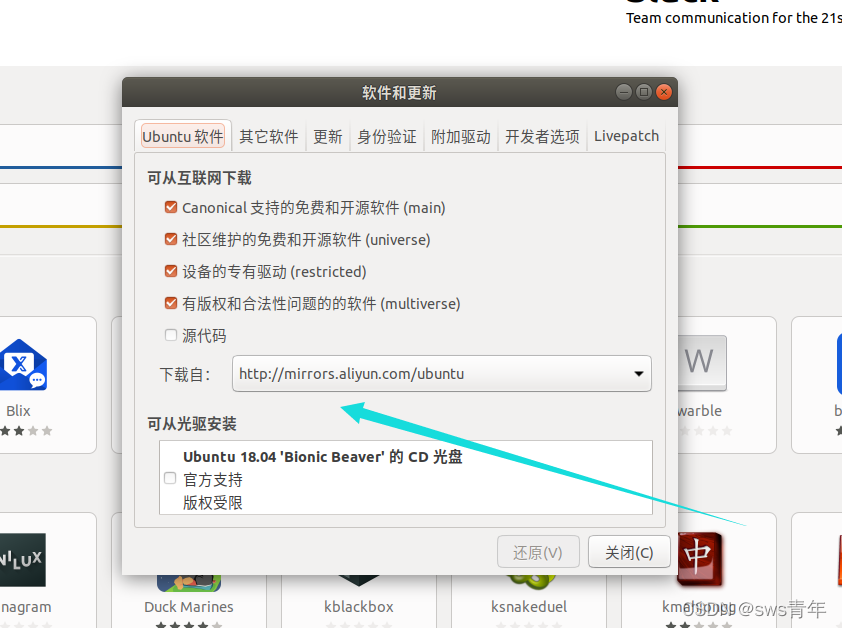
$ sudo apt-get update
$ sudo apt-get install ros-melodic-desktop-full
$ sudo apt-get install python-pip
$ sudo pip install rosdepc
$ sudo rosdepc init
$ rosdepc update
$ echo "source /opt/ros/melodic/setup.bash" >>~/.bashrc
$ source~/.bashrc
$ sudo apt-get install python-rosdep python-rosinstall python-rosinstall-generator python-wstool build-essential
$ roscore
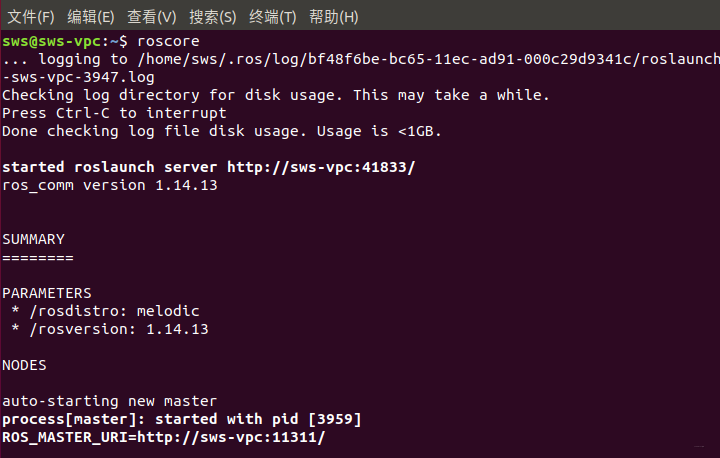
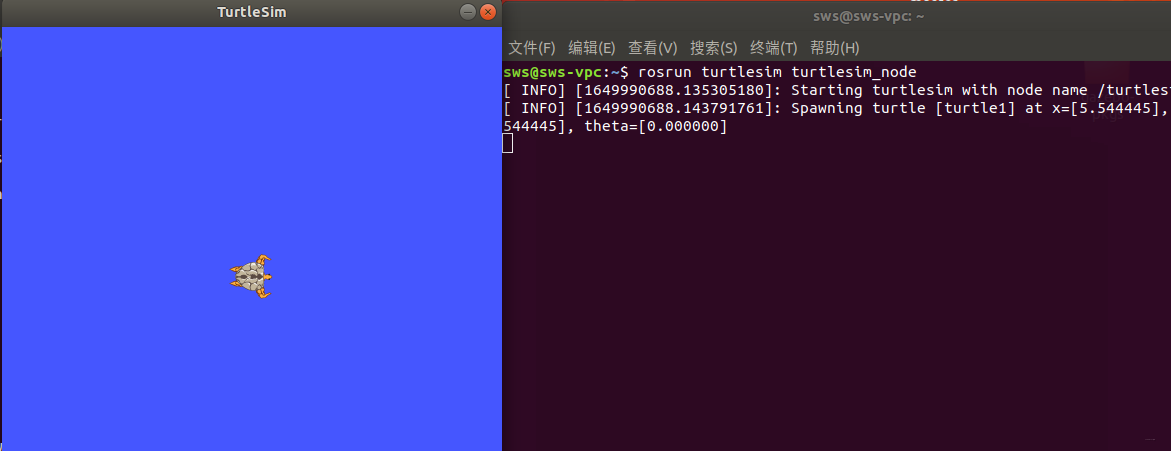
$ rosrun turtlesim turtlesim_node
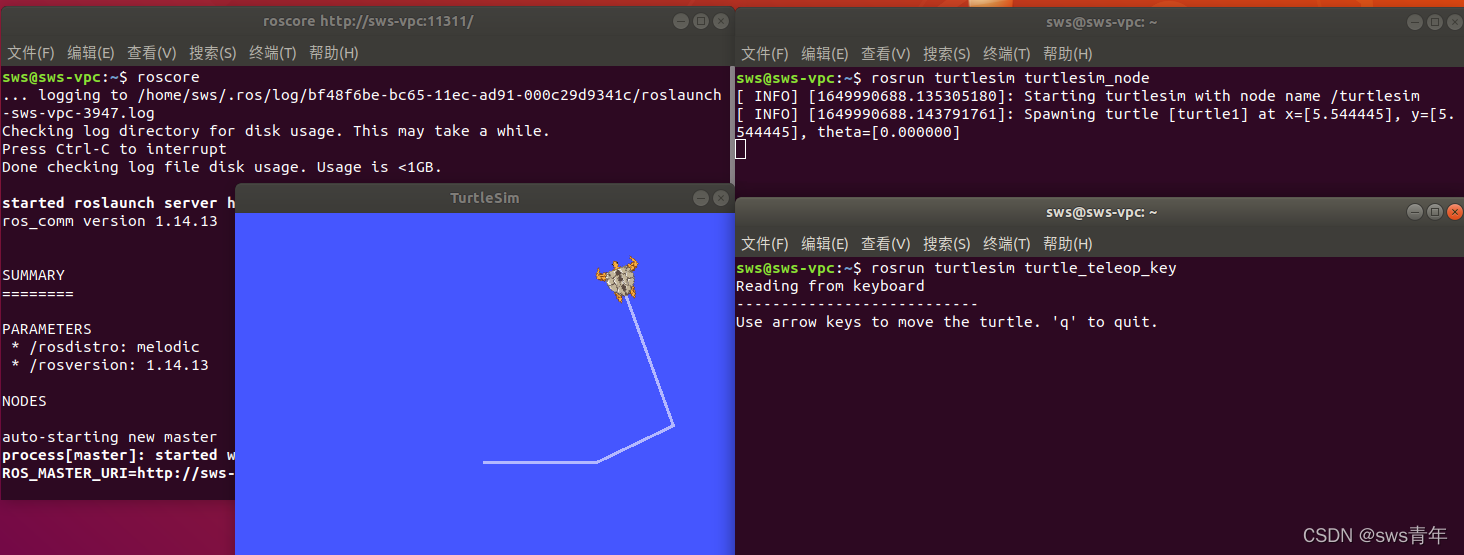
$ rosrun turtlesim turtle_teleop_key
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/70003733/viewspace-2899576/ ,如需转载,请注明出处,否则将追究法律责任。

请登录后发表评论
登录
全部评论
