如何实现 i.MX8MPM核SPI间的通讯
小编手上的OKMX8MP-C开发板基于NXP i.MX8M Plus多核异构处理器设计,它的M核有1路SPI,因而为实现SPI的相互通讯,我们就需要两块OKMX8MP-C开发板的SPI互作主从设备进行通信。本文小编就将从应用角度为大家讲解M核SPI间通讯的实现方式。
01SPI主模式
1. SPI初始化
SPI初始化主要包括总线时钟、管脚和相应寄存器的初始化。具体如下:
(1)SPI总线时钟:现将SPI总线倍频到800MHz,再10分频到80MHz。
CLOCK_SetRootMux(kCLOCK_RootEcspi2, kCLOCK_EcspiRootmuxSysPll1); //SPI2总线时钟使用PLL1-800MHz
CLOCK_SetRootDivider(kCLOCK_RootEcspi2, 2U, 5U);    //分频因子为2*5=10,设置SPI2总线时钟为80MHz
(2)管脚配置:选择SPI2的四个管脚。
IOMUXC_SetPinMux(IOMUXC_ECSPI2_MISO_ECSPI2_MISO, 0U);  // SPI2-MISO
IOMUXC_SetPinMux(IOMUXC_ECSPI2_MOSI_ECSPI2_MOSI, 0U);  // SPI2-MOSI
IOMUXC_SetPinMux(IOMUXC_ECSPI2_SCLK_ECSPI2_SCLK, 0U);  // SPI2-SCLK
IOMUXC_SetPinMux(IOMUXC_ECSPI2_SS0_ECSPI2_SS0, 0U);    // SPI2-SSO
(3)SPI速率:设置速率为500K。
#define TRANSFER_BAUDRATE 500000U // 速率 500K
(4)数据长度选择:8bit。
config->burstLength = 8; // 数据长度 8bit
(5)四种模式选择:CPOL和CPHA的四种组合即为SPI的四种模式。
config->clockInactiveState    = kECSPI_ClockInactiveStateLow;   // 时钟SCL: 活动时低电平,空闲时高电平
config->dataLineInactiveState = kECSPI_DataLineInactiveStateLow;// 数据MOSI&MISO: 活动时低电平,空闲时高电平
config->chipSlectActiveState  = kECSPI_ChipSelectActiveStateLow;// 片选SS: 低电平选中,高电平无效
config->polarity              = kECSPI_PolarityActiveHigh;      // 时钟信号极性,即CPOL为0的话 SCLK高电平有效(空闲的时候为低电平),为1的话SCLK低电平有效(空闲的时候为高电平)。
config->phase                 = kECSPI_ClockPhaseFirstEdge;    // 时钟相位,即CPHA为0的话串行时钟的第一个跳变沿(上升沿或下降沿)采集数据,为1的话串行时钟的第二个跳变沿(上升沿或下降沿)采集数据。
(6)主模式选择:设置SPI为主模式。
config->channelConfig.channelMode = kECSPI_Master; // 主模式
(7)通道选择:一个 SPI 有四个硬件片选信号,每个片选信号是一个硬件通道,本程序选择通道0。
config->channel = kECSPI_Channel0; // 通道0
(8)关闭自回环:如果开启了自回环,那么SPI数据会在芯片内回环,不会到外部管脚,在程序调试时可以排除外部端子的干扰,但真实应用时,需要关闭自回环,从外部管脚收发数据。
Config->enableLoopBack = false; // 不回环,使用外部管脚
2. SPI收发流程
我们分别将两块OKMX8MP-C开发板命名为开发板1和开发板2,并且将开发板1的SPI接口采用主模式,使能收发中断;将开发板2的SPI接口采用从模式,使能收发中断。
SPI主发送64字节数据,SPI从接收后,将数据回传。SPI主接收回传信息后,比对接收和发送的数据是否一致,输出比对结果。如一致,本次传输结束,等待输入任何按键启动下一次传输。
(1)SPI发送数据:EXAMPLE_ECSPI_MASTER_BASEADDR 表示为SPI2,g_m_handle为SPI实例,包含了发送接收中断及其回调函数,masterXfer为要发送的64字节数据。
ECSPI_MasterTransferNonBlocking(EXAMPLE_ECSPI_MASTER_BASEADDR, &g_m_handle, &masterXfer); //主模式中断方式发送数据
(2)SPI接收数据:SPI总线的发送和接收都是主模式控制的,因此接收函数的过程和发送是一致的。
(3)接收和发送数据对比:
for (i = 0U; i < TRANSFER_SIZE; i++)
{
    if (masterTxData[i] != masterRxData[i])
    {
       errorCount++;
    }
}
02SPI从模式
1. SPI初始化
SPI从模式初始化与主模式要保持一致,除了将工作模式设为从模式,其他设置均一样。主从模式选择:设置SPI为从模式。
config->channelConfig.channelMode = kECSPI_Slave; //从模式
2. SPI收发流程
开发板2的SPI接口采用从模式,使能收发中断。
SPI从进入等待接收状态,在片选有效后,通过接收中断获取数据,并回传信息,再次进入接收状态。
(1)SPI接收数据:EXAMPLE_ECSPI_SLAVE_BASEADDR表示为SPI2,g_m_handle为SPI实例,包含了发送接收中断及其回调函数,slaveXfer存储接收的数据。
ECSPI_SlaveTransferNonBlocking(EXAMPLE_ECSPI_SLAVE_BASEADDR, &g_s_handle, &slaveXfer); //从模式中断方式接收数据
(2)SPI发送数据:SPI总线的发送和接收都是主模式控制的,因此接收函数的过程和发送是一致的。
03A核修改
A核设备树中若保留SPI2,内核解析设备树,在/dev下生成设备文件spidev1.0。这样待M核运行后,A核将重新对SPI2初始化,造成M核SPI功能异常,因此需要去除A核对SPI的控制。
1. 修改设备树
(1)在设备树OK8MP-C.dts中,删除SPI2设备节点相关信息。
&ecspi2 {
    #address-cells = <1>;
    #size-cells = <0>;
    fsl,spi-num-chipselects = <1>;
    pinctrl-names = "default";
    pinctrl-0 = <&pinctrl_ecspi2 &pinctrl_ecspi2_cs>;
    cs-gpios = <&gpio5 13 GPIO_ACTIVE_LOW>;
    status = "okay";
    spidev1: spi@0 {
        reg = <0>;
        compatible = "rohm,dh2228fv";
        spi-max-frequency = <500000>;
    };
};


pinctrl_ecspi2: ecspi2grp {
        fsl,pins = <
        MX8MP_IOMUXC_ECSPI2_SCLK__ECSPI2_SCLK       0x82
        MX8MP_IOMUXC_ECSPI2_MOSI__ECSPI2_MOSI       0x82
        MX8MP_IOMUXC_ECSPI2_MISO__ECSPI2_MISO       0x82
        >;
};
pinctrl_ecspi2_cs: ecspi2cs {
    fsl,pins = <
        MX8MP_IOMUXC_ECSPI2_SS0__GPIO5_IO13     0x40000
    >;
};
(2)编译生成新的内核镜像Image及设备树OK8MP-C.dtb。
(3)将生成的OK8MP-C.dtb和Image拷贝至开发板/run/media/mmcblk2p1/目录下,输入sync命令,重启开发板。
(4)输ls /dev查看发现没有SPI2设备文件spidev1.0。
04程序验证
1. 硬件连接
使用杜邦线将两块OKMX8MP-C开发板的SPI一一对应连接,线序如下:
开发板1--SPI主模式 | 开发板2--SPI从模式 | ||
管脚名称 | 开发板位置 | 管脚名称 | 开发板位置 |
MISO | P40-10 | MISO | P40-10 |
MOSI | P40-8 | MOSI | P40-8 |
SCK | P40-1 | SCK | P40-1 |
SS0 | P40-3 | SS0 | P40-3 |
GND | P40-4/P40-7 | GND | P40-4/P40-7 |
2. M核程序
修改uboot环境变量设置M核自启动,同时将M核程序forlinx_m7_tcm_firmware.bin
放到/run/media/mmcblk2p1/目录下。注意,SPI主模式程序须放入开发板1,SPI从模式程序须放入开发板2
3. 实际测试
(1)开发板2先上电,M核程序启动,完成SPI初始化后,进入接收等待状态;
(2)开发板1后上电,M核程序启动,完成SPI初始化后,主动发送64字节数据;
(3)开发板2的SPI接收数据,通过串口打印接收的数据,并将接收的数据再次发送;
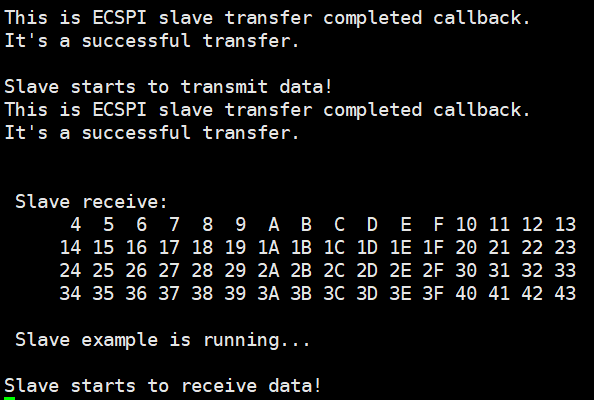
(4)开发板1的SPI接收到回传信息,通过串口打印接收的数据。和发送数据比对,输出结果。
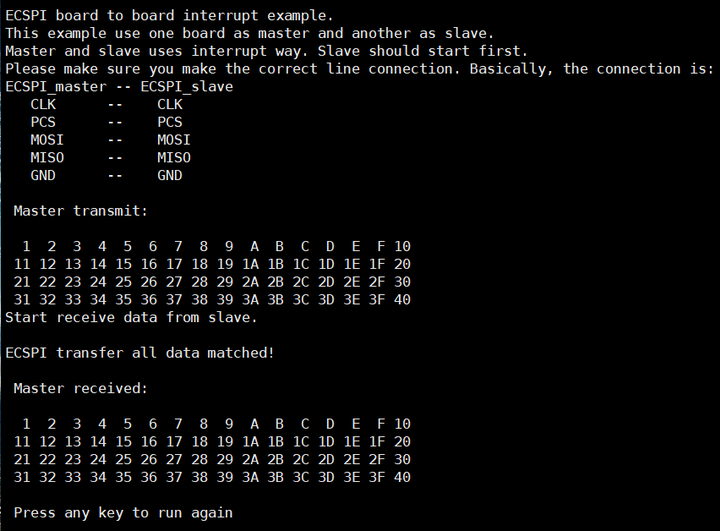
(5)此时在开发板1调试串口输入任意键,即可开启新一轮的SPI发送和接收流程。
以上就是小编为小伙伴带来的OKMX8MP-C开发板M核控制SPI主从模式的使用方法了,是不是感觉性能很强大呢?
来自 “ ITPUB博客 ” ,链接:https://blog.itpub.net/69989353/viewspace-3120689/ ,如需转载,请注明出处,否则将追究法律责任。
下一篇:
全志A40i开发板编译环境的搭建

请登录后发表评论
登录
全部评论
